








Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Em um motor síncrono trifásico alimentado por uma rede de 60 Hz e dotado de 4 polos, a velocidade síncrona é de
1.200 rpm.
1.400 rpm.
1.500 rpm.
1.800 rpm.
1.900 rpm.
Uma instalação industrial requer o fornecimento de 150 kW a 75 Hz, porém a fonte disponível opera a 45 Hz. Para realizar a conversão de frequência, utiliza-se um conjunto motor–gerador formado por um motor síncrono e um gerador síncrono. Assim, a alternativa que apresenta na ordem correta o número de polos do motor síncrono e o número de polos do gerador síncrono necessários para a conversão de 45 Hz para 75 Hz é a seguinte:
18 e 30
9 e 15
30 e 18
15 e 9
A potência CC necessária para excitar o enrolamento de campo de uma máquina síncrona é fornecida pelo sistema de excitação. Correlacione o tipo de excitação com suas características e assinale a opção correta.
TIPOS DE EXCITAÇÃO
I- Imãs permanentes
II- Excitatriz CC
III- Excitatriz CA
IV- Sistemas de excitação sem escovas
CARACTERÍSTICAS
() Encontrado em máquinas mais antigas, a corrente de excitação era muitas vezes fornecida por meio de anéis deslizantes e a excitatriz é frequentemente montada no mesmo eixo da máquina síncrona.
() Utiliza-se de retificadores de estado sólido (tanto pontes simples a diodos como retificadores de fase controlada).
() Não há necessidade de potência para excitar o fluxo CC do rotor.
() O alternador da excitatriz CA está no rotor, assim como o sistema de retificação, e a corrente é fornecida diretamente ao enrolamento de campo sem a necessidade de anéis coletores.
(I) (II) (III) (IV)
(II) (I) (III) (IV)
(IV) (I) (II) (III)
(II) (III) (IV) (I)
(II) (III) (I) (IV)
Um motor de indução trifásico de 1 HP opera com 220 V / 60 Hz e possui velocidade síncrona de 1200 RPM. O número de polos magnéticos e a velocidade de rotação do motor para escorregamento de 4% são, respectivamente:
8 e 630 RPM.
2 e 1200 RPM.
4 e 1728 RPM.
6 e 1152 RPM.
Considerando um motor CA com estator trifásico de quatro polos excitado com correntes equilibradas de 60 Hz, assinale a alternativa correta que corresponde à velocidade angular elétrica, à velocidade angular síncrona em rad/s e à velocidade em rpm.
ωe = 100𝜋 rad/s; ωs = 120𝜋 rad/s; ns = 2.000 rpm.
ωe = 120𝜋 rad/s; ωs = 60𝜋 rad/s; ns = 1.800 rpm.
ωe = 100𝜋 rad/s; ωs = 50𝜋 rad/s; ns = 1.500 rpm.
ωe = 120𝜋 rad/s; ωs = 120𝜋 rad/s; ns = 1.800 rpm.
ωe = 100𝜋 rad/s; ωs = 100𝜋 rad/s; ns = 1.500 rpm.
A respeito da construção, modelagem e operação das máquinas síncronas, assinale a opção correta.
O motor está subexcitado quando a tensão terminal de fase é menor que a projeção da tensão interna sobre ela.
A regulação da potência ativa de um gerador isolado é independente da potência reativa fornecida ou absorvida.
A reação de armadura é maior quando o gerador está a vazio.
A corrente de armadura é máxima quando o fator de potência é unitário.
No motor com fator de potência indutivo, a corrente de campo injetada é menor que no caso de fator de potência capacitivo.
A máquina síncrona poderá operar como motor ou gerador.
Certo
Errado
O que caracteriza fundamentalmente uma máquina síncrona, distinguindo-a de outros tipos de máquinas elétricas, e qual é a sua aplicação mais comum em sistemas de potência?
O rotor e o estator usam apenas Corrente Continua (CC). A aplicação mais comum é em guindastes de grande capacidade.
A velocidade do rotor é sempre ligeiramente inferior à velocidade do campo magnético girante do estator (escorregamento). A aplicação mais comum é em bombas e ventiladores industriais.
Utiliza um sistema de escovas e comutadores para inverter o sentido da corrente no rotor. A aplicação mais comum é em pequenos aparelhos eletrônicos portáteis.
Pode manter uma velocidade constante, mas opera apenas como motor. A aplicação mais comum é em compressores de ar industriais.
A velocidade do rotor é igual à velocidade do campo magnético girante do estator (Nr = Ns). A aplicação mais comum é como gerador (alternador) em centrais elétricas.
Um gerador síncrono possui como especificações nominais 13,8 kV, 150 MVA, 0,9 de fator de potência com uma reatância síncrona de 1,18 pu (por unidade) e CCAV = 680 A. Sabe-se que o fator de potência nominal do gerador é determinado pela intersecção das curvas limite de aquecimento de armadura e do campo magnético que apresentam um valor de 𝑽𝒂 = 𝟏, 𝟎 pu e 𝑰𝒂 = 𝟏, 𝟎 𝒆𝒋∅ pu. Com base no exposto, calcule a corrente de campo máxima que pode ser fornecida ao gerador sem ultrapassar o limite de aquecimento do campo.
680 𝐴
857 𝐴
1033 𝐴
1258 𝐴
1527 𝐴
O gráfico apresentado é a curva V de um motor síncrono. Esse gráfico representa a corrente de armadura e a corrente de campo.
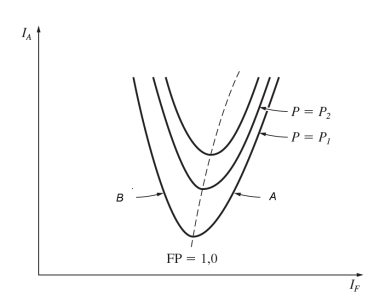
A linha pontilhada é formada pelos pontos de operação do motor síncrono com fator de potência unitário. Para os pontos de operação à direita da curva pontilhada, ou seja, a região indicada pela seta A, é correto afirmar que
o fator de potência é capacitivo.
o fator de potência é indutivo.
o motor opera em sobrecarga.
o motor está operando subexcitado.
o motor está operando em vazio.
Assinale a opção que indica a máquina elétrica rotativa que, para funcionar adequadamente, necessita de uma fonte de tensão em corrente alternada e de uma fonte de tensão em corrente contínua.
motor síncrono
motor de indução de gaiola de esquilo
motor de passo
motor de corrente contínua de excitação independente
motor de indução de rotor bobinado
Um gerador síncrono de 4 polos está conectado a uma rede de frequência 60Hz. Com base nesse dado e nos fundamentos de funcionamento de máquinas síncronas, qual é a velocidade de rotação do gerador em rotações por minuto (rpm)?
900rpm
1200rpm
1500rpm
1800rpm
3600rpm
O estudo da conversão eletromecânica de energia é fundamental na operação de máquinas elétricas. Sobre máquinas síncronas, marque a alternativa correta:
Máquinas síncronas de baixa potência são utilizadas predominantemente em aplicações de acionamento industrial.
O fator de potência de uma máquina síncrona pode ser controlado ajustando a corrente de campo do rotor.
Máquinas síncronas são projetadas exclusivamente para operar como geradores em sistemas de potência.
A velocidade do rotor de uma máquina síncrona varia diretamente com a carga conectada ao sistema.
Em um sistema de controle de velocidade de eixo de grupo motor gerador, um sensor indutivo é utilizado para detectar o movimento do eixo de saída do motor com o objetivo de manter a frequência de saída do gerador em 60 Hz. Acerca dos sensores utilizados em automação industrial, assinale a alternativa correta.
Um sensor fotoelétrico é aquele que realiza a leitura da distância em função do campo magnético.
No caso de um sensor indutivo, de acordo com o tipo de material a ser utilizado, é necessário um fator de correção da distância sensora.
Um sensor de proximidade capacitivo não pode ser utilizado para a detecção de nível de líquido.
Os sensores capacitivos blindados são menos suscetíveis à comutação falsa devido a acúmulo de sujeira ou umidade na face ativa do detector.
Os sensores indutivos blindados apresentam feixe de luz mais direcionado, o que contribui para o aumento da precisão e da distância de operação do sensor.
A respeito de máquinas síncronas trifásicas, analise as afirmativas a seguir.
I. O motor girando em vazio atua como um condensador, permitindo o seu uso na correção de fator de potência.
II. O controle da tensão em um gerador que alimenta cargas que possuam componente reativo pode ser realizado na variação da corrente de excitação.
III. A velocidade do motor pode ser variada por meio do fluxo de corrente da excitatriz.
Está correto o que se afirma em:
I, apenas;
II, apenas;
I e II, apenas
II e III, apenas;
I, II e III.
(PMM/URCA 2025) Considere um gerador síncrono de uma usina com 4 polos, conectado a um sistema elétrico cuja frequência nominal é de 60 Hz. Nessas condições, a velocidade síncrona (ns) será:
3600rpm;
1800 rpm;
120rpm;
900rpm;
720rpm.
Considere um Motor Síncrono trifásico com as seguintes características:
20 Pólos;
60 CV;
440 V;
60 Hz;
Sabendo que este Motor, quando ligado em estrela, trabalhando a vazio com tensão gerada por fase, possui o mesmo valor da tensão de fase aplicada a sua armadura. Sabendo ainda que, na condição a vazio, seu rotor atrasa-se de 0,75 graus mecânicos em relação a sua posição síncrona, marque a alternativa correta que indica o valor do giro do rotor em relação à posição síncrona.
20°
2°
7,5°
10°
0,75°
Os sistemas de motores elétricos são responsáveis por uma parte significativa do consumo global de eletricidade. Estimativas variam, mas a International Energy Agency (IEA) aponta que 53% do consumo global de eletricidade é atribuído a sistemas de motores elétricos. Outras fontes chegam a indicar que 68% da energia elétrica das fábricas no Brasil é consumida por motores elétricos. O motor de indução é, sem dúvida, uma das invenções mais impactantes e onipresentes do mundo desde sua concepção por Nikola Tesla, no final do século XIX. Em relação à criação do campo girante do motor de indução (trifásico), a característica principal desse motor é a criação de um campo _______________ girante no _______ e acontece porque as correntes alternadas nas bobinas são defasadas no tempo em 120 graus. Essa defasagem, combinada com a disposição espacial das bobinas, gera um campo que parece “girar” dentro do _________ a uma velocidade constante, chamada velocidade ___________.
Assinale a alternativa que preenche, correta e respectivamente, as lacunas do trecho acima.
elétrico – rotor – estator – síncrona
magnético – rotor – rotor – síncrona
elétrico – estator – estator – assíncrona
magnético – estator – estator – síncrona
magnético – estator – rotor – assíncrona
A excitação das máquinas síncronas é feita por meio de uma fonte de tensão contínua, podendo, para algumas aplicações, o circuito de excitação ser substituído por um imã permanente.
Certo
Errado
Durante uma aula prática de instrumentação e controle de processos, o professor do IFPB solicitou aos alunos a montagem de um sistema de monitoramento do movimento linear de um atuador pneumático, utilizando um sensor potenciométrico linear para posição e um acelerômetro MEMS para detecção de vibração e aceleração.
Durante o experimento, observou-se o seguinte comportamento:
• o sensor de posição fornece uma saída analógica de 0 a 10 V proporcional ao deslocamento de 0 a 200 mm;
• o sinal de saída do sensor é adquirido por um conversor A/D de 12 bits com faixa de leitura de 0 a 10 V;
• o atuador realiza o avanço completo (200 mm) em 0,8 s sob movimento uniformemente acelerado nos 100 mm iniciais e uniformemente retardado nos 100 mm finais.
Com base nesses dados e considerando o uso prático em um circuito de controle, determine:
• A resolução em milímetros por bit da medição de posição;
• A aceleração média durante o avanço do atuador.
Resolução: 0,0488 mm/bit / Aceleração média: 0,625 m/s².
Resolução: 0,122 mm/bit / Aceleração média: 1,25 m/s².
Resolução: 0,0488 mm/bit / Aceleração média: 1,25 m/s².
Resolução: 0,122 mm/bit / Aceleração média: 2,5 m/s².
Resolução: 0,0488 mm/bit / Aceleração média: 2,25 m/s².



