








Seu próximo nível começa aqui
Seu desenvolvimento não pode ter limites. Garanta sua Assinatura Ilimitada e libere uma preparação completa com os melhores professores do Brasil.

Na área da Robótica, a cinemática direta consiste na mudança da representação da posição do manipulador de uma descrição no espaço de juntas para uma descrição no espaço cartesiano. Na figura a seguir é mostrado um manipulador robótico planar do tipo RR.
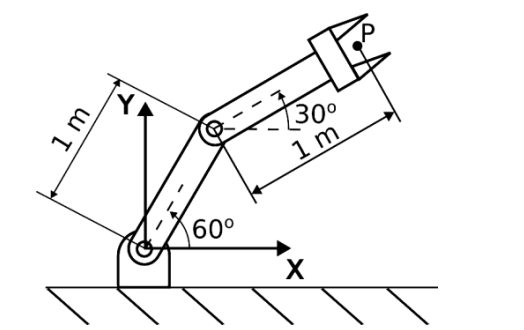
Considerando que os elos móveis possuem comprimentos iguais a 1 m, obtenha a cinemática direta, ou seja, a posição do efetuador, ponto P, em coordenadas cartesianas para o instante mostrado na figura.