







Seu próximo nível começa aqui
Seu desenvolvimento não pode ter limites. Garanta sua Assinatura Ilimitada e libere uma preparação completa com os melhores professores do Brasil.

Utilize as informações a seguir para responder às questões de nos 40 e 41.
Considere o sistema pêndulo invertido com excitação de base mostrado na Figura abaixo.
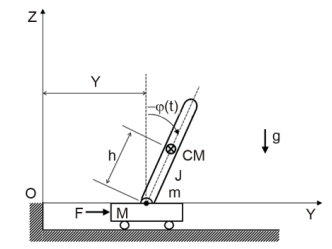
Desprezando a dissipação na junta de união da barra vertical com a base móvel (carrinho) e no movimento da base no terreno, o modelo matemático desse sistema é dado por
Supondo a massa da base desprezível, seu modelo de estado para pequenos ângulos e baixas velocidades angulares é
= + F
Se a força aplicada sobre a base incluir todos os termos não lineares do sistema, está sendo empregada a estratégia de