








Seu próximo nível começa aqui
Seu desenvolvimento não pode ter limites. Garanta sua Assinatura Ilimitada e libere uma preparação completa com os melhores professores do Brasil.

Desprezando não-linearidades, considere um servomecanismo, implementado com um motor de corrente contínua e um tacômetro acoplado em seu eixo, que possui função de transferência dada por ,
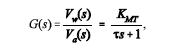
em que VW (s) e Va (s) correspondem às transformadas de Laplace da tensão de saída do tacômetro e tensão de armadura do motor, respectivamente. KMT e J são constantes positivas. A dinâmica do amplificador de excitação de tensão, assumida como estática, é dada pelo ganho KAmp . Para controle de velocidade, o amplificador, o motor e o tacômetro estão em cascata, e realimentação negativa unitária é utilizada. Acerca do controle dinâmico do processo apresentado, julgue os itens a seguir.
O sistema é do tipo 1.