Seu próximo nível começa aqui
Seu desenvolvimento não pode ter limites. Garanta sua Assinatura Ilimitada e libere uma preparação completa com os melhores professores do Brasil.

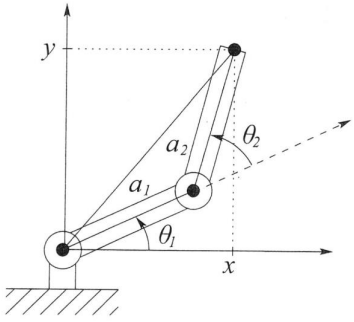
A Figura abaixo representa um manipulador robótico planar ou robô cotovelo. Este mecanismo possui dois graus de liberdade rotacionais e elos com comprimentos a1 e a2. Sabendo que os ângulos das juntas são θ1 e θ2, qual equação representa de forma implícita os torques nas juntas do mecanismo?
Os símbolos τ, F, θ e J(q) representam o vetor de torque generalizado, a força no efetuador, os ângulos nas juntas e o jacobiano do manipulador, respectivamente.