







Seu próximo nível começa aqui
Seu desenvolvimento não pode ter limites. Garanta sua Assinatura Ilimitada e libere uma preparação completa com os melhores professores do Brasil.

Em uma simulação computacional, um engenheiro utilizou a seguinte equação do movimento para uma versão simplificada do sistema de suspensão de um veículo:
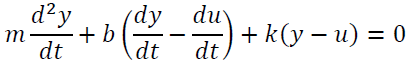
em que:
u = sinal temporal da entrada do sistema;
y = sinal temporal da saída do sistema;
b = coeficiente de atrito viscoso do amortecedor; e
k = constante da mola.
Considere que o comando step (num, den) fornece o gráfico da resposta temporal ao degrau unitário de um sistema linear, cujos coeficientes dos polinômios do numerador e do denominador da sua função de transferência são, respectivamente, os vetores num e den.
O engenheiro implementou o seguinte pseudocódigo para analisar o sistema de suspensão do veículo:
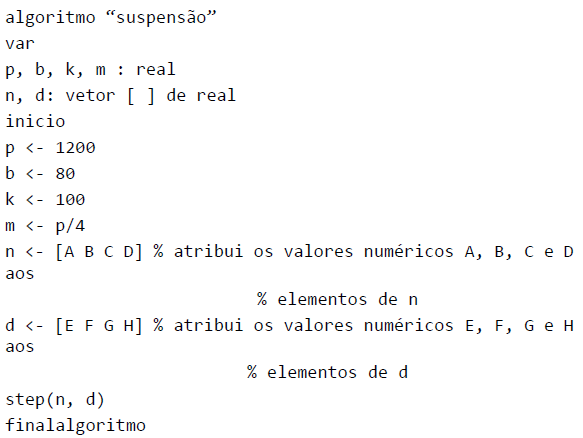
Assinale a opção que contém os valores numéricos dos vetores n e d, necessários à obtenção da resposta do sistema a uma entrada do tipo rampa unitária, utilizando o algoritmo acima.