Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Os Modelos Numéricos de Terreno - MNT, fornecem uma série de informações importantes para alguns tipos de análises espaciais. Em relação a estes modelos, é correto afirmar que:
o processo de construção dos MNT é constituído pelas etapas de amostragem, modelagem e aplicação.
as estruturas para armazenamento das grades de interpolação são exclusivamente vetoriais.
os MNT são construídos apenas para a caracterização espacial de altitudes.
a escolha do tipo de interpolador e de grade para a construção da superfície contínua, independe da natureza do fenômeno, do seu local de ocorrência e das características dos dados de entrada.
as representações computacionais de um MNT são pontos 2D e isolinhas.
Em representações de grandes extensões territoriais, em que as áreas constituem elemento relevante para as análises, deve-se empregar um sistema de projeção dito equivalente, que tem a propriedade de preservar, na representação, as relações existentes entre as áreas reais.
A capacidade técnica de um sensor em captar imagens depende de quatro resoluções: espacial, espectral, temporal e radiométrica, que estão relacionadas, respectivamente:
com o tamanho dos pixels que formam a imagem; com a quantidade, localização no espectro e largura das bandas utilizadas pelo sensor; com o tempo decorrido entre duas imagens consecutivas da mesma área; com a quantidade de níveis de cinza em que a energia refletida ou emitida pode ser armazenada.
com o tamanho dos pixels que formam a imagem; com a quantidade de níveis de cinza em que a energia refletida ou emitida pode ser armazenada; com o tempo decorrido entre duas imagens consecutivas da mesma área; com a quantidade, localização no espectro e largura das bandas utilizadas pelo sensor.
com a quantidade, localização no espectro e largura das bandas utilizadas pelo sensor; com o tamanho dos pixels que formam a imagem; com o tempo decorrido entre duas imagens consecutivas da mesma área; com a quantidade de níveis de cinza em que a energia refletida ou emitida pode ser armazenada.
com a quantidade, localização no espectro e largura das bandas utilizadas pelo sensor; com a quantidade de níveis de cinza em que a energia refletida ou emitida pode ser armazenada; com o tempo decorrido entre duas imagens consecutivas da mesma área; com o tamanho dos pixels que formam a imagem.
com a quantidade de níveis de cinza em que a energia refletida ou emitida pode ser armazenada; com o tamanho dos pixels que formam a imagem; com o tempo decorrido entre duas imagens consecutivas da mesma área; com a quantidade, localização no espectro e largura das bandas utilizadas pelo sensor.
Apesar de a representação nos formatos de varredura e vetorial ser equivalentes, não havendo perda de precisão na transformação do formato vetorial para o formato de varredura, a representação vetorial é mais adequada para identificar objetos individualizáveis no terreno.
A tecnologia avançada utilizada no sistema DETER permite capturar os desmatamentos ocorridos em tempo real, independentemente das condições climáticas.
Podem ser considerados elementos que compõe o SIG: aquisição de dados, pré-processamento, gerenciador de banco de dados, manipulação e análise e geração de produtos.
O PRODES é um programa de cálculo do desflorestamento da Amazônia e mede as taxas anuais de corte raso.
O geoposicionamento divide-se em dois tipos: posicionamento absoluto e posicionamento relativo.
O sistema de posicionamento global (GPS) é um sistema de geoposicionamento por satélites artificiais constituído de três segmentos: segmento espacial, segmento de controle e segmento de usuários.
Em Sensoriamento Remoto, alguns elementos devem ser considerados, como aquisição, coleta e registro de imagens; utilização de regiões do espectro eletromagnético que incluem e excedem a região visível; o uso de instrumentos localizados em plataformas móveis e transformação simbólica de dados coletados com auxílio da computação, entre outros. Sobre os conceitos que envolvem a área de Sensoriamento Remoto, considere as afirmativas abaixo:
1. No processo de aquisição de informações de sensoriamento remoto, a presença de uma fonte de emissão de energia é uma característica básica.
2. O fenômeno da absorção é importante no Sensoriamento Remoto, porque nele as moléculas dos elementos na atmosfera retêm parte da energia solar. Os principais elementos causadores da absorção são o oxigênio, o ozônio, o dióxido de carbono e vapor d'água.
3. O espalhamento atmosférico ocorre quando a energia é refletida ou refratada pelas partículas na atmosfera, como moléculas de gases, pó ou água; um exemplo é o espalhamento Raleigh, uma forma de espalhamento na região alta da atmosfera, que ocorre quando as partículas são muito grandes em relação ao comprimento de onda.
4. O teor de umidade na folha da vegetação pode alterar a resposta espectral, principalmente em torno de 0,38 micrômetros e 0,7 micrômetros, ao passo que a curva de reflectância típica da água é alta, entre 1,1 micrômetros e 0,96 micrômetros.
5. A água absorve toda a energia solar incidente em comprimentos de onda superiores a 0,7 micrômetros. Logo, o balanço de energia se reduz a alfa = 1. Essa propriedade é importante para o mapeamento de corpos d'água usando a informação espectral do infravermelho, pois sendo a reflectância nula, é mais fácil discriminar a água de outros elementos.
Assinale a alternativa correta.
Somente as afirmativas 1 e 2 são verdadeiras.
Somente as afirmativas 2 e 3 são verdadeiras.
Somente as afirmativas 1 e 4 são verdadeiras.
Somente as afirmativas 1, 2 e 5 são verdadeiras.
Somente as afirmativas 3, 4 e 5 são verdadeiras.
Sobre os sistemas sensores mais utilizados em Sensoriamento Remoto, considere as afirmativas abaixo:
1. O sensor AVHRR possui baixa resolução espacial e grande resolução temporal e foi originalmente projetado com a finalidade de prover dados para estudos meteorológicos, oceanográficos e hidrológicos.
2. O sensor à bordo da missão NOAA-14 registra informações utilizando 5 bandas espectrais, com largura da faixa de observação de 2394 km, sendo que os dados são armazenados usando 11 bits.
3. O sistema QuickBird foi projetado para suprir imagens de alta resolução espacial para fins comerciais. Na posição nadiral, a resolução espacial é de 61 cm no modo pancromático e 2,44 m no multiespectral, com imagens sendo obtidas com 11 bits de resolução radiométrica.
4. A principal característica das imagens obtidas pelo sistema Ikonos é a sua resolução espacial de 1 metro da banda PAN (região pancromática, englobando comprimento de onda de 0,45–0,90 micrômetros) e da resolução espacial de 4 metros da banda 1 (região do visível azul, englobando comprimento de onda de 0,45 a 0,52 micrômetros).
5. Na interpretação de imagens radar, deve-se lembrar que a direção de iluminação do radar afeta a aparência dos objetos e que as microondas interagem com a superfície de maneira diferente se comparadas às imagens não-radar.
Assinale a alternativa correta.
Somente as afirmativas 1, 3 e 5 são verdadeiras.
Somente as afirmativas 2, 3 e 4 são verdadeiras.
Somente as afirmativas 2, 3, 4 e 5 são verdadeiras.
Somente as afirmativas 1, 2, 4 e 5 são verdadeiras.
As afirmativas 1, 2, 3, 4 e 5 são verdadeiras.
Conectividade, tamanho, forma e distância entre fragmentos são dados fundamentais, obtidos por meio de geoprocessamento, que permitem avaliar a efetividade dos fragmentos florestais na conservação da biodiversidade.
Possíveis associações entre atividade de desmatamento clandestino e o tráfico de animais silvestres podem ser investigadas com apoio de geoprocessamento. Para isso, utiliza-se como planos de informação as ocorrências de desmatamento, a distribuição geográfica das populações das espécies da fauna silvestre, locais de comércio de animais, proximidades de estradas e proximidades de rios e aeroportos.
As funções de criação de cenários futuros e de análises recursivas com base nesses cenários, que pertencem ao campo da modelagem quantitativa, estão excluídas do universo de atividades possíveis no ambiente SIG.
Em SIG, os formatos GRID (matricial) e TIN são utilizados para superfícies e parâmetros que variam continuamente no espaço.
A precisão no posicionamento em levantamentos SIG está relacionada a fatores como geometria dos satélites, tipo e quantidade de receptores.
É comum usar as regras da lógica booleana (AND, OR, XOR, NOT) para se operar atributos e propriedades espaciais, a fim de verificar se uma condição particular é verdadeira ou falsa.
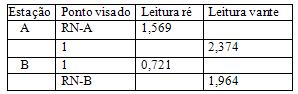
Num nivelamento geométrico desenvolvido com o auxílio de um nível ótico, obteve-se na caderneta de campo as seguintes leituras feitas na mira: Sabendo-se que a distância horizontal entre os pontos RN-A e RN-B é de 102,40 metros e que o terreno apresenta uma declividade constante, a inclinação do terreno, em porcentagem, é de: