





Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Segundo a IEC (International Electrotechnical Commission), um CLP (Controladores Lógicos Programáveis) é definido como sendo um sistema eletrônico operado digitalmente. Ele é projetado para ser utilizado em um ambiente industrial, possui uma memória programável para a armazenagem interna de instruções, que são orientadas pelo usuário, que implementa funções específicas, como: lógica combinacional, temporização, contagem e aritmética para controlar por meio de saídas digitais ou analógicas vários tipos de máquinas ou processos. O controlador programável e seus periféricos associados são projetados para serem facilmente usados em todas as funções previstas. Acerca dos CLPs, assinale a alternativa verdadeira:
A memória de imagem em um CLP armazena os programas desenvolvidos pelo usuário.
As entradas digitais do tipo PNP requerem o fornecimento do potencial negativo da fonte de alimentação ao borne de entrada do CLP para ativação.
As interfaces de entrada analógica em um CLP manipulam grandezas analógicas e podem utilizar faixas de corrente de O a 20 mA ou de 4 a 20 mA.
O microprocessador de um CLP é responsável apenas por ler dados da memória e não controla as saídas do CLP.
As entradas digitais de um CLP operam apenas em tensão contínua de 24VCC do tipo NPN.
Em uma planta petroquímica de última geração, foi implementado um sistema de controle avançado para otimizar a produção de polímeros. O sistema integra um Controlador Lógico Programável (CLP) de alta performance com um sistema de controle distribuído (DCS) e utiliza técnicas de controle preditivo baseado em modelo (MPC) para gerenciar múltiplas variáveis do processo. O sistema inclui as seguintes características:
-Rede de comunicação industrial baseada em EtherCAT, para controle em tempo real.
-Implementação de um Digital Twin, para simulação e otimização em tempo real.
-Algoritmos de machine learning, para detecção precoce de falhas e manutenção preditiva. “Interface homem-máquina (IHM) baseada em realidade aumentada.
-Integração com sistemas MES (Manufacturing Execution System) e ERP (Enterprise Resource Planning).
Durante a operação, o sistema deve lidar com perturbações estocásticas na composição da matéria-prima e variações na demanda de produção, mantendo a qualidade do produto final dentro de especificações rigorosas. Considerando esse cenário, é correto o que se afirma em:
A implementação de um controlador MPC multivariável, em conjunto com o Digital Twin, permite uma otimização dinâmica do processo, adaptando-se em tempo real às variações de matéria-prima e demanda. A integração de machine learning para manutenção preditiva melhora a confiabilidade do sistema, enquanto a rede EtherCAT assegura a sincronização precisa, essencial para o controle de processos críticos em tempo real.
O uso de um CLP de alta performance é inadequado neste cenário, pois sistemas baseados em DCS são sempre superiores em aplicações petroquímicas complexas, especialmente quando se trata de controle preditivo e otimização em tempo real.
A implementação de realidade aumentada na IHM, embora inovadora, compromete a segurança do processo ao distrair os operadores com informações visuais excessivas, sendo mais adequado o uso de interfaces convencionais para processos críticos.
Algoritmos de machine leaming são incompatíveis com sistemas de controle em tempo real devido à sua natureza computacionalmente | intensiva, tornando inviável sua aplicação para detecção precoce de falhas em um ambiente de produção contínua.
A integração entre o sistema de controle e os sistemas MES e ERP viola os princípios de segregação de sistemas críticos de segurança, aumentando o risco de ataques cibernéticos e comprometendo a integridade do processo produtivo.
Considere o diagrama de blocos de um sistema de controle.
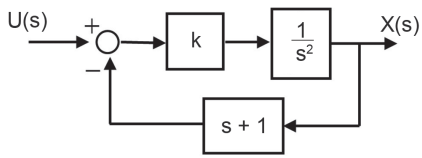
O fator de amortecimento da malha fechada desse sistema é

1
k
k
2k
2k
Controladores PID são sistemas de controle de malha aberta.
Certo
Errado
Nos sistemas de controle de processo, o valor de determinada variável é constantemente medido e comparado a um valor de referência previamente estabelecido.
Certo
Errado
Em um sistema de controle automatizado, em malha fechada, também conhecido como sistema de controle por realimentação, o elemento responsável pela execução física das ações de controle é o
parâmetro de entrada
processo
sensor
controlador
atuador
O acúmulo de erro em uma malha dispara o modo de controle integral de um controlador PID.
Certo
Errado
Considere a FT de um controlador PID contínuo
K(1+TIs1+TDs)
e T o período de amostragem empregado no ZOH/SOZ do conversor A/D conectado ao controlador.
Nesse contexto, a FT do PID discreto equivalente ao contínuo é:
K(1+TITz−1z+TTDzz−1)
K(1+TITzz−1+TTDz−1z)
K(1+TTIzz−1+TDTz−1z)
K(1+TTIz−1z+TDTzz−1)
K(1+TITz+1z−1+TTDz−1z+1)
O modo de controle proporcional de um controlador PID produz uma ação de controle proporcional à taxa de variação do erro.
Certo
Errado
Proporcional, invertido e definido são os modos básicos de controle de um controlador PID.
Certo
Errado
Um controlador PD introduz na malha aberta de um sistema de controle um (1)
ganho e dois polos ajustáveis
ganho e um zero ajustáveis
ganho e dois zeros ajustáveis
ganho, dois zeros e dois polos ajustáveis
ganho ajustável, dois zeros nulos e um polo no infinito
A umidade do ar em um circuito industrial de ar comprimido pode ser extraída pela presença de válvulas conhecidas como válvulas de bloqueio.
Certo
Errado
Considere um sistema dinâmico com ganho unitário, um polo real negativo e um par de polos complexos conjugados com parte real negativa de módulo igual ao do polo real. Considere também que foi introduzido um controlador PI em série com esse sistema, com zero à esquerda dos polos, e fechada uma malha de realimentação unitária incluindo esses componentes no seu ramo direto.
O sistema de malha fechada descrito acima é
estável para pequenos ganhos e instável para elevados ganhos
instável para pequenos ganhos e estável para elevados ganhos
instável para qualquer ganho
estável para qualquer ganho
indiferente ao ganho
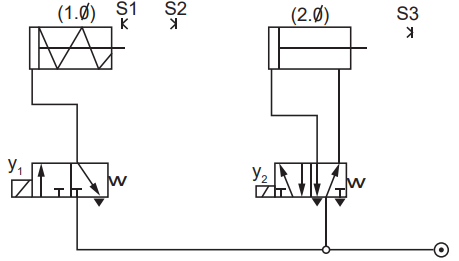
Os esquemas pneumático e elétrico de controle de um determinado dispositivo eletropneumático são mostrados abaixo.
Esquema pneumático
Esquema elétrico
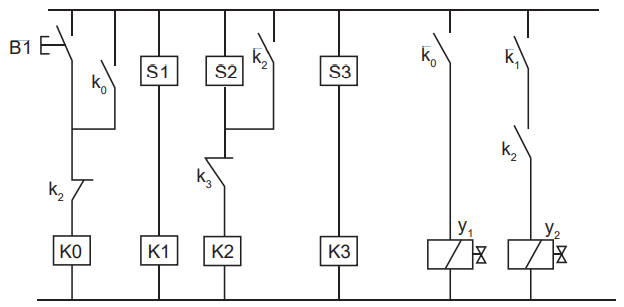
Pode-se apresentar o trajeto-passo de um circuito pneumático, escrevendo em sequência o número do atuador e o sinal + ou -, indicando avanço ou recuo respectivamente. Por exemplo: 1+ 2+ 1- 2- significa que o atuador 1 avança, em seguida o atuador 2 avança, em seguida o atuador 1 recua, e, finalmente, o atuador 2 recua.
Considerando-se os esquemas pneumático e elétrico acima, qual sequência de atuação é a correta, após acionamento do botão B1?
1+ 1- 2+ 2-
1+ 2+ 2- 1-
1+ 2- 1- 2+
2+ 2- 1+ 1-
1- 1+ 2- 2+
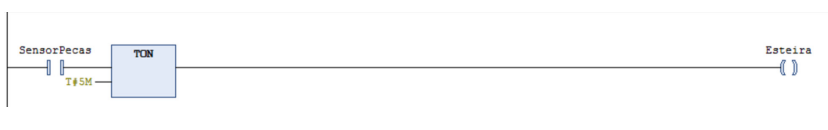
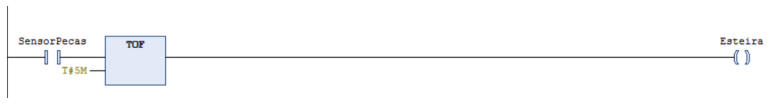
Uma esteira transportadora deve ser acionada toda vez que um sensor de detecção de peças é ativado em sua entrada. A esteira deve ser mantida acionada até que se passem 5 minutos da última vez que o sensor de peças esteve ativo.
Tendo isso em mente, considere os 3 trechos de programas apresentados a seguir.
I)
II)
III)
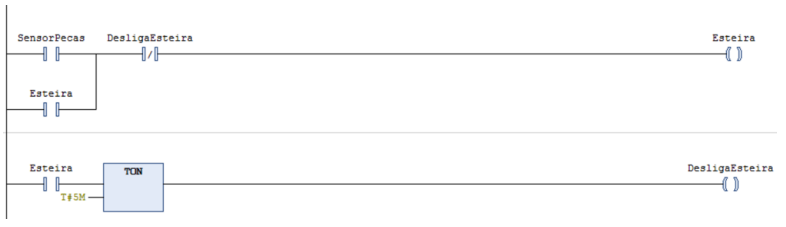
O comportamento desejado é apresentado apenas em
I.
II.
III.
II e III.
I, II e III.
A empresa SIGMA Computadores possui 3 fábricas localizadas nas cidades A, B e C. A produção deve ser entregue aos distribuidores das cidades D, E e F. A tabela a seguir especifica os custos de transporte por computador transportado entre cada cidade; as capacidades de produção das fábricas; e as demandas dos distribuidores.
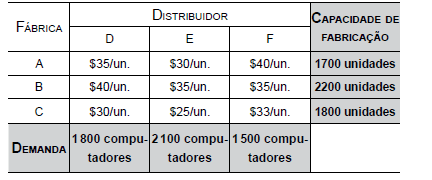
Assinale a alternativa que apresenta corretamente o modelamento matemático, com base em programação linear, a ser desenvolvido de forma a atender toda a demanda e otimizar os resultados.
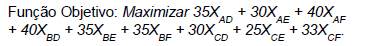
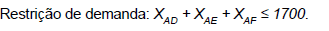
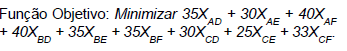
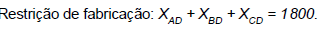
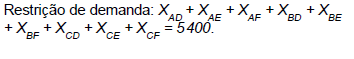

Na sua origem, na década de 1950, o Sistema Toyota de Produção (STP) foi uma estratégia de manufatura adotada pela diretoria da empresa para evitar grandes estoques e flexibilizar a produção. A essa proposta inicial, foram adicionados outros elementos como: eliminação de desperdícios; valorização do funcionário e criação de ambiente de constante aprendizagem; e a lógica do just-in-time.
Além desses, há uma inversão na relação entre produção e demanda.
A empresa apenas produz o que é demandado (a produção é “puxada”). Isso posto, considera-se como um dos fatores que sustentam o STP

