







Seu próximo nível começa aqui
Seu desenvolvimento não pode ter limites. Garanta sua Assinatura Ilimitada e libere uma preparação completa com os melhores professores do Brasil.

Um sistema de perfuração, em sua forma mais simples, pode ser representado pelo esquema a seguir.
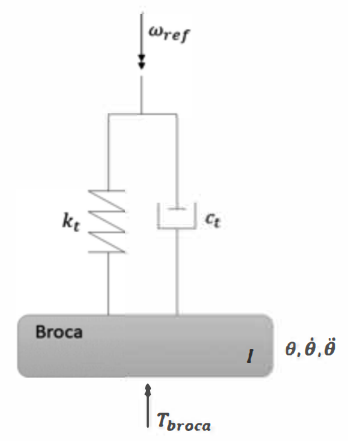
Uma velocidade de referência é inserida no sistema, que apresenta momento de inércia polar de massa , rigidez e amortecimento , respectivamente. A broca tem movimentos angulares , e . A equação de movimento desse sistema é: