







Seu próximo nível começa aqui
Seu desenvolvimento não pode ter limites. Garanta sua Assinatura Ilimitada e libere uma preparação completa com os melhores professores do Brasil.

Considere o manipulador planar representado na figura abaixo. D e θ representam as variáveis de junta prismática e rotacional, respectivamente. A posição do efetuador final, montado na extremidade do elo 2 é definida pelo ponto P( x , y) .
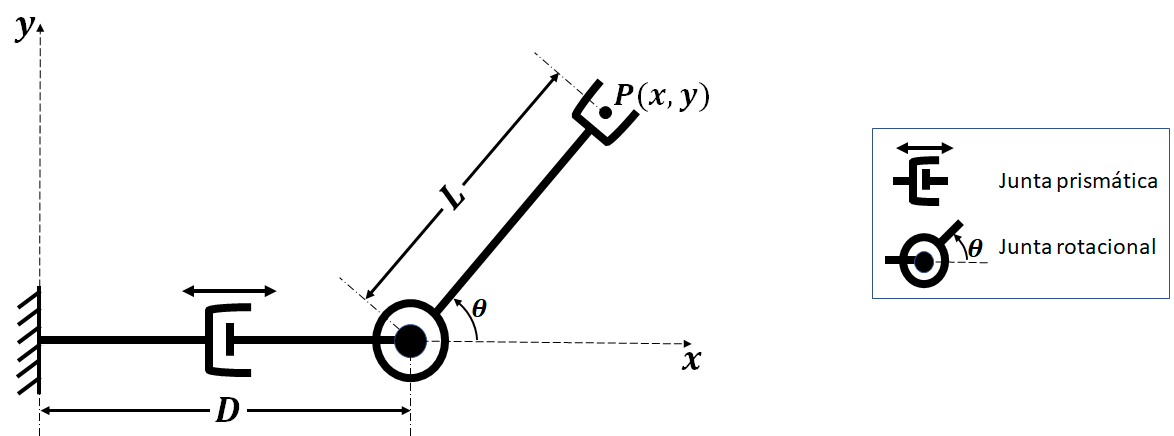
Assinale a alternativa que representa o conjunto de equações referentes às coordenadas do ponto P( x , y) , determinadas em relação ao sistema de referência cartesiano Ox y .