







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
O nivelamento geométrico é um procedimento topográfico que consiste na
realização de visadas horizontais em miras com um nível.
realização de visadas inclinadas em balizas com um teodolito.
medição de distâncias inclinadas com uma estação total.
comparação entre distâncias horizontal e vertical de um mesmo ponto.
medição de ângulo vertical e leitura de mira nos três fios estadimétricos.
A soma dos ângulos externos de uma poligonal de 7 vértices resultou em 1620º01’03”. Para distribuir adequadamente esse erro será necessário, em cada ângulo interno,
somar 6”.
subtrair 9”.
somar 9”.
subtrair 1’03”.
somar 1’03”.
Assinale a alternativa que apresenta um elemento que não existe na tela do software de desenho eletrônico AutoCAD.
A área gráfica.
O ícone do sistema de coordenadas.
A linha de comando.
A linha de customizada.
O modo ORTHO força o comportamento do cursor do software de desenho eletrônico AutoCAD a informar apenas linhas e pontos ortogonais, múltiplos de
45°
90°
60°
180°
A planilha a seguir mostra os resultados do cálculo das coordenadas parciais da poligonal fechada utilizada para a realização de um levantamento planimétrico:
Coordenadas parciais calculadas | |||||
X | Y | ||||
Ponto | Dist. (m) | E | W | N | S |
1 | |||||
34,40 | 32,458 | 11,485 | |||
2 | |||||
40,32 | 16,757 | 36,705 | |||
3 | |||||
55,28 | 49,185 | 25,235 | |||
1 | |||||
A partir dessas informações, é correto afirmar que
a incerteza do levantamento é de, aproximadamente, 1:6100.
se a tolerância linear é 1:5000, os erros são aceitáveis.
o erro de fechamento linear absoluto é de 0,045 metros.
se a tolerância linear é 1:2000, os erros não são aceitáveis.
o erro de fechamento linear relativo é de, aproximadamente, 1:3800.
Nos equipamentos agrícolas que utilizam pneus, a pressão ideal é importante para evitar desgastes desnecessários dos mesmos.
A figura abaixo apresenta três pneus com diferentes pressões.
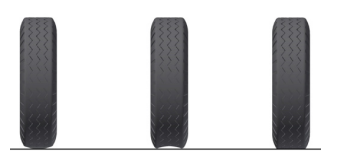
Assinale a alternativa que indica corretamente (da esquerda para direita) a situação da pressão dos pneus ilustrados.
Falta • Excesso • Correta
Correta • Excesso • Falta
Correta • Falta • Excesso
Excesso • Falta • Correta
Excesso • Excesso • Correta
Denomina-se declinação magnética o ângulo
horizontal formado pela direção do norte geográfico e o norte da quadrícula.
horizontal formado entre as direções do norte magnético e o norte verdadeiro.
vertical medido a partir do zênite na direção da linha.
horizontal medido a partir do norte magnético na direção do alinhamento, para leste ou para oeste.
vertical formado entre o norte magnético e o nadir.
Em relação aos Sistemas GNSS, analise as assertivas abaixo e assinale V, se verdadeiras, ou F, se falsas.
( ) O sistema GALILEO é de origem europeia com finalidade de implementar um programa espacial da União Europeia, a fim de fornecer serviços de posicionamento, navegação e cronometragem.
( ) O sistema de navegação BeiDou é um sistema construído e operado independentemente pela China, com foco nas necessidades de segurança nacional e desenvolvimento econômico e social.
( ) O sistema GPS é de origem dos Estados Unidos que fornece aos usuários serviços de posicionamento, navegação e cronometragem. O sistema é composto por três segmentos: segmento espacial, segmento de controle e segmento de usuário.
A ordem correta dos preenchimentos dos parênteses, de cima para baixo, é:
F – F – V.
F – V – V.
V – V – V.
V – F – F.
V – V – F.
As poligonais são materializadas utilizando-se instrumentos e procedimentos adequados a cada finalidade. No caso de poligonais planimétricas secundárias, recomenda-se
medição angular com duas séries de leituras horizontais conjugadas.
medição linear com correção de temperatura e pressão.
lado mínimo de 50 metros.
monumentalização com marcos de concreto.
desenvolvimento máximo de 5 km.
Se uma propriedade tem área de 3,5 alqueires paulistas, significa que ela mede, aproximadamente,
1,8 alqueires baianos.
8,5 hectares.
16,9 km2.
1150 acres.
13800 m2.
Para a realização de um levantamento planimétrico cadastral foi materializada em campo uma poligonal fechada de 5 vértices. Se os ângulos externos medidos nos vértices foram: 1 = 230º01’13”, 2 = 300º28’57”, 3 = 196º02’33” e 4 = 256º19’13” e considerando que não houve erro de fechamento angular, o ângulo interno no vértice 5 deverá medir
59º31’03”.
74º41’13”.
82º51’56”.
257º04’08”.
277º08’04”.
Referente aos métodos de posicionamento por GNSS e metodologias de processamento de dados, analise as assertivas abaixo:
I. O posicionamento relativo estático é definido por ter, no mínimo, 20 minutos de ocupação do ponto, sendo necessário ter efemérides transmitidas ou precisas para apresentar solução fixa.
II. O posicionamento relativo estático rápido é definido por ter, no máximo, 20 minutos de ocupação do ponto, sendo necessário ter efemérides transmitidas ou precisas para apresentar solução fixa.
III. No posicionamento stop and go, o receptor que ocupa o vértice de interesse permanece estático, porém num tempo de ocupação bastante curto, necessitando coletar dados no deslocamento entre um vértice de interesse e outro.
IV. No posicionamento relativo cinemático, enquanto um ou mais receptores estão estacionados no(s) vértice(s) de referência, o(s) receptor(es) que coleta(m) dados dos vértices de interesse permanece(m) em movimento. A cada instante de observação, que coincide com o intervalo de gravação, é determinado um conjunto de coordenadas.
Quais estão corretas?
Apenas I e II.
Apenas I e III.
Apenas II e IV.
Apenas III e IV.
I, II, III e IV.
Na agricultura, uma grade aradora é um implemento bastante utilizado para romper e suavizar a superfície do solo. As grades apresentam uma estrutura pesada requerida para favorecer que os discos penetrem na terra.
Considere o modelo de grade aradora mostrada na imagem seguir.
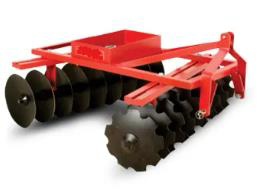
Em uma operação de aração em um solo relativamente nivelado, nota-se que os primeiros discos (discos mais próximos do trator) do arado estão se aprofundando no solo mais que os demais discos traseiros.
Para a solução do problema indicado, deve-se
diminuir a rotação do motor do trator agrícola.
aumentar a rotação do trator agrícola.
aumentar (alongar) o comprimento do terceiro ponto superior que acopla no implemento.
diminuir o comprimento do terceiro ponto superior que acopla no implemento.
A partir de uma planta topográfica, foram obtidas as coordenadas dos vértices do perímetro de uma propriedade: A (100,1000); B (90,980); C (110,960); D (120,970); E (150,980). A área dessa propriedade mede, portanto,
4 800 m2.
2 400 m2.
2 200 m2.
1 100 m2.
550 m2.
São conhecidas as coordenadas totais dos pontos do perímetro de uma propriedade, P (500, 1050) e Q (250, 1200). A distância horizontal entre P e Q é, portanto,
122,4 metros.
158,1 metros.
200,0 metros.
291,5 metros.
387,3 metros.
O ícone a seguir representa uma das ferramentas disponíveis do ArcMap

Essa ferramenta é utilizada para
ajustar o mapa para que possa ser totalmente visualizado.
buscar informações referentes a tabela de atributos de forma rápida.
aumentar proporcionalmente os detalhes do arquivo visualizado.
medir distâncias entre pontos em diferentes unidades de medida.
deslocar o mapa para diferentes posições.
Deseja-se medir a distância horizontal entre os pontos A e B com uma trena comum, porém existe um obstáculo que impede a intervisibilidade entre eles.
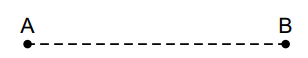
Uma solução para obter essa medida seria lançar um ponto C
perpendicular a A, medir as distâncias A-C e C-B e calcular A-B utilizando o teorema de Pitágoras.
em uma direção qualquer partindo de B, medir B-C e C-A e calcular A-B utilizando a lei dos senos.
perpendicular a B, medir as distâncias B-C e C-A e calcular A-B utilizando a lei dos cossenos.
em uma direção aleatória a partir de A, medir os ângulos AC e CB e calcular A-B utilizando o teorema de Pitágoras.
com ângulo de 45º a partir de B, medir o ângulo no vértice C e calcular A-B utilizando a lei dos senos.
Em um levantamento topográfico planimétrico com estação total, saindo de coordenadas conhecidas georreferenciadas, determinou-se a fachada de um imóvel com dimensão de 15,00 metros. Após gerar a planta topográfica, percebe-se que a dimensão da fachada é de 3 centímetros. Assim, a escala da planta e a superfície de referência utilizada na determinação de campo, respectivamente, são:
1:150 – elipsoide.
1:150 – plano topográfico local.
1:500 – elipsoide.
1:500 – geoide.
1:500 – plano topográfico local.
No processamento de um georreferenciamento, por meio de observáveis GNSS num software específico de processamento, o técnico agrimensor percebeu dois tipos de linhas no software: linhas pontilhadas e linhas contínuas. As linhas pontilhadas se interagiam entre as coordenadas do rover, enquanto as linhas contínuas interagiam entre base e rover. O levantamento contava com dois receptores de campo, sendo um base de campo (ponto de controle para processamento), e o outro rover para fins de pontos de interesse, que juntos determinaram 115 pontos de coordenadas. Sobre essa situação de processamento, é possível afirmar que a linha pontilhada e a linha contínua são, respectivamente:
Linha independente e linha dependente, enquanto na primeira o receptor não depende da base, e na segunda, o receptor depende da base.
Linha dependente e linha independente, enquanto na primeira o receptor depende da base, na segunda, o receptor não depende da base.
Linhas que definem o posicionamento cinemático e o posicionamento estático, enquanto na primeira a ocupação do ponto é o levantamento cinemático, na segunda, a ocupação do ponto é o levantamento estático.
Linhas que definem o posicionamento estático e o posicionamento cinemático, enquanto na primeira a ocupação do ponto é o levantamento estático, na segunda, a ocupação do ponto é o levantamento cinemático.
Ambas são linhas dependentes, e tanto a linha pontilhada quanto a linha contínua têm comunicação com a base, no mesmo tempo de relógio.
Os dados de sensoriamento remoto podem ser adquiridos de diferentes formas, dependendo do tipo de informação necessária. Quando há interesse em conhecer a composição química das rochas, recomenda-se a aplicação de
radiômetros imageadores.
espectrômetros imageadores.
altímetros.
sondas.
difusômetros.



