





Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.

A realimentação unitária é uma das estruturas de controle mais utilizadas para que um determinado sistema alcance o desempenho desejado.
Considere um determinado sistema de controle, composto de um controlador em série com uma planta, onde a saída da planta é 𝑌(𝑠) e a entrada do controlador é a diferença entre a referência do sistema 𝑅(𝑠) e a saída da planta 𝑌(𝑠).
Sabe-se ainda que tal sistema possui a função de transferência em malha fechada 𝑇(𝑠), dada por
𝑇(𝑠) = (As+1)1, com 𝐴 > 0 .
Nessas condições, a função de transferência em malha aberta desse sistema é
SA.
AS1.
AS+1A.
AS+21.
AS+2A.
A estabilidade é um requisito necessário a operação segura de uma planta e seu respectivo controle. Nesse aspecto, há uma grande variedade de indicadores que procuram metrificar o grau relativo de estabilidade de um sistema de controle, onde se destaca as margens de ganho e de fase.
Considere um sistema de controle, cujo valor complexo da função de transferência de malha aberta F(s) é conhecida para duas frequências de interesse 𝑤1 e 𝑤2:
𝐹(𝑗𝑤1) = −23 − 𝑗 21
𝐹(𝑗𝑤2) = −21
A partir dos dados desse sistema de controle, os valores da margem de ganho e da margem de fase, respectivamente, são
0,5 e − 150°.
0,5 e − 30°.
1,0 e + 30°.
2,0 e − 30°.
2,0 e + 30°.
Em um sistema de malha fechada com sensor, controlador e atuador, o sensor fornece feedback ao controlador, que, por sua vez, ajusta o atuador para controlar o processo com base nas variações observadas.
Certo
Errado
Um diagrama de Nyquist mostra, no plano complexo, as informações de ganho e fase de uma função de transferência em função da frequência. Nesse contexto, e sabendo ainda que determinado circuito com um amplificador operacional realimentado positivamente comporta-se como um oscilador, o critério de Barkhausen para a oscilação será satisfeito se o módulo do ganho de malha direta for
menor que a unidade, sempre.
igual à unidade, quando a fase for igual a 180 graus.
igual à unidade, quando a fase for igual a 90 graus.
maior que a unidade, quando a fase for igual a 180 graus.
invariante com a frequência.
Na teoria da informação, o Teorema de Nyquist é fundamental para garantir a transmissão eficiente de sinais digitais. Esse teorema estabelece que, para que um sinal seja reconstruído no receptor sem perdas, a frequência de amostragem no transmissor deve ser igual ou
superior ao dobro da largura de banda do sinal a ser transmitido.
superior a largura de banda do sinal a ser transmitido.
inferior a largura de banda do sinal a ser transmitido.
inferior ao dobro da largura de banda do sinal a ser transmitido.
Controles PID são inadequados para uso em sistemas não lineares, devido à sua estrutura linear.
Certo
Errado
Em testes de comissionamento de sistemas de controle em operação é comum aplicar sinal do tipo degrau, uma vez que tal resposta contém características do desempenho transitório do sistema.
Considere que determinado sistema de controle é representado pela sua função de transferência de malha aberta 𝑁(𝑠), dada por

Inicialmente, o valor do ganho do controlador 𝐾 foi ajustado de forma a tornar o sistema em malha fechada criticamente amortecido.
Caso o ganho 𝐾 seja ligeiramente aumentado, é esperado que o sistema tenha
menor tempo de acomodação.
menor sobressinal.
menor tempo de subida.
maior amortecimento.
maior erro de regime permanente.
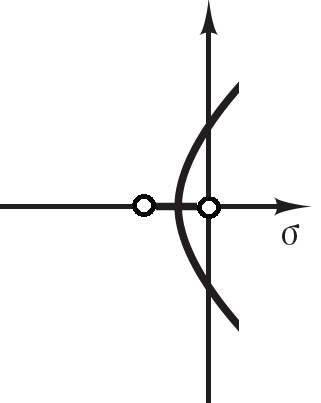
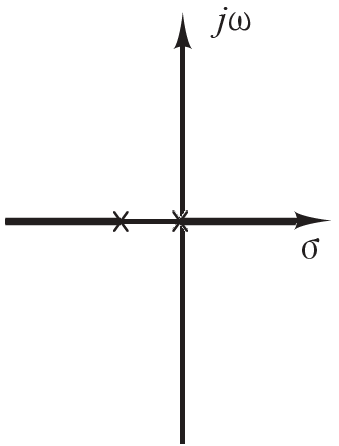
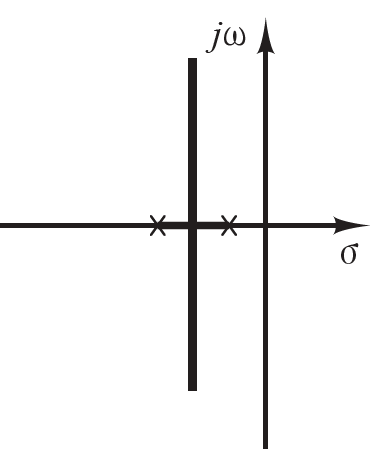
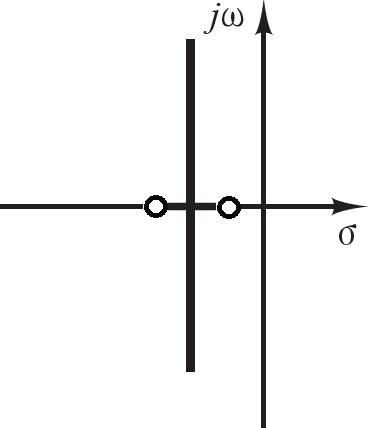
Considere um sistema de controle com composto por um ganho simples e dois polos reais distintos. Um localizado na origem e outro localiza ao lado esquerdo do semiplano complexo. Caso seja implementado uma realimentação positiva o lugar das raízes correspondente a este sistema pode ser dado esboçado através de:
O ganho de malha aberta, 𝐺𝐻(𝑠), é utilizado na construção do lugar das raízes de um sistema linear realimentado. Uma das propriedades da construção do lugar das raízes estabelece que ao se tomar um ponto qualquer pertencente a uma das trajetórias do lugar das raízes, a soma dos ângulos que ligam o ponto da trajetória aos zeros menos a soma dos ângulos que ligam o ponto da trajetória aos polos deve resultar em um ângulo múltiplo
ímpar de 180º.
par de 180º.
ímpar de 90º.
par de 90º.
par de 270º.
Um sistema linear é descrito no espaço de estados pelas seguintes equações.
{x˙(t)=Ax(t)+Bu(T)y(t)=Cx(t)+Du(t), sendo 𝑢(𝑡) a entrada e 𝑦(𝑡) a saída do sistema.
Um sistema linear invariável e causal com uma única entrada e uma única saída é descrito pela seguinte equação diferencial.
dt3d3y(t)+a2dt2d2y(t)+a1dtdy(t)+a0y(t)=b1dtdy(t)+b0y(t).
A transformada de Laplace da matriz de transição de estados do sistema, ℒ[𝑒𝐴𝑡], é
⎝⎛s0a01sa101s+a2⎠⎞−1
⎝⎛s0a01sa101s+a2⎠⎞
⎝⎛s0a0−1sa10−1s+a2⎠⎞−1
⎝⎛s0a0−1sa10−1s+a2⎠⎞
⎝⎛s0a0b−1sa10b0s+a2⎠⎞−1
Considere o sistema linear invariante no tempo descrito pela equação de diferenças abaixo.
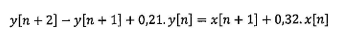
Sobre esse sistema, é correto afirmar que:
Sua função de transferência é X(z)Y(z)=z2−z+0,21z+0,32; seus pólos são zP1=0,3 e zP2=0,7; e o sistema é instável.
Sua função de transferência é X(z)Y(z)=z−2−z−1+0,21z−1+0,32; Seus pólos são zP1=1,42 e zP2=3,33; e o sistema é instável.
Sua função de transferência é X(z)Y(z)=z2−z+0,21z+0,32; pólos são zP1=0,3 e zP2=0,7; e o sistema é estável.
Sua função de transferência é X(z)Y(z)=z−2−z−1+0,21z−1+0,32; seus pólos são zP1=1,42 e zP2=3,33; e o sistema é estável.
Sua função de transferência é X(z)Y(z)=z2−z+0,21z+0,32; seus pólos são zP1=0,3 e zP2=0,7; e O sistema é estável.
A equação matricial abaixo relaciona os componentes simétricos com os seus respectivos fasores, considerando as condições de contorno para a falta fase-fase:
∣∣∣∣∣∣∣∣∣I1I2I0∣∣∣∣∣∣∣∣∣ = 31 ∣∣∣∣∣∣∣111∝∝21∝2∝1∣∣∣∣∣∣∣ x ∣∣∣∣∣∣∣∣0IB−IB∣∣∣∣∣∣∣∣
O módulo da corrente de falta, em função da corrente de sequência positiva, é:
3x I+;
33x I+;
2 x I+;
23x I+;
32x I+.
A ferramenta da qualidade usada para identificar e organizar as possíveis causas de uma não conformidade ou problema específico e, assim, determinar sua(s) causa(s) raiz, denomina-se
Matriz RACI.
Diagrama de Pareto.
Diagrama de Ishikawa.
Matriz GUT.
Histograma.
Para um sistema realimentado cuja representação gráfica no domínio complexo apresente dois polos complexos conjugados, se os polos estiverem localizados no semiplano
direito, o sistema será instável.
esquerdo, o sistema oscilará com amplitude constante.
direito, o sistema será estável.
esquerdo, o sistema será instável.
direito, o sistema oscilará com amplitude constante.
Antes de proporcionar o desempenho desejado a determinado sistema dinâmico controlado, o controlador deve garantir que o referido sistema seja estável em malha fechada.
Considere que determinado sistema de controle é representado pela sua função de transferência de malha aberta 𝑀(𝑠), dada por
𝑀(𝑠) = (s+b)(s+c)k(s+a), com 𝑎, 𝑏, 𝑐, 𝑘 > 0 .
Com relação a estabilidade deste sistema, analise as afirmativas a seguir.
I. É independente do valor do parâmetro 𝑘.
II. É independente do valor do parâmetro 𝑎.
III. É independente dos valores dos parâmetros 𝑏 e 𝑐.
Está correto o que se afirma em
I, apenas.
II, apenas.
I e II, apenas.
II e III, apenas.
I, II e III.
O critério de Nyquist pode ser utilizado diretamente tanto para sistemas contínuos quanto para sistemas discretos sem qualquer modificação.
Certo
Errado
Um dado sistema linear é representado pela função de transferência descrita pela função racional própria 𝐹𝑇(𝑠) = D(s)N(s). Segundo o critério de estabilidade em que uma entrada limitada produz uma saída limitada em sistemas estáveis (critério BIBO), para que o sistema linear seja estável, as raízes do polinômio 𝐷(𝑠) devem estar localizadas em que parte do plano complexo ´s´?
A maioria no semiplano esquerdo.
Todas no semiplano esquerdo.
A maioria no semiplano direito.
Todas no semiplano direito.
A maioria sobre o eixo imaginário 𝑗𝜔.
A função de transferência G(s) a seguir representa um sistema.

Considerando esse sistema e a teoria sobre estabilidade de sistemas, analise as afirmativas a seguir e assinale a alternativa que aponta a(s) correta(s).
I. Uma das formas para saber se o sistema G(s) é estável ou não é utilizando a ferramenta de Routh-Hurwitz.
II. O sistema G(s) em malha aberta é instável.
III. Ao tornar o sistema G(s) em malha fechada com um controlador de ganho proporcional Kp em série com a função de transferência, o valor do controlador Kp deve ser maior que 10,8 para se tornar estável.

II e III, apenas.
II, apenas.
I e III, apenas.
I e II, apenas.
I, II e III.
Para um sistema realimentado que oscile com amplitude e frequência constantes em regime permanente,
se o ganho de malha for igual a 1, o sistema será incondicionalmente instável com saída crescente no tempo.
o ganho de malha é unitário e a fase é igual a zero.
o ganho de malha é −1 e a fase é igual a 180 graus.
o ganho de malha é −1 e a fase é igual a zero.
o ganho de malha é unitário e a fase é igual a 180 graus.
Um sistema linear com função de transferência H(s)=N(s)/D(s) é assintoticamente estável quando:
As raízes de D(s) estão no SPE.
As raízes de N(s) estão no SPD.
As raízes de D(s) estão no SPD.
As raízes de N(s) estão no SPE.
As raízes de N(s) são nulas.

