







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Um motor de indução trifásico de 4 polos, alimentado por uma rede de 60 Hz, opera na região linear da curva torque × escorregamento, na qual o torque eletromagnético é diretamente proporcional ao escorregamento. Em uma condição de operação, observa-se que o motor desenvolve 40% do torque nominal e que a velocidade medida do rotor é de 1778 rpm.
Considere que:
• a frequência de alimentação permanece constante;
• o motor não está próximo do torque máximo;
• as perdas mecânicas podem ser desprezadas na análise do escorregamento;
O valor que representa o escorregamento aproximado do motor quando submetido ao torque nominal é:
1,0 %
2,0 %
3,0 %
5,0 %
Motores de indução com conjugados de partida muito elevados tendem a ter escorregamentos maiores a plena carga devido a valores de resistência de rotor menores, se comparado com outros de menor torque de partida.
Certo
Errado
Um motor síncrono trifásico opera conectado a uma rede elétrica com frequência constante. Durante uma análise de operação, verificou-se que o torque mecânico exigido da máquina aumentou, significativamente, devido à uma carga mecânica aplicada ao seu eixo.
Considerando as características de funcionamento dos motores síncronos, assinale a alternativa correta.
O motor síncrono passa, automaticamente, a operar como motor de indução.
O rotor passa a girar acima da velocidade síncrona para manter o sincronismo.
O aumento do torque provoca aumento do escorregamento até um valor limite estável.
A velocidade do rotor diminui proporcionalmente ao aumento do torque, mantendo a corrente constante.
A velocidade do rotor permanece constante, enquanto o motor permanece sincronizado com o campo girante do estator.
Considere um motor trifásico com a seguinte configuração de circuito equivalente:
• potência dissipada no rotor (PROTOR) = 10 W;
• potência eletromecânica (PMEC) = 390 W; e
• resistência do estator por fase (R1) = 0,10 Ω.
O escorregamento é igual a:
1,0%
1,5%
2,0%
2,5%
3,0%
Um motor de indução trifásico com tensão nominal de 380 V e frequência nominal de 60 Hz opera sob controle escalar por inversor de frequência com relação V/f linear. O processo exige operação em duas faixas distintas: abaixo de 30 Hz, com carga de torque constante, e acima de 60 Hz, com necessidade de potência constante. Durante ensaio didático, um grupo propõe manter a relação V/f constante em toda a faixa de operação, incluindo acima de 60 Hz, argumentando que isso preserva o fluxo magnético e o torque em qualquer rotação. Outro grupo contesta, afirmando que, acima da frequência base, a tensão não pode ultrapassar o valor nominal, com consequências diretas para o comportamento eletromagnético da máquina. A análise técnica correta dessa situação indica que:
A relação V/f constante pode ser mantida em toda a faixa de operação, pois o inversor de frequência é capaz de elevar a tensão proporcionalmente à frequência acima de 60 Hz, preservando o fluxo magnético e o torque máximo disponível em qualquer ponto da faixa estendida.
Acima de 60 Hz, o aumento da frequência com tensão constante provoca elevação do fluxo magnético acima do valor nominal, induzindo saturação do núcleo e exigindo redução simultânea da tensão para manter o desempenho eletromagnético da máquina dentro dos limites nominais.
O boost de tensão aplicado abaixo de 30 Hz substitui a necessidade de manter a relação V/f constante nessa faixa, sendo suficiente ajustar a tensão mínima de partida para garantir torque adequado sem controle proporcional da relação entre tensão e frequência.
Acima de 60 Hz, a manutenção da tensão nominal fixa garante a preservação do fluxo magnético nominal, pois o fluxo depende exclusivamente da tensão aplicada e não da relação entre tensão e frequência imposta pelo controle escalar do inversor.
Abaixo de 30 Hz, a relação V/f constante exige boost de tensão para compensar a queda resistiva no estator, e acima de 60 Hz a tensão é limitada ao valor nominal, o fluxo decresce com o aumento da frequência e o torque máximo disponível se reduz, caracterizando a região de enfraquecimento de campo.
O escorregamento de um motor de indução é um parâmetro fundamental que relaciona a velocidade do campo magnético girante do estator com a velocidade mecânica do rotor. Se um motor de 4 polos é alimentado por uma fonte de 60 Hz, e o seu rotor gira a 1746 RPM, o seu escorregamento percentual é de:
2%
2,5%
3%
5,8%
Em sistemas eólicos, torque de partida mais elevado, presente em turbinas com maior número de pás, torna menos eficiente o aproveitamento do potencial do vento.
Certo
Errado
Para Motores de Indução Trifásicos (MITs) de pequeno porte, a frenagem por contracorrente (ou plugging) ocorre ao inverter o sentido do campo girante do motor enquanto ele ainda está em movimento, aplicando uma tensão que tenta fazê-lo girar no sentido oposto. O resultado é um conjugado de frenagem muito alto, que age rapidamente para parar o motor. Uma vez que a Fórmula de Kloss para máquinas de indução nos permite computar o escorregamento referente a um ponto de carga específico na curva de conjugado de um MIT, é possível mensurar o valor do conjugado de frenagem obtido por contracorrente. Considere um motor de indução onde, na partida, o escorregamento é basicamente unitário (Sp =1), o conjugado máximo (Tmax) ocorre com um escorregamento de 10% (Sm=0,1), o conjugado nominal (TN) ocorre para um escorregamento de 5% (SN=0,05), a relação entre o conjugado de partida e o conjugado nominal é de Tp /
Tfr = 2TN
Tfr = TN
Tfr = Tmax/
Tfr = Tp/
Tfr = Tp
Uma bobina quadrada, com lado L e 200 espiras, está totalmente imersa em uma região com densidade de fluxo magnético uniforme B = 0,2 T, ortogonal ao plano da bobina. A bobina está presa a um eixo, que a divide em dois retângulos iguais, de comprimento L e lado L/
20 cm.
30 cm.
40 cm.
50 cm.
Em um sistema de acionamento elétrico, um motor de indução trifásico é controlado por um inversor de frequência. O inversor está configurado para operar em modo de controle vetorial. Se a carga requer um aumento de torque, qual das seguintes ações o inversor deve tomar?
Manter a amplitude e a frequência da tensão de saída inalteradas.
Diminuir a frequência da tensão de saída.
Aumentar a frequência da tensão de saída.
Aumentar a amplitude da tensão de saída.
Diminuir a amplitude da tensão de saída.
Um motor trifásico de indução possui os seguintes parâmetros:
• frequência de alimentação: 50 Hz;
• número de polos do motor: 4;
• rotação real medida do motor: 1425 RPM;
• tensão nominal de operação: 400 V;
• potência nominal: 15 kW.
Considerando essas informações, calcule o escorregamento percentual do motor e assinale a alternativa correta.
1%.
2%.
4%.
5%.
10%.
Alguns motores elétricos trifásicos assíncronos podem apresentar elevada potência e, por consequência, uma elevada corrente de partida. Para mitigar o problema da corrente de partida é preciso de um circuito de partida, como o da imagem a seguir (Figura 03).
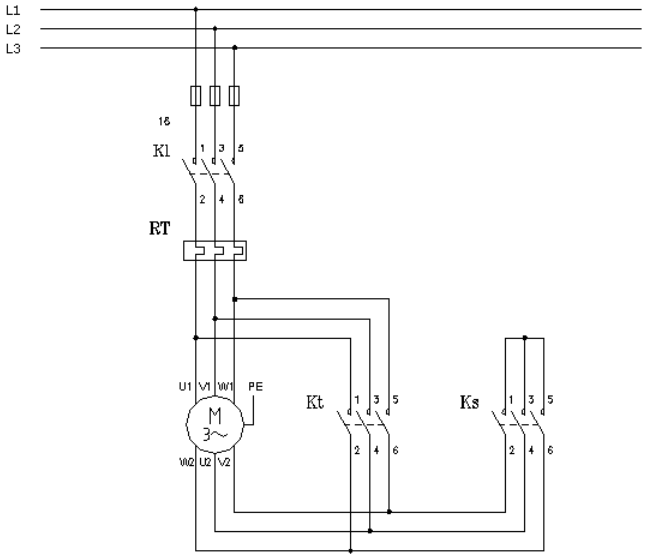
Figura 03: Fonte http://www.ingdemurtas.it
Esse diagrama apresenta o esquema de uma
Partida Direta.
Partida Estrela-Triângulo.
Partida por Soft-Starter.
Partida por Chave Compensadora.
Calcule o escorregamento de motor elétrico trifásico 380 VCA, com velocidade síncrona de 1200 RPM, 6 polos – 60 Hz e uma velocidade medida no rotor de 1160 RPM.
46 RPM.
30 RPM.
40 RPM.
36 RPM.
56 RPM.
Quando a carga está solidária ao eixo do motor, o conjugado de partida reduz e a um terço do valor nominal na partida estrela-triângulo.
Certo
Errado
Durante a partida de um motor de gaiola de esquilo da classe A, a corrente do rotor é máxima quando o torque mecânico induzido no eixo do motor é o máximo.
Certo
Errado
Em uma fábrica de papel e celulose, um motor de corrente contínua é utilizado para acionar uma máquina de corte de precisão, que exige alta estabilidade na rotação. Durante a operação, o motor apresenta centelhamento excessivo nas escovas, o que compromete a eficiência e a vida útil do equipamento. Após inspeção, o técnico identificou um deslocamento na zona neutra do motor. Para corrigir esse problema e reduzir o centelhamento nas escovas, o engenheiro responsável deve considerar as características da zona neutra e o funcionamento do motor de corrente contínua.
Com base nas melhores práticas para ajuste da zona neutra, analise as alternativas abaixo e identifique a ação mais apropriada para solucionar o problema:
Reduzir a tensão aplicada ao motor, diminuindo a intensidade das faíscas, sem a necessidade de ajustar a posição das escovas.
Ajustar o ângulo das escovas para coincidir com a zona neutra, eliminando assim as correntes parasitas nos enrolamentos do motor.
Regular a posição das escovas para alinhar com a nova posição da zona neutra e considerar o uso de enrolamentos compensadores para estabilizar a rotação e reduzir o centelhamento.
Aumentar a corrente de campo para deslocar a zona neutra de volta à posição original, eliminando o centelhamento sem necessidade de ajustar as escovas.
Instalar um filtro de harmônicos na entrada do motor, que irá corrigir a zona neutra e eliminar o centelhamento nas escovas.
O escorregamento de um motor de indução trifásico de 4 polos e velocidade de rotação do rotor de 1695 rpm, ligado a uma rede elétrica de frequência de 60 Hz, é de
0,0%.
2,35%.
5,83%.
7,91%.
12,45%.
Um motor de indução apresenta escorregamento de 10% em plena carga. Se sua velocidade síncrona é de 2000RPM e sua potência de saída é de 4,2πkW, o conjugado de carga no eixo desse motor é:
20 Nm
35 Nm
42 Nm
70 Nm
Um motor possui corrente nominal de 10 A, com relação IP/IN de 5. Assim, o valor da corrente de partida desse motor é igual a
10 A.
20 A.
30 A.
40 A.
50 A.
Considere um motor de indução trifásico de 800 HP, 2.300 V, com reatância subtransitória de 25%, rendimento de 90% e fator de potência igual a 0,88. Assinale a opção CORRETA que traz o valor da reatância subtransitória, em Ω.
X” = 6.764 Ω.
X” = 1,755 Ω.
X” = 6,725 mΩ.
X” = 3,350 Ω.
X” = 3 kΩ.



