








Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Para Motores de Indução Trifásicos (MITs) de pequeno porte, a frenagem por contracorrente (ou plugging) ocorre ao inverter o sentido do campo girante do motor enquanto ele ainda está em movimento, aplicando uma tensão que tenta fazê-lo girar no sentido oposto. O resultado é um conjugado de frenagem muito alto, que age rapidamente para parar o motor. Uma vez que a Fórmula de Kloss para máquinas de indução nos permite computar o escorregamento referente a um ponto de carga específico na curva de conjugado de um MIT, é possível mensurar o valor do conjugado de frenagem obtido por contracorrente. Considere um motor de indução onde, na partida, o escorregamento é basicamente unitário (Sp =1), o conjugado máximo (Tmax) ocorre com um escorregamento de 10% (Sm=0,1), o conjugado nominal (TN) ocorre para um escorregamento de 5% (SN=0,05), a relação entre o conjugado de partida e o conjugado nominal é de Tp /
Tfr = 2TN
Tfr = TN
Tfr = Tmax/
Tfr = Tp/
Tfr = Tp
O rotor de um motor de indução trifásico tem um comutador composto por lâminas e escovas conectado ao seu eixo.
Certo
Errado
As máquinas de indução funcionam como motor se o escorregamento for:
positivo, com a velocidade de rotação do rotor maior que a síncrona.
positivo, com a velocidade de rotação do rotor menor que a síncrona.
negativo, com a velocidade de rotação do rotor maior que a síncrona.
negativo, com a velocidade de rotação do rotor menor que a síncrona.
nulo, com as velocidades síncrona e do rotor iguais numericamente.
Em uma fábrica, um engenheiro está avaliando o desempenho de diferentes tipos de máquinas elétricas, incluindo motores assíncronos, motores síncronos e geradores. Cada máquina tem características específicas que a tornam mais adequada para determinadas aplicações. O engenheiro precisa escolher o tipo de máquina que melhor se adapta às necessidades de um sistema de produção que requer alta eficiência e baixo custo operacional.
Qual das seguintes opções representa a escolha mais adequada para uma aplicação que requer alta eficiência e baixo custo operacional em um sistema de produção?
Motores assíncronos de indução.
Motores síncronos.
Geradores de corrente contínua.
Motores de passo.
Geradores síncronos.
Um motor de indução trifásico funciona na velocidade de 900 rpm a vazio e 881 rpm a plena carga, quando alimentado por uma fonte trifásica de 60 Hz. Quantos pólos este motor possui?
2
4
6
8
10
Considere um gerador assíncrono de 6 polos, operando conectado a uma rede de 60 Hz. Se ele gira a 1210 rpm, determine o escorregamento e assinale a opção correta.
-1,25%
-0,83%
-0,50%
+0,83%
+1,25%
O motor de indução trifásico do tipo gaiola de esquilo é a máquina elétrica mais utilizada na indústria devido à sua robustez e simplicidade. Seu funcionamento baseia-se no campo girante produzido no estator, que induz correntes no rotor. Sobre as características construtivas e de funcionamento deste motor, marque V para as afirmativas verdadeiras e F para as falsas.
(__)O rotor do tipo gaiola de esquilo não possui enrolamentos, sendo constituído por barras condutoras curto-circuitadas por anéis em suas extremidades.
(__)A velocidade do campo girante, ou velocidade síncrona, depende exclusivamente da tensão de alimentação aplicada aos terminais do estator.
(__)O escorregamento, necessário para a indução de corrente no rotor e produção de torque, é a diferença percentual entre a velocidade síncrona e a velocidade do estator.
(__)Para inverter o sentido de rotação do eixo, é necessário inverter a posição das escovas no comutador, alterando o fluxo de corrente no rotor.
A sequência está correta em:
V, F, V, F.
V, F, F, F.
F, V, F, V.
F, F, V, V.
São componentes de um motor elétrico, exceto:
Carcaça.
Estator.
Roda.
Rotor.
Rolamento.
Há dois tipos de motores de indução, conforme a forma do enrolamento do seu induzido (rotor). Nesses tipos de motores, quando na frequência de 50Hz, a rotação é de:
1.500rpm se for de 8 polos.
1.200rpm se for de 6 polos.
900rpm se for de 10 polos.
750rpm se for de 8 polos.
Considere que um motor de indução trifásico de rotor em gaiola, 60 Hz, 4 polos, 250 HP, 480 V, conexão do estator em delta, rendimento igual a 0,746 e fator de potência igual a 0,8, aciona uma carga com a rotação de 1.773 rpm. Esse motor opera com um escorregamento de
1,0%.
1,5%.
2,0%.
3,0%.
4,0%.
Considere o diagrama planificado de um enrolamento de um motor de indução trifásico, mostrado na figura a seguir:
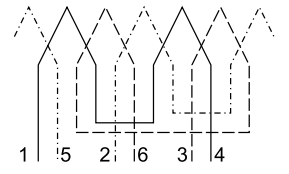
Pelo diagrama, é correto afirmar que o número de polos do motor e a forma de conexão entre as bobinas são, respectivamente:
2 polos, ligação série.
2 polos, ligação paralela.
4 polos, ligação série.
4 polos, ligação paralela.
6 polos, ligação série.
Em um motor elétrico de indução, o escorregamento é:
a diferença entre a velocidade de rotação nominal e a solicitada pela carga.
a diferença entre as velocidades de placa e do rotor.
a soma das velocidades de rotação nominal e a solicitada pela carga.
a diferença entre as velocidades síncrona e do rotor.
a soma das velocidades síncrona e do rotor.
Na situação apresentada, o motor de indução da indústria tem taxa de escorregamento igual a 10%.
Certo
Errado
As máquinas de indução trifásicas com rotor do tipo gaiola de esquilo não podem funcionar como gerador, uma vez que, para este tipo de operação, é necessário alimentar os enrolamentos do rotor com uma corrente contínua.
Certo
Errado
Máquinas elétricas são dispositivos que fazem conversão eletromecânica de energia, equipamento que converte energia elétrica (relacionada com tensão e corrente) em energia mecânica (torque, rotação) é denominado motor elétrico. Os motores elétricos são classificados como síncronos ou assíncronos, de acordo com a relação entre a velocidade de rotação do rotor e o campo magnético girante do estator. Sobre o tema, analise as assertivas abaixo:
I. Máquinas síncronas são aquelas em que o rotor gira exatamente na mesma velocidade que o campo magnético girante, independentemente da carga imposta.
II. Máquinas assíncronas são aqueles em que o funcionamento depende de uma diferença entre as duas velocidades, chamada de escorregamento.
III. O motor síncrono também é conhecido como motor de indução.
IV. Nos motores síncronos, o rotor irá girar numa velocidade menor que a do campo do estator.
Quais estão corretas?
Apenas I e II.
Apenas III e IV.
Apenas I, III e IV.
I, II, III e IV.
Considere um motor de indução de 3 CV com 6 pólos, alimentado por uma rede elétrica de 220 V/60 Hz. Para uma velocidade de rotação de 1.176 RPM, o valor do escorregamento desse motor é
0,2%.
1%.
0,1%.
3%.
2%.
O gráfico abaixo mostra as curvas típicas de conjugado versus velocidade para quatro classes de motores de indução.
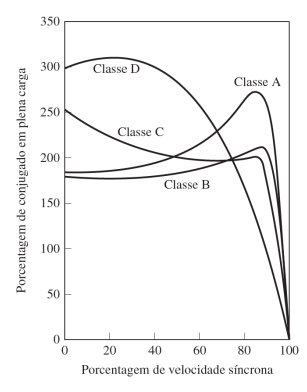
O parâmetro de projeto do motor de indução diretamente relacionado às diferentes classes é
distância do entreferro.
permeabilidade magnética do núcleo.
permissividade magnética do núcleo.
resistência do estator.
resistência do rotor.
Um motor de indução com dois polos e escorregamento de 5% é instalado na rede elétrica brasileira, na frequência mais comumente encontrada. A rotação desse motor em seu eixo é de:
1800 rpm
2850 rpm
3000 rpm
3420 rpm
3600 rpm
Um motor elétrico assíncrono é projetado para operar a uma frequência de 60Hz e possui 4 polos. Considere que o motor tenha uma perda de escorregamento de 4%.
A velocidade real do motor durante a operação é de
1500 RPM.
1680 RPM.
1728 RPM.
1800 RPM.
1920 RPM.
Uma fábrica automatizou seu processo de envase de líquidos utilizando um sistema de automação industrial baseado em CLPs. Sensores de proximidade são instalados para detectar a posição das garrafas e garantir que o enchimento ocorra no momento correto.
Em um sistema de automação industrial, qual é a principal função de um sensor de proximidade?
Detectar a presença ou ausência de um objeto sem contato físico.
Controlar a velocidade de motores elétricos.
Gerar gráficos de desempenho do sistema.
Monitorar a temperatura ambiente.
Converter corrente contínua em corrente alternada.



