Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.

Um sistema de controle que possui FTMA com um zero positivo, para elevados ganhos da malha aberta, em malha fechada será
instável
estável
subamortecido
oscilatório puro
sobreamortecido
Um sistema de segunda ordem, cuja função de transferência é representada abaixo, possui frequência amortecida e tempo de pico iguais a 6 rad/s e 0,5236 s, respectivamente.
H(S) = S2+16S+100100
Qual o valor do tempo de acomodação do sistema para o critério de 2%?
0,125
0,25
0,5
1,15
1,5
Um engenheiro de processamento precisa definir o ganho para um sistema de controle com retroalimentação unitária negativa. Analisando o sistema para um ganho K igual a 7, o engenheiro encontrou margens de fase e ganho iguais a 20o e 10 dB.
Qual o limite para o aumento do ganho K, em dB, até que o sistema se torne instável?
5
10
15
20
25
A resposta a um sinal senoidal do sistema representado pela função de transferência
G(s) = k s+ps+z
na qual k > 1 e z < p, para altas frequências da entrada, será
atenuada com fase negativa
atenuada com fase nula
amplificada com fase positiva
amplificada com fase negativa
amplificada com fase nula
Duas funções de transferência de malha fechada que representam partes de um sistema industrial são dadas por G1 (s) e G2 (s), que se apresentam abaixo.
G1(s)=8+0,2s2+0,4s -----------------G2(s)=4+0,1s1−0,1s
Para controle dessas malhas, um engenheiro deve levar em consideração vários fatores, como estabilidade, margem de fase, ganho, entre outros.
Nesse caso, em relação às funções de transferência G1 (s) e G2 (s), tem-se o seguinte:
ambos os sistemas, G1 (s) e G2 (s), são estáveis.
G1 (s) possui polo (– 5) e zero (40); sistema estável.
G1 (s) possui polo (40) e zero (– 5); sistema instável.
G2 (s) possui polo (10) e zero (– 40); sistema estável.
G2 (s) possui polo (– 40) e zero (10); sistema instável.
Considere a função de transferência de um sistema dinâmico de 2ª ordem:
G(s) = s2+2ζωns+ωn2kωn2
O valor inicial da resposta desse sistema para uma entrada doublê unitário, quando ele se encontra em repouso, é
kωn/2ζ
kωn2
k
1
0
Considere o sistema de controle em malha fechada dado pelo diagrama de blocos a seguir:
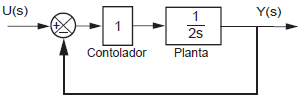
Qual será o erro em regime permanente para uma entrada do tipo rampa unitária?
0
1
2
3
8
Um sistema, cuja função de transferência em cadeia aberta é de primeira ordem, apresenta constante de ganho imprópria e polo igual a 6 e -2, respectivamente. Um engenheiro de processamento decide, então, colocar esse sistema sob realimentação unitária negativa, objetivando tornar o sistema mais rápido.
Qual o valor da nova constante de tempo do sistema?
0,125
0,25
0,5
1
3
Um sistema linear é descrito por uma função de transferência que apresenta dois polos nulos e ganho unitário positivo.
Se uma malha de realimentação negativa com um controlador do tipo proporcional for aplicada ao sistema, como será o comportamento do sistema em malha fechada?
Subamortecido
Superamortecido
Exponencial crescente
Criticamente amortecido
Oscilatório não amortecido
Julgue as afirmações em V (verdadeiro) ou F (falso).
I – Gestão de Qualidade é um sistema formalizado que documenta processos, procedimentos e responsabilidades para alcançar os objetivos e a politica de qualidade.
II – O Controle de Qualidade são as técnicas e atividades geradas para garantir a qualidade de um produto ou processo.
III – Algumas técnicas e ferramentas da qualidade são utilizada para auxiliar no controle do processo, alguns exemplos são: Cartas de Controle, Diagrama de Pareto e Diagrama de Ishikawa ou Espinha de Peixe, sendo que ambas estão relacionadas com a solução e compreensão de um problema.
IV – O Brainstorming e o Benchmarking são técnicas dentro de um grupo de pessoas buscando soluções interessantes e criativas de um problema.
Assinale a alternativa CORRETA, considerando o julgamento das afirmações de cima para baixo:
V – F – F – V.
V – V – F – F.
V – V – F – V.
F – V – V – F.
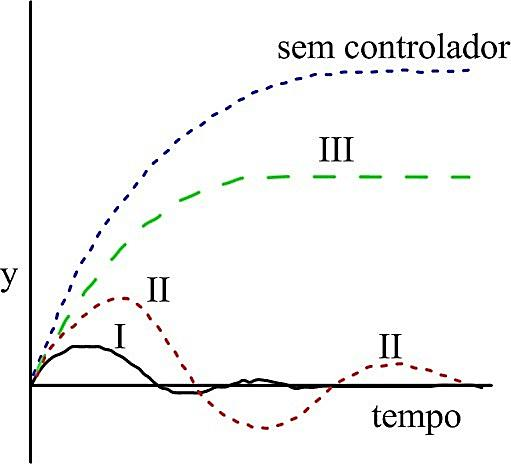
Considere a figura a seguir:

O gráfico representa o comportamento dinâmico de um sistema frente a uma perturbação do tipo degrau, sendo y o desvio do estado inicial. Desta forma, as curvas I, II e III representam, respectivamente, a ação de um controlador do tipo
PI, PID e P.
PID, PI e P.
PI, P e PID.
PID, P e PI.
A Figura abaixo é um diagrama de blocos representativo de um sistema de controle.
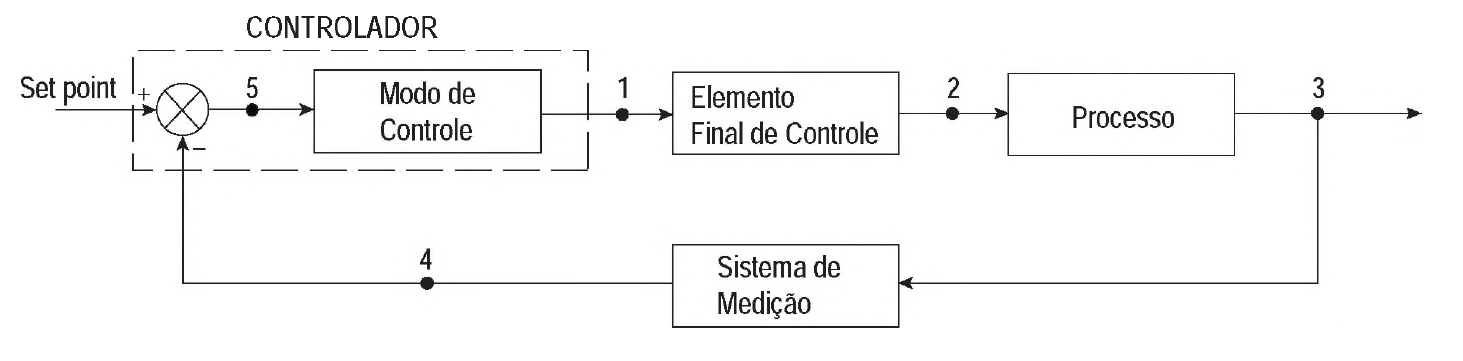
A variável manipulada e a variável controlada são aquelas presentes nos fluxos de sinal indicados, respectivamente, pelos números
1 e 2
2 e 3
2 e 4
3 e 2
5 e 3
O medidor de fluxo industrial, utilizado para medir as vazões de líquidos e gases, constituído de um tubo cônico vertical, contendo um flutuador suspenso, indicando a vazão, é:
Tubo de Venturi.
Medidor Coriolis.
Placa de Orifício.
Tubo de Pitot.
Rotâmetro.
Na Figura abaixo, os transmissores foram omitidos do desenho, por simplicidade, e TC, LC e FC são controladores de temperatura, de nível, e de vazão, respectivamente.
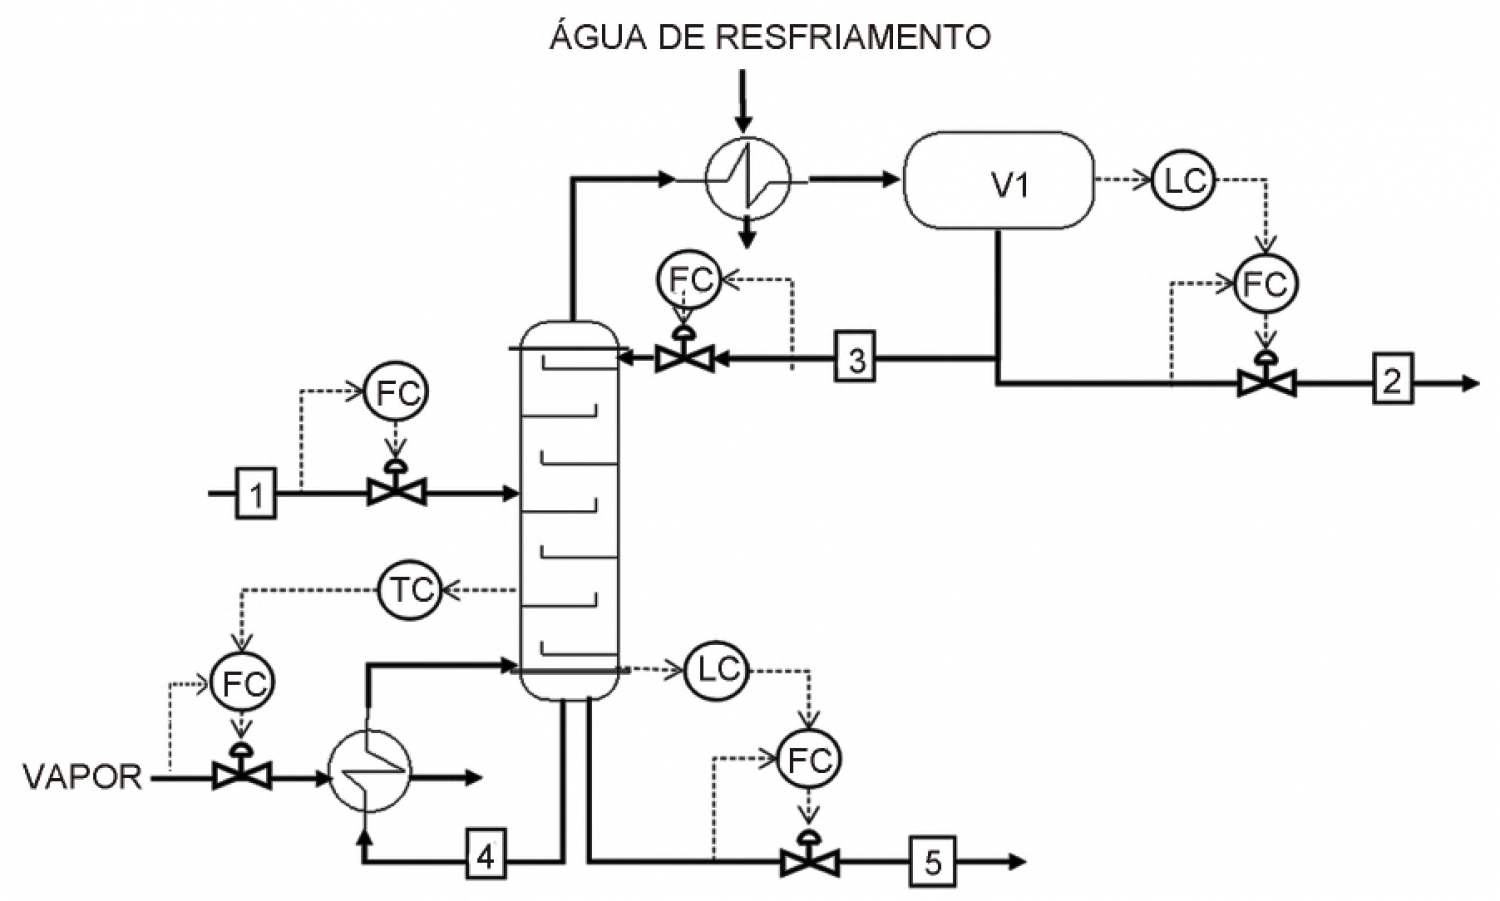
Na coluna representada na Figura, não havendo mudança de set points em relação à condição normal de operação, o resultado de um cenário de inundação da coluna tipicamente leva o operador a observar um

aumento da vazão da corrente 1
aumento da vazão da corrente 2
aumento da vazão da corrente 3
redução da vazão da corrente 2
redução da vazão da corrente 3
O dispositivo indicado para medição de nível é/são:
Medidor de Empuxo.
Placas de orifício.
Tubo de Venturi.
Tubo Bourdon.
Manômetro.
Em plantas industriais, a temperatura é uma variável importante, que pode ser usada para monitorar a pureza de um produto ou a conversão de uma reação, sendo bastante comum o uso do instrumento termopar para sua medição.
O termopar é um sensor de temperatura que consiste em
um compósito de dois metais heterogêneos unidos em uma tira.
um circuito de dois metais heterogêneos unidos em suas extremidades.
uma combinação sinterizada de material cerâmico e algum tipo de óxido semicondutor.
vidro comum preenchido com metal líquido.
resistência elétrica de metais puros.
Sistema de controle, destinado à supervisão de processos com poucas variáveis contínuas e discretas, dispersos em uma grande área geográfica:
SCADA.
SDCD.
LCP.
SCD.
DSC.
A disposição física de uma unidade fabril está diretamente ligada ao seu layout, dependendo do processo produtivo existente. Incluem-se nele o espaço necessário para movimentação de materiais, o armazenamento, a mão de obra indireta e todas as outras atividades e serviços interligados, além dos equipamentos e pessoal operacional.
Dentre os objetivos para se definir o layout da unidade fabril, é correto
Assinale a alternativa que melhor define a principal função do sistema de controle de processo em uma planta industrial.
Ampliar a produção.
Reduzir custos de produção.
Otimizar a produção.
Garantir a estabilidade operacional da planta.
Proporcionar as condições operacionais para o funcionamento da planta.
Em dois equipamentos de medição diferentes, que me dem a mesma propriedade, foram realizadas 10 medições da mesma amostra, em cada equipamento. Aplicaram- se o teste de Grubs, o teste T e o teste F. No teste de Grubs do primeiro conjunto de medições, uma medida esteve acima do valor limite. No teste de Grubs do segundo conjunto de medições, duas medidas estavam acima do valor limite. Foram realizadas as operações necessárias para se assegurar uma distribuição normal para os dois conjuntos de medições. Após essa medição, foi estimado o valor do teste T entre as médias das duas medições, dada uma significância. O valor obtido foi acima do valor limite tabelado. A análise de variância entre as duas medições e o valor do teste F obtido foi inferior ao valor tabelado para significância escolhida.
Assim, é correto afirmar que: