Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Os microcontroladores são dispositivos programáveis com entradas e saídas digitais que permitem o controle de processos por meio de recursos de hardware e software embarcados. Sobre os microcontroladores, é correto afirmar que
podem ser interligados em rede pelo padrão elétrico RS-485 em até 32 dispositivos por barramento.
um microcontrolador de 8 bits sempre possui ADC de 24 bits, pois o espaço interno é multiplicado por 3 e a frequência do oscilador externo é sempre dividida por 4.
podem controlar a velocidade de motor diretamente ligado em seus terminais por meio da técnica de modulação por largura de pulso (PWM), pois a corrente de saída em seus terminais é elevada e a carga, nesse caso, é resistiva.
os dispositivos programáveis FPGAs substituem totalmente os microcontroladores, pois são mais rápidos e possuem todas as funções internas de um microcontrolador implementadas nativamente.
um motor de passo pode ser controlado por um microcontrolador, mas esse recurso sempre impede que o mesmo possa utilizar um mostrador de cristal líquido, já que os registradores específicos foram utilizados com o motor.
O componente semicondutor que reúne todas as partes básicas de um microcomputador, ou seja, microprocessador (CPU), memórias não voláteis, memórias voláteis, portas de entrada e saída, é definido como:
microcontrolador.
amplificador.
conversor A/D.
retificador.
conversor D/A.
Sobre a programação do FPGA (Field-Programmable Gate Arrays), analise as assertivas abaixo.
I. Consiste em carregar o FPGA com os dados de programação em linguagem binária.
II. A maneira mais usada de se carregar os bits de configuração em um FPGA é serialmente, isto é, têm-se diversos bits sendo armazenados ao mesmo tempo no FPGA.
III. Cada bit de configuração define o estado de uma célula de memória estática (SRAM) que controla um bit de uma função look-up table, seleciona uma entrada de um multiplexador ou define o estado de um transistor em uma interconexão.
É correto o que se afirma em
I e II, apenas.
II e III, apenas.
I e III, apenas.
I, apenas.
III, apenas.
Relacione as partes do microcontrolador às respectivas funções.
1. CPU.
2. ULA.
3. Registradores.
4. Memória.
5. Barramentos.
( ) Operação entre os dados.
( ) Armazena dados de todos os tipos.
( ) Controle e processamento.
( ) Transferência de dados entre as partes.
( ) Armazena dados que serão operados.
A sequência está correta em
2, 3, 1, 5, 4.
1, 3, 2, 5, 4.
1, 3, 2, 4, 5.
3, 2, 1, 5, 4.
2, 4, 1, 5, 3.
Microcontroladores são dispositivos que, assim como um microprocessador, fazem parte de sistemas que recebem, processam e enviam dados para controle de diversas aplicações. Com base nas características e aplicações desses dispositivos, assinale a alternativa correta.
São dispositivos muito utilizados em sistemas embarcados.
Utilizados em microcomputadores (PCs) como CPU nas mais diversas aplicações.
Ideal para aplicações onde o consumo de energia, custo e espaço são prioridades.
PIC são microcontroladores de uma mesma família fabricados pela Microship Technology que processam dados de 8, 16 e 32 bits.
Mais compactos que os microprocessadores, possuem memória dinâmica e barramentos de entrada de dados incorporados num mesmo chip.
São características dos microcontroladores:
l. Conhecidos como computadores embarcados.
II. Cada microcontrolador tem seu processador, memória e interfaces de I/O.
III. Há microcontroladores de uso geral e de uso específico.
IV. Quase todos os microcontroladores operam em tempo real.
Estão corretos:
l, III e IV, apenas.
l, II, III e lV.
II e IV, apenas.
l, II e IV, apenas.
II, III e IV, apenas.
Microcontroladores apresentam características próprias, que os diferenciam de um microprocessador convencional, como
integrar, em sua estrutura interna, memória para o armazenamento de programa e memória de escrita e leitura para os dados dos programas.
integrar, em sua estrutura interna, memória para o armazenamento de programa, enquanto que a memória de escrita e leitura para os dados dos programas deve necessariamente ser instalada externamente.
integrar, em sua estrutura interna, portas de entrada e saída digitais, enquanto que entradas e saídas analógicas devem necessariamente ser instaladas externamente.
operar a frequências superiores às utilizadas pelos microprocessadores convencionais.
permitir a sua programação apenas em Linguagem Assembly.
Muitos sistemas automatizados utilizam microprocessadores para realizar o controle das ações automáticas do sistema. Com relação aos microprocessadores, pode-se dizer que a ULA (unidade lógica e aritmética) é responsável
pelo armazenamento do programa, enquanto a unidade de controle é responsável por determinar a temporização e a sequência de operações.
pela sequência de operação, enquanto a unidade de controle é responsável por armazenar o programa de controle.
pela troca de informação entre as partes do processador, enquanto a unidade de controle é responsável por armazenar o programa de controle.
pelo processamento dos dados, enquanto a unidade de controle é responsável por determinar a temporização e a sequência de operações.
pelo processamento dos dados, enquanto a unidade de controle é responsável por armazenar o programa de controle.
Diversos microcontroladores possuem mais de um modo de operação, como o modo conhecido como espera (sleep ou wait). Sobre esse modo, é correto afirmar que ele se destina
à implementação de sistemas de multiprocessadores, possibilitando que a cada momento apenas um possa acessar as memórias por eles compartilhadas.
a levar o dispositivo a um modo de baixo consumo, até que um evento ocorra e precise ser tratado.
à paralisação do acesso aos recursos internos para a expansão de seus recursos externamente, como memórias e entradas e saídas.
a preservar o componente em caso de aquecimento excessivo devido a um processamento intenso.
a preservar os dados e estado de execução do programa no caso de queda inesperada da energia da sua alimentação.
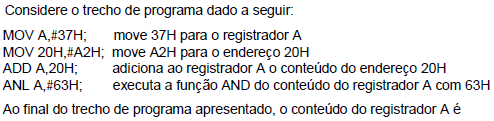
41H.
2AH.
3FH.
17H.
67H.
Considerando-se que, para construir o sistema de aquisição, o engenheiro utilize um microcontrolador e uma memória que utiliza a interface SPI (serial peripheral interface), é correto afirmar que a comunicação entre esses dois dispositivos deverá ser do tipo serial síncrona.
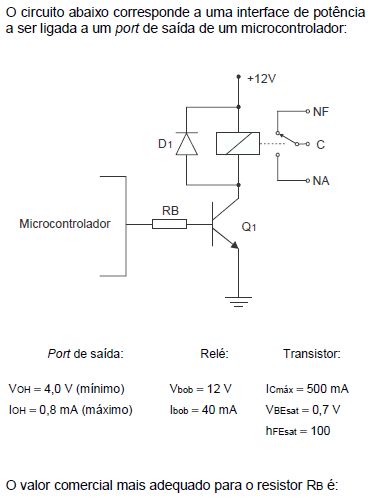


O microcontrolador 8051 contém um oscilador no próprio chip que gera o sinal de clock principal para temporizar todas as suas operações. Um cristal externo é conectado nos pinos X1 e X2 para produzir uma frequência de clock precisa e estável. Esta frequência no 8051 é próxima de 12 MHz. Cada ciclo de máquina é composto de 12 ciclos de clock. Praticamente todas as instruções do 8051 precisam de um ou dois ciclos de máquina para serem executadas. Portanto, a duração de um ciclo de máquina no 8051 em 12 MHz é de:
1 ms
1 s
1ns
1 µs
Nenhuma das anteriores
Analise o trecho de programa, em assembly, do microcontrolador 8051:
MOV A,#35H
MOV R1, #25H
MOV 25, #C5H
ADD A,@R1
Após esse processamento, o conteúdo do acumulador passa a ser:
F0H
FAH
DAH
D5H
BAH
Um microcontrolador da família 8051, como o 89S52, possui 8k de memória de programa, 256 bytes de memória de dados e tem o pino EA conectado ao VCC através de um resistor de pull-up. Analise as proposições abaixo em relação a este sistema:
I. Possui como endereçamento de memória de programa interna os endereços de 0000H a 3FFFH. Os endereços de 4000H a FFFFH ficam disponíveis para endereçamento de memória de programa externa.
II. Os endereços de 00H a 7FH da memória de dados interna são acessíveis pelos modos de endereçamento direto e indireto enquanto que, os endereços de 80H a FFH são acessíveis somente pelo modo de endereçamento indireto.
III. Pode-se utilizar a instrução MOVX para acesso à memória de dados externa.
IV. A instrução MOVC fica disponível apenas para acesso a memória de programa interna.
São corretas APENAS as proposições
I e II.
I e III.
II e III.
II, III e IV.
III e IV.

external address e clock.
reset e enable address.
reset e clock.
reset e subrotina.
clock e enable data.
Considere o trecho de rotina apresentado a seguir:
MOV A,#7FH
MOV P0,A
ORL A,#80H
MOV P1,A
CPL P0.0
SETB P0.7
CLR P1.1
Ao final da rotina, os valores de P0 e P1 serão, respectivamente, em hexadecimal:
7F e FF
7E e 80
FF e 7F
EF e DF
FE e FD