







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Os microcontroladores da família PIC18F, podem possuir PULL-UP’s internos em seus pinos de IO.
Ao utilizar um pino de IO, que possui PULL-UP interno, como OUTPUT, é necessário:
Utilizar o comando PORTEbits.RXPU=0, onde X corresponde a porta em que o pino está alocado, para desativar o PULL-UP.
Utilizar o comando INTCON2bits.NOT_RXPU=0, onde X corresponde a porta em que o pino está alocado, para desativar o PULL-UP.
O PULL-UP é automaticamente desabilitado quando o pino da porta está configurado como saída.
Não é possível desativar o PULL-UP dos microcontroladores da família PIC18F, por este motivo é necessário levar em consideração o valor dos PULL-UP’s internos, durante o projeto para os pinos de saída.
O diagrama abaixo exemplifica uma malha de controle digital:
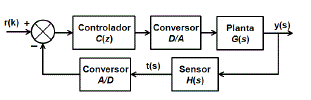
A implementação do controlador C(z) é realizada através de um microcontrolador que, a cada período de tempo de T segundos, executa a iteração de número k. O pseudocódigo, a seguir, exemplifica o conjunto de instruções executado a cada iteração do sistema:
*/Início da iteração k */
Ler t(k) do Conversor A/D;
Ler r(k) da Memória;
Calcular e(k)= r(k) - t(k);
Calcular u(k)= 0,61e(k) - 0,27e(k-1) + 0,13u(k-1);
Escrever u(k) no Conversor D/A;
e (k-1) = e (k);
u (k-1) = u (k);
Fazer k = k+1; /
*Fim da iteração k */
Qual a função de transferência para o controlador digital C(z) = U(z)/E(z)?
z−0,130,27z−0,61
1+0,13z−10,61+0,27 z−1
z−0,130,61z−0,27
z−0,13z−10,61z−0,27z−1
Na função de transferência a seguir, apresenta-se o modelo matemático para um compensador digital C(z) utilizado no controle de posição de um motor de corrente contínua:
C(z)=e(z)u(z)=b1z+b0a1z+a0
Onde u(z) é o sinal de saída do compensador; e(z) é o sinal de erro do sistema de controle; z é o operador da transformada Z;a0 = 0,5; a1 = 0,765; b0 = -0,333; e b1 = 1.
Com o objetivo de implementar o compensador com os dados acima em um microcontrolador, qual alternativa apresenta a equação a diferenças correta?
u(k + 1) = 0,765e(k + 1) + 0,5 e(k) - 0,333u(k)
u(k) = 0,333u(k - 1) + 0,5 e(k) + 0,765e(k - 1)
u(k) = 0,765e(k) + 0,5 e(k - 1) + 0,333u(k - 1)
u(k) = 0,333u(k) + 0,5 e(k - 1)+ 0,765e(k + 1)
As versões mais modernas dos softwares de simulação de circuito integrados, eletrônicos e elétricos, semelhantes ao Spice, permitem incluir um modelo de um microcontrolador junto de modelos de outros circuitos elétricos e eletrônicos. Esse tipo de recurso permite
modelar, testar e analisar o funcionamento e a dinâmica dos circuitos analógicos e digitais envolvidos, bem como do programa ou código objeto executável que se deseja implantar no microcontrolador.
verificar a resposta em frequência (diagrama de Bode) de todo o circuito, variando o clock do microcontrolador, continuamente.
analisar a influência do ruído proveniente dos circuitos digitais sobre os demais componentes e circuitos analógicos que integram o cenário de simulação.
realizar a síntese de baixo nível de um circuito integrado de aplicação específica (ASIC) que pode implementar todos os recursos do sistema simulado em um único circuito digital.
analisar a compatibilidade eletromagnética do microcontrolador frente aos demais circuitos presentes no sistema, para se obter a susceptibilidade a interferências irradiadas do mesmo.
Um sistema com microcontrolador da família PIC possui a seguinte programação:
void interrupt();
void main()
{
RCON.IPEN = 1;
INTCON.GIE = 1;
INTCON.PEIE = 1;
INTCON.INT0IE = 1;
INTCON2.RBPU = 1;
INTCON2.INTEDG0 = 1;
ADCON1 = 0b00001111;
TRISB.RB0 = 1;
TRISD = 0b00000000;
PORTD = 0b10101010;
while(1);
}
void interrupt() {
if(PORTB.RB0 == 0) {
PORTD=~PORTD;
while(portb.rb0 == 0);
}
}
Como pode ser explicado o comportamento dos pinos de I/O deste sistema microcontrolado?
RB0 é uma entrada digital ativa em nível alto que através da interrupção inverte o estado de cada pino da Porta D, que são saídas digitais.
RB0 é uma entrada digital ativa em nível alto que através da interrupção inverte o estado apenas dos pinos correspondentes à RD1, RD3, RD5, e RD7, que são saídas digitais.
RB0 é uma entrada digital ativa em nível baixo que através da interrupção inverte o estado apenas dos pinos correspondentes à RD1, RD3, RD5, e RD7, que são saídas digitais.
RB0 é uma entrada digital ativa em nível baixo que através da interrupção inverte o estado de cada pino da Porta D, que são saídas digitais.
Para testar o valor de uma variável em um sistema utilizando um microcontrolador da Linha PIC 16F, o programador utilizou as seguintes linhas de código:
MOVF VARIAVEL,W
XORLW .127
BTFSS STATUS,Z
Durante a execução do programa no microcontrolador, em determinada passagem pelas linhas de código aqui descritas, se o valor da variável VARIAVEL for 0xFF, qual será o valor armazenado no registrador W, após a execução da linha “XORLW .127”?
B’01111111’
B’10000000’
B’01100110’
B’00000000’
Analise o programa a seguir, utilizado no microcontrolador PIC.
#include < 161627.h>
Use delay(clock=4000000)
#fuses HS,NOWDT,PUT,NOBROWOUT,NOMCLR,NOLVP
#use rs232(baund-19200, xmit=PIN_B2,rcv=PIN_B1)
/
Teste de variáveis
/
int somatório;
void soma(int valor)
{
int conta;
somatório somatório + valor,
printf("A soma de 0");
for (conta 1; (conta< (valor+1)); conta++) printf(" +%u", conta);
printf ("eh igual a %u\r\n", somatório);
}
Void main()
{
Int conta:
somatório = 0;
for (conta = 1; conta <20; conta++)
{
soma (conta);
}
}
Após análise, é correto afirmar:
A diretiva rs232 é utilizada para que o compilador gere códigos para comunicação paralela.
A diretiva void soma utiliza uma variável global não declarada.
A variável somatório é do tipo char de 8 bits.
Segundo a regra de escopo, duas variáveis foram declaradas: uma global e outra local.
Uma característica-chave na arquitetura MSP430 é o seu conjunto de instruções muito reduzido: existem apenas 27 diferentes instruções reconhecíveis pela CPU.
Sendo assim, a instrução para o apagamento do registrador R9 é:
ADD #R9
INC.B @R9+,R4
MOV #O,R9
MOV.B @SP+,&Ox200
Sobre os microcontroladores, assinale a alternativa correta.
Na arquitetura de Von Neuman, uma única área de memória pode ser destinada para o armazenamento de dados (variáveis) e do programa a ser executado (software).
A arquitetura RISC é caracterizada por um conjunto de instruções extenso, o qual permite maior flexibilidade na programação do microcontrolador.
O microcontrolador é destinado apenas à execução de operações matemáticas, para armazenamento de dados, deve-se utilizar memórias externas.
Ao ocorrer uma interrupção externa e a chamada de uma função auxiliar, o fluxo do programa principal se altera e, quando essa função termina, o fluxo retorna para a primeira linha do programa principal.
Devido ao alto custo dos microcontroladores não é possível utilizá-los em projetos de baixo custo.
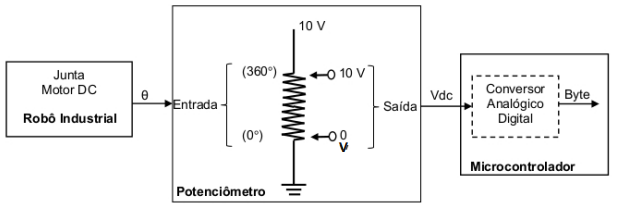
O esquema ilustrado a seguir mostra a base para a realização da leitura do deslocamento angular (θ) de uma junta rotacional de um robô industrial por meio de um microcontrolador. Para tanto, utiliza-se um potenciômetro elétrico como sensor de posição, sendo o seu eixo acoplado ao Motor DC da referida junta. A tensão elétrica do potenciômetro varia na faixa de 0 Vdc a 10 Vdc à medida que o eixo do motor se desloca, a junta posiciona-se em 216º. Nessa situação, indique o byte resultante na saída do conversor analógico/ digital do microcontrolador.
00000111
00000110
00001000
00001010
00000101
Os microcontroladores tipo PIC devem possuir características básicas em seu desenho interno, que são inerentes ao seu funcionamento. Entre elas podemos citar:
I – capacidade de pipeline (enquanto executa uma instrução, o processador busca a próxima instrução na memória, de forma a acelerar a execução do programa);
II - capacidade de execução de uma instrução por ciclo de máquina;
III - cada instrução ocupa sempre mais de uma posição de memória de programa (devido ser maior a largura do barramento de dados da memória de programa).
Sobre esses itens, pode-se afirmar que
I e II estão corretos.
II e III estão corretos.
I e III estão corretos.
I está correto.
todos estão incorretos.
Sobre as tecnologias típicas de implementação de memórias de programas de um microcontrolador PIC, é correto afirmar que
alguns dispositivos podem ser encontrados com memórias de programa do tipo máscara. São programados com a memória já programada de fábrica.
os dispositivos OTP são fabricados com memórias de programa do tipo ROM, saindo de fábrica “virgens”.
utiliza para o controle de direção de funcionamento de cada pino de entrada e saída um dispositivo OTP.
a memória de dados pode ser do tipo RAM ou EEPROM.
as memórias EPROM são normalmente os dispositivos RAM e FLASH, são os mais versáteis e permitem um mínimo de 1.000 ciclos de gravações.
No que diz respeito a microcontroladores, considere:
I. Dispositivos utilizados basicamente para controle de temperatura e pressão em uma planta industrial.
II. Dispositivos que possuem internamente a parte lógica de um microcomputador, também denominados Single Chip Microcomputer.
III. Podem utilizar tecnologia SISC ou RISC.
IV. Utilizam somente entradas e saídas digitais.
Está correto o que se afirma APENAS em
I, II e III.
I, III e IV.
II e IV.
II e III.
III e IV.
Necessita-se de um microprocessador para um projeto em que será realizada a leitura da temperatura do ambiente através de uma interface que converte essa temperatura em um valor digital. O intervalo de temperaturas a ser medido fica entre -10º C e 90º C, e o hardware de medição da temperatura é capaz de gerar um valor com precisão de 0,5º C, de forma que os valores digitais representem temperaturas iguais a -10º C, -9,5º C, -9,0º C, ..., 0º C, 0,5º C, ... 85,5º C e 90º C. O sistema faz medidas de 20 em 20 minutos, e a memória disponível deve ser capaz de guardar pelo menos as últimas 24h de medições realizadas, cada medida em uma posição de memória.
Sabendo-se que as memórias disponíveis usam palavras que podem ter 8 ou 16 bits e são construídas com um número de posições que é sempre uma potência de 2, a menor memória capaz de atender aos requisitos desse sistema tem um tamanho, em bits, de
512
1.024
2.048
4.096
8.192
O PIC 18F4550 é construído com base na arquitetura HARVAD. O tipo de instruções deste componente, é
CISC.
RISC.
RGB.
RGH.
O microcontrolador pode ser considerado como um computador em um único chip. Abaixo são descritos alguns dispositivos que podem fazer parte de um microcontrolador.
I Um disco rígido, que funciona como um sistema de armazenamento de dados compactado.
II Uma memória programável somente de leitura, na qual são gravadas as instruções do programa.
III Uma memória RAM, que serve para memorizar as variáveis utilizadas pelo programa.
IV Uma unidade de processamento central cuja finalidade é interpretar as instruções de programas.
V Um conjunto de dispositivos auxiliares ao funcionamento, como stream gauges e extensômetros.
O microcontrolador é basicamente constituído pelos dispositivos
I, IV e V.
I, II e III.
II, III e IV.
II, III, e V.
A UCE (Unidade de Controle Eletrônico) é um controlador, com microprocessador embarcado, que os carros modernos possuem para controlar o funcionamento do motor. Isso é feito através da coleta de vários tipos de dados e da atuação sobre o motor.
Um dos modos de atuação é no controle dos bicos injetores de combustível, que trabalham sob comando elétrico, podendo estar em 2 estados: aberto (injeta combustível) e fechado (não injeta combustível).
Assumindo que as saídas dos bicos injetores são abertas uma vez a cada rotação do eixo do motor, que o motor gira a 2.400 rpm, e que essa injeção é feita durante 20% do tempo, qual é o tempo em que a UCE deve comandar a abertura dos bicos injetores a cada rotação do motor?
5 ms
20 ms
25 ms
40 ms
240 ms
Um sistema embarcado precisa funcionar durante vários dias, sem a troca da bateria. Seu microcontrolador tem consumo de corrente em modo ativo de 2 mA e, em modo de economia de energia, de 0,00075 mA, considerando a tensão de alimentação de 3 V e temperatura ambiente de 25oC. Uma bateria recarregável de 3 V e capacidade de 1.200 mAh irá alimentar esse sistema. Ela será considerada ideal, fornecendo 3 V constantes após sua carga completa, sempre que demandada.
Desprezando o consumo dos outros componentes diferentes do microcontrolador, considerando a corrente em modo de economia desprezível, e que o microcontrolador trabalha em modo ativo 50% do tempo, quantos dias o sistema pode funcionar, supondo essa bateria inicialmente com carga completa?
25
50
100
600
1200
Considerando que o clock de um microcontrolador, PIC 18 XX, seja de 20MHz (FOSC=20 MHz), qual é o valor do ciclo de máquina deste componente?
5 MHz
10 ns
0,2 μs
10 MHz
Considere as afirmativas a seguir:
I - No circuito integrado de um microprocessador está encapsulada somente a CPU.
II - No circuito integrado de um microprocessador estão encapsuladas a CPU e as memórias.
III - No circuito integrado de um microcontrolador estão encapsulados a CPU, as memórias e os dispositivos de entrada e saída.
IV - O circuito integrado em que são inseridos os programas que controlam todas as operações de um controlador lógico programável (CLP) é um microprocessador.
Pode-se dizer que
a afirmativa I está errada e a afirmativa IV está correta.
a afirmativa II está correta e a afirmativa IV está errada.
a afirmativa II está correta e a afirmativa III está errada.
as afirmativas I e III estão corretas.



