







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Assinale a alternativa que melhor define o microcontrolador ESP32:
É um software livre que implementa o protocolo MQTT nas versões 5.0, 3.1.1 e 3.1. Por fornecer um método leve de execução de mensagens, é adequado para aplicações loT.
uma ferramenta de programação baseada em fluxo utilizada em aplicações de loT para conectar dispositivos, APIs (Application Programming Interface) e serviços online.
um banco de dados de série temporal de código aberto, que permite armazenar, analisar e monitorar dados em tempo real.
um sistema em um chip (SOC) de baixo custo e baixo consumo de energia, ideal para aplicações lot. Possui recursos como Wi-Fi e Bluetooth, um microprocessador Tensilica Xtensa LX6 dual-core ou single-core.
É uma aplicação web que permite analisar, monitorar e visualizar dados por meio de gráficos. É compatível com diversos bancos de dados e sistemas operacionais.
Microcontroladores são dispositivos eletrônicos utilizados para controlar sistemas automatizados e realizar tarefas específicas em tempo real. Eles contêm diversos periféricos, tais como temporizadores, conversores A/D e D/A, interfaces de comunicação, entre outros. Um importante componente de um microcontrolador é o registrador de controle (“Control Register”), responsável por
controlar o funcionamento dos hardwares periféricos.
armazenar os endereços de memória das rotinas de interrupção.
armazenar resultado das operações calculadas pela unidade lógica aritmética.
controlar e registrar as entradas e saídas de dados do microcontrolador.
Considere um microcontrolador realizando uma Conversão AD para fazer o processamento do sinal para em seguida acionar as saídas que habilitarão a alimentação para os LEDs, conforme a figura a seguir:

E a lógica de programação é a seguinte:
/
int valorLido = 0;/
float tensão = 0;/
/
void loop()
{
valorLido = analogRead(A0);/
na entrada A0
tensão = valorLido * (5.0/1023.0); /
valores em volts
if (valorLido <= 1,0) {
digitalWrite(Led1, LOW);
digitalWrite(Led2, LOW);
digitalWrite(Led3, LOW);
digitalWrite(Led4, LOW);
digitalWrite(Led5, LOW);
}
if (1,1 < valorLido <= 3,0) {
digitalWrite(Led1, HIGH);
digitalWrite(Led2, HIGH);
digitalWrite(Led3, LOW);
digitalWrite(Led4, LOW);
digitalWrite(Led5, LOW);
}
else
digitalWrite(Led1, LOW);
digitalWrite(Led2, LOW);
digitalWrite(Led3, HIGH);
digitalWrite(Led4, HIGH);
digitalWrite(Led5, HIGH);
}
}
É correto afirmar que apenas os LEDs irão acionar:
L1, L2 e L3.
L3, L4 e L5.
L4 e L5.
Todos os Leds.
L1 e L2.
Os componentes essenciais de um microcontrolador são:
ULA, registradores e memória.
GPIOs, temporizadores e periféricos programáveis.
o microprocessador, registradores e memória.
conversores A/D, GPIOs e unidade lógica.
processador, memória e periféricos programáveis.
Em sistemas de controle tais como em microcontroladores, um sinal é um conjunto de dados ou informações. Formalmente, é definido como uma função de uma ou mais variáveis, a qual veicula informações sobre a natureza de um fenômeno físico. Acerca dos sinais em sistemas de controle e dos desvios condicionais em programação para Arduino, marque V para as afirmativas verdadeiras e F para as falsas.
( ) O sinal analógico tem um número infinito de valores/amplitudes em um período de tempo.
( ) O condicional if else permite executar um bloco de instruções caso o resultado do teste lógico retorne o valor verdadeiro (true), e não realiza nenhuma ação caso o teste lógico retorne o valor falso (false).
( ) Os sinais digitais podem ter apenas um número limitado de valores (geralmente nível lógico 0 e 1).
( ) O condicional if permite executar um bloco de instruções caso o resultado do teste lógico retorne o valor verdadeiro (true), e um bloco de instruções diferente caso o teste lógico retorne o valor falso (false).
A sequência está CORRETA em:
V, V, V, e V.
V, F, V e F.
F, V, F e V.
F, F, F e F.
V, V, F e F.
Sobre microcontroladores e sistemas embarcados, assinale a alternativa incorreta:
Possuem registradores capazes de armazenar informações cuja base pode ser o bit. Um exemplo de elemento armazenador de informação digital é o flip-flop.
A ULA possui a finalidade de realizar operações aritméticas e lógicas a partir de valores de entradas específicos. Ela é auxiliada por registradores e acumuladores para desempenhar corretamente sua função.
Processadores do tipo CISC possuem instruções mais complexas, porém com menor velocidade de processamento. Já processadores do tipo RISC possuem um conjunto reduzido de instruções mais simples que são processadas com maior velocidade.
Na arquitetura Harvard, há dois barramentos de endereços independentes e dois de dados também independentes. Enquanto um desses barramentos serve para a leitura de instruções de um programa, o outro serve para a leitura e escrita de dados. Na arquitetura Von Neumann, há apenas um barramento de dados e endereços.
Possui unidades de memória de tipos diferenciados como RAM, ROM, PROM, EPROM, EEPROM e Flash, todas habilitadas para escrita e leitura pelo usuário de acordo com a necessidade da aplicação.
Considerando-se o microcontrolador PIC18F4520, analise o código assembly a seguir.
ORG 0x00
INICIO:
LFSR 0,0x000
MOVLW 3
SETUP:
MOVWF POSTINC0,ACCESS
DECF WREG,w,ACCESS
BNZ SETUP
DECF FSR0L,f,ACCESS
MOVF POSTDEC0,w,ACCESS
ADDWF POSTDEC0,w,ACCESS
SUBWF POSTDEC0,f,ACCESS
NOP
Considerando-se todos os registradores envolvidos na operação inicialmente em zero, qual o valor armazenado na memória no endereço 0x00 do banco 0 ao fim da execução destas?
0.
1.
2.
3.
4.
Sobre o circuito da interface, tem-se que:
Deve-se conectar um diodo reversamente polarizado em paralelo com o motor, por ser este uma carga indutiva.
É importante que a potência do resistor seja da mesma ordem de grandeza da potência do transistor, para que ele não sofra danos por efeito Joule.
É possível substituir o transistor NPN por seu par complementar PNP sem alterar a configuração do circuito.
Como a tensão do motor é de 12 V e a do microcontrolador é de 5 V, é necessário conectar um diodo Zener de 5V1 entre o coletor do transistor e a porta de saída do microcontrolador.
A operação do circuito com duas tensões diferentes, 5 e 12 V, só é possível pelo fato do transistor ser do tipo MOSFET.
Sobre a implementação de sub-rotinas no microcontrolador PIC18f4550 analise as afirmações a seguir.
I - Utiliza memória LIFO (Last in First Out) para armazenar o endereço de retorno da sub-rotina chamada de pilha.
II - Quando a instrução CALL é executada, o ponteiro da pilha (STKPTR) é incrementado e o endereço de retorno é armazenado no endereço que esse ponteiro está indicando.
III - As instruções das sub-rotinas são armazenadas na memória chamada pilha.
Está (ão) correta (s) apenas a (s) afirmação (ões)
I.
I e II.
I e III.
II e III.
I, II e III.
CAN e RS-485 são protocolos de comunicação tipicamente analógica.
Certo
Errado
Nos microcontroladores existe um mecanismo que permite que diversas tarefas possam ser realizadas, pelo menos aparentemente, de forma simultânea. Dentro desse contexto, desvios na execução dos programas (chamadas de sub-rotinas) são originados por eventos no hardware do microcontrolador. Esse mecanismo descrito é denominado
Overflow.
Interrupção.
PWM.
UART.
Deadlock.
Dado o circuito de alimentação de uma porta de um Microcontrolador (MC) a seguir, determine a principal função do Diodo (D) no circuito:
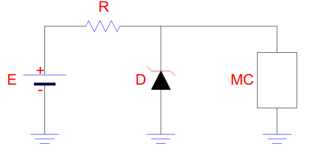
Fonte: IFSP, 2022.
Fazer a retificação de meia onda no sinal da fonte (E).
Conduzir a corrente de retorno do Microcontrolador (MC) para a fonte (E).
Fazer a limitação da tensão de alimentação na porta do Microcontrolador (MC).
Não tem função específica, pois a polarização do Diodo (D) será sempre reversa.
A IDE Arduino versão 2.0.0, em inglês, tem um recurso, via menu, para alterar o modelo de placa Arduino para possibilitar a sua programação. A sequência correta dessa operação é:
Tools − Archive Sketch − [modelo de placa].
Tools − Board − [modelo de placa].
Sketch − Upload Using Programmer − [modelo de placa].
Edit − Auto Format − [modelo de placa].
Edit − Board − [modelo de placa].
No ESP32, para acender um LED ligado à porta 23, podem-se usar três comandos, sendo um antes do void setup( ), um dentro do void setup( ) e um dentro do void loop( ). Apresenta corretamente os três comandos:
Antes do void setup( ) | Dentro do void setup( ) | Dentro do void loop( ) | |
A | int LED = 23; | pinMode(LED, INPUT); | digitalWrite(LED, LOW); |
B | #define LED 23; | setup(LED, OUTPUT); | writeDigital(LED, 1); |
C | int LED = 23 | modePin(LED, INTPUT); | digitalWrite(LED, 0); |
D | #define LED 23 | pinMode(OUTPUT, LED) | digitalWrite(HIGH, LED) |
E | #define LED 23 | pinMode(LED, OUTPUT); | digitalWrite(LED, HIGH); |
.
.
.
.
.
Sobre arquitetura de microcontroladores da família PIC18 avalie as afirmações a seguir.
I - A pilha é um tipo de memória especial que tem como objetivo viabilizar a implementação de sub-rotinas e interrupções.
II - O registrador chamado de Contador de Programa (PC) é atualizado a cada instrução e indica o endereço na memória de programa onde se encontra a próxima instrução a ser buscada e executada.
III - A arquitetura dos microcontroladores PIC18 é conhecida como Harvard, que se caracteriza por uti lizar barramentos distintos para acesso à memória de programa e de dados.
IV - A memória RAM, primariamente uti lizada para armazenamento de dados, é não volátil.
Está correto apenas o que se afirma em
II, III e IV.
III e IV.
I e II.
I, II e III.
I, II e IV.
Os microprocessadores e microcontroladores podem ser classificados, quanto ao seu repertório de instruções e arquitetura, da seguinte forma:
1. Quanto ao repertório de instruções: a) RISC (Reduced instruction set computing) e b) CISC (Complex instruction set computing);
2. Quanto a sua arquitetura: a) Von Neumann, b) Harvard, c) outra;
O microcontrolador de 8 bits ATtiny25/45/85 com 2/4/8 k Bytes de memória Flash programável no sistema, fabricado pela Atmel/Microchip (https://www.microchip.com/), é bom para pequenas aplicações. O seu datasheet apresenta entre outras, as seguintes características:
- High Performance, Low Power AVR® 8-Bit Microcontroller
- 120 Powerful Instructions – Most Single Clock Cycle Execution
- 32 x 8 General Purpose Working Registers
- 2/4/8K Bytes of In-System Programmable Program Memory Flash
- 128/256/512 Bytes In-System Programmable EEPROM
- 128/256/512 Bytes Internal SRAM
Fonte: https://ww1.microchip.com/downloads/en/DeviceDoc/Atmel-2586-AVR-8-bit-Microcontroller-ATtiny25-ATtiny45-ATtiny85_Datasheet.pdf
Com estas informações podemos classificar o microcontrolador ATtiny25/45/85, e dizer que este:
Tem um repertório de instruções RISC e arquitetura tipo Von Neumann.
Tem um repertório de instruções CISC e arquitetura tipo Harvard.
Tem um repertório de instruções CISC e arquitetura tipo Von Neumann.
Tem um repertório de instruções RISC e arquitetura tipo Harvard.
Tem um repertório de instruções CISC e uma arquitetura não identificada.
Considere-se o chip abaixo ilustrado.
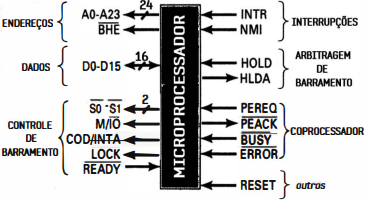
O tamanho máximo da palavra que, em uma única operação, pode ser lida ou escrita, vale:
15 bytes
216 bytes
24 bits
16 bits
Um engenheiro projetista deseja implementar um sistema de controle digital para controlar um processo térmico. O algoritmo de controle é implementado em um dispositivo microprocessado, onde uma placa Analógica/Digital (A/D) e Digital/Analógica (D/A) faz a interface entre o dispositivo e o processo térmico, para que a lei de controle seja aplicada no processo e o sinal de saída do sistema seja enviado ao dispositivo microprocessado. Considerando que o projeto do controlador utiliza o equivalente discreto, 𝐺𝑝(𝑧), da planta 𝐺𝑝(𝑠), qual o método apropriado para discretizar de 𝐺𝑝(𝑠)?
Tustin
Backward
Forward
Hold Zero
Mapeamento de polos e zeros
Para que o ESP32 leia corretamente o nível lógico do botão BT, sendo ele ativo em nível baixo, é necessário que o pino 4 (BT) seja configurado no “void setup” do código (sketch) como:
pinMode (BT, INPUT_PULLDOWN);
pinMode (BT, OUTPUT);
pinMode (BT, INPUT_PULLUP);
pinMode (BT, OUTPUT_PULLUP);
pinMode (BT, INPUT_LOW);
Os modos comuns de funcionamento de temporizadores incluem a entrada de eventos de entrada (input capture, em inglês) e a geração de sinais modulados em largura de pulso.
Certo
Errado



