







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Assinale a opção que corresponde a uma característica comum apenas a microcontroladores.
execução de instruções de máquina
incorporação de memória RAM e ROM no mesmo chip
necessidade de dispositivos periféricos externos para funcionar
capacidade de executar sistemas operacionais complexos
alta frequência de clock
Um sistema de controle de velocidade utiliza microprocessador para acionar e controlar a velocidade do eixo de um motor elétrico de acordo com a referência dada por meio de sinal de modulação por largura de pulso (PWM). Sobre o projeto lógico e elétrico de sistemas microprocessados, assinale a alternativa correta.
O motor deve acelerar com pulso de duração menor, pois assim sua frequência é maior e, portanto, mais rápida.
Cargas indutivas não podem ser acionadas por PWM, dado que há atraso de corrente com relação à tensão, assim PWM é utilizado apenas para cargas resistivas, a exemplo de fornos.
Para reduzir a velocidade do eixo, o microprocessador deve enviar sinal negativo (-duty cycle), pois assim inverte o sentido da corrente e contrapõe o campo magnetomotriz de armadura.
A PWM controla o tempo em que o sinal permanece em nível alto, conhecido como “duty cycle”, sendo este valor variável, enquanto a frequência do PWM é fixa.
Na modulação por largura de pulso, o microprocessador não utiliza fonte de clock, dado que o tempo é irrelevante nessa técnica.
Relacione os conceitos sobre a arquitetura interna básica de um microcontrolador às suas respectivas definições.
1. Acumulador
2. Unidade de deslocamento
3. Unidade de Lógica e Aritmética
4. Program Counter (PC)
( ) Componente fundamental para o funcionamento do microprocessador, pois integra as funções: somador, subtrator, operadores AND, OR e XOR, incrementador e decrementador.
( ) Um registrador especial dedicado às operações envolvendo a ULA, pois recebe os resultados das operações deste outro componente.
( ) Registrador que guarda a posição da memória que aponta para a instrução do programa atualmente em execução, e que é incrementado para que o microprocessador avance para a próxima instrução a ser executada.
( ) Componente que contém um registrador capaz de realizar um deslocamento de bits à esquerda ou à direita ou então não realizar deslocamento nenhum.
Assinale a opção que indica a relação correta, segundo a ordem apresentada.
1 – 3 – 2 – 4.
1 – 4 – 2 – 3.
3 – 1 – 4 – 2.
2 – 4 – 3 – 1.
4 – 3 – 2 – 1.
Em programas para armazenar valores nos microcontroladores, apenas variáveis do tipo fixo Int podem ser utilizadas.
Certo
Errado
No contexto de sistemas embarcados baseados em microcontroladores, assinale a alternativa que apresenta a principal vantagem do uso de interrupções, em comparação a técnica de “polling”, para tratar eventos externos.
A interrupção permite que o microcontrolador responda de forma rápida e assíncrona, sem a necessidade de verificar continuamente os eventos externos
A interrupção requer que o processador fique verificando ativamente os periféricos, aumentando o tempo de resposta do sistema embarcado como um todo
O sistema baseado em interrupções tem sua eficiência reduzida, pois o microcontrolador é obrigado a suspender a execução do código principal
Com interrupções, o consumo de energia do microcontrolador aumenta devido à necessidade de monitoramento contínuo dos sinais externos
Assinale a opção que corresponde à linguagem de programação padrão do Arduino.
Basic
Java
JavaScript
Cobol
C++
Uma das linguagens de programação largamente empregada em microcontroladores da família 8051 é a linguagem Assembly, por apresentar comandos de compilação e interação direta com o hardware. Em Assembly, o comando que é usado para comparar o conteúdo de um registrador com um valor imediato ou o conteúdo de outro registrador e salta para outra posição da memória se não forem iguais é o comando
MOV.
CPSE.
DJNZ.
CJNE.
SJMP.
Microcontroladores são dispositivos capazes de incorporar, em um só circuito integrado, todos os componentes necessários a um microcomputador.
Com relação aos microcontroladores, assinale a afirmativa correta.
As interrupções são bastante comuns na operação dos microcontroladores. Elas são provocadas de forma externa, desviando o endereço da sequência de instruções para um endereço especial e sem retorno para a sequência original no fim da interrupção.
O contador do programa armazena o endereço da instrução que será executada. Esse contador não pode ser zerado e a quantidade de instruções que se pode executar é limitada ao número de bits de operação.
A sequência de gravação das instruções na memória do programa não é relevante para a operação do microcontrolador, pois ele executa primeiro a instrução que tem o menor tempo de execução.
Uma interrupção pode ser provocada por temporizadores, watchdog timeout, interfaces de comunicações, barramentos e pinos digitais, por exemplo.
Não é possível expandir a memória de um microcontrolador, sendo viável apenas a substituição do dispositivo por um modelo de maior capacidade.
Como requisito de um projeto com um microcontrolador alimentado com 5V, deve ser utilizada uma única porta de 8 bits para ler uma matriz de 8 teclas e acionar uma matriz com 8 LEDs, de forma que cada vez que uma tecla for acionada o respectivo LED deve mudar de estado (ON/OFF).
Com relação a esse requisito, supondo que as portas suportem a corrente dos LEDs e subentendendo a utilização de resistores, caso necessário, analise as afirmativas a seguir.
I. Não é possível, pois o acionamento das teclas vai interferir com os LEDs.
II. As portas devem atuar como saída para acionar os LEDs e como entrada para ler o estado das chaves.
III. Não é possível utilizar uma única porta como entrada e saída na mesma aplicação.
Está correto o que se afirma em
I, apenas.
II, apenas.
III, apenas.
I e II, apenas.
I e III, apenas.
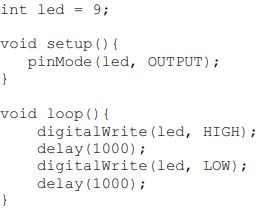
Considerando o código precedente, desenvolvido para acender e apagar um LED conectado a um pino de entrada de um Arduino, é correto afirmar que, quando esse código estiver em execução, o LED conectado ao pino 9 ficará
acesso por 1 segundo e apagado por 2 segundos.
acesso por 2 segundos e apagado por 1 segundo.
acesso por 1 segundo e apagado por 1 segundo.
acesso ininterruptamente.
acesso por 2 segundos e apagado por 2 segundos.
O uso de microcontroladores na indústria moderna é cada vez maior. A cada lançamento de um novo tipo de microcontrolador, novos patamares de capacidade de processamento desses componentes são alcançados. Além disso, a facilidade de programação também é algo que tem aumentado a cada lançamento. Exemplo disso são os microcontroladores Arduino. A linha de código a seguir ilustra um recorte de um código escrito para Arduino:
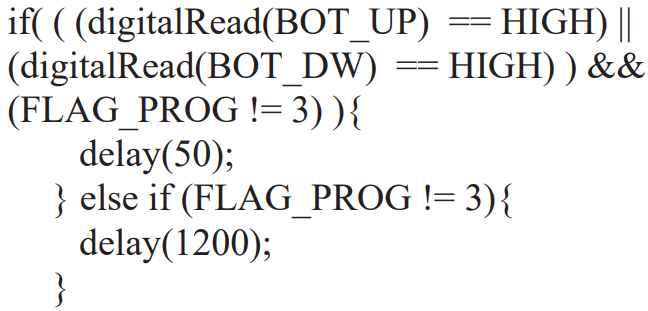
Com base nessas linhas de códigos podemos afirmar que:
O delay maior, de 1200 milissegundos, só será executado quando a variável FLAG_ PROG for igual a 3.
O delay maior, de 1200 milissegundos, será executado sempre que a variável FLAG_ PROG for diferente de 3.
O delay menor, de 50 milissegundos, será executado quando a variável FLAG_PROG for diferente de 3 e a variável BOT_UP estiver em nível alto.
O delay menor, de 50 milissegundos, será executado quando a variável FLAG_PROG for igual a 3 e a variável BOT_UP ou a variável BOT_DW estiverem em nível alto.
Em relação ao microcontrolador com arquitetura Harvard, assinale a alternativa correta.
A memória de dados e a memória de programa compartilham o mesmo barramento
A memória de programa e a memória de dados possuem barramentos separados
Não permite acesso simultâneo à memória de programa e à memória de dados
O acesso à memória de dados ocorre apenas em ciclos de clock múltiplos
Em uma placa de desenvolvimento Arduino Uno, contendo o microcontrolador ATMEGA328P, foi gravado o código hexadecimal referente ao código a seguir. No hardware do Arduino foi ligado um sinal de tensão de 2V no pino AREF. Sabendo que o sensor analógico ligado ao pino A0 tem um range de saída 0 a 2V e que o conversor A/D é de 10 bits, escolha a alternativa que mostra o valor impresso na porta serial quando o sensor estiver em 50% de sua faixa de trabalho:
int sensorPin = A0;
void setup() {
analogReference(EXTERNAL);
pinMode(ledPin, OUTPUT);
}
Serial.begin(9600);
void loop() {
int sensorValue = analogRead(sensorPin);
Serial.println(sensorValue);
delay(1000);
}
128.
512.
256.
1024.
1023.
Multivibradores monoestáveis apresentam um estado estável e um estado não estável na saída; por sua vez, os multivibradores astáveis apresentam dois estados não estáveis na saída.
Certo
Errado
Considere a seguinte sequência de instruções que compõem um trecho de programa escrito em linguagem assembly para um microprocessador, em que para cada uma das instruções apresenta-se a sua funcionalidade.
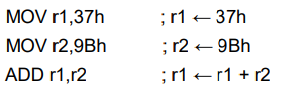
Nesse trecho de programa, as duas primeiras instruções carregam um registrador (r1 e r2, respectivamente) com valores expressos na notação hexadecimal, enquanto a terceira instrução realiza a soma entre dois registradores (r1 e r2) e armazena o resultado dessa soma no registrador r1.
O resultado produzido no registrador r1, após a execução dessas instruções, na notação hexadecimal, é igual a:
C3h
D2h
D3h
E3h
E4h
Um microcontrolador apresenta um botão associado à sua entrada digital e utiliza um resistor de pull-up; assim, quando o botão é pressionado, uma interrupção interna é iniciada. Assinale a alternativa correta no que se refere ao funcionamento do sistema microcontrolado apresentado.
O terminal da respectiva entrada digital receberá nível lógico 1 quando o botão estiver liberado e nível lógico 0 (zero) quando o botão for pressionado.
A entrada digital fica aterrada o tempo todo.
O resistor de pull-up é sempre ligado entre o positivo e o negativo da alimentação do microcontrolador.
Quando o botão for pressionado, uma corrente fluirá direto para o condutor-terra por meio do resistor de pull-up.
Quando o botão estiver liberado, o terminal da entrada digital receberá nível lógico 0 (zero) e nível lógico 1 quando o botão for pressionado.
Se dois microcontroladores diferentes que utilizam a mesma arquitetura de conjunto de instruções executarem o mesmo código em Assembly, então, esses microcontroladores
possuirão o mesmo clock.
executarão o mesmo número de instruções.
possuirão o mesmo período de ciclo de clock.
possuirão o mesmo tempo de execução.
possuirão a mesma média de clock por instrução.
Qual é a linguagem de programação de alto nível comumente utilizada no microcontrolador Atmel AVR?
C
Java
Python
Assembly
Ruby
O microcontrolador ATmega328/P, da Atmel, usado em placas Arduino, possui 6 saídas com suporte Pulse Width Modulation (PWM) ou, em português, Modulação por Largura de Pulso.
Pode-se usar, por exemplo, o modo Fast PWM com o TIMER 2, de 8 bits, para gerar formas de onda com diferentes duty cycles, ou ciclos de trabalho em português. Considere que a fórmula do ciclo de trabalho C é:
C = (REG+1)/256, onde C = ciclo de trabalho e REG é o valor colocado no registro OCR2A de 8 bits (de 0 a 255 em decimal). O valor de 0 equivale a ciclo de trabalho de 0% enquanto o valor de 1 equivale ao ciclo de trabalho de 100%.
Para um sistema de controle de iluminação, atribuiu-se o valor REG = 63, usando uma das saídas do TIMER2.
Qual é o valor do ciclo de trabalho nessa saída?
0%
25%
63%
75%
100%
Os microcontroladores são dispositivos eletrônicos que controlam o funcionamento de sistemas automatizados. Nesse contexto, assinalar a alternativa INCORRETA:
Na arquitetura de Harvard, tanto o programa quanto os dados podem ser armazenados no mesmo espaço da memória, o que facilita a operação dos circuitos de entrada e saída, mas usam barramentos diferentes, ou seja, circuitos de entrada e saída separados.
Em muitos microcontroladores (para economizar pinos), os mesmos pinos podem ser usados para entrada e saída. Um comando interno diz o momento em que funcionam como entrada e o momento em que funcionam como saída.
As memórias do tipo EEPROM ou Flash são memórias que retêm a informação mesmo quando o microcontrolador é desligado e podem ser reprogramadas quando este é ligado a um computador para programar uma nova aplicação.
O uso de poucas instruções em uma arquitetura RISC torna o microcontrolador muito rápido, pois cada uma delas pode ser executada tipicamente em apenas um ciclo do clock.
Em contrapartida à arquitetura CISC, há a arquitetura RISC, que usa uma grande quantidade de instruções para operar. Esses computadores são mais poderosos, mas mais lentos por precisarem de vários ciclos de clock para executar algumas instruções.



