





Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
A figura abaixo representa um tanque de grandes dimensões preenchido com fluido ideal (a). Esse tanque é esvaziado por meio de um tubo (b) cuja área da seção é 100 mm².
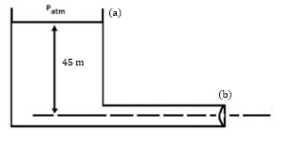
Considere aceleração da gravidade igual a 10m/s2 . A vazão, em m³/s, do líquido através do tubo é

0,2.
0,02.
0,03.
0,002.
0,003.
Utilizando os postulados e as propriedades da álgebra booleana, a melhor simplificação para a expressão 𝑆 = 𝐴 ∙ 𝐵 ∙ 𝐶 +AC + AB é:
A
BC
ABC
AB + AC
Na Tabela abaixo, são listados os valores e as incertezas padrão das variáveis a, b e c.
Variável | Valor | Incerteza padrão |
a | 3,75 | 0,1 |
b | 5,05 | 0,2 |
c | 2,47 | 0,2 |
Qual a incerteza padrão combinada para o resultado da expressão f = (a-b+c)?
0,10
0,15
0,20
0,25
0,30
Avalie as seguintes expressões lógicas:
S1: (A + BC) .(D+EF)=A B +A C+ D E + D F
S2: (AB + C) = (AC+ BC)
S3: A +B. C =AB+C
S4: ABC + A B C + A C = AB + B(AC +A C)
Assinale a alternativa CORRETA:
S1 = V, S2 = V, S3 = F e S4 = V
S1 = F, S2 = V, S3 = V e S4 = V
S1 = V, S2 = F, S3 = V e S4 = F
S1 = V, S2 = F, S3 = F e S4 = V
S1 = F, S2 = F, S3 = F e S4 = V
Analise a figura a seguir.
CD=00 | CD=01 | CD=11 | CD=10 | |
AB=00 | X | X | 0 | X |
AB=01 | 1 | 1 | 1 | 0 |
AB=11 | 0 | 1 | 0 | 1 |
AB=10 | 1 | 0 | 1 | 1 |
O Mapa de Karnaugh pode ser resolvido por dois métodos: soma de produtos (SdP) e produto das somas (PdS). Determine a expressão para Y, pelo método do produto das somas, do mapa de Karnaugh acima e assinale a opção correta.
Y= (A + B + C + D) . (A + B + C +D ) . (A+ C + D) . (A+B)
Y= (A + B + C + D) . (A + B + C + D). (C + D) . (A + C + D) . (A + B)
Y= (A + B + C + D) . (A + B + C + D) . (B + C + D) . (A + C + D) . (A + B)
Y= (A + B + C + D) . (A + B + C + D). (B + C + D) . (A + C + D) . (A + B)
Y= (A + B + C + D) . (A + B + C + D) . (C + D) . (A + C + D) . (A + B).
Dada a equação r=3cosθ, assinale a opção que apresenta todos os pontos, em coordenadas polares, nos quais a linha tangente é horizontal ou vertical.
(23, 4π),(2−3, 43π),(3,0)e (0,2π)
(23, 32π),(2−3, 32π),(3,0)e (0,23π)
(32, 4π),(−3, 43.π),(3,0)e (3,2π)
(23, 4π),(2−3, 43π),(3,0)e (0,32π)
(3, 2π),(−3, 23π),(3,0)e (−3,2π)
Uma vantagem do método de controle quadrático é fornecer um modo sistemático de cálculo da matriz de ganho de controle por realimentação de estado. Sobre os sistemas reguladores ótimos, assinale a afirmativa INCORRETA.
Dado um estado inicial x(t0) qualquer, o problema do regulador ótimo é encontrar um possível vetor de controle u(t) que transfira o estado para a região do espaço de estados desejada e para o qual o índice de desempenho seja minimizado. Para que exista um vetor de controle ótimo u(t), o sistema deve ser de estado completamente controlável.
O sistema que minimiza (ou maximiza, conforme o caso) o índice de desempenho selecionado é, por definição, ótimo. Embora o controlador possa, em muitas aplicações práticas, não ter nada a ver com a ‘característica ótima’, o ponto importante é que o projeto, baseado no índice quadrático de desempenho, resulte em um sistema de controle estável.
A característica de uma Lei de Controle Ótimo, baseada em um índice quadrático de desempenho, é ser uma função linear das variáveis de estado, o que implica a necessidade de realimentar todas as variáveis de estado, independente dessas variáveis estarem disponíveis para realimentação. Se nem todas as variáveis estiverem disponíveis para realimentação, então, não será possível estimar as variáveis de estado não mensuráveis, ou utilizar os valores estimados para gerar sinais de controle ótimo.
Se o sistema de controle ótimo for projetado no domínio do tempo, será desejável investigar as características da resposta em frequência para compensar efeitos de ruído. As características da resposta em frequência do sistema devem ser tais que o sistema atenue fortemente na faixa de frequências em que são esperados os ruídos e a ressonância dos componentes (para compensar os efeitos de ruído, deve-se, em alguns casos, modificar a configuração ótima e aceitar um desempenho abaixo de ótimo ou alterar o índice de desempenho).
Considere a matriz de análise estrutural apresentada na tabela a seguir, montada com o objetivo de se identificar as relações entre as variáveis de um cenário que se deseja construir.
y1 | y2 | y3 | y4 | |
y1 | 0 | 1 | 1 | 2 |
y2 | 1 | 0 | 2 | 2 |
y3 | 3 | 4 | 0 | 1 |
y4 | 2 | 5 | 1 | 0 |
A partir das informações contidas na matriz, é correto concluir que a motricidade da variável y3, em relação às demais variáveis do cenário, é
1.
2.
3.
4.
8.
Um empreendimento possui um modelo de indicadores de sustentabilidade energética quantificado pelo índice E, que apresenta, na sua composição, os índices da tabela a seguir.
E=103A+5B+2C | A=104A1+5A2+A3 | A1=3 A2=2 A3=1 |
B=106B1+4B2 | B1=2 B2=7 | |
C=105C1+5C2 | C1=4 C2=4 |
De acordo com esse modelo, o empreendimento é considerado de baixa sustentabilidade energética, tendo em vista que o valor do índice E é igual a
2,90.
3,49.
4,22.
4,54.
5,06.
A base numérica na qual um número está descrito é indicado por um subscrito, conforme o exemplo: (1010)2 -> base binária.
O resultado da soma (AB)16 + (1001)2 é:
181
179
171
180
De acordo com as definições de modelos de um sistema, considere as afirmativas a seguir.
I. Modelos consistem em conjuntos de elementos que descrevem alguma realidade física, abstrata ou hipotética.
II. Modelos físicos não são representações do sistema real por meio de protótipos ou uma reprodução análoga do sistema no formato de maquete.
III. Um modelo deve conter informações necessárias para o entendimento dos analistas, da forma mais clara e objetiva possível, omitindo informações irrelevantes.
IV. Um modelo é definido por ser uma coleção de entidades, isto é, pessoas ou máquinas que atuam e interagem juntamente para o cumprimento de alguma lógica final.
Estão corretas as afirmativas
I e II.
I e III.
I e IV.
II, III e IV.
I, II, III e IV.
Sistemas análogos são aqueles que apresentam modelos matemáticos iguais, diferindo apenas quanto à notação. A figura ao lado representa um sistema mecânico massa, mola e amortecedor.
A equação de malha de um sistema elétrico, análoga ao sistema mecânico mostrado na figura ao lado, sendo u(t) a tensão de entrada, L um indutor, C um capacitor, R o resistor e q a carga elétrica armazenada, está corretamente representada em

Lq¨+Cq˙+(1/R)q=u(t)
Lq¨+Rq˙+(1/C)q=u(t)
Cq¨+Rq˙+(1/L)q=u(t)
Rq¨+Rq˙+(1/C)q=u(t)
Analise a figura abaixo, que representa um circuito elétrico.
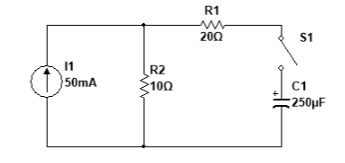
Fonte: FUNCERN, 2017.
A expressão matemática para a tensão 𝑣𝐶 em função do tempo, depois que a chave do circuito representado for fechada em t=0, é
𝑣𝐶 =0,5(1− 𝑒−𝑡/5 𝑚𝑠) V
𝑣𝐶 =0,5(1− 𝑒−𝑡/7,5 𝑚𝑠)
𝑣𝐶 =1(1− 𝑒 − 𝑡 /
𝑣𝐶 =1(1− 𝑒−𝑡/5 𝑚𝑠 ⁄ ) V
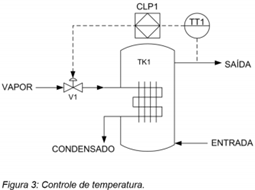
O processo representado pela Figura 3 mostra uma malha de controle de temperatura onde o VAPOR aplicado à válvula V1 é utilizado para aquecer o fluido aplicado na ENTRADA. Esse fluido é introduzido à temperatura ambiente e deve ser disponibilizado na SAÍDA sob a temperatura T+∆T. De acordo com as características do processo, assinale a alternativa correta.

O sistema de controle depende apenas da temperatura no interior do reservatório e da temperatura do VAPOR, consistindo em um sistema instável invariante no tempo e coeficiente de amortecimento nulo.
A realimentação do sistema de controle depende da variável temperatura na SAÍDA de TK1 em função da taxa de vazão de ENTRADA+∆T, dada por um sensor de temperatura.
O vapor deve ter temperatura igual a 200°C para que o sistema opere em regime permanente.
A estratégia de controle aplicada a esse processo é característica de um sistema multivariável do tipo MIMO com setpoint variável.
A temperatura na SAÍDA de TK1 depende da vazão de ENTRADA e do ângulo de abertura dado por V1.
Todo sistema possui um modelo matemático próprio e único.
Certo
Errado
25
1,25
2,5
12,5
32,5
O OFDM (orthogonal frequency division multiplex), utilizado na transmissão de TV digital, consiste em uma transmissão multiportadora com interferência intersimbólica amenizada.
Certo
Errado

