







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Um perito cuja especialidade é Engenharia Elétrica precisa saber um conceito relacionado ao funcionamento do hardware e dos sistemas operacionais dos microcomputadores. Ao realizar uma pesquisa, verificou que a monotarefa se refere ao processo de execução de apenas uma tarefa por vez, enquanto que a multitarefa corresponde à possibilidade de executar mais de uma tarefa de forma concorrente ou simultânea, havendo um tipo suportado pelos atuais sistemas operacionais, descrito a seguir:
✓ Representa um esquema em que o processador tem controle sobre os programas, e, se um deles falha, os demais continuam a executar sem problemas. Os programas são executados em áreas independentes, de modo que, se um deles apresenta problemas, ele é finalizado enquanto os demais em execução concorrente continuam a “rodar” normalmente.
A descrição acima sinaliza que se trata de um tipo de multitarefa conhecida por
paginada.
associativa.
preemptiva.
cooperativa.
segmentada.
Existem vários Microcontroladores que podem ser utilizados desde aplicações simples como projetos escolares até aplicações industriais. Entretanto, independente da aplicação e do tipo de Microcontrolador, eles precisam ser programados. Abaixo são apresentados alguns conceitos básicos de programação.
I. Função: A função pode ser comparada com um programa dentro de um programa. É utilizada para agrupar um conjunto de ações que poderão ser utilizadas somente quando a função for chamada no programa principal;
II. Variáveis: Entre as variáveis do programa podemos utilizar variáveis globais e variáveis locais. As variáveis globais podem ser utilizadas em todo o programa, mesmo dentro de funções. As variáveis locais são criadas e utilizadas apenas dentro de uma função;
III. Estrutura de repetição FOR e WHILE: As estruturas de repetição são utilizadas quando é desejável repetir uma sequência de comandos. O comando FOR é utilizado quando sabemos o número de repetições que desejamos realizar, assim é preciso definir condições de início e fim. O comando WHILE é utilizado quando não sabemos quantas repetições serão necessárias, assim é informado apenas a condição inicial.
Está(ão) correta(s) a(s) afirmação(ões):
I e II.
I e III.
II e III.
I, II e III.
Todas afirmações estão erradas.
A inclusão da unidade de ponto flutuante no microprocessador substituiu a utilização de um coprocessador aritmético.
Certo
Errado
Sobre microprocessadores e microcontroladores, marque V para as afirmativas verdadeiras e F para as falsas.
( ) A unidade de controle, também chamada Unidade de Instrução e Controle (UIC), é responsável por comandar a operação de todas as demais unidades de um computador digital, fornecendo sinais de controle e temporização. Contém circuitos lógicos e de temporização, que geram os sinais necessários para executar cada instrução em um programa.
( ) Para processar o programa armazenado em registradores específicos do computador digital, a Unidade de Instrução e Controle (UIC) faz a busca de cada instrução a ser executada, as interpreta e executa. Tal processo de busca e execução é realizado continuamente, de forma sequencial, para cada uma das instruções contidas no programa.
( ) A Unidade de Instrução e Controle (UIC) pode ser comparada a um “maestro”, responsável por manter cada um dos “membros da orquestra” em sincronismo.
( ) Os Registradores de Uso Geral (GPR – General Purpose Register) armazenam, dentro da CPU, temporariamente, programas que serão manipulados na execução, evitando a necessidade de acessar a unidade de memória externa à CPU.
( ) Os Registradores de Finalidade Específica (SFR – Special Function Register) são utilizados em tarefas predeterminadas e realizam funções especiais como definir se um determinado terminal (“pino”) do microcontrolador se comportará como um dispositivo de entrada ou de saída de dados.
A sequência está correta em
V, F, F, V, F.
F, V, V, F, F.
V, F, V, F, V.
F, F, F, F, V.
F, V, F, V, V.
O barramento de endereços é bidirecional, o que permite ao processador enviar o endereço e receber os dados da memória pela mesma via.
Certo
Errado
Microcontroladores trabalham com tensão entre 0 e 5V, ou seja, para um conversor com resolução de 10 bits, 5V serão representados pelo valor decimal 1023 ou em binário1111111111. Se o valor decimal gerado for igual a 500, o sinal de entrada do suposto conversor A/D será:
2,00 V
2,33 V
2,44 V
2,5 V
Um microcontrolador é uma máquina capaz de solucionar problemas através da execução de instruções que lhe são fornecidas. As instruções são normalmente passadas através de um programa, que nada mais é que uma sequência de instruções descrevendo como executar uma determinada tarefa.
Considere as seguintes classificações:
I) WISC (Wide Instruction Set Computer). Computador com amplo conjunto de instruções.
II) CISC (Complex Instruction Set Computer). Computador com um conjunto complexo de instruções.
III) RISC (Reduced Instruction Set Computer). Computador com um conjunto reduzido de instruções.
IV) ZISC (Zero Instruction Set Computer). Computador com zero conjunto de instruções.
As existentes, quanto ao número de instruções primitivas de cada microcontrolador, são:
I, II e III, apenas.
I e IV, apenas.
I, II e IV, apenas.
II, III e IV, apenas.
I e II, apenas.
A Rede de Petri é uma ferramenta gráfica e matemática que se adapta bem a um grande número de aplicações em que as noções de eventos e de evoluções simultâneas são importantes.
Quanto a sua aplicabilidade, é correto afirmar que, a mesma pode ser utilizada em (na):
I) Avaliação de desempenho, análise e verificação formal em sistemas discretos.
II) Sistemas de informação, protocolos de comunicação e controle de oficinas de fabricação.
III) Previsão do tempo e no mercado financeiro.
IV) Sistemas de transporte e logística.
Estão corretas,
I, III e IV, apenas.
I, II e III, apenas.
I e IV, apenas.
I, II e IV, apenas.
II e IV, apenas.
Em 1965, o Dr. Gordon Moore sugeriu que as empresas de semicondutores dobrariam o número de transistores em um circuito integrado a cada dois anos. A observação dessa taxa de crescimento é conhecida como a famosa “Lei de Moore”. Essa lei está geralmente associada a temas como o crescimento acelerado do número de componentes num chip, da potência computacional, da capacidade de memória, entre outros.
Um sistema de coleta de dados de sensores, baseado em microprocessadores, consegue executar 100.000 medições por segundo, esse número sendo limitado pela capacidade de processamento dos microprocessadores.
Assumindo-se que a capacidade de executar medições segue a taxa da “Lei de Moore”, em quanto tempo espera-se que este sistema consiga executar 800.000 de medições por segundo?
1 ano
3 anos
4 anos
6 anos
8 anos
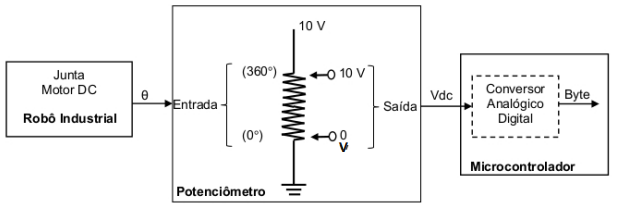
O esquema ilustrado a seguir mostra a base para a realização da leitura do deslocamento angular (θ) de uma junta rotacional de um robô industrial por meio de um microcontrolador. Para tanto, utiliza-se um potenciômetro elétrico como sensor de posição, sendo o seu eixo acoplado ao Motor DC da referida junta. A tensão elétrica do potenciômetro varia na faixa de 0 Vdc a 10 Vdc à medida que o eixo do motor se desloca, a junta posiciona-se em 216º. Nessa situação, indique o byte resultante na saída do conversor analógico/ digital do microcontrolador.
00000111
00000110
00001000
00001010
00000101
Sobre a programação do FPGA (Field-Programmable Gate Arrays), analise as assertivas abaixo.
I. Consiste em carregar o FPGA com os dados de programação em linguagem binária.
II. A maneira mais usada de se carregar os bits de configuração em um FPGA é serialmente, isto é, têm-se diversos bits sendo armazenados ao mesmo tempo no FPGA.
III. Cada bit de configuração define o estado de uma célula de memória estática (SRAM) que controla um bit de uma função look-up table, seleciona uma entrada de um multiplexador ou define o estado de um transistor em uma interconexão.
É correto o que se afirma em
I e II, apenas.
II e III, apenas.
I e III, apenas.
I, apenas.
III, apenas.
São características dos microcontroladores:
l. Conhecidos como computadores embarcados.
II. Cada microcontrolador tem seu processador, memória e interfaces de I/O.
III. Há microcontroladores de uso geral e de uso específico.
IV. Quase todos os microcontroladores operam em tempo real.
Estão corretos:
l, III e IV, apenas.
l, II, III e lV.
II e IV, apenas.
l, II e IV, apenas.
II, III e IV, apenas.
O controle dos programas necessários para acessar dispositivos como monitor de vídeo e teclado é realizado permanentemente pela memória cache do microcomputador.



