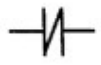Questões de Concurso sobre Sistemas Sequenciais


Disciplina
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
37 questões encontradas
Questões por página
20
Mais recentes
 

A figura abaixo ilustra diagramas ladder da programação de um PLC.


Imagem associada para resolução da questão


A correlação válida é:


A

Q0.0 = I0.0 OR I0.1


B

Q0.1 = I0.4 OR I0.5


C

Q0.1 = I0.4 AND I0.5


D

Q0.0 = I0.0 XOR I0.1

Existem várias linguagens de programação para controladores programáveis. Essas linguagens são classificadas como tabular, textuais e gráficas. Dentre as diversas linguagens de programação, a mais difundida é o Diagrama de escada (ladder).


No que se refere a essa linguagem, relacione a representação de um elemento básico da linguagem com o seu significado, conforme consta na figura abaixo.


REPRESENTAÇÃO

SIGNIFICADO

1 Imagem associada para resolução da questão

( ) Contato normalmente aberto - NA Continuidade lógica quando o estado da variável associada é 1.

2 Imagem associada para resolução da questão

( )Contato normalmente fechado - NF Continuidade lógica quando o estado da variável associada é 0.

3 Imagem associada para resolução da questão

( ) Bobina O estado lógico da bobina acompanha o estado da linha.

4 Imagem associada para resolução da questão

( ) Bobina Retentiva (Set) Vai para o estado 1 quando há continuidade da linha e permanece nesse estado até que receba um sinal de desarme (Reset).


Em seguida, assinale a alternativa correspondente


A

1 - 3 - 4 - 2.


B

2 - 3 - 1 - 4.


C

1 - 2 - 4 - 3.


D

1 - 2 - 3- 4.


E

2 - 1- 3 - 4.

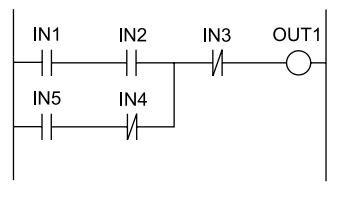
Observe a figura a seguir.


Imagem associada para resolução da questão


O diagrama Ladder apresentado pode ser traduzido pela expressão lógica:

A

OUT1 = [(IN1.IN2)+( .IN)].


B

OUT1 = [(IN1 + IN2) . (IN5 + )] +


C

OUT1 = [(IN1 . IN2) . [(IN5 . ) .


D

OUT1 = [(IN1 + IN2) + (IN5 + ) +


E

OUT1 = [(IN1 + IN2) . ( + )] +

Imagem associada para resolução da questão


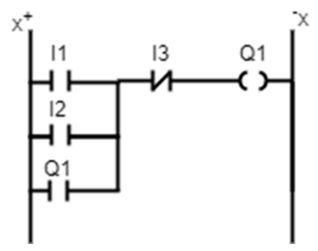
Considere que um CLP tem conectado nas suas entradas I1, I2 e I3, os botões B1, B2 e B3, respectivamente, todos normalmente abertos. Na sua saída Q1, o CLP tem conectada a lâmpada L1. Assinale a alternativa correta com relação a essa programação iadder.



A

Ao pressionar B1, L1 liga. Os botões B2 ou B3 desligam L1.


B

Ao pressionar B1 e B2, L1 liga sem selar. B3 desliga L1.


C

Ao pressionar B1 ou B2, L1 liga e sela. B3 desliga L1.


D

Ao pressionar B1 e B3 ou B2 e B3, L1 liga e sela.


E

Ao pressionar B1 e B2, L1 liga sem selar. B3 desliga L1.

Assinale a alternativa que contém linguagens de programação de CLPs definidas pela norma IEC 61131-3.


A

Ladder e Texto Estruturado.


B

Python e Diagrama de Blocos Funcionais.


C

Lista de Instruções e C++.


D

Ladder e Java.


E

SFC e Python.

Em uma máquina industrial, é utilizado um atuador pneumático que recebe ar em sua câmara de avanço por meio de uma eletroválvula comandada por um CLP. Em relação ao atuador pneumático citado, assinale a alternativa correta.


A

A velocidade de avanço não pode ser controlada em atuadores pneumáticos, pois é uma propriedade da pressão do ar.


B

O retorno de um cilindro pneumático não pode ser feito por mola.


C

A força de um atuador pneumático depende exclusivamente da corrente elétrica fornecida pelo CLP.


D

Em atuadores pneumáticos, a força é diretamente proporcional à pressão e inversamente proporcional à área do cilindro.


E

A linha pneumática para atuadores pneumáticos não requer filtragem, pois todos os tipos de atuadores possuem sistema de lubrificação e filtragem independentes da linha, e sua força independe da pressão do ar.

Um Controlador Logico Programável – CLP é definido pelo IEC (International Electrotechinical Commission) como: “Sistema eletrônico operando digitalmente, projetado para uso em um ambiente industrial, que usa uma memória programável para a armazenagem interna de instruções orientadas para o usuário para implementar funções específicas, tais como lógica sequencial, temporização, contagem e aritmética, para controlar, através de entradas e saídas digitais ou analógicas, vários tipos de máquinas ou processos. O controlador programável e seus periféricos associados são projetados para serem facilmente integráveis em um sistema de controle industrial e facilmente usados em todas suas funções previstas.”


No que se refere aos tipos de memórias de CLPs, assinale (V) para a afirmativa verdadeira e (F) para a falsa.


( ) Memória ROM (Read Only Memory) projetada para armazenamento permanente de um determinado programa ou de dados. Após a gravação do seu conteúdo, somente pode ser lido e nunca mais alterado. Desta forma, por natureza, as memórias ROM são imunes a alterações por ruídos elétricos e perda de energia.

( ) Memória EEPROM (Electrically Eraseble PROM) é volátil e oferece a mesma flexibilidade de programação que a ROM.

( ) Memória FLASH é um dos tipos mais antigos de memória. É utilizada pelas placas-mãe de computadores pessoais para armazenar o programa BIOS.

( ) Memória RAM (Random Access Memory): desenvolvida para que a informação possa ser escrita ou lida em qualquer posição de memória com alta velocidade. Esse tipo de memória é volátil, ou seja, não retém a informação se a fonte de alimentação for desligada.


As afirmativas são, respectivamente:


A

V, V, V, V.


B

V, V, F, V.


C

F, V, F, V.


D

V, F, V, F.


E

V, F, F, V.

Uma máquina dobradeira utiliza um CLP para controlar seu funcionamento de modo que precisa atender a normas de segurança, sendo obrigatório que o operador pressione simultaneamente 2 botões, “A” e “B”, para, assim, acionar seu mecanismo de dobra de forma segura. Em relação a essa máquina automatizada por CLP, assinale a alternativa correta.


A

A lógica utilizada nessa automação com CLP é sequencial, pois faz uso de Flip-Flop.


B

Essa máquina utiliza a lógica OU entre A e B.


C

Essa máquina faz uso da lógica E entre A e B para acionar seu mecanismo de dobra.


D

Essa máquina faz uso da lógica NE combinado com NOR entre A e B para acionar seu mecanismo de dobra.


E

Essa máquina faz uso da lógica NÃO entre A e B para acionar seu mecanismo de dobra.

A programação de CLPs pode ser feita pela linguagem ladder, na qual os contatos e as bobinas representam entradas e saídas do sistema de controle. Sobre os controladores lógicos programáveis, é correto afirmar que


A

o contato normalmente fechado representa a lógica SIM.


B

a associação em paralelo de contatos é considerada uma lógica XOR.


C

a transferência dos dados do computador para o CLP é sempre realizada por meio de rede sem fio.


D

os CLPs possuem apenas saídas a relé, o que os impossibilita de serem utilizados em aplicações de alta velocidade.


E

a lógica E entre duas variáveis discretas corresponde a dois contatos em série.

Em um processo industrial controlado por CLP, é comum o uso de dispositivos sensores e atuadores com sinais analógicos e digitais. Em relação aos controladores lógicos programáveis (CLPs), é correto afirmar que


A

apenas sensores digitais podem ser ligados em CLPs.


B

esse tipo de dispositivo pode utilizar entradas e saídas digitais e entradas e saídas analógicas.


C

a tensão de saída dos sensores conectados ao CLP deve ser de, no máximo, 5 V por padrão industrial internacional.


D

os sensores analógicos dependem de uma interface para serem conectados ao CLP denominada gateway.


E

sinais de corrente não podem ser associados ao CLP, apenas em tensão de 0 a 5 Vcc.

Modbus é um protocolo de comunicação industrial aberto utilizado para transmitir informação entre CLPs, sensores, atuadores e sistemas de supervisão e aquisição de dados (SCADA) em chão de fábrica.


A

Modbus RTU utiliza uma arquitetura mestre escravo com base em codificação de dados de Nx8 bits, verificação de erros por meio de CRC e taxas de transmissão de Mbps.


B

Modbus TCP permite a comunicação entre múltiplos mestres e escravos que aproveitam as infraestruturas LAN fazendo uso de protocolos TCP IP.


C

Modbus Plus é um protocolo multipropósito de comunicação peer to peer que usa duas camadas, a camada física baseada em RS485 e a camada de dados baseada no protocolo multiponto HDLC, alcançando taxas de transmissão de até 115.200 bps


D

Modbus TCP inclui sistemas de segurança contra invasão, acessos não autorizados e interceptação de dados.


E

Modbus RTU permite usar uma única linha de alimentação comum para o funcionamento dos dispositivos.

Um inversor de frequência que aciona um sistema de ventilação em uma indústria metalúrgica recebe sinal de controle do CLP, o qual pode variar de 0 a 10 V para controlar a rotação do eixo do motor do ventilador, variando entre 0 e 3600 rpm para uma frequência máxima de 60 Hz. Sobre elementos finais de controle, assinale a alternativa correta.


A

Se o CLP enviar o sinal de 5 V para o inversor, a velocidade do eixo do motor será de 1800 rpm.


B

O motor acionado por esse elemento final de controle possui 4 polos.


C

Esse tipo de elemento final de controle funciona apenas com sinais de corrente, portanto a tensão de 0 a 10 V não pode ser utilizada como referência de velocidade.


D

Quando o sinal do CLP for igual a 1 V, o motor passará a apresentar 12 polos.


E

O elemento final de controle citado utiliza a reatância do motor para controlar a velocidade de seu eixo, sendo independente da frequência e da tensão.

Por qual motivo a linguagem Ladder foi amplamente difundida como um meio de programação de CLPs?


A

Por sua similaridade com diagramas elétricos;


B

Por sua facilidade de compilação para código Funcional;


C

Por ser uma linguagem que possibilita fácil implementação de aplicativos móveis;


D

Por ser uma forma gráfica de programar que possibilita a criação de relacionamentos entre entidades seguindo o modelo MER;

Qual a função de um contato de selo que pode ser utilizado em um programa Ladder em um CLP?


A

Para utilizar comunicação serial com o gravador de código.


B

Possibilitar que saídas analógicas possam ser utilizadas como entradas analógicas;


C

Possibilitar que saídas analógicas possam ser utilizadas como entradas digitais;


D

Manter um estado em uma memória/saída.

Os controladores lógicos programáveis podem ser programados em diversas linguagens programação diferentes. Segundo a IEC 61131-3, são exemplos de linguagens de programação:


A

Ladder (LD) e Texto Estruturado (ST);


B

Código G e Código M;


C

Código G e Github;


D

Bitbucket e Vagrant;

Em uma rede industrial DeviceNet com 61 dispositivos conectados, um Engenheiro de Controle e Automação introduziu mais um equipamento e o fluxo de dados da rede simplesmente deixou de ocorrer. Analisando o problema, pode-se chegar à conclusão de que


A

o fluxo de dados da rede foi interrompido porque ultrapassou o limite de dispositivos previsto pelo barramento.


B

o novo dispositivo não estava energizado antes de ser conectado a rede.


C

o barramento não permite inserção ou retirada de equipamentos com a rede em operação.


D

a velocidade do barramento é diferente da velocidade configurada no dispositivo que foi introduzido.


E

o tipo de dispositivo não foi reconhecido pela rede.

 
1
 
Gerar simulado