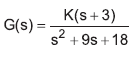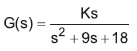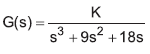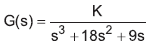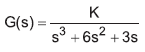Questões de Concurso sobre Análisede problemas gerais de controle: realimentação, servossistemas lineares, estabilidade, compensação (Nyquist, Lugar das raízes, Bode e Nichols) - Página 11 | Gran Questões

Questões de Concurso sobre Análisede problemas gerais de controle: realimentação, servossistemas lineares, estabilidade, compensação (Nyquist, Lugar das raízes, Bode e Nichols)


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
273 questões encontradas
Questões por página
20
Mais recentes
 

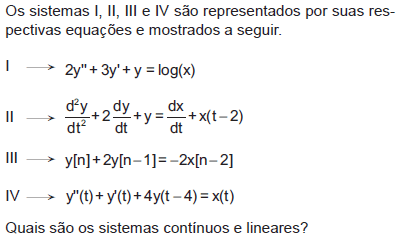
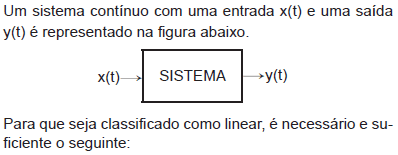
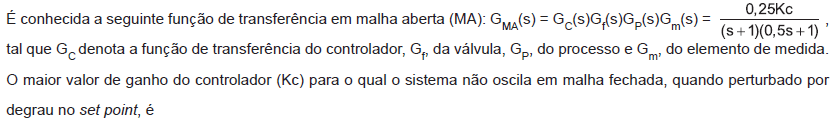
Imagem associada para resolução da questão


A

se a entrada x(t) for multiplicada por uma constante K, a saída y(t) será multiplicada pela mesma constante.


B

se a entrada for a soma x1(t)+x2(t), a saída será a soma das saídas produzidas pelas respectivas entradas, y1(t)+y2(t).


C

se a entrada for o produto x1(t)x2(t), a saída será o produto das saídas produzidas pelas respectivas entradas, y1(t)y2(t).


D

se a entrada for o quociente x1(t)/x2(t), a saída será o quociente das saídas produzidas pelas respectivas entradas, y1(t)/y2(t).


E

que o sistema seja homogêneo e aditivo.

Um posicionador é um servo amplificador

A
utilizado amplamente em sistemas de controle de válvulas, com exceção na configuração split-range para controle de temperatura.

B
utilizado em sistemas de intertravamento, nos quais a válvula deve assumir a posição aberta ou fechada.

C
que permite a manipulação da válvula de forma independente do sinal de controle (manual), sendo amplamente utilizado em sistemas de emergência.

D
destinado a fornecer a indicação remota de certas posições da válvula, normalmente se ela está totalmente aberta ou fechada.

E
que, nas malhas, com o controlador eletrônico e com sinal de saída 4-20 mA, converte esse sinal de saída num sinal pneumático.

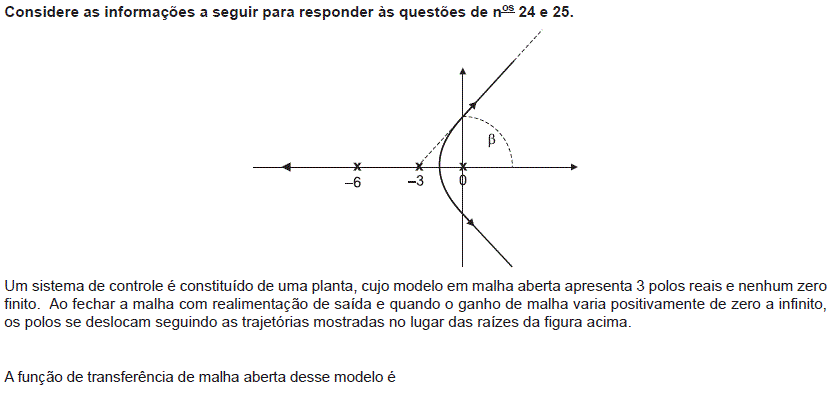
Considere as informações a seguir para responder às questões de nos 25 e 26. 


O controle de atitude de um satélite em órbita consiste em ajustar, automaticamente, o ângulo de seu eixo, de modo a direcionar sua antena para a região desejada na superfície da Terra. O modelo simplificado desse sistema consta de um sinal de entrada, que é o torque τ(t), e de um sinal de saída, que é o ângulo θ(t). Considerando o vetor de estado Imagem associada para resolução da questão definido com x1 (t) = θ (t), posição angular e Imagem associada para resolução da questão, a velocidade angular, obtém-se o seguinte modelo em espaço de estado. 
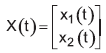
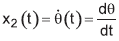
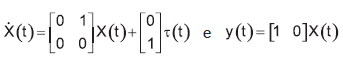

Imagem associada para resolução da questão


Aplicando uma realimentação de estado, com a lei de controle dada por Imagem associada para resolução da questão, o valor do vetor de ganhos K, que conduz os polos em malha fechada para as posições -2 e -3, é
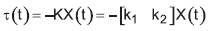

A

[5 6]


B

[2 3]


C

[6 5]


D

[−5 −6]


E

[−2 −3]

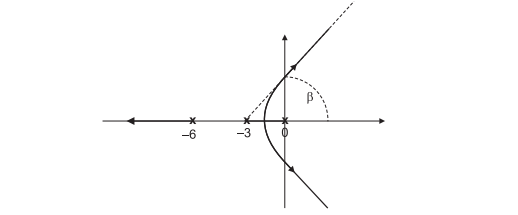
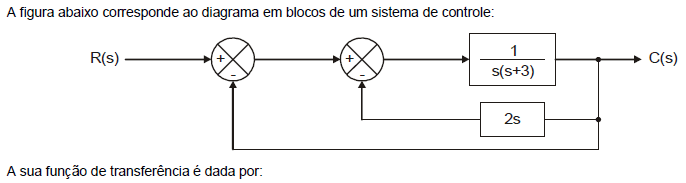
Imagem associada para resolução da questão


A

estável, com a frequência natural amortecida igual a 6, e o sistema é subamortecido.


B

estável, com o coeficiente de amortecimento igual a 1, e o sistema é criticamente amortecido.


C

estável, com o coeficiente de amortecimento igual a 3, e o sistema é superamortecido.


D

instável, com a frequência natural não amortecida igual a 3, e o sistema é subamortecido.


E

instável, com frequência natural não amortecida igual a 6, e o sistema é criticamente amortecido.

 
Ir para a página:
OK
 
Gerar simulado