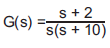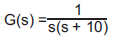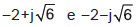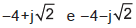Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.

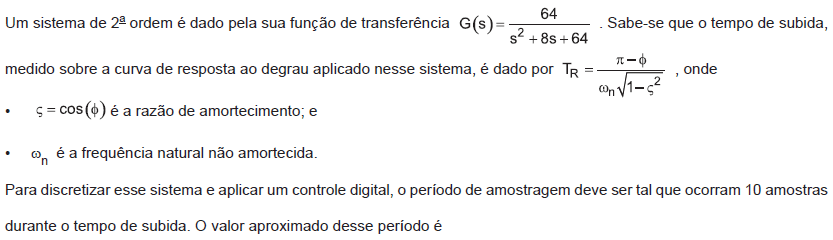
20
15
8
3
1


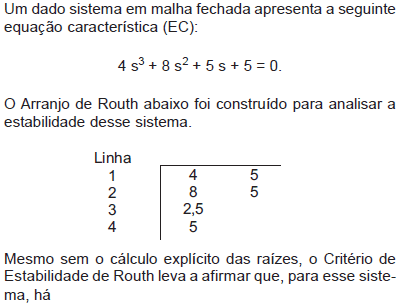
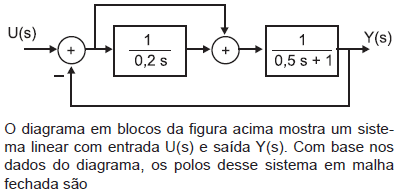
−2+j e −2−j
−4 e −5
−8 e −5
Considere o enunciado a seguir para responder às questões de nos 26 e 27.
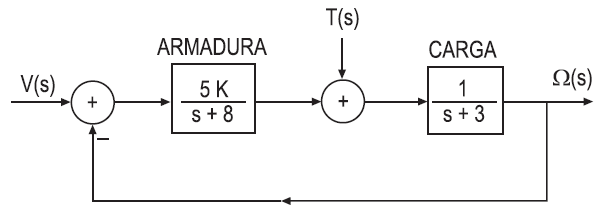
O diagrama em blocos acima mostra o modelo simplificado de um motor DC. A saída é a velocidade angular [rad/s] representada pelo sinal Ω(s), e as entradas são: tensão na armadura V(s) e torque de carga T(s). Com base nesse diagrama:
Aplicando o princípio da superposição, qual a função de transferência que liga o torque de carga T(s) à velocidade angular Ω(s)?
T(s)Ω(s)=s2+11s+24+5K(s+8)
T(s)Ω(s)=s2+11s+24K+5s+8
T(s)Ω(s)=s2+11s+24K(s+3)
T(s)Ω(s)=s2+11s+24+5K1
T(s)Ω(s)=s2+11s+24+5KK(s+8)

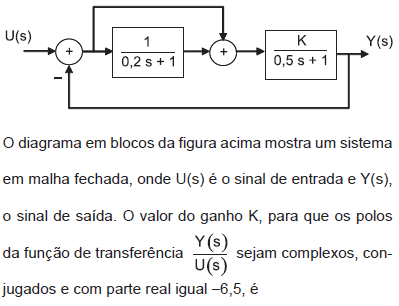
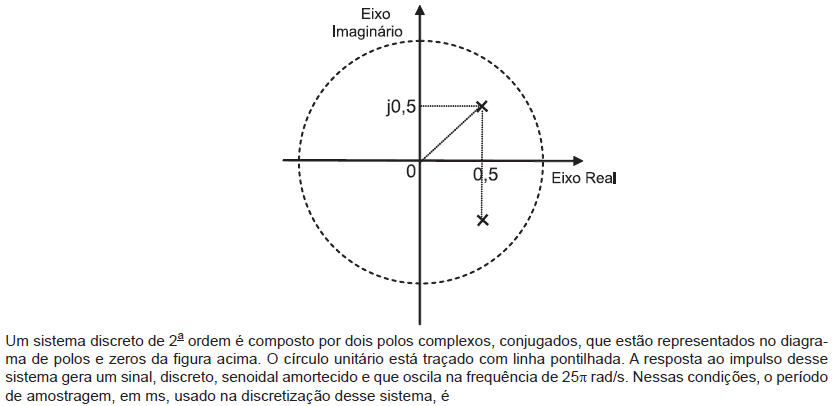
5,0
2,5
1,0
0,5
0,25

5,0
10,0
12,0
15,5
20,2

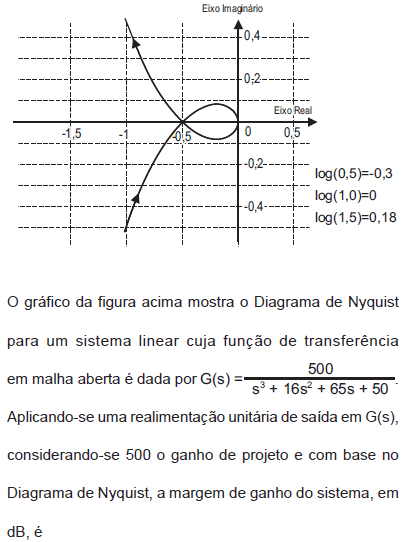
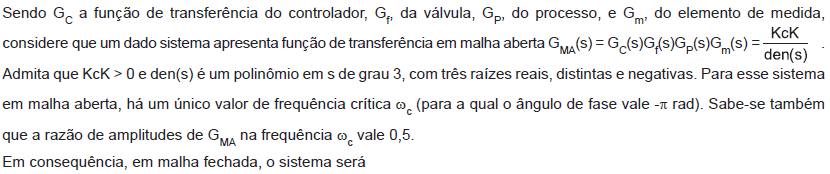
estável, com margem de ganho 1,0
estável, com margem de ganho 1,7
estável, com margem de ganho 2,0
estável, com margem de ganho 4,0
instável
Com relação a sistemas de controle, é correto afirmar que
o closed-loop (feedback) é mais simples e barato de ser implementado do que o open-loop.
o open-loop é ideal para manter constante a velocidade de um motor, independentemente da carga no sistema.
a função transferência de malha fechada, no closed-loop, é medida na entrada do sistema.
o open-loop é caracterizado por computar sua entrada do sistema utilizando somente o estado atual e de seu modelo do sistema.
um exemplo de sistema de controle com feedback seria um circuito programado para ligar em horários pré-determinados.

Considere que tenha sido utilizado o compensador H(s)=s5(s+10). Com relação à capacidade da saída y(t) de o sistema em malha fechada rastrear os sinais aplicados em u(t), caso seja aplicado um sinal do tipo
degrau em u(t), a saída y(t) irá rastrear com erro nulo a entrada u(t).
degrau em u(t), a saída y(t) irá rastrear com erro constante a entrada em u(t).
degrau em u(t), a saída y(t) não conseguirá rastrear a entrada em u(t).
rampa em u(t), a saída y(t) irá rastrear com erro nulo a entrada em u(t).
parábola em u(t), a saída y(t) irá rastrear com erro nulo a entrada em u(t).
Para estabilizar a planta e fazer com que o lugar das raízes (root locus) passe em s = - 3, o compensador utilizado deverá ser:
(s+9)K(s+2)
(s+13)K(s+5)
(s+3,5)K(s+15)
(s−2)K(s−5)
(s+15)K(s+10)

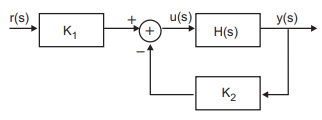
Um sistema linear com função de transferência H(s)=s2+4s−53 está submetido a uma malha de controle, conforme indicado no diagrama de blocos acima, em que K1 e K2 são ganhos (constantes reais). As especificações para o sistema em malha fechada são:
- frequência natural não amortecida de 2 rad/s;
- erro de estado estacionário nulo para a resposta ao degrau em r(t).
Os valores de K1 e K2 que atendem às especificações são, respectivamente,
35e 23
37e 53
53e 32
32e 37
23e 53


Se for utilizado um compensador estático, isto é, H(s) = K, com K > 0, então a planta
não poderá ser estabilizada, tendo em vista que a função de transferência da planta apresenta um par de polos no semiplano s direito.
não poderá ser estabilizada, pois mesmo variando-se o ganho K do compensador, ainda restarão polos de malha fechada no semiplano s direito.
poderá ser estabilizada para qualquer valor de ganho K positivo.
poderá ser estabilizada a partir de certo valor de ganho K positivo, tendo em vista que a função de transferência de malha aberta possui grau relativo 1 e apresenta um zero no semieixo real negativo do plano s.
poderá ser estabilizada, tendo em vista que, a partir de certo valor de ganho K positivo, os polos de malha fechada seguirão duas assintotas no semiplano s esquerdo.


Seja um sistema linear e invariante no tempo definido pelo seu modelo em espaço de estados:
[X1∙X2∙] = [−3−211,5] [x1x2] + [14]u
y = [10] [x1x2]
A função de transferência Y(s)/U(s) é
s2=1,5s+3,5s+2,5
s2+1,5s−2,5s+3,5
s2+3,5s+1,5s+2,5
s2+3,5s−2,5s+1,5
s2+3,5s+1,5s+1,5