Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Considere o modelo de um sistema linear dado pela seguinte representação em espaço de estado:
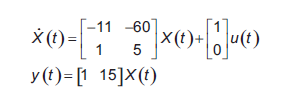
Os polos deste sistema são:
5,0 e 1,0
2,0 e 4,0
- 2,0 e - 4,0
- 5,0 e -1,0
-11,0 e 5,0

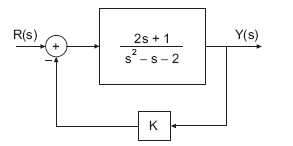
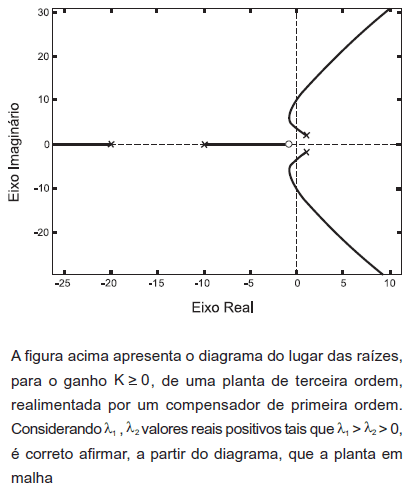
Considere o sistema de controle em malha fechada ilustrado na figura acima, onde K > 0 representa o ganho a ser ajustado no compensador. Pelo compensador adotado e levando-se em conta o diagrama do lugar das raízes (root locus) desse sistema, conclui-se que o sistema será
estável para qualquer valor de K > 0.
estável, mas somente para K
10.
30.estável, mas somente para 
instável para qualquer valor de K > 0.

O diagrama em blocos da figura acima mostra um sistema linear controlado por uma realimentação de saída do tipo proporcional. O intervalo de variação do ganho K para que o sistema permaneça estável é


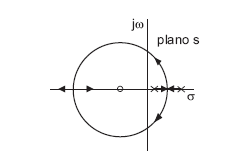
A figura acima apresenta o esboço de um diagrama do lugar das raízes (root locus) de um sistema de controle com realimentação de saída, por meio de ganho proporcional variando positivamente. Analisando o diagrama apresentado, é correto afirmar que

o sistema em malha fechada é sempre instável.
o sistema é sempre estável, quando os polos de malha fechada são reais e iguais.
a função de transferência de malha aberta é instável.
a função de transferência de malha aberta possui um polo e dois zeros.
a função de transferência de malha aberta do sistema é de terceira ordem.
Um sistema com retroação unitária com função de transferência no canal direto, Gs=(S2+4S+13)K(S+2) , possui como ponto pertencente ao lugar das raízes:
5+j3
3−j3
−3
3
-1
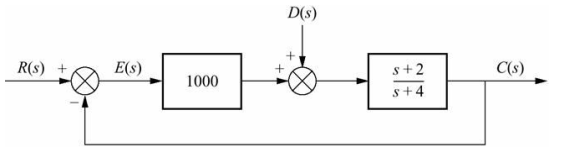
A componente do erro de estado estacionário devido a uma perturbação em degrau, para o sistema abaixo é:
−0,1
−0,01
−0,001
−0,0001
−1
Um sistema linear de malhas de controle estável é aquele em que
a resposta de saída é não-limitada para todas as entradas limitadas.
a resposta de saída é independente para todas as entradas limitadas.
a resposta de saída é limitada para todas as entradas nãolimitadas.
a resposta de saída é não-limitada para todas as entradas não-limitadas.
a resposta de saída é limitada para todas as entradas limitadas.
A função de transferência do processo tem pólos localizados em -1 e -5, o que indica que o sistema é estável.


A função de transferência que relaciona a posição angular C(s) e a entrada R(s) é dada por
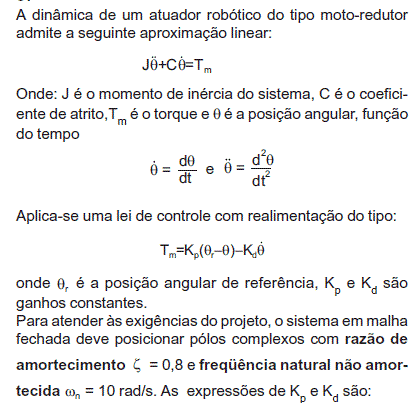


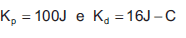
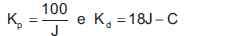

Para K>0, o ramo do potenciômetro para controle da posição angular C(s) forma uma malha de realimentação negativa no sistema.
O sistema utiliza um procedimento de realimentação negativa unitária.
Se a malha de realimentação for aberta, em condição de equilíbrio, a saída do sistema no tempo — y(t) — assumirá o valor M ou -M.
Esse processo não possui pólo na origem do plano complexo s.
Esse processo possui dois zeros no infinito.
Se a for positivo, então o processo terá pelo menos um autovalor real positivo.