Questões de Concurso sobre Automação e Controle


Disciplina
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
768 questões encontradas
Questões por página
20
Mais recentes
 

Nos manipuladores robóticos industriais, as configurações de singularidades representam poses degenerativas do mecanismo, acarretando em perda de grau(s) de liberdade. Sobre a singularidade é correto afirmar que:


A

Não ocorre perda de manipulabilidade do mecanismo.


B

O problema pode ser resolvido através da descrição cinemática.


C

Nesta configuração o torque exigido pelas juntas do mecanismo é nulo.


D

Nesta configuração o posto da matriz jacobiana é menor do que seu valor máximo.


E

Todas as alternativas anteriores são incorretas.

Considere o circuito hidráulico a seguir.
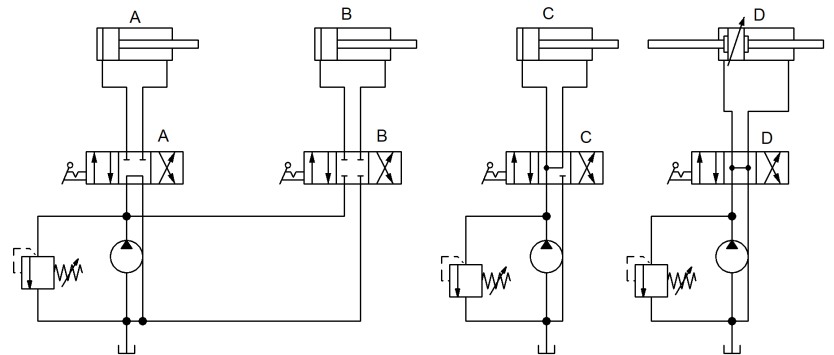
Imagem associada para resolução da questão


Considere as seguintes afirmativas e marque como V ou F para Verdadeiro ou Falso:


( ) O atuador B pode ser operado normalmente independente da operação do atuador A.

( ) Quando a válvula C está na posição central, o cilindro C permanece parado.

( ) Quando a válvula D está na posição central, o cilindro D pode ser movimentado livremente.


A sequência V ou F correta para as afirmativas é:


A

V, F, V


B

V, V, V


C

F, V, F


D

F, F, V


E

F, V, V

Sobre o princípio da superposição em circuitos elétricos, é cor reto afirmar que


A

permite a análise de circuitos que utilizem diodos.


B

anulam-se as fontes de corrente dependentes, substituindo-as por um curto-circuito.


C

pode ser aplicado quando o circuito possui fontes dependentes.


D

somente as fontes de corrente contribuem para o valor de corrente em um componente do circuito.


E

pode ser aplicado a circuitos não lineares.

Sobre o método da análise nodal em circuitos elétricos, assinale a alternativa correta.


A

Cada elemento deve estar compreendido entre um nó qualquer e o nó de referência.


B

É necessário escolher um nó de referência para cada elemento do circuito.


C

A tensão nodal é definida como a tensão entre um nó que não seja de referência e o nó de referência.


D

Cada nó possui um ou mais valores de tensão nodal.


E

A corrente resultante entre quaisquer dois nós deve ser nula.

Os robôs com juntas cartesianas são utilizados em máquinas de comando numérico computadorizado, máquinas CNC, ao invés de robôs com juntas articuladas. Tal afirmativa é fomentada pelo fato das juntas cartesianas possuírem as seguintes características:


A

Facilidade de levantamento dos modelos cinemáticos direto e inverso.


B

Apresentar menores cargas dinâmicas.


C

Apresentar menores cargas estáticas.


D

Poderem ser descritas cinematicamente através da álgebra quaterniônica.


E

Maior rigidez do elo, garantindo maior precisão.

Os processos industriais apresentam características que definem como a estratégia de controle em malha fechada deve se comportar, a fim de obter os resultados esperados em torno do ponto de operação conhecido como setpoint. Sobre as definições de controle de processos, assinale a alternativa correta.


A

Quando o ponto de operação é fixo, o controle é do tipo regulatório e, quando o setpoint deve percorrer uma trajetória, o controle é do tipo servo.


B

Em processos contínuos que operam durante anos para ter uma parada programada, o controle é do tipo servo.


C

Quando o processo solicita que haja alterações do setpoint durante a fabricação de um determinado produto ou de uma batelada, o controle é regulatório, pois deve se autorregular para estabilizar a variável de processo.


D

Processos por batelada, por definição, são considerados sempre regulatórios, assim podem manter erro zero ou desvio zero ao longo de seu ciclo.


E

As estratégias de controle do tipo servo não permitem uso em processos com bateladas, pois, nesse tipo de controle, o valor do setpoint será sempre fixo.

Para o circuito da seguinte figura, assinale a alternativa que apresenta o valor da potência absorvida pela resistência no lado secundário do transformador.


Imagem associada para resolução da questão


A

2,5 W.


B

100 W.


C

9 W.


D

25W.


E

90 W.

Um sensor de baixo custo, amplamente utilizado para medição de fluxo em dutos contendo, geralmente, água é o(a):


A

Medidor tipo turbina.


B

Placa de orifício.


C

Tubo Venturi.


D

Medidor ultrassônico.


E

Célula de carga.

Com a chave S do circuito da Figura 1 abaixo fechada, o amperímetro registrou 6 A. Qual a leitura esperada do amperímetro, desconsiderando sua resistência interna, com a chave S aberta?

Imagem associada para resolução da questão


A
1 A.

B
2 A.

C
3 A.

D
4 A.

E
6 A.

Para o circuito apresentado na figura a seguir,

Imagem associada para resolução da questão

o valor da potência total dissipada no resistor de 3 Ω, em kW, em regime permanente, é


A

2,3.


B

3,3.


C

3,6.


D

1,2.


E

2,0.

A resposta de um sistema controlado é definida através de um programa do usuário e do comportamento das entradas e saídas. Na figura abaixo são mostrados os tipos de entradas e saídas utilizados na automação industrial, configurados em um controlador lógico programável.


Imagem associada para resolução da questão


Em relação às entradas ou saídas utilizadas na automação industrial e configuradas em um controlador lógico programável, é correto afirmar que


A

as entradas analógicas e digitais fornecem apenas um pulso ao controlador, ou seja, a informação consiste em um estado binário da variável de controle.


B

as entradas analógicas e digitais precisam ser digitalizadas para serem processadas, ou seja, para trabalhar com estes tipos de entradas os controladores têm conversores analógico-digitais.


C

as entradas digitais fornecem apenas um pulso ao controlador, ou seja, a informação consiste em um estado binário da variável de controle.


D

as saídas analógicas e digitais exigem do controlador apenas um pulso que determinará o seu acionamento ou desacionamento.


E

as saídas analógicas e digitais necessitam de um conversor digital para analógico, para trabalharem com estes tipos de saídas.

Considerando o diagrama de comando da Figura 7, assinale a alternativa correta.

Imagem associada para resolução da questão


A
Esse diagrama é utilizado em um acionamento do tipo partida com inversor de frequência em revezamento redundante.

B
Esse diagrama é utilizado em um acionamento do tipo partida direta com inversão e proteção contra falta de fase.

C
Esse diagrama é utilizado em um acionamento do tipo partida Dahlander com 5 velocidades.

D
Esse diagrama é utilizado em um acionamento do tipo partida com pensadora.

E
Esse diagrama é utilizado em um acionamento do tipo partida estrela-triângulo.

Conforme as definições dos circuitos de disparo de tiristores e circuitos de controle de potência, assinale a alternativa correta.


A

O objetivo do estágio de ataque de um circuito de disparo de tiristores é atacar o tiristor com características de fonte de tensão e impedir que uma tensão positiva atinja a junção gatilho-catodo.


B

Na sincronização do retificador monofásico de onda completa, a cada semiciclo um pulso de comando é levado aos quatro tiristores, sendo que somente aquele que estiver inversamente polarizado entrará em condução.


C

A ponte trifásica completa é empregada quando se deseja a atuação em dois quadrantes, sendo que esta opera como retificador para ângulos de disparo compreendidos entre 0 e 90° e opera como inversor entre os ângulos de 90° e 180°.


D

A ponte trifásica completa é empregada quando se deseja a atuação em quatro quadrantes, em que a emissão de distorção harmônica depende da relação direta entre o torque resistente e o entreferro da máquina elétrica acionada.


E

Na sincronização do retificador monofásico de onda completa, o sinal dente de serra é produzido nos semiciclos positivos, sendo os semiciclos negativos cortados pelo circuito de disparo, pois são de polaridade negativa e, portanto, não adequados ao acionamento do tiristor na junção gatilho-catodo.

Considere as seguintes equações de estado que representam um modelo linear de um sistema de 2a ordem discreto:


X(k +1) = X(k) + u(k) e saída y(k) = C X(k)


onde = , e


Os polos desse sistema discreto estão localizados no plano complexo Z e são obtidos calculando-se as raízes do polinômio


A

z2 + 10z + 5 = 0


B

z2 + 5z + 10 = 0


C

z2 - 11z + 20 = 0


D

z2 +11z = 0


E

z2 + 15 = 0

Se em uma instalação a frequência de ressonância, formada pelo conjunto de impedâncias da rede e dos capacitores, ficar próxima da frequência de uma das correntes típicas do espectro harmônico da carga, o sistema entrará em ressonância e as correntes harmônicas poderão causar danos irreversíveis aos componentes da instalação. Na ocorrência desse evento, a situação mais favorável será:

A
Desligamento das cargas não lineares da rede.

B
Acréscimo de capacitores através de chaveamento automático.

C
Desconexão dos capacitores do circuito pela atuação do sistema de proteção ou mesmo a queima destes.

D
Inserção de um reator de qualquer valor à rede através de chaveamento automático.

E
Acréscimo de cargas reativas lineares como motores de indução.
   
Gerar simulado