Questões de Concurso sobre Automação e Controle


Disciplina
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
768 questões encontradas
Questões por página
20
Mais recentes
 

No sistema de controle realimentado mostrado na figura abaixo, G1 (s) = e D(s) = 0.
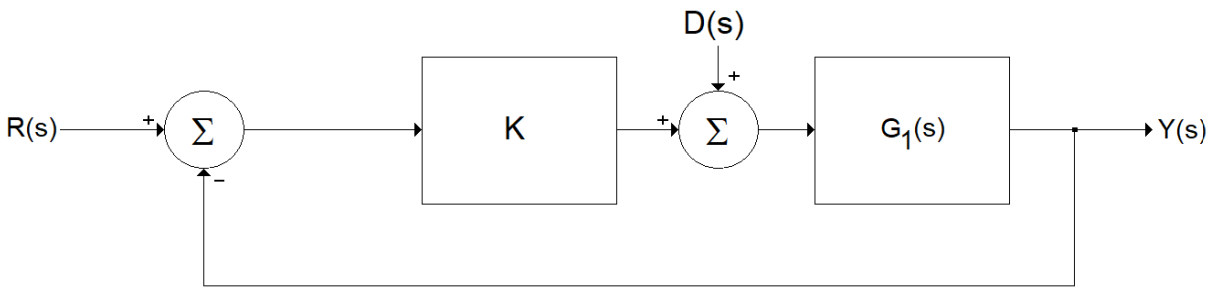
Imagem associada para resolução da questão


Fonte: Banca Examinadora, 2023.


Com base na figura e informações acima, considere uma excitação em R(s) com rampa unitária e aplicada em R(s). O valor de K para um erro máximo de 5% na saída Y(s), em estado estável, é


A

K = 15,00.


B

K = 25,33.


C

K = 26,67.


D

K = 42,85.

A matriz abaixo apresenta a relação das grandezas elétricas das fases A, B e C com suas respectivas componentes simétricas, , e :
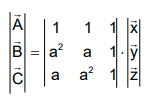
Imagem associada para resolução da questão

As componentes simétricas são, respectivamente, de sequências:


A

negativa, zero e positiva


B

negativa, positiva e zero


C

positiva, zero e negativa


D

positiva, negativa e zero


E

zero, positiva e negativa

Considere o Lugar Geométrico das Raízes (LGR) mostrado na figura abaixo e o diagrama de blocos com realimentação unitária a partir do qual o LGR foi traçado. Considere ainda que para linhas contínuas no LGR há valores negativos de 𝐾 e para linhas tracejadas, valores positivos. Qual das alternativas abaixo apresenta um modelo de 𝐺(𝑆) cujo LGR foi mostrado?
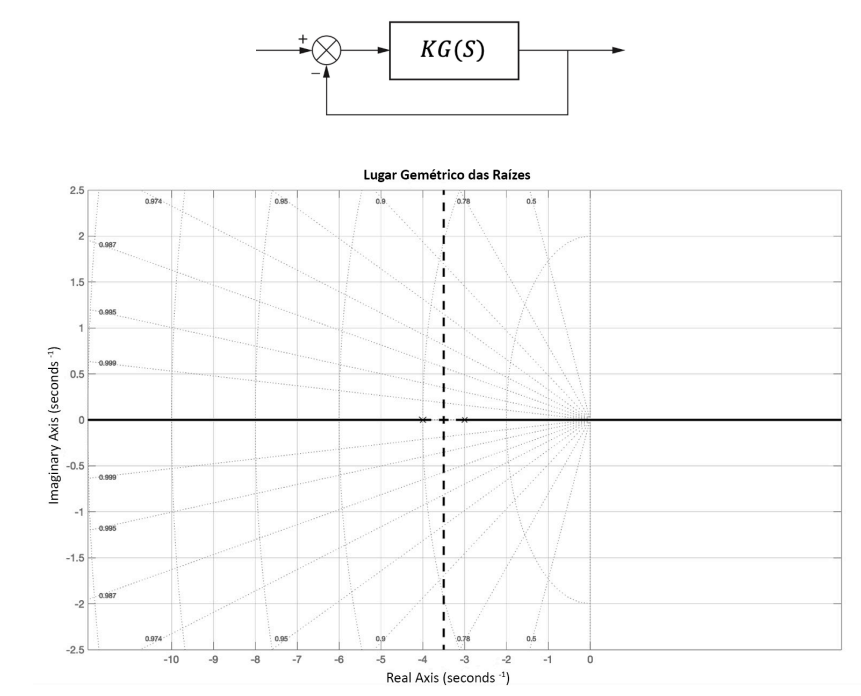
Imagem associada para resolução da questão


A


B


C


D


E

Considere uma função de transferência de um controlador PID, realizável por um circuito ou sistema analógico, na forma de polos e zeros finitos dependentes dos ganhos proporcional, integral e derivativo.


Essa função é dada por


A


B


C


D


E

Na automação utilizamos diversos dispositivos que auxiliam na escrita de um programa. O temporizador tem uma ampla aplicação, basta imaginar a necessidade de um evento ocorrer antes ou depois, como interrupções ou pulsos. No esquema a seguir podemos evidenciar a utilização de um temporizador:
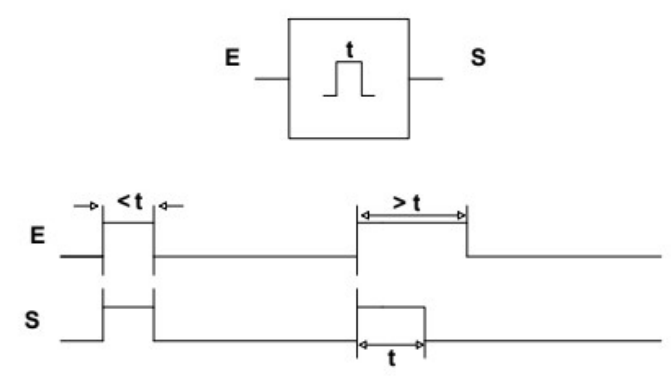


Imagem associada para resolução da questão


A

Temporizador de tempo definido.


B

Temporizador com retardo na ligação.


C

Temporizador com retardo no desligamento.


D

Temporizador de pulso limitado no tempo.


E

Temporizador com retardo na ligação e no desligamento.

Em relação aos COGO Points do AutoCAD Civil 3D, o caminho que permite importar esses pontos é:


A

Insert > Import Survey Data.


B

Insert > Points from file.


C

Insert > Storm Sewers.


D

Insert > Import IMX.

Considere o diagrama de blocos com realimentação unitária mostrado abaixo. Considere ainda os sinais de entrada, saída e erro, conforme indicado na figura. Dentre as alternativas abaixo, qual delas representa o ganho de um controlador proporcional, 𝑃(𝑆), que faz com que o erro em regime estacionário seja 10% para uma entrada ao degrau unitário?

Imagem associada para resolução da questão


A

9


B

18


C

1


D

2


E

27

Uma sequência discreta e causal tem sua lei de formação dada por:

para sendo que x(n) = 0 para n < 0

(n) é definido como Impulso Unitário discreto, ou seja:

As primeiras cinco amostras dessa sequência são:

x(0) = 1 ; x(1) = 2 ; x(2) = 7 ; x(3) = 20 ; x(4) = 61 ;

A expressão de X(z), que é a Transformada Z dessa sequência, é dada por


A


B


C


D


E

Assinale a alternativa que apresenta os valores da margem de ganho (MG) e da margem de fase (MF) que são obtidos pelo diagrama de Bode apresentado na figura a seguir.
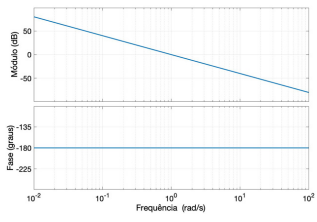

Imagem associada para resolução da questão


A

MG = 0dB e MF = 0°


B

MG = 0dB e MF = ∞°


C

MG = ∞dB e MF = 0°


D

MG = ∞dB e MF = ∞°


E

MG = -∞dB e MF = 0°

Em uma indústria de cosmético, tem-se uma planta de nível, utilizada para fabricação de um produto para o rosto. Utilizando-se técnicas de modelagem, chegou-se a um modelo matemático, para a citada planta, de 1ª ordem com atraso de transporte (FOPDT – First-Order Plus Dead-Time), conforme a função de transferência abaixo, onde 𝑌(𝑠) é o nível que se deixa controlar, 𝑈(𝑠) é o sinal de controle enviado ao atuador da planta, 𝐾𝑝 é o ganho estático, real positivo, τ é a constante de tempo do sistema ( τ > 0 ) e 𝜃 caracteriza o atraso de transporte.


𝐺𝑝(𝑠) =


Um dos engenheiros, responsável pelos processos de chão de fábrica, deseja implementar uma malha de controle para essa planta, conforme diagrama de blocos da figura abaixo, sendo 𝐺𝑐(𝑠), o controlador projetado, N é uma constante que representa o sensor de nível e 𝑅(𝑠) o nível de referência que se deseja manter no sistema controlado.
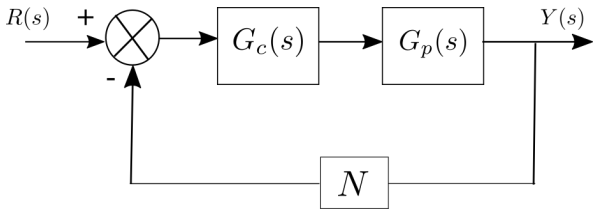

Imagem associada para resolução da questão


Em relação ao sistema de controle apresentado, analise as afirmativas que estão corretas.


I. Na função de transferência 𝐺𝑝(𝑠), se θ ≫ τ, significa que o sistema é lag dominante.

II. Se 𝐺𝑐(𝑠) é um controlador Proporcional, Integral (PI), e 𝑅(𝑠) é uma referência que varia na forma de um degrau, então em regime permanente, o nível do tanque seguirá o nível desejado da referência, com erro nulo em estado estacionário.

III. Se 𝐺𝑐(𝑠) é um controlador Proporcional, com ganho estático positivo, então o nível do tanque, não acompanhará a referência (forma degrau) em regime permanente.

IV. Se 𝐺𝑐(𝑠) é um controlador Proporcional, Integral (PI), e o atraso de transporte θ for muito pequeno, podendo ser desconsiderado, então, a função de transferência em malha fechada terá um zero e dois polos.


A

Somente a alternativa I está correta


B

Somente a alternativa II está correta


C

Somente a alternativa III está correta


D

Somente as alternativas II, III e IV estão corretas


E

Somente as alternativas I e IV estão corretas

Assinale a alternativa que apresenta os valores da margem de ganho (MG) e da margem de fase(MF) que são obtidos pelo diagrama de Nyquist apresentado na figura a seguir
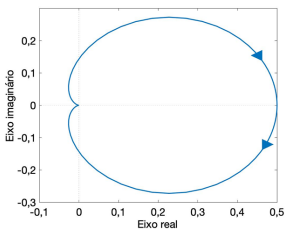

Imagem associada para resolução da questão


A

MG = 0dB e MF = 0°


B

MG = 0dB e MF = °


C

MG = dB e MF = 0°


D

MG = dB e MF = ∞°


E

MG = dB e MF = 0°

Para compensar o sistema dinâmico por um controlador por derivativo ideal, deve-se adotar uma ultrapassagem percentual de 16% e uma redução de três vezes no tempo de assentamento na resposta ao degrau escalar unitário em relação ao processo em malha fechada sem compensação.
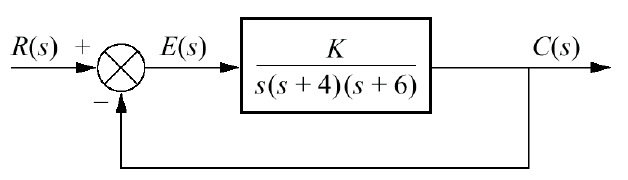

Imagem associada para resolução da questão


O valor do zero do compensador é de, aproximadamente:


A

–0,3


B

–3


C

–7,59


D

–75,9

Um engenheiro que trabalha em uma linha de projetos de motores elétricos desenvolve um protótipo para fazer análise de vibrações mecânicas de motores como uma forma de manutenção preditiva. Neste sentido, será necessário amostrar este sinal para ser processado digitalmente, como também as análises pertinentes ao problema. Para que seu objetivo seja logrado, será necessário empregar o teorema da amostragem apontado como uma das apurações mais importantes na análise de processamento de sinais. Sobre o teorema da amostragem, assinale a afirmativa INCORRETA.


A

Deve-se ter cautela ao fazer amostragem de sinais práticos, principalmente por causa do aliasing.


B

Dependendo da largura de banda do sinal de tempo contínuo e da frequência de amostragem utilizadas poderá ocorrer sobreposição do espectro.


C

O período de amostragem determina a quantidade de amostras que serão coletadas de um sinal e, de certa forma, a qualidade da sua representação.


D

Caso a frequência de amostragem não obedeça ao teorema de Nyquist, deve-se colocar um filtro analógico passa-alta antes da aquisição de dados, que limite a máxima frequência do sinal ao dobro da frequência de amostragem.

A imagem a seguir ilustra uma malha de controle de pressão:
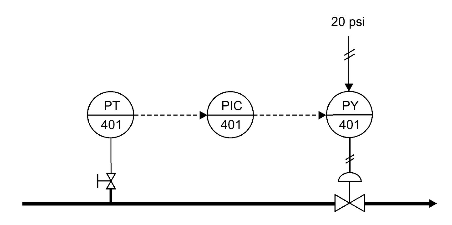

Imagem associada para resolução da questão


Considerando o exposto, assinale a afirmativa INCORRETA.


A

O transmissor de pressão é chamado de PT-401.


B

O sinal de pressão é enviado à válvula pneumática.


C

A saída do transmissor de pressão é um sinal pneumático.


D

O controlador é designado como PIC-401 (indicador controlador de pressão).

Em determinadas situações, as abordagens de controle clássico não são suficientes para atender requisitos exigentes de projeto. Sistemas com múltiplas entradas e múltiplas saídas podem apresentar uma complexidade matemática elevada. Uma alternativa é descrever um sistema de equações em termos de n equações diferenciais de primeira ordem para serem combinadas em uma equação diferencial vetorial-matricial de primeira ordem.


Esta é uma abordagem de controle moderno baseada em:


A

Diagramas de Bode.


B

Carta de Nichols-Black.


C

Representação no espaço de estados.


D

Método do lugar geométrico das raízes.


E

Método de resposta em frequência.

É INCORRETO afirmar que


A

Ackermann estabeleceu uma fórmula que permite de maneira prática determinar uma matriz de ganhos para um controlador por realimentação de estados.


B

Ziegler-Nichols estabeleceram métodos de sintonia de controlador proporcional-integral-derivativo (PID) a partir de experimentos físicos.


C

o método de estabilidade de Nyquist permite analisar a estabilidade absoluta e a estabilidade relativa de sistemas lineares em malha-fechada, com base na resposta em frequência do sistema em malha-fechada.


D

O critério de estabilidade de Routh permite determinar o número de raízes de um polinômio que se situa no semiplano direito do plano complexo.


E

a aproximação de Padé aproxima a função exponencial do tipo e-sT por uma função racional de ordem específica.

Considere o gráfico do lugar das raízes associado ao sistema de controle, conforme figuras a seguir.
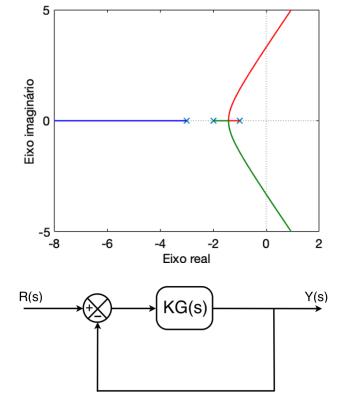

Imagem associada para resolução da questão


Qual afirmação está INCORRETA?


A

Os polos do sistema em malha-fechada dependem do valor de K.


B

O sistema em malha-aberta é estável para todo valor de K positivo.


C

O sistema em malha-fechada é estável para todo valor de K positivo.


D

O sistema em malha-aberta tem fase mínima para todo valor de K positivo.


E

O sistema em malha-fechada tem ao menos um polo real para todo valor de K positivo.

Seja G(s) uma função de transferência estável, cujo diagrama de Nyquist é apresentado na figura a seguir.
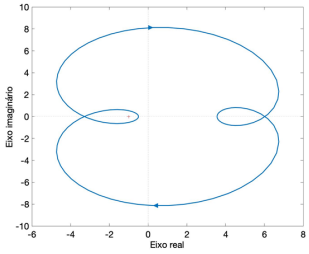

Imagem associada para resolução da questão


Sendo 𝐹(𝑠) = , é correto afirmar que


A

F(s) não possui polo com parte real positiva.


B

F(s) possui um polo com parte real positiva.


C

F(s) possui dois polos com parte real positiva.


D

F(s) possui três polos com parte real positiva.


E

F(s) possui quatro polos com parte real positiva.

Imagem associada para resolução da questão


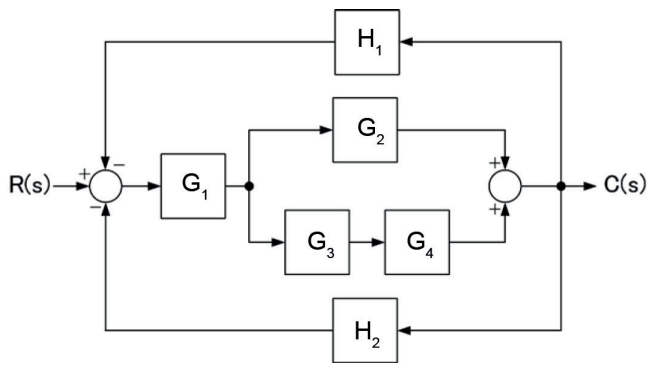
Um engenheiro, estudando uma planta industrial, descobre que ela é formada por diversos sistemas dinâmicos, interligados de acordo com a Figura acima.


Considerando-se que G1, G2, G3, G4, H1 e H2 são as funções de transferência desses sistemas, qual deverá ser a função de transferência C(s)/R(s) dessa planta?


A


B


C


D


E

No contexto da Teoria de Controle, a sigla PID é a ferramenta mais utilizada no controle automático de processos industriais, e sua função é manter o valor da variável de um processo no valor desejado. Esse tipo de controlador fornece uma variação contínua da saída dentro de um mecanismo de realimentação de loop de controle para controlar com precisão o processo, removendo a oscilação e aumentando a eficiência. Os significados das letras P, I e D são, respectivamente:


A

Planejado, Instalado e Derivativo


B

Planejado, Integral e Diferenciado


C

Proporcional, Instalado e Diferenciado


D

Proporcional, Integral e Derivativo

   
Gerar simulado