





Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
A resposta transitória de um sistema de malha fechada está relacionada com a localização dos zeros de malha fechada.
Certo
Errado
Um determinado processo industrial pode ser modelado através de um sistema linear em diagrama em blocos representado na figura. Em uma situação na qual o ganho do controlador seja ajustado em K = 1, indique a alternativa que apresenta corretamente os polos de malha fechada e a classificação do sistema quanto a sua estabilidade, respectivamente.
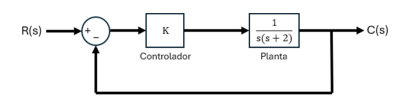
Fonte: IFSP, 2024.
polo1 = −1 e polo2 = −1; sistema oscilatório.
polo1 = −1 e polo2 = −1; sistema criticamente amortecido.
polo1 = 0 e polo2 = −2; sistema subamortecido.
polo1 = 0 e polo2 = −2; sistema superamortecido.
Na teoria da informação, o Teorema de Nyquist é fundamental para garantir a transmissão eficiente de sinais digitais. Esse teorema estabelece que, para que um sinal seja reconstruído no receptor sem perdas, a frequência de amostragem no transmissor deve ser igual ou
superior ao dobro da largura de banda do sinal a ser transmitido.
superior a largura de banda do sinal a ser transmitido.
inferior a largura de banda do sinal a ser transmitido.
inferior ao dobro da largura de banda do sinal a ser transmitido.
A automação predial é um sistema que integra diferentes tecnologias para controlar e gerenciar os sistemas de um edifício de forma automatizada.
A principal desvantagem da automação predial atualmente é a falta de
eficiência energética.
controle de manutenção predial.
gestão centralizada.
padrões técnicos confiáveis.
integração e personalização de dispositivos.
A figura a seguir apresenta o diagrama em blocos simplificado de um radar típico.
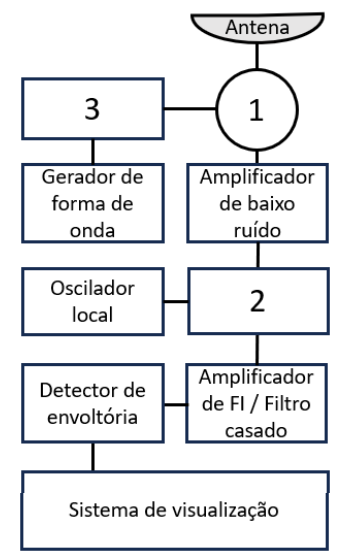
As caixas 1, 2 e 3 representam, respectivamente, os seguintes equipamentos:

transdutor de modos ortogonais, misturador e conversor A/D.
filtro passa-baixas, circulador e misturador.
circulador, misturador e amplificador de potência.
duplexador, modulador FM e conversor D/A.
filtro passa-faixa, duplexador e discriminador de fase.
Dentre os atuadores que compõem um sistema de produção automatizado encontram-se:
motores
transformadores
transdutores de pressão
controladores lógicos programáveis
Os sistemas de controle com realimentação são mais robustos a variações internas dos parâmetros do sistema que os de malha aberta.
Certo
Errado
A figura abaixo apresenta o diagrama de blocos de um sistema com realimentação unitária negativa. Com relação a este sistema, assinale V para a afirmativa verdadeira e F para a falsa.
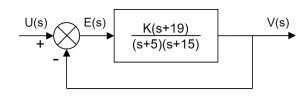
( ) Para 𝐾 = 75, este sistema apresenta um erro de regime permanente de 5% em relação a entrada em degrau.
( ) Para 𝐾 = 300 o erro de seguimento a uma entrada em rampa é de 2%.
( ) A constante de erro de velocidade é infinita, 𝐾𝑉 = ∞.
( ) Para esse sistema não há valor positivo de 𝐾 que resulte em instabilidade.
As afirmativas são, respectivamente,
F – V – V – V.
F – V – V – F.
V – F – V – V.
V – V – F – F.
V – F – F – V.
Uma das desvantagens dos sistemas pneumáticos é sua alta complexidade, sendo necessária a utilização de mão de obra altamente especializada para sua operação e manutenção.
Certo
Errado
Foi adquirido um CLP que possui uma placa de entrada analógica de 0 a 10 Vcc e 12 bits tem resolução, aproximadamente, igual a:
2,4 mV.
1,2 mV.
1,0 mV.
0,8 mV.
0,2 mV.
Observe o diagrama de Bode representado na figura.
Diagrama de Bode
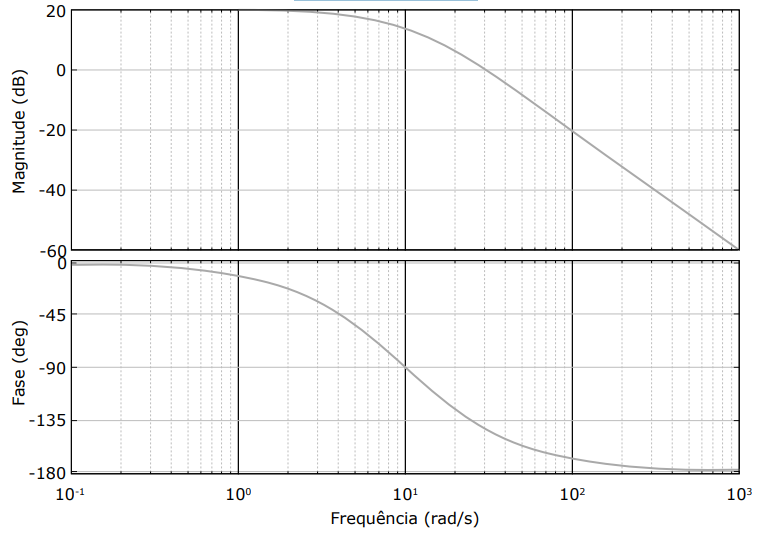
É correto afirmar que a função de transferência que define o diagrama da figura é
G(s) = s+1020.
G(s) = s2+100s+1002000.
G(s) = s+10100.
G(s) = s2+20s+10010.
G(s) = s2+20s+1001000.
A escolha do instrumento de medição mais adequado para o controle de processos passa pelo conhecimento das vantagens e desvantagens de cada tecnologia e dos requisitos do processo, como pressão, temperatura, alcance, precisão necessária, entre outros. A medição de nível de líquidos e sólidos armazenados tem papel fundamental na indústria atual, com base nisso relacione as tecnologias de medição de nível com suas principais características.
1. Tipo Ultrassônico
2. Tipo Deslocador
3. Tipo Capacitivo
4. Tipo Radar
( ) Usado para fluídos limpos e não recomendado para líquidos viscosos, com sólidos em suspensão ou pastas. Não sofre influência de espumas ou vapores.
( ) Usa sinais de corrente de radiofrequência e depende das características elétricas do material sob medição e da geometria do tanque.
( ) Medição é afetada pela presença de bolhas ou espuma na superfície. Acúmulo de condensação e poeira no transdutor reduz a precisão. Não funciona em ambientes com vácuo ou alta pressão.
( ) Sem partes móveis e opera sem contato com o objeto a ser medido. Alcance limitado na medição de líquidos não condutivos.
Assinale a opção que indica a relação correta na ordem apresentada.
2 – 4 – 1 – 3.
3 – 2 – 4 – 1.
1 – 3 – 2 – 4.
3 – 4 – 2 – 1.
2 – 3 – 1 – 4.
Observe o sistema de controle representado na figura.
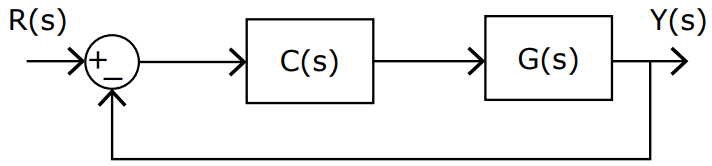
Dado que G(s) = s(s+4)1 é a função de transferência do processo e que C(s) = s+2 é a função de transferência do controlador empregado, considere as afirmativas a seguir.
I → A função de transferência em malha fechada é dada por R(s)Y(s)=1+C(s)G(S)1.
II → A função de transferência em malha fechada apresenta dois polos reais e negativos, caracterizando uma resposta superamortecida.
III → Para garantir erro zero em regime permanente no sistema em malha fechada, deve ser, obrigatoriamente, incluída uma ação integral no controlador C(s).
IV → O controlador C(s) atua sobre a resposta transitória, diminuindo o tempo de assentamento do sistema em malha fechada.
Está(ão) correta(s)
apenas II.
apenas I e II.
apenas II e IV.
apenas II, III e IV.
I, II, III e IV.
A figura apresenta um Diagrama em Blocos representando uma Estação Terrena típica para transmissão e recepção.
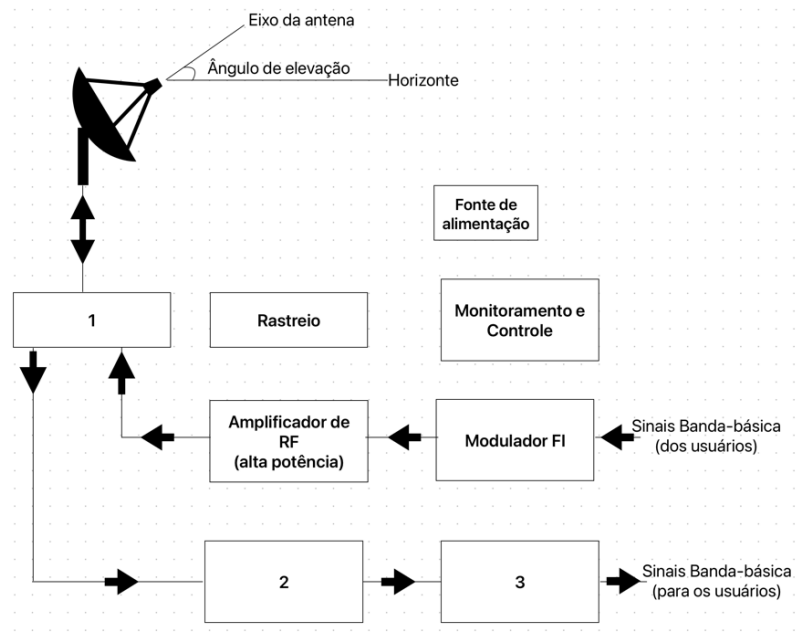
Assinale a opção que apresenta a nomenclatura correta para os blocos numerados no diagrama dado. Considere a sequência dos números apresentados no diagrama.
1 – Divisor de potência; 2 – Amplificador de potência; 3 – Modulador de FI.
1 – Divisor de potência; 2 – Amplificador de potência; 3 – Demodulador de FI.
1 – Diplexador; 2 – Amplificador de baixo ruído; 3 – Demodulador de FI.
1 – Diplexador; 2 – Amplificador de baixo ruído; 3 – Modulador de FI.
1 – Amplificador de baixo ruído; 2 – Amplificador de potência; 3 – Modulador de FI.
No ramo da automação industrial, processo é uma operação onde varia, pelo menos, uma característica variável física e/ou química de um determinado sistema. A regulação automática é o controle das variáveis físicas e/ou químicas por meio de dispositivos automáticos.
Fonte: Sighieri L.; Nishinari, A.; Controle automático de processos industriais: Instrumentação / 2. ed. Blucher, 1973.
Assinale a opção que NÃO representa uma vantagem oriunda da regulação automática em sistemas de controle.
Redução de ruídos. Os mecanismos automáticos são amplamente utilizados na indústria moderna por reduzir significativamente os ruídos emitidos por motores e dispositivos de comunicação digital.
Aumento da produtividade. Os mecanismos automáticos não são sujeitos ao cansaço do operador garantindo a otimização do uso de recursos e energia e aumento da velocidade de produção.
Segurança. O uso de mecanismos automáticos em linhas de produção diminui a exposição de operadores a ferramentas que possam oferecer riscos a sua integridade.
Melhoria da qualidade do produto. Os mecanismos automáticos não são sujeitos a erros do operador garantindo a uniformidade do produto final.
A transformada de Laplace e o domínio de Laplace são frequentemente utilizados para facilitar cálculos envolvendo equações diferenciais e o domínio do tempo, como em sistemas de controle e circuitos elétricos. Admitindo o sistema linear representado pelo diagrama em blocos da figura, onde:
• x(t) representa a entrada do sistema
• y(t) representa a saída do sistema
• A1 é modelado pela função de transferência
A1 (s) = X(s)U(s) = s + 42
• A2 é modelado pela equação diferencial:
dt2d2y + 3 dtdy + 4y = u
e considerando as condições iniciais nulas, indique a alternativa que apresenta corretamente a função de transferência
A12(s) = X(s)Y(s)
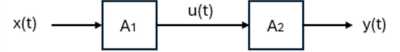
A12(s) = s + 42
A12(s) = s2 + 3s + 41
A12(s) = (s+4) (s2 + 3s +4 )2
A12(s) = (s+4)2 + s2 + 3s + 41
Um sistema linear é descrito no espaço de estados pelas seguintes equações.
{x˙(t)=Ax(t)+Bu(T)y(t)=Cx(t)+Du(t), sendo 𝑢(𝑡) a entrada e 𝑦(𝑡) a saída do sistema.
Um sistema linear invariável e causal com uma única entrada e uma única saída é descrito pela seguinte equação diferencial.
dt3d3y(t)+a2dt2d2y(t)+a1dtdy(t)+a0y(t)=b1dtdy(t)+b0y(t).
A transformada de Laplace da matriz de transição de estados do sistema, ℒ[𝑒𝐴𝑡], é
⎝⎛s0a01sa101s+a2⎠⎞−1
⎝⎛s0a01sa101s+a2⎠⎞
⎝⎛s0a0−1sa10−1s+a2⎠⎞−1
⎝⎛s0a0−1sa10−1s+a2⎠⎞
⎝⎛s0a0b−1sa10b0s+a2⎠⎞−1
Os sistemas digitais são representados em estados
dicotômicos, ou seja, com dois estados apenas.
infinitos, ou seja, incluindo todas as possibilidades.
oscilatórios e ilógicos.
análogos aos estados da matéria, sólido, líquido e gasoso.
incomparáveis entre si.
Considere o sistema linear invariante no tempo descrito pela equação de diferenças abaixo.
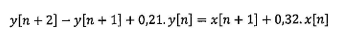
![]()
Sobre esse sistema, é correto afirmar que:

Sua função de transferência é X(z)Y(z)=z2−z+0,21z+0,32; seus pólos são zP1=0,3 e zP2=0,7; e o sistema é instável.
Sua função de transferência é X(z)Y(z)=z−2−z−1+0,21z−1+0,32; Seus pólos são zP1=1,42 e zP2=3,33; e o sistema é instável.
Sua função de transferência é X(z)Y(z)=z2−z+0,21z+0,32; pólos são zP1=0,3 e zP2=0,7; e o sistema é estável.
Sua função de transferência é X(z)Y(z)=z−2−z−1+0,21z−1+0,32; seus pólos são zP1=1,42 e zP2=3,33; e o sistema é estável.
Sua função de transferência é X(z)Y(z)=z2−z+0,21z+0,32; seus pólos são zP1=0,3 e zP2=0,7; e O sistema é estável.
Analise as informações a seguir:
I. Os sistemas de automação predial permitem o monitoramento em tempo real, facilitando a tomada de decisões para otimizar o funcionamento do edifício, apenas os sistemas hidráulicos não podem ser automatizados.
II. Os sistemas de automação de edifícios mais avançados operam por meio de sensores e dispositivos interconectados por e uma rede de computadores ou por uma Wireless que transmitem dados de forma rápida e segura.
Marque a alternativa CORRETA:
As duas afirmativas são verdadeiras.
A afirmativa I é verdadeira, e a II é falsa.
A afirmativa II é verdadeira, e a I é falsa.
As duas afirmativas são falsas.

