







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Dentre as opções mostradas a seguir, assinale a que NÃO é um padrão utilizado em redes industriais de automação.
Ethernet/IP
SensorNet
Modbus
Fieldbus
Profibus
Em relação ao uso do comando HATCH (rachura) e à criação de cortes no AutoCAD, assinale a alternativa correta.
Ao utilizar o comando HATCH, o AutoCAD cria automaticamente a rachura em regiões fechadas, mesmo que a geometria tenha sobreposição, sem a necessidade de ajustar a ordem dos objetos com o comando HATCHEDIT.
Quando se utiliza o comando HATCH, a área da rachura não pode ser limitada por objetos de corte ou áreas internas de um objeto, como é o caso das regiões não fechadas ou com sobreposição.
No AutoCAD, ao realizar um corte em uma vista (com o comando SECTION), é possível gerar uma rachura automaticamente, aplicando um padrão específico na área do corte, mas é necessário definir previamente as camadas associadas ao padrão de hachura.
O comando HATCH não permite a utilização de padrões de hachura personalizados, limitando-se apenas a uma seleção de padrões predefinidos na instalação do AutoCAD.
Quando se aplica um corte no AutoCAD, a visualização de hachura nas seções criadas pelo comando SECTION ocorre automaticamente, sem a necessidade de se configurar o estilo de hachura ou a camada associada à geometria cortada.
Os Controladores Lógicos Programáveis (CLPs) são amplamente utilizados na automação industrial por substituírem sistemas de comando baseados em relés.
Considerando sua aplicação em circuitos de comando elétrico, assinale a alternativa correta:
O CLP substitui completamente os atuadores hidráulicos e pneumáticos, realizando diretamente o movimento mecânico das máquinas.
O CLP é responsável pelo controle lógico do processo, enviando sinais elétricos para acionar contatores, válvulas eletro-hidráulicas e válvulas eletropneumáticas.
O CLP só pode ser utilizado em sistemas puramente elétricos, não sendo compatível com circuitos hidráulicos ou pneumáticos.
O CLP é utilizado apenas para armazenar dados de sensores, não podendo intervir diretamente no comando de máquinas.
“Dispositivo elétrico que monitora a pressão e aciona (ou desaciona) outros equipamentos, como bombas e válvulas solenoides, com base em um ponto de ajuste definido.”
Esse é o conceito de:
Termômetro.
Cilindro.
Balança.
Pressostato.
Trena.
Em relação aos comandos básicos do software Autodesk AutoCAD, qual tecla cancela ou interrompe a execução em andamento de um comando?
END
TAB
ESC
SHIFT
Considere as afirmativas abaixo a respeito de uma estrutura básica dos sistemas de controle industrial:
I. O Controlador Lógico Programável (PLC) é responsável pela leitura cíclica e em tempo real, sem atuação na planta industrial.
II. A integração entre PLC, SCADA e DCS é viabilizada por redes industriais e protocolos de comunicação padronizados, como Modbus, Profibus e Ethernet/IP.
III. O DCS (Distributed Control System) é caracterizado pela distribuição local de controle nos controladores interligados em processos contínuos setorizados.
Está correto o que se apresenta em:
I, apenas.
II, apenas.
I e II, apenas.
II e III, apenas.
I, II e III.
Na Robótica Educacional, o conceito de programação fundamental, com o qual um robô armazena múltiplos valores de sensores simultaneamente e acessa informações específicas de cada sensor durante a execução de tarefas complexas é:
Flags.
Funções.
Arrays.
Condicionais.
Laços de repetição.
Em uma planta industrial há diferentes níveis de automação. O planejamento e a programação da produção, assim como o controle e a gestão logística de suprimentos, constituem atividades realizadas no nível de
gerenciamento de planta.
gerenciamento corporativo.
supervisão.
controle.
dispositivos de campo, sensores e atuadores.
Em uma linha de produção de chapas metálicas, uma prensa pneumática foi projetada com avanço rápido seguido de prensagem. O cilindro pneumático de dupla ação C1 é responsável por deslocar rapidamente a ferramenta até a posição de contato com a peça. Quando o cilindro pneumático atinge o fim de curso FC2, a válvula V2 é atuada e comanda o cilindro C2, iniciando a prensagem. O retorno do ciclo é feito pelo avanço do cilindro C2, que, ao chegar em sua posição final, aciona outro sensor pneumático FC1, liberando o retorno do cilindro pneumático C1.
O diagrama a seguir apresenta a montagem simplificada deste sistema.
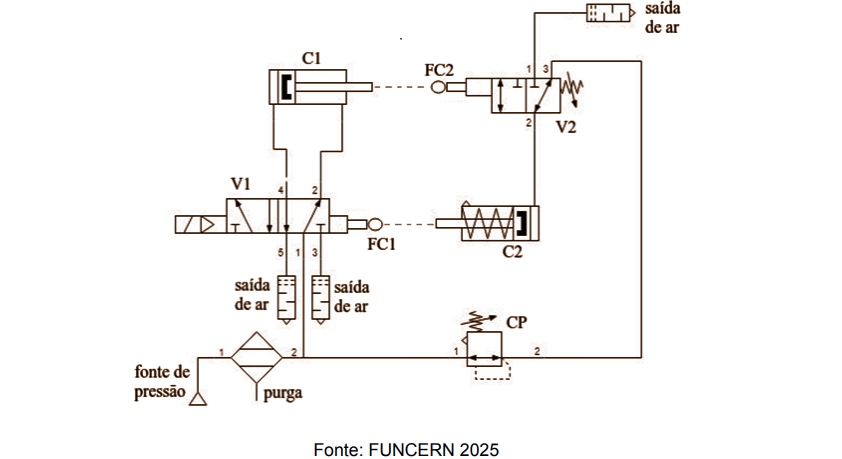
Onde:
● V1 é uma válvula pneumática com acionamento elétrico e desacionamento mecânico por uma chave fim de curso FC1.
● V2 é uma válvula pneumática com acionamento por uma chave fim de curso FC2 e retorno por mola.
● C1 e C2 são cilindros pneumáticos.
● CP é uma válvula reguladora de pressão e de vazão, que também permite controlar a velocidade do cilindro C2.
Considerando a situação exposta, a opção que representa corretamente o comportamento do sistema é:
C1 só pode avançar depois que C2 completar sua retração e acionar FC1. Em seguida, V2 será mantida acionada a partir da chave FC2, mantendo assim C2 estendido até que C1 recue, garantindo a sequência correta da operação.
FC1 atua liberando a prensagem: ele deve ser acionado por C2 antes do avanço de C1, permitindo que V2 comute e envie ar para C2 no momento correto do ciclo.
V1 ao ser energizada faz com que C1 avance rapidamente até FC2, que aciona V2 (3/2 vias), enviando ar para estender C2 e executar a prensagem. Após o pulso, FC1 desaciona V1 permitindo o retorno de C1, V2 retorna por mola e C2 retrai.
V2 opera independentemente de FC2, permanecendo acionada enquanto V1 estiver energizada, mantendo C2 estendido durante todo o avanço de C1 e retornando somente com a abertura de purga.
CP regula a vazão para controlar a velocidade de C2 durante a prensagem, enquanto V2 define a pressão de atuação, atuando como limitador para garantir que a força aplicada seja adequada.
Em sistemas de automação industrial, sensores e atuadores desempenham funções essenciais na coleta de dados e na execução de ações físicas. Sensores podem medir variáveis como temperatura, pressão e distância, enquanto atuadores convertem sinais elétricos em ações mecânicas. A seleção adequada de sensores e atuadores é fundamental para garantir precisão e eficiência em processos industriais complexos.
Considere as características e aplicações de sensores e atuadores em sistemas de automação industrial. Avalie as afirmações a seguir:
l. Sensores de proximidade capacitivos podem detectar materiais condutivos e não condutivos, sendo utilizados em aplicações que envolvem a detecção de líquidos e sólidos.
Il. Atuadores hidráulicos são mais apropriados para aplicações que requerem forças de alta precisão em pequenas escalas, devido ao controle preciso de fluido pressurizado.
llI. Sensores ópticos refletores são sensíveis à variação da intensidade luminosa, permitindo detecção de objetos translúcidos e transparentes.
IV. Atuadores piezoelétricos utilizam cristais piezoelétricos que deformam sob tensão elétrica, permitindo controle de movimentos finos em equipamentos de alta precisão.
Assinale a alternativa que apresenta APENAS as afirmações corretas:
I e II.
II e III.
I e III.
III e IV.
II e IV.
Um sistema de controle busca uma melhoria de equipamentos e processos, objetivando torná-los mais produtivos, rápidos, precisos e seguros, aumentando a qualidade e a confiabilidade dos produtos. Com base nessas informações, analise as assertivas e assinale a alternativa que aponta a(s) correta(s).
I. O sistema de controle de malha aberta (opened-loop control system) utiliza um controlador e/ou atuador de controle para obter a resposta desejada.
II. A realimentação é uma técnica que consiste em medir a variável de saída de um sensor e injetar novamente essa informação na entrada do controlador.
III. Um sistema de controle com realimentação é um sistema de controle em malha fechada.
Apenas I.
Apenas II e III.
Apenas I e II.
Apenas III.
I, II e III.
Assinale a alternativa que apresenta a principal característica de projeto de um Controlador Lógico Programável (CLP) e um exemplo de situação de aplicação em que ele é tipicamente empregado.
Dispositivo de alta velocidade para processamento de gráficos 3D aplicado no desenvolvimento de jogos eletrônicos.
Programado exclusivamente em linguagem de alto nível (como C++ ou Java), com aplicação no desenvolvimento de aplicativos móveis para smartphones.
Equipamento robusto e modular, projetado para operar em ambientes industriais, com alta imunidade a ruídos elétricos, com aplicação no controle sequencial e monitoramento de uma linha de montagem.
Sua característica principal é o baixo custo e a baixa complexidade de I/O (apenas I/O digital), com aplicação apenas em sistemas de automação residencial simples.
Grande capacidade de armazenamento de dados não voláteis (Terabytes), com aplicação como servidor de bancos de dados empresariais.
A utilização de pipes permite a comunicação entre os processos de leitura das informações de umidade e de temperatura em cada unidade e o processo de escrita em tela.
Certo
Errado
Um sistema SCADA pode auxiliar na manutenção preditiva de equipamentos industriais, especialmente em relação à contagem de tempo e alarmes,
ao monitorar o tempo de operação de componentes e gerar alarmes para indicar a necessidade de intervenção antes da falha.
ao registrar apenas falhas após a ocorrência, sem capacidade de previsão.
ao realizar a substituição automática de peças desgastadas sem intervenção humana.
ao controlar a velocidade de produção para evitar o desgaste excessivo dos equipamentos.
ao desligar o equipamento imediatamente ao detectar qualquer anomalia, independentemente da criticidade.
Uma indústria de bebidas busca otimizar seu processo de envase automático em garrafas, no qual sensores de nível e pressão monitoram continuamente a vazão de líquido. O sistema atual apresenta problemas de inconsistência: garrafas com enchimento incompleto ou transbordo, além de desperdício de energia no bombeamento. A equipe de automação avalia empregar modelos de aprendizado de máquina integrados a técnicas de inteligência computacional híbrida para resolver o problema. A proposta é utilizar dados históricos de sensores, imagens de câmeras industriais e registros de falhas para modelar, simular e treinar um sistema inteligente que possa prever desvios no enchimento e ajustar os atuadores em tempo real.
Nesse contexto, marque a opção que descreve, de forma mais adequada, as possibilidades de emprego de modelos de aprendizado de máquina na solução desse problema.
Aplicar redes neurais profundas treinadas apenas com imagens das garrafas, desconsiderando sinais dos sensores, já que o modelo de visão computacional é suficiente para controlar a válvula de enchimento.
Utilizar aprendizado supervisionado para correlacionar dados de nível, pressão e imagens, criando um modelo preditivo capaz de antecipar desvios no processo e ajustar o bombeamento.
Implementar algoritmos de agrupamento (clustering) não supervisionado, exclusivamente para classificar os tipos de falhas ocorridas, substituindo totalmente os sensores físicos.
Empregar um modelo de regressão linear simples para relacionar pressão de bombeamento e volume final da garrafa, garantindo precisão mesmo em cenários de alta variabilidade.
Integrar técnicas de otimização por enxame de partículas (PSO) apenas no ajuste dos parâmetros da bomba, sem considerar a simulação do sistema nem dados históricos do processo.
Em um sistema de automação industrial, um Controlador Lógico Programável (CLP) é utilizado para gerenciar o funcionamento de um motor elétrico em uma linha de produção. O CLP deve monitorar continuamente a condição do motor por meio de sensores e controlar a operação do motor com atuadores.
Qual das seguintes afirmações sobre o funcionamento do CLP e sua interação com sensores e atuadores é CORRETA?
O CLP pode operar eficientemente sem a necessidade de sensores, uma vez que ele é programado para seguir um ciclo de operação fixo.
Sensores e atuadores não são essenciais para o funcionamento de um CLP, pois o CLP pode atuar sozinho em processos automáticos.
O uso de sensores permite que o CLP receba informações em tempo real sobre o estado do sistema, possibilitando tomadas de decisão dinâmicas e eficientes.
Atuadores são dispositivos que monitoram a condição de um sistema, enquanto os sensores são responsáveis por executar ações de controle.
O CLP é apenas um dispositivo de armazenamento de dados, não sendo responsável pela execução de tarefas em um sistema automatizado.
Em relação aos conceitos em automação e controle de processos mostrados a seguir, assinale V (verdadeiro) ou F (falso) nas afirmativas abaixo.
(__) Sensores proveem informações dos processos automatizados e do ambiente ao redor deles, convertendo informação física, como pressão, temperatura, nível, em sinais elétricos.
(__) Sistemas de condicionamento de sinais convertem sinais de entrada e saída dos processos para níveis adequados de utilização, executando funções de amplificação ou atenuação, filtragem, conversão analógica-digital e digital-analógica.
(__) Atuadores convertem os dados medidos na saída do processo controlado em ação física, como: válvulas, sistemas de bombeamento, sistemas de frenagem, servomotores.
(__) Controladores tomam as decisões de correção e atuação com base nos seus sinais de entrada provenientes dos sinais dos sensores e das referências.
A sequência correta é
V – V – V – V.
V – F – V – F.
V – F – V – V.
V – V – F – F.
V – V – F – V.
Sobre a função de transferência para sistemas de controle, analise as assertivas e assinale a alternativa que aponta a(s) correta(s).
I. Na teoria de controle, as funções de transferência são comumente utilizadas para caracterizar as relações de entrada e de saída de componentes ou de sistemas que podem ser descritos por equações diferenciais lineares invariantes no tempo.
II. A função de transferência de um sistema representado por uma equação diferencial linear invariante no tempo é definida como a relação entre a transformada de Laplace da saída (função de resposta) e a transformada de Laplace da entrada (função de excitação), admitindo-se todas as condições iniciais nulas.
III. A função de transferência apresenta uma análise com relação ao projeto dos sistemas lineares e invariantes no tempo.
Apenas I e II.
Apenas I e III.
Apenas II e III.
Apenas I.
I, II e III.
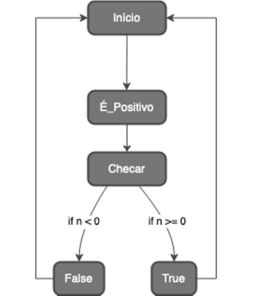
A figura precedente descreve um diagrama de estados de uma máquina de estados finitos, a qual representa um processo de verificação se um número é maior do que zero. A partir dessas informações, é correto afirmar que
os estados Início e É_Positivo são estados de uma máquina de Mealy.
os estados Início e É_Positivo são estados de uma máquina de Moore.
o diagrama de estados possui um estado não alcançável.
os estados False e True representam uma máquina de Mealy.
o diagrama de estados apresentado é acíclico.



