








Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
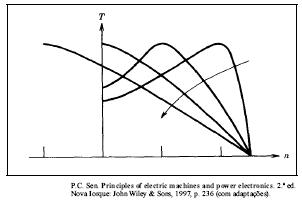
A figura abaixo mostra a característica conjugado × velocidade do rotor (T × n) para um motor de indução trifásico de rotor bobinado com diferentes valores de resistência rotórica. Nela, a seta representa o aumento da resistência do rotor.



Para medir o escorregamento de um motor de indução de 6 pólos, foi utilizado o método estrobostrópico, conforme o esquema abaixo.
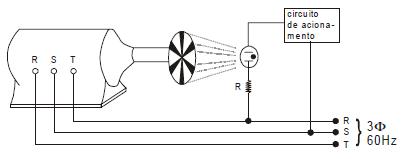
Nesse método, o tubo de xenônio emite pulsos de luz sincronizados com a freqüência da linha de alimentação do estator do motor, incidindo sobre o disco composto por seis setores pretos espaçados de 60° entre si e fixados no rotor do motor.
Ao fazer o experimento, obteve-se o fenômeno óptico de que um setor preto do disco estava girando em sentido oposto ao de rotação do motor e, em um minuto, contouse 60 voltas aparentes desse setor preto.
A velocidade síncrona do motor (ns) é dada por (120.f/p), em que f é a freqüência da corrente na linha e p é o número de pólos do motor.
Com base nessas informações, pode-se afirmar que o escorregamento desse motor, em percentual, é