




Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado - Página 4 | Gran Questões

Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
268 questões encontradas
Questões por página
20
Mais recentes
 

Uma indústria química possui um reator contínuo altamente não linear, sensível a variações na concentração da matéria-prima e às oscilações na pressão da linha de alimentação. A planta apresenta múltiplas variáveis de entrada e saída, interdependentes entre si. Inicialmente, a equipe de engenharia operava o reator sem controle automático, ajustando manualmente as válvulas de alimentação. Contudo, devido às instabilidades do processo e à necessidade de manter qualidade uniforme do produto, optou-se pela implementação de estratégias mais avançadas de controle.


Considere o contexto descrito e os conceitos fundamentais de sistemas de controle: malha aberta x malha fechada, feedback, SISO (única entrada e única saída) e MIMO (múltiplas entradas e múltiplas saídas), estabilidade, regimes transitório e permanente, bem como controladores (clássicos e inteligentes). Assinale a opção que representa a análise mais adequada sobre o caso.


A

A conversão para uma malha de controle automático com realimentação (feedback) permite reduzir a influência das perturbações externas e minimizar o erro em regime permanente, mas não garante estabilidade caso a função de transferência do sistema possua pólos no semiplano direito do plano-s.


B

A operação em malha aberta é suficiente para garantir estabilidade interna do sistema, desde que o ganho do controlador seja ajustado com base em ensaios empíricos, dispensando qualquer realimentação.


C

O controle clássico PID é inadequado em sistemas MIMO, pois só pode ser aplicado em processos de uma entrada e uma saída (SISO), sendo obrigatória a adoção de controle adaptativo ou fuzzy.


D

O controle preditivo baseado em modelo (MPC) e as redes neurais artificiais são alternativas úteis para lidar com sistemas não lineares e multivariáveis, mas, diferentemente do PID, não exigem modelagem explícita da planta para o processo de sintonia.


E

A utilização de um controlador integral puro assegura a eliminação imediata do erro em regime permanente em qualquer sistema, sem comprometer a estabilidade dinâmica, desde que aplicado em malha fechada.

A representação em espaço de estados e no domínio de Laplace de um circuito RLC série, considerando como entrada a tensão da fonte e como saída a tensão sob o capacitor, terá 3 estados, de modo que a matriz de estados A terá ordem 3 x 3.


C

Certo


E

Errado

A figura abaixo apresenta um Sistema de Controle simples com realimentação negativa. Sabe-se que a razão entre a Transformada de Laplace do sinal de saída e a Transformada de Laplace do sinal de entrada de um sistema é conhecida como Função de Transferência (FT).
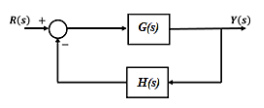

Imagem associada para resolução da questão


Sabendo disso, marque a alternativa correta que ilustre a FT do sistema para uma situação particular em que o Ganho Direto, G(s), possui valor bastante elevado.



A


B


C


D


E

Do ponto de vista de sistemas de controle, processos industriais reais geralmente são modelados por funções mais simplificadas, que permitem um estudo do seu desempenho por métodos.


Considere que um processo industrial em malha fechada seja representado pela função de transferência 𝑃(𝑠), dada por


𝑃(𝑠) = , com 𝑎, 𝑏 > 0 .


Sabendo que 𝑎 > 5𝑏, a resposta de 𝑃(𝑠) ao degrau unitário


A

apresentará comportamento oscilatório pouco amortecido.


B

possuirá valor de regime permanente igual a 𝑎𝑏.


C

possuirá valor de regime permanente nulo.


D

será dominada pela constante de tempo 1/𝑎.


E

será dominada pela constante de tempo 1/𝑏.

A figura a seguir representa um sistema de malha fechada constituído por um bloco com função de transferência G(s) no caminho direto e outro bloco com função de transferência H(s) na malha de realimentação. O sinal de entrada é denotado por X(s), e o de saída, por Y(s).
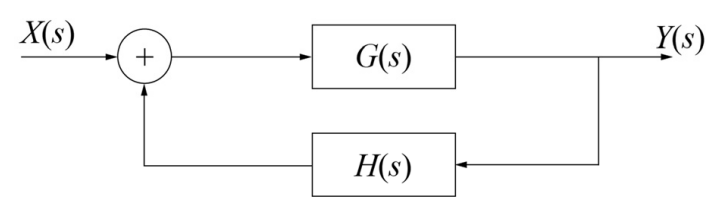

Imagem associada para resolução da questão


Na situação hipotética apresentada, a função de transferência de malha fechada, entre o sinal de saída e o sinal de entrada, é determinada por


A


B


C


D


E

A causa raiz de muitos fenômenos de instabilidade de tensão em sistemas de potência é o comportamento da carga.

Após uma perturbação, a demanda tende a se recuperar de diferentes formas, a depender da característica da carga atendida. Essa recuperação tende a agravar a situação da tensão em uma rede degradada. Dessa forma, a modelagem da carga, como a dos demais elementos da rede, é de grande importância nesse tipo de análise.


Com relação à modelagem de carga para estudos de estabilidade, analise as afirmativas a seguir e assinale (V) para a verdadeira e (F) para a falsa.


( ) Cargas de aquecimento controladas por termostatos apresentam uma característica favorável para a recuperação da tensão, uma vez que seu controle tende a reduzir demanda com a queda da tensão. Elas são conhecidas como cargas de impedância constante.

( ) A redução da tensão nos terminais de motores de indução fazem com que estes demandem maior corrente, acentuando assim a queda de tensão da rede. No limite, a subtensão no motor pode causar o estol, que é seu bloqueio em função de não ser capaz de atender o torque da carga em seu eixo.

( ) A dependência da carga com a frequência é geralmente considerada pela multiplicação do modelo escolhido pelo fator 1 + 𝑎𝑓(𝑓 − 𝑓0), em que 𝑎𝑓 é o parâmetro de sensibilidade à variação da frequência.


As afirmativas são, respectivamente,


A

V – F – F.


B

V – V – F.


C

F – V – V.


D

V – F – V.


E

F – V – F.

A modelagem matemática representa uma etapa importante em projetos de engenharia de controle em que, após a aplicação das leis fundamentais, simplificações e aproximações, é possível determinar uma equação matemática capaz de representar de forma próxima o comportamento dinâmico de um determinado sistema, seja ele térmico, mecânico, elétrico ou hidráulico. Deste modo, dado o circuito eletrônico a seguir, obtenha a função de transferência que represente seu comportamento dinâmico, considerando o amplificador operacional ideal.
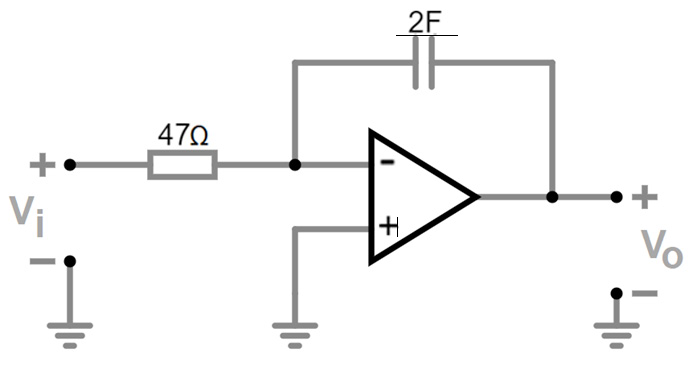

Imagem associada para resolução da questão


Fonte: IFSP, 2024


A

F(s) =


B

F(s) =


C

F(s) =


D

F(s) =

Um fabricante de baterias hipotético define a propriedade denominada Status da bateria, como indicador de tempo de vida útil da sua bateria experimental.


Considere que essa propriedade seja dependente exclusivamente do número de cargas (NC) e possa ser aproximada pela equação


𝑆𝑡𝑎𝑡𝑢𝑠 = 100


Em que:


• NC é o número de cargas; e

• Status da bateria.


De acordo com as especificações, a bateria deverá ser substituída quando seu Status for menor que 50.


Dados:

x

ln(x)

0,3

-1,2

0,4

-0,9

0,5

-0,7

0,6

-0,5


Diante do exposto, o número máximo de cargas a que a bateria poderá ser submetida antes da substituição é


A

20


B

25


C

29


D

35


E

40

Os sistemas digitais são representados em estados


A

dicotômicos, ou seja, com dois estados apenas.


B

infinitos, ou seja, incluindo todas as possibilidades.


C

oscilatórios e ilógicos.


D

análogos aos estados da matéria, sólido, líquido e gasoso.


E

incomparáveis entre si.

Considere o sistema linear invariante no tempo descrito pela equação de diferenças abaixo.
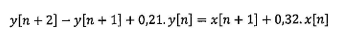

Imagem associada para resolução da questão


Sobre esse sistema, é correto afirmar que:


A

Sua função de transferência é seus pólos são e e o sistema é instável.


B

Sua função de transferência é Seus pólos são e e o sistema é instável.


C

Sua função de transferência é pólos são e e o sistema é estável.


D

Sua função de transferência é seus pólos são e e o sistema é estável.


E

Sua função de transferência é seus pólos são e e O sistema é estável.

Um sistema mecânico mola-amortecedor é modelado através da seguinte equação diferencial:


m x’’ = Fr – B x’ – Ks x


em que Fr é a força de entrada, x é a posição de saída da massa, m é a massa, B é o coeficiente de amortecimento do amortecedor e Ks é a constante elástica da mola. Considerando as condições iniciais nulas, que a massa seja igual a 50 kg, que a mola tenha uma constante elástica de 20 N/m e que o coeficiente de amortecimento do amortecedor seja igual a 2, a função de transferência, isto é, a razão X(s)/Fr(s), é dada por


A

X(s)/Fr(s) = 50 s2 + 20 s + 2.


B

X(s)/Fr(s) = 2 s / (50 s2 + 20).


C

X(s)/Fr(s) = 1 / (50 s2 + 2 s + 20).


D

X(s)/Fr(s) = 20 s / (50 s2 + 2).

Antes de proporcionar o desempenho desejado a determinado sistema dinâmico controlado, o controlador deve garantir que o referido sistema seja estável em malha fechada.


Considere que determinado sistema de controle é representado pela sua função de transferência de malha aberta 𝑀(𝑠), dada por


, com 𝑎, 𝑏, 𝑐, 𝑘 > 0.


Com relação a estabilidade deste sistema, analise as afirmativas a seguir.

I. É independente do valor do parâmetro 𝑘.

II. É independente do valor do parâmetro 𝑎.

III. É independente dos valores dos parâmetros 𝑏 e 𝑐.


Está correto o que se afirma em


A

I, apenas.


B

II, apenas.


C

I e II, apenas.


D

II e III, apenas.


E

I, II e III.

Sistemas físicos onde ocorre a troca de energia entre elementos capazes de armazená-la exibem respostas que podem apresentar comportamento monotônico ou oscilatório. A forma mais simples de representar este tipo de comportamento é por meio de sistemas dinâmicos de segunda ordem. A figura abaixo apresenta a função de transferência de um sistema deste tipo. Com relação ao sistema apresentado, analise os itens a seguir.


Considere log 5 = 0,699 e √0,96 = 0,98.
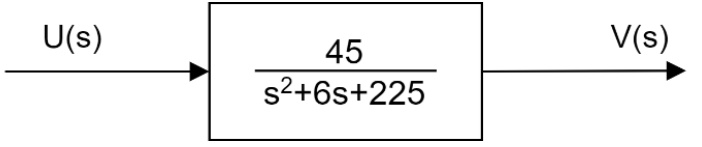

Imagem associada para resolução da questão


I. Caso este sistema seja submetido a uma entrada periódica com frequência de 15 rad/s ocorrerá uma ressonância e a amplitude da saída tenderá linearmente ao infinito.

II. Este sistema é subamortecido e apresenta resposta ao degrau com comportamento oscilatório amortecido com frequência de aproximadamente 2,34 Hz.

III. O ganho DC desse sistema é aproximadamente -14 dB.


Está correto o que se apresenta em:


A

I, apenas.


B

I e II, apenas.


C

I e III, apenas.


D

II e III, apenas.


E

I, II e III.

Os polos da função de transferência do sistema linear do diagrama estão localizados em que região do plano complexo ´s´?


A

Semiplano direito.


B

Semiplano esquerdo.


C

Sobre o eixo imaginário.


D

Na origem do plano complexo.

A matriz transformação inversa apresentada abaixo relaciona os componentes simétricos aos seus respectivos fasores, considerando as condições de contorno de uma falta:
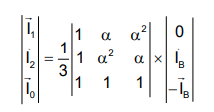
Imagem associada para resolução da questão

O tipo de falta que essa matriz apresenta nas suas condições de contorno é


A

abertura da fase A


B

abertura das fases A e B


C

curto-circuito simétrico


D

curto-circuito fase-terra


E

curto-circuito fase-fase

Considere um sistema monovariável modelado em espaço de estado por:
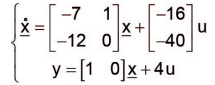
Imagem associada para resolução da questão

em que u representa o sinal de entrada, y o sinal de saída, e x o vetor de estados.

Transformando-se esse modelo numa função de transferência, em que posições do plano s estarão localizados seus zeros?


A

-3 e -4


B

-2 e -4


C

-2 e -3


D

-1 e -3


E

-1 e -2

 
Ir para a página:
OK
 
Gerar simulado