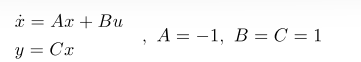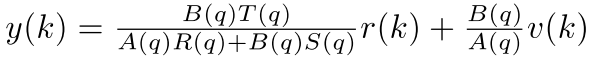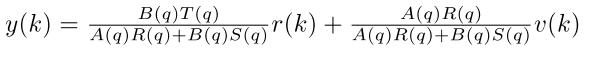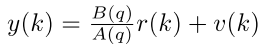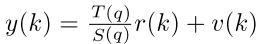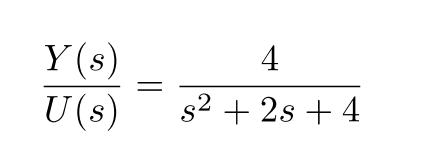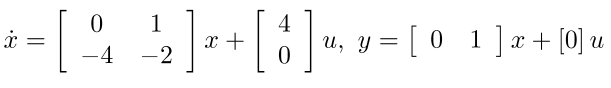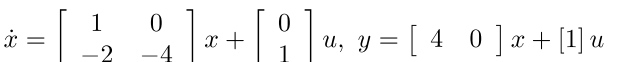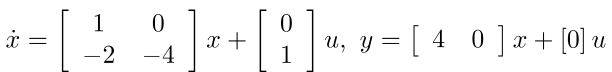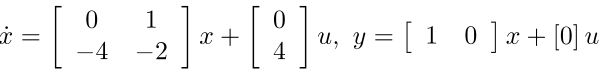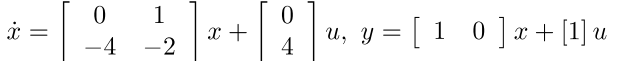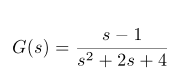Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado - Página 3 | Gran Questões

Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
268 questões encontradas
Questões por página
20
Mais recentes
 

Observe a equação a seguir.


Imagem associada para resolução da questão


Em relação à realização de estado mostrada na equação, assinale V (verdadeiro) ou F (falso) nas afirmativas seguintes.

(__) É instável.

(__) É não observável, porém é controlável.

(__) O regulador de estado estabiliza o sistema.

A sequência correta é


A

F – F – V.


B

F – V – F.


C

V – F – V.


D

V – F – F.


E

F – F – F.

Com base no diagrama de blocos mostrado na figura a seguir, identifique a função de transferência da entrada de referência e de perturbação p ara a saída .
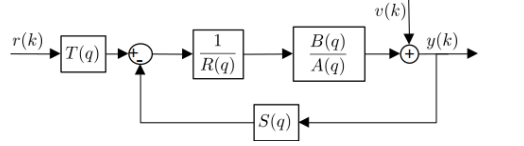


Imagem associada para resolução da questão

A função de transferência correta é
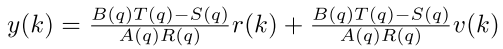

A

Imagem associada para resolução da questão


B

Imagem associada para resolução da questão


C

Imagem associada para resolução da questão


D

Imagem associada para resolução da questão


E

Imagem associada para resolução da questão

A função de transferência de malha aberta de um sistema de controle com realimentação unitária é dada por:


Supondo que K > O, determine o intervalo de valores de K compatíveis com a estabilidade do sistema e assinale a opção correta.


A

0< K<6,25


B

0 <K<12,5


C

0<K<25


D

K> 6,25


E

K> 12,5

Analise a função de transferência de determinado circuito apresentada abaixo, onde representa a razão no domínio s entre as tensões e as condições iniciais são nulas.
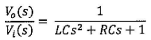

Imagem associada para resolução da questão


Pode-se dizer que o circuito representado por essa função é um circuito:


A

RLC em série, em que o sinal (t) é medido sobre o indutor L.


B

LC em paralelo, onde R representa a resistência interna do capacitor C.


C

RLC em série, em que o sinal (t) é medido sobre o capacitor C.


D

LC em paralelo, com dois capacitores de valor C e um indutor L.


E

RLC em série, em que o sinal (t) é medido sobre o resistor R.

Ao analisar um sistema de controle, um engenheiro deve interpretar sua dinâmica e inferir sobre sua controlabilidade e variáveis envolvidas no processo a fim de obter a estabilidade. A respeito da teoria de controle, assinale a alternativa correta.


A

Um sistema com autovalores distintos e uma matriz de sistema diagonal é controlável se a matriz de entrada B tiver pelo menos uma linha nula.


B

A matriz de controlabilidade não pode informar se é viável a implementação do projeto de realimentação de estado.


C

O projeto do controlador independe do acesso às variáveis de estado para a realimentação através de ganhos ajustáveis.


D

Se, para um sistema, for possível obter uma entrada capaz de transferir todas as variáveis de estado de um estado inicial desejado para um estado final desejado, o sistema é dito controlável; caso contrário, o sistema é não controlável.


E

Um observador é utilizado para calcular as variáveis de estado que estão acessíveis a partir da planta.

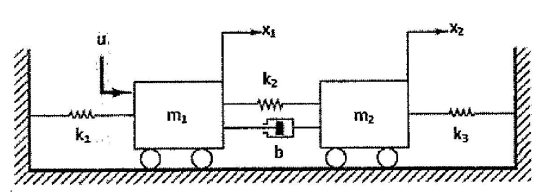
Examine a figura abaixo.


Imagem associada para resolução da questão


Considere o sistema mecânico linear ilustrado na figura acima, constituído de dois corpos de massas m, e m,, três molas de constantes elásticas k1, k2, e k3, e um amortecedor a pistão com coeficiente de atrito viscoso b. O sistema se encontra em repouso para t < t1. Em t = t1, uma força de intensidade u é aplicada no corpo de massa m1. Com base nessas informações, determine a função de transferência X1(s)/U(s) e assinale a opção correta.


A


B


C


D


E

A função de transferência no domínio de Laplace de dois filtros em cascata é calculada como a soma das funções de transferência de cada um dos filtros.


C

Certo


E

Errado

O lugar geométrico das raízes será uma técnica gráfica para analisar como os polos de um sistema em malha fechada se moverão no plano complexo à medida que o ganho do controlador proporcional varia de zero a infinito.


C

Certo


E

Errado

Um sistema dinâmico físico real, modelado como linear, contínuo e invariante no tempo e de segunda ordem, poderá ter suas raízes características distintas, sendo uma real e a outra complexa.


C

Certo


E

Errado

O mapa de polos e zeros de um sistema é mostrado na figura a seguir.
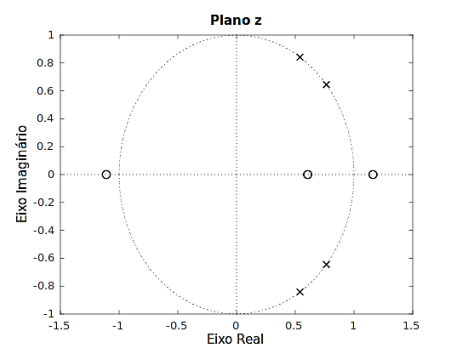

Imagem associada para resolução da questão

Em relação à figura, assinale V (verdadeiro) ou F (falso) nas afirmativas seguintes.

(__) O sistema tem três polos e quatro zeros.

(__) O sistema é instável.

(__) O sistema tem ao menos um polo estável.

(__) O sistema tem quatro zeros de fase não mínima.

A sequência correta é


A

V – V – F – V


B

V – V – V – F


C

F – F – F – F


D

F – F – F – V


E

F – F – V – F

Observe a seguinte equação.


Imagem associada para resolução da questão

Para o sistema dinâmico mostrado na equação acima, assinale a alternativa que representa uma realização de estado válida para quando o vetor de estado é definido como: Imagem associada para resolução da questão
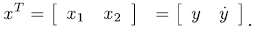

A

Imagem associada para resolução da questão


B

Imagem associada para resolução da questão


C

Imagem associada para resolução da questão


D

Imagem associada para resolução da questão


E

Imagem associada para resolução da questão

A figura a seguir representa um sistema de controle automático de posição angular de um objeto. A entrada θi(t) é a posição angular desejada do objeto. A saída θo(t) é a posição angular medida do objeto. A diferença entre entrada e saída é amplificada com o uso de um amplificador ideal com ganho K e aplicada à entrada do motor (com a carga). A função de transferência que relaciona os sinais de entrada e saída do conjunto motor e carga é G(s) = 1/(s2 + 8s).
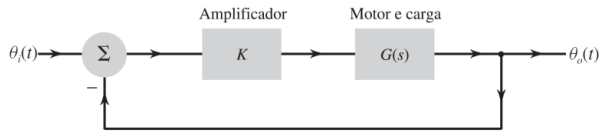

Imagem associada para resolução da questão


Considerando as informações apresentadas, é correto afirmar que, para que o sistema de controle seja criticamente amortecido, é necessário que o ganho K seja igual a


A

4.


B

8.


C

16.


D

32.


E

64.

Acerca do sistema a que se refere o texto 6A1-IV, assinale a opção correta.


A

O sistema é assintoticamente estável.


B

As raízes características do sistema são 1 e −2.


C

Trata-se de um sistema de 4.ª ordem.


D

O sistema é BIBO instável.


E

Trata-se de um sistema instantâneo.

Observe a equação abaixo.


Imagem associada para resolução da questão

Em relação ao sistema dinâmico mostrado na equação, assinale V (verdadeiro) ou F (falso) nas afirmativas a seguir.

(__) É assintoticamente estável.

(__) Sua resposta ao degrau é sobreamortecida.

(__) É de fase mínima.

(__) Não é causal.

A sequência correta é


A

F – F – V – V.


B

F – V – F – V.


C

V – F – V – F.


D

V – F – F – F.


E

F – V – F – F.

A modelagem no domínio do tempo de circuito, RLC série, descreve o comportamento do circuito no decorrer do tempo, em que equações diferenciais são empregadas para representar a tensão e a corrente do circuito. A solução analítica das equações diferenciais auxiliam no estudo do comportamento do circuito no tempo, em duas partes, comportamento transitório e em estado estacionário. Considere o Circuito RLC Série mostrado abaixo:
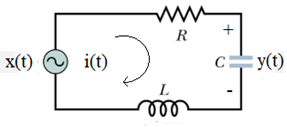

Imagem associada para resolução da questão


Tomando por base o circuito e a Teoria de Controle, classifique V para as sentenças verdadeiras e F para as falsas.


( ) O sistema é de primeira ordem, pois possui somente dois elementos armazenadores de energia.

( ) A Função de Transferência do circuito é 𝑮(𝒔)= =

( ) A Função de Transferência do circuito é de segunda ordem, cujo valor do numerador é nulo, pois o sistema não foi realimentado.

( ) O Diagrama de Bode de Circuitos RLC, utilizados como Filtros, é usado para analisar as características da resposta no domínio do tempo à entrada senoidal de tensão.


Assinale a alternativa que apresenta a sequência CORRETA, respectivamente.


A

V-F-V-V


B

F-V-F-F


C

F-F-V-V


D

V-V-F-F

Um sistema linear, contínuo e invariante no tempo, controlável e observável, que tem como modos característicos as exponenciais e−3t e e−10t , é assintoticamente estável.


C

Certo


E

Errado

Para um sistema linear contínuo e invariante no tempo, com todos os polos distintos e representado no espaço de estados, pode-se obter uma representação alternativa, chamada forma modal, por transformação linear se os autovetores da matriz de estado original forem conhecidos.


C

Certo


E

Errado

 
Ir para a página:
OK
 
Gerar simulado