Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado - Página 5 | Gran Questões

Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
268 questões encontradas
Questões por página
20
Mais recentes
 

Quando tratamos de diagramas e fluxos de processos dentro da automação, os três principais são: Diagrama de Blocos; Diagrama de Fluxo de Processo e Diagrama de Tubulação e Instrumentação (P&ID). A partir desses conceitos, relacione a Coluna 1 à Coluna 2, associando os diagramas às suas respectivas definições.


Coluna 1

1. Diagrama de Blocos.

2. Diagrama de Fluxo de Processo.

3. Diagrama de P&ID.


Coluna 2

( ) Tem por objetivo visualizar os principais equipamentos do processo através de símbolos de uso comum, normatizados ou especiais. Estes devem mostrar as operações do processo industrial do início ao fim e devem incluir todos os equipamentos principais e as interligações.

( ) Permite mostrar uma fotografia completa do processo, pois os desenhos de equipamentos, tubulações e instrumentos possuem riqueza de detalhes. Estes devem mostrar todas as características, nomenclaturas e malhas do sistema.

( ) Evidencia somente a sequência das etapas do processo. As várias operações das sequências de processamento são mostradas em figuras retangulares, interligados por setas que indicam a sequência de trabalho.


A ordem correta de preenchimento dos parênteses, de cima para baixo, é:


A

2 – 1 – 3.


B

1 – 3 – 2.


C

3 – 1 – 2.


D

3 – 2 – 1.


E

2 – 3 – 1.

Para um sistema de controle em malha fechada, quando tratamos das variáveis do sistema, é INCORRETO afirmar que:


A

Variável Controlada (CV, do inglês controlled variable) é a variável que o operador controla para definir o valor desejado de controle.


B

Variável Manipulada (MV, do inglês manipulated variable): variável cujo valor pode ser ajustado pelo operador ou controlador.


C

Variável de distúrbio são todas as variáveis cujo valor não é resultado de um ajuste de um operador ou do controlado.


D

Variável de processo (PV, do inglês process variable) é a variável que o processo controla a fim de manter as características do processo.


E

Set Point é a variável de referência para nível desejado.

De acordo com a norma IEC 1131, o programa do usuário pode ser escrito de funções binárias simples até funções complexas, representadas em cinco modos. Assinale a alternativa que NÃO representa um dos modos de acordo com a IEC 61131.


A

Texto estruturado.


B

Diagrama ladder.


C

Bloco de passos.


D

Lista de instruções.


E

Diagrama de blocos funcionais.

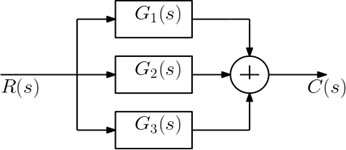
Considere a função de rede abaixo:


Imagem associada para resolução da questão


É correto afirmar que C(s) pode ser descrita pela expressão:


A

C(s)=R(s).[G1(s).G2(s).G3(s)]


B

C(s)=R(s).[G1(s)+G2(s)+G3(s)]


C

C(s)=R(s).


D

C(s)=R(s).


E

C(s)=R(s)+G1(s)+G2(s)+G3(s)

Dada a função de rede 𝐻(𝑠) = , podemos afirmar que a resposta ao impulso (ℎ(𝑡)) será:


A

(𝑒−𝑡 + 𝑒−3𝑡)𝑢(𝑡)


B

4(𝑒−𝑡 + 𝑒−3𝑡)𝑢(𝑡)


C

2(𝑒−𝑡 − 𝑒−3𝑡)𝑢(𝑡)


D

2(𝑒−𝑡 + 𝑒−3𝑡)𝑢(𝑡)


E

(𝑒−𝑡 − 𝑒−3𝑡)𝑢(𝑡)

Assinalar a alternativa que se refere ao método gráfico para a análise de sistemas, caracterizado no trecho abaixo:


Além de permitir, em muitos casos, o traçado de esboços das curvas de resposta em frequência de maneira simples e imediata (através de aproximações assintóticas), os gráficos logarítmicos têm a vantagem adicional de transformar produtos e divisões em somas e subtrações, respectivamente.


A

Bode.


B

Nyquist.


C

Nichols.


D

Lugar das raízes.

Considere o sistema mecânico da figura ao lado. O deslocamento vertical y da massa m é a saída do sistema. Esse deslocamento é medido a partir da posição de equilíbrio do sistema, ou seja, kδ = mg, em que δ é a deflexão estática da mola (quando a massa é pendurada na mola), k é a constante de elasticidade da mola, e g é a aceleração da gravidade. O sistema encontra-se em repouso para t < 0. Em t = 0, uma força externa f é aplicada ao sistema.


Assinale a alternativa que contém a função de transferência do sistema.
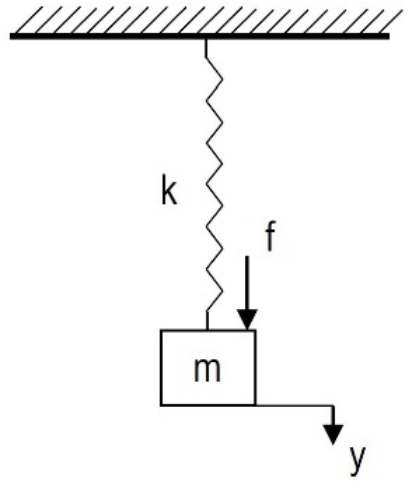

Imagem associada para resolução da questão


A


B


C


D


E

Sobre os Sistemas SCADA (Supervisory Control and Data Acquisition) é INCORRETO afirmar:


A

Permitem monitorar informações de um processo.


B

Geram históricos de variáveis selecionadas.


C

Comunicam-se com outros dispositivos apenas via OPC.


D

Possibilitam a operação de equipamentos (Ligar/Desligar).


E

Podem criar alarmes para gerenciamento.

A matriz abaixo apresenta a relação das grandezas elétricas das fases A, B e C com suas respectivas componentes simétricas, , e :
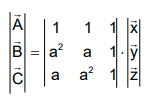
Imagem associada para resolução da questão

As componentes simétricas são, respectivamente, de sequências:


A

negativa, zero e positiva


B

negativa, positiva e zero


C

positiva, zero e negativa


D

positiva, negativa e zero


E

zero, positiva e negativa

No que diz respeito às malhas de controle, assinalar a alternativa INCORRETA:


A

O sistema em malha fechado é utilizado para enviar o sinal de erro para o controlador e, desse modo, eliminá-lo.


B

A máquina de lavar roupa é um exemplo de sistema de malha aberta.


C

O sistema de controle de tráfego por meio de semáforos operados em base de tempos constitui um sistema de controle de malha aberta.


D

Se fosse informado o número de carros parados em cada ramo das ruas a uma central informatizada e essa central decidisse quando ativar o sinal verde e vermelho (semáforo), então o sistema seria de malha fechada.


E

Em sistemas em que é conhecida a relação entre a entrada e a saída e nos quais verifica-se a ausência de distúrbio, é aconselhável a utilização de um sistema de controle de malha fechada.

Em uma indústria de cosmético, tem-se uma planta de nível, utilizada para fabricação de um produto para o rosto. Utilizando-se técnicas de modelagem, chegou-se a um modelo matemático, para a citada planta, de 1ª ordem com atraso de transporte (FOPDT – First-Order Plus Dead-Time), conforme a função de transferência abaixo, onde 𝑌(𝑠) é o nível que se deixa controlar, 𝑈(𝑠) é o sinal de controle enviado ao atuador da planta, 𝐾𝑝 é o ganho estático, real positivo, τ é a constante de tempo do sistema ( τ > 0 ) e 𝜃 caracteriza o atraso de transporte.


𝐺𝑝(𝑠) =


Um dos engenheiros, responsável pelos processos de chão de fábrica, deseja implementar uma malha de controle para essa planta, conforme diagrama de blocos da figura abaixo, sendo 𝐺𝑐(𝑠), o controlador projetado, N é uma constante que representa o sensor de nível e 𝑅(𝑠) o nível de referência que se deseja manter no sistema controlado.
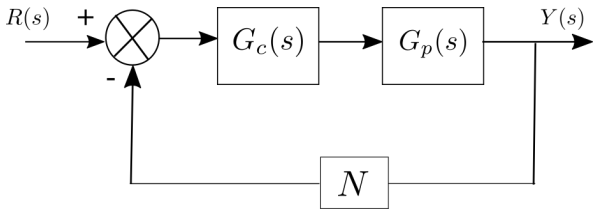

Imagem associada para resolução da questão


Em relação ao sistema de controle apresentado, analise as afirmativas que estão corretas.


I. Na função de transferência 𝐺𝑝(𝑠), se θ ≫ τ, significa que o sistema é lag dominante.

II. Se 𝐺𝑐(𝑠) é um controlador Proporcional, Integral (PI), e 𝑅(𝑠) é uma referência que varia na forma de um degrau, então em regime permanente, o nível do tanque seguirá o nível desejado da referência, com erro nulo em estado estacionário.

III. Se 𝐺𝑐(𝑠) é um controlador Proporcional, com ganho estático positivo, então o nível do tanque, não acompanhará a referência (forma degrau) em regime permanente.

IV. Se 𝐺𝑐(𝑠) é um controlador Proporcional, Integral (PI), e o atraso de transporte θ for muito pequeno, podendo ser desconsiderado, então, a função de transferência em malha fechada terá um zero e dois polos.


A

Somente a alternativa I está correta


B

Somente a alternativa II está correta


C

Somente a alternativa III está correta


D

Somente as alternativas II, III e IV estão corretas


E

Somente as alternativas I e IV estão corretas

Um sistema linear invariante no tempo possui entrada 𝑋(𝑠), saída 𝑌(𝑠) e pode ser representado pelo diagrama de blocos abaixo.
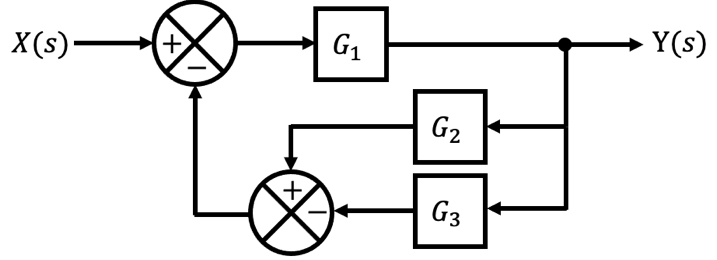

Imagem associada para resolução da questão


A função de transferência do sistema é igual a

A


B


C


D


E

Considere um processo industrial, caracterizado pela função de transferência abaixo.


Em relação ao desempenho deste processo, pode-se afirmar que


A

possui polos complexos conjugados e é definido como sistema sobreamortecido, se 𝑎 = 2 e 𝑏 = 10.


B

possui polos reais e desiguais e é definido como sistema superamortecido, se 𝑎 = 20 e 𝑏 = 100.


C

possui polos complexos conjugados e é definido como sistema subamortecido, se 𝑎 = 2 e 𝑏 = 10.


D

possui polos reais e iguais e é definido como sistema oscilatório. Se 𝑎 = 20 e 𝑏 = 100.


E

possui polos complexos conjugados e é definido como sistema criticamente amortecido, se 𝑎 = 2 e 𝑏 = 10.

Em um desenho técnico em que se observa um diagrama que representa o funcionamento de uma máquina, há um laço de realimentação que indica o sinal da saída, sendo amostrado na entrada para fins de comparação com um valor de referência. Referente à interpretação de um diagrama que apresente realimentação, assinale a alternativa correta.


A

O sinal de realimentação tem como objetivo acelerar o processo, tornando a resposta mais rápida, sem relação com controle.


B

O sinal da saída reflete a estratégia de controle do processo e, ao ser amostrada na entrada, tem o papel de calcular a raiz quadrada do sinal de entrada, dado que o sistema com realimentação obrigatoriamente é quadrático.


C

Ao analisar um diagrama e ver um laço de realimentação, entende-se que aquele não pode ser controlado.


D

Laços de realimentação são utilizados para estabelecer a relação entre o valor desejado e o valor atual e não influenciam no controle de processos e em sua estabilidade.


E

O sinal apresentado na saída de um sistema e que é amostrado em sua entrada classifica-o como um sistema de controle em malha fechada.

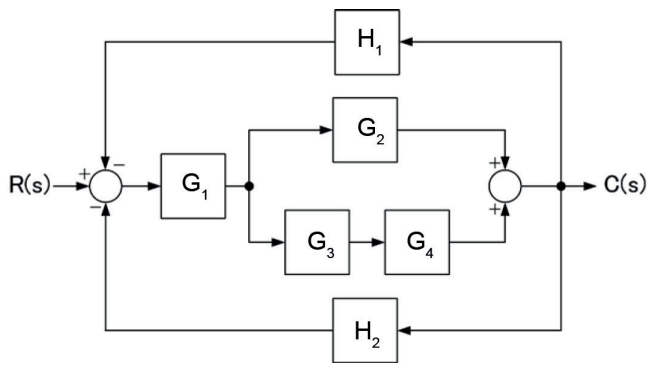
Imagem associada para resolução da questão


Um engenheiro, estudando uma planta industrial, descobre que ela é formada por diversos sistemas dinâmicos, interligados de acordo com a Figura acima.


Considerando-se que G1, G2, G3, G4, H1 e H2 são as funções de transferência desses sistemas, qual deverá ser a função de transferência C(s)/R(s) dessa planta?


A


B


C


D


E

A figura abaixo apresenta um diagrama de bloco que demonstra como se obter a resposta ao impulso de um sistema conhecido.
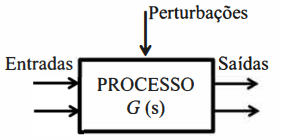

Imagem associada para resolução da questão


O modelo matemático obtido através desse diagrama é denominado:


A

atraso na transmissão


B

degrau de avanço


C

expansão parcial


D

função de transferência

Um sistema em uma estação de tratamento de água foi modelado pelo diagrama de blocos a seguir, onde U(s) e Y(s) são sinais de entrada e de saída, respectivamente.
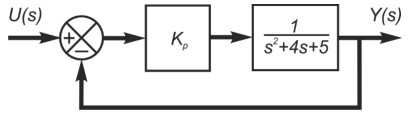

Imagem associada para resolução da questão


Assinale a alternativa correta sobre a resposta do sistema em malha fechada com o ganho constante Kp = 4 e um sinal do tipo degrau unitário aplicado na entrada U(s).

A

A constante de tempo do sistema é de 0,5 segundos.


B

A frequência natural não amortecida é de 3 rad/s e o sistema é instável.


C

O sistema é criticamente amortecido com dois polos reais iguais em s = –2.


D

O comportamento é superamortecido com coeficiente de amortecimento igual a 3.


E

A resposta é subamortecida e o sistema possui dois polos complexos conjugados.

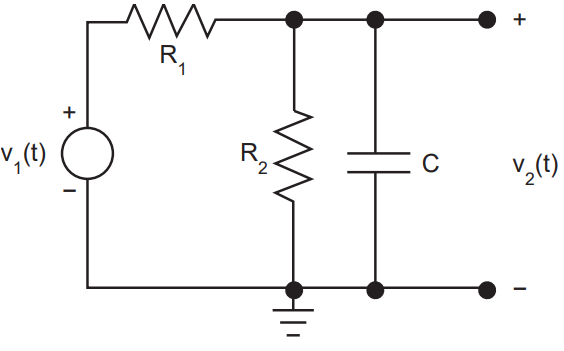
Imagem associada para resolução da questão


Considere o circuito apresentado na Figura acima, em que v1(t) é uma fonte de tensão, v2(t) é a medida de tensão sobre o capacitor, e os componentes são considerados ideais.


Se o circuito for visto como um sistema, cuja entrada é o sinal v1(t), e a saída, o sinal v2(t), qual deverá ser a função de transferência V2(s)/V1(s) desse sistema?


A


B


C


D


E

 
Ir para a página:
OK
 
Gerar simulado