Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
As funções de transferência de três sistemas em malha-fechada são dadas, respectivamente, por
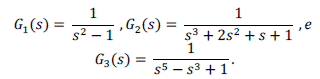
G1 é estável.
G2 é estável.
G1 e G2 são estáveis.
G1 e G3 são estáveis.
G2 e G3 são estáveis.
Considere um sistema dinâmico linear, representado pelas equações diferenciais a seguir, onde x1 e x2 são variáveis de estado, u é uma força exógena e k é uma constante.
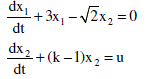
Quanto à relação entre o valor da constante k e a estabilidade interna do sistema, é correto afirmar que o sistema é
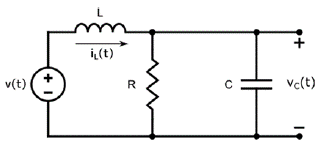
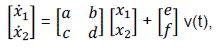

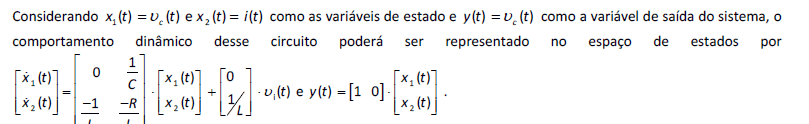
a = -2/(RC), b = 0, c = -1/L, d = 0, e = 0 e f = 1/C.
a = -1/(RC), b = 2/C, c = 0, d = 2, e = 0 e f = 2/L.
a = -1/(RC), b = 1/C, c = -2/L, d = 2, e = 0 e f = 1/R.
a = -1/(RC), b = 1/C, c = -1/L, d = 0, e = 0 e f = 1/L.
a = -2/(RC), b = 1/C, c = -1/L, d = 0, e = 0 e f = 2/L.
Um sistema foi modelado pelas seguintes equações de estado:
x(k + 1) = [0,2010,3] x(k) + [12] u(k)
y(k) = [1 0] x(k)
A função de transferência G(z) = U(z)Y(z) que corresponde a esse modelo é:
(z−0,2)(z−0,5)z+1,3
(z−0,4)(z−0,5)z+2,3
(z−0,3)(z−0,4)z+2,1
(z−0,2)(z−0,4)z+2,7
(z−0,2)(z−0,3)z+1,7
Um sistema de controle automático de velocidade possui o diagrama de blocos apresentado na ilustração abaixo.
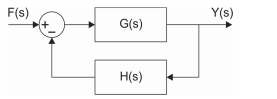
Admitindo que G(s)= s.(s+4)5 e H(s)=1, a expressão da função de transferência F(s)Y(s) será
s2+4s+55
s2 +4s5
s2−4s+55
s+55
s2+45
Considere o diagrama de bocos dado na figura abaixo: (CANCELADA)
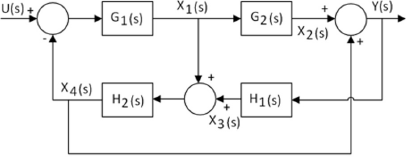
A função de transferência T(s)=Y(s)/U(s) é dada por:
T(s) =
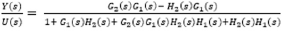
T(s) =
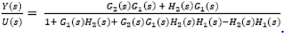
T(s) =
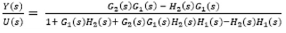
T(s) =
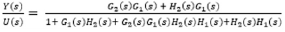
T(s) =
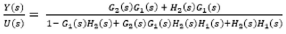
A equação abaixo corresponde à função de transferência de um determinado filtro ativo.
H(s) s2+103s+10510s2
Nesse caso, a função de transferência corresponde a um filtro ativo do tipo
passa-tudo.
passa-alta.
passa-baixa.
passa-faixa.
Para um sinal de entrada x(t)=10cos(3t+10°), qual é o valor de y(t) de um sistema contínuo, linear e invariante no tempo, cuja função transferência é dada por H(s)=s+4−s ?
y(t)=730cos (3t−117°)
y(t)=730cos(3t−27°)
y(t)=530cos(3t−117°)
y(t)=530cos(3t−27°)
A partir de um sistema definido pelas seguintes equações no espaço de estados:
⎣⎢⎡X˙1X˙2X˙3⎦⎥⎤ = ⎣⎢⎡−710−4901−700⎦⎥⎤⎣⎢⎡X1X2X3⎦⎥⎤ + ⎣⎢⎡100⎦⎥⎤ u
y = [0497]⎣⎢⎡X1X2X3⎦⎥⎤
Conclui-se que a função de transferência equivalente do sistema é
S2+7S+4949
S2+49S+77
S3+7S2+49S+749
S3+7S2+49S+749S+7
S3+49S2+7S+497S+49

A identificação é a determinação experimental do comportamento temporal de um processo ou sistema, onde são utilizados sinais medidos que determinam o comportamento temporal dentro de uma classe de modelos matemáticos. A figura considera o sinal de um processo linear, onde são representadas perturbações (ruídos) típicas.
I.
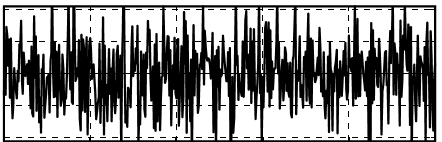
II.
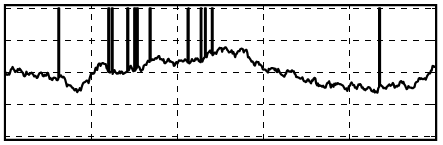
III.
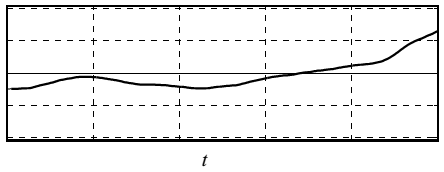
As opções que representam os tipos perturbação estocástica quase estacionário, perturbação estocástica de baixa frequência não estacionária e perturbação de caráter desconhecido, respectivamente, são
I, II e III.
I, III e II.
II, I e III.
II, III e I.
III, I e II.
Para que um sistema seja considerado linear, ele deve satisfazer o princípio da superposição. Ou seja, a resposta de um sistema linear a uma soma ponderada de sinais de entrada é igual à mesma soma ponderada de saída, sendo cada sinal de saída associado a um sinal de entrada particular que age no sistema independentemente de todos os outros sinais de entrada. Para que o sistema satisfaça o princípio da superposição e seja considerado linear, são necessárias duas condições básicas:
casualidade e condicionalidade.
igualdade e pontualidade.
casualidade e igualdade.
aditividade e homogeneidade.
aditividade e casualidade.
O estudo de vários sistemas sugere que os elementos básicos de manuseio de energia de um sistema podem classificar a energia de um sistema da seguinte forma. Fontes de energia podem existir, de forma geral, em dois tipos: (a) fontes de variáveis, que são as fontes de esforço e (b) fontes de variáveis passantes, que são fontes de fluxo. Pode-se afirmar que
I. uma fonte de energia pode ser associada a cada membro do par de variáveis do sistema.
II. a fonte de fluxo ideal fornece um fluxo especificado, determinado pela sua relação constitutiva.
III. a fonte de esforço ideal oferece um esforço determinado por uma relação material específica que pode ser uma função arbitrária do tempo, mas independente do fluxo de origem.
IV. uma fonte de energia por um tempo de acumulação integral ao fluxo é denominada um armazenamento de fluxo.
Sobre esses itens, pode-se afirmar que
somente I, II e III estão corretos.
somente II, III e IV estão corretos.
somente I, III e IV estão corretos.
todos estão corretos.
todos estão incorretos.
A função de transferência equivalente ao diagrama de blocos apresentado ao lado encontra-se em
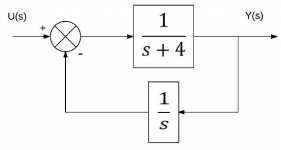
G(s)=s2+4s+1s
G(s)=s2+12s+41
G(s)=(s+4)s
G(s)=(s+4)s1
Um engenheiro deseja alocar os polos do sistema, representado pelas equações de estado abaixo, para as posições -1, -3 e -6.
⎣⎢⎡X˙1X˙2X˙3⎦⎥⎤ = ⎣⎢⎡0001−1004−8⎦⎥⎤ ⎣⎢⎡X1X2X3⎦⎥⎤ + ⎣⎢⎡003⎦⎥⎤ u
y = [100]⎣⎢⎡X1X2X3⎦⎥⎤
Levando-se em conta a função de transferência equivalente do sistema, qual o controlador K de realimentação de estados que esse engenheiro deve projetar?
K = [3/2 1/3 1/3]
K = [2/3 2/3 1/3]
K = [3/2 3/2 1/3]
K = [1/3 3/2 3/2]
K = [1/3 2/3 2/3]