




Questões de Concurso sobre Programação e controle - Página 2 | Gran Questões

Questões de Concurso sobre Programação e controle


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
29 questões encontradas
Questões por página
20
Mais recentes
 

Em robótica, o problema de localização é fundamental e consiste em determinar a posição e orientação de um robô em relação a um referencial determinado.


Considere as seguintes afirmações sobre o problema de localização para robôs móveis.


I - Usar isoladamente as informações de encoders, medindo o giro das rodas, é suficiente para evitar erros de localização.

II - Um modelo de localização que leva em conta entradas de comando é melhor que um modelo que não incorpora tais dados.

III - O Filtro de Kalman é um algoritmo recursivo que pode ser usado para produzir uma estimativa da localização.

IV - O filtro de partículas é um método determinístico, que aponta uma localização única dentre um conjunto de possibilidades.


Está correto apenas o que se afirma em


A

II, III e IV.


B

III e IV.


C

I, II e III.


D

I e IV.


E

II e III.

Considere o robô mostrado na figura a seguir, tentando alcançar um alvo atrás do obstáculo. Ele foi programado com o comportamento descrito na sequência de 1 até 6. Sensores de contato indicam a colisão com os obstáculos.
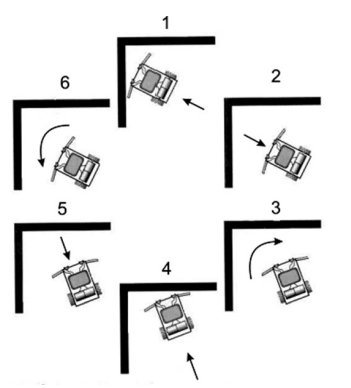

Imagem associada para resolução da questão


Para escapar dessa condição de mínimo local, basta mudar o comportamento de tal forma que o robô



A

sempre vá para frente.


B

vá para trás e para frente.


C

escolha ir apenas para um lado (esquerda ou direita).


D

fique parado.


E

mantenha o comportamento atual.

Baseie-se no modelo do duplo integrador, comumente adotado para representação simplificada de diversos sistemas na robótica, ÿ(t) = u(t). Considerando-se T como o período de amostragem, uma descrição deste sistema no espaço de estados é dada por


A

x(k+1) = [ 0 1; 1 T]x(k) + [0; 1]u(k)


B

x(k+1) = [ 0 1; 0 0]x(k) + [0; 1]u(k)


C

x(k+1) = [ 0 1; T T^2]x(k) + [T; T^2]u(k)


D

x(k+1) = [ 1 0; 1 T]x(k) + [T^2; T^2]u(k)


E

x(k+1) = [ 0 1; 1 T]x(k) + [T^2; T]u(k)

Em relação à programação de robôs, assinale a alternativa que contém a afirmativa INCORRETA:


A

A programação off-line ajuda a reduzir o tempo de parada em produção, utilizando software no lugar do robô na linha de produção para o desenvolvimento do programa.


B

Quanto mais alto o nível da programação do robô, mais voltada para a tarefa e menos voltada aos atuadores e juntas do robô.


C

A programação online só pode ser realizada por demonstração.


D

V+, Rapid e KAREL são exemplos de linguagens de programação de robôs.


E

Parte da descrição geométrica de tarefas a serem definidas na programação de um robô pode ser obtida a partir de projetos elaborados em ferramentas CAD (Computer Aided Design).

Assinale a opção que apresenta os três níveis de programação de robôs:


A

Por demonstração/repetição, por linguagens de marcação, por linguagens orientadas a objetos.


B

Por linguagens de robôs, por linguagens visuais, por linguagens orientadas a aspectos.


C

Por linguagens de robôs, por linguagens de marcação, por linguagens de definição de tarefas.


D

Por demonstração/repetição, por linguagens de robôs, por linguagens de definição de tarefas.


E

Por linguagens de robôs, por linguagens de definição de tarefas, por teleoperação.

O método de localização e orientação de um robô móvel apenas a partir de informações de sensores proprioceptivos e IMU, sendo conhecida a posição inicial deste, é denominado:


A

SLAM (Simultaneous Location and Mapping).


B

Telemetria.


C

Dead reckoning (navegação estimada).


D

Localização inercial.


E

Medição inercial.

O controle de trajetória ponto a ponto executa o ciclo, que passa por pontos no espaço previamente definidos durante a programação e os armazena na memória do controlador. Nesse tipo de controle, a velocidade das juntas do robô é uniforme.

C
Certo

E
Errado

Em uma matriz 4×4 de transformação homogênea global, relacionando o sistema de coordenadas alocado na extremidade da ferramenta e o sistema de coordenadas alocado na base do manipulador, os três primeiros elementos da última coluna especificam a posição da ferramenta em relação à base.


C
Certo

E
Errado
 
1
 
Gerar simulado