Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.

A equação da reta normal a função f(x)=x3–x2–4x–2 no ponto x=2 é dada por:
y–4x+8=0
y+4x–4=0
4y–x+8=0
4y–4x+20=0
4y+x+22=0
Seja T : R2 → R3 uma transformação linear. Sabendo-se que T(1, 1) = (1, 2, 3) e T(1, 0) = (1, 2, 1). Qual das opções a seguir representa T(x, y).
T(x, y) = (x , 2x, 2x + y)
T(x, y) = (x , 2x, 3y)
T(x, y) = (x , 2x, 2y + x)
T(x, y) = (1, 2, 2x + y)
T(x, y) = (1, 2, 2y + x)
Sejam T: V → V um operador linear e V o espaço vetorial R2. Se v∈V, v≠0, é um autovetor do operador linear T com autovalor igual a -2, então os vetores v e T(v) têm a mesma direção e:
Sentidos opostos, além do módulo de v ser o dobro do módulo de T(v).
Mesmo sentido, além do módulo de v ser o dobro do módulo de T(v).
Sentidos opostos, além do módulo de v ser a metade do módulo de T(v).
Mesmo sentido, além do módulo de v ser a metade do módulo de T(v).
Em jogos de computadores é muito comum o uso de transformações lineares para fazer animações em imagens. Tranformações muito comuns nestes jogos são rotações, dilatações e compressões nas suas imagens.
Considere que R e D são transformações lineares definidas no R2 tais que :
R: gira cada vetor do R2 de um ângulo α = 60o no sentido anti-horário;
D: dilata cada vetor do R2 de um fator igual a 3.
Seja w o vetor do plano obtido a partir da rotação R executada sobre o vetor v = (√3, 1), seguida da dilatação D, isto é, w = D(R(v)), o vetor w é igual a:
w = (3√3, 3)
w = (6, 0)
w = (0, 6)
w = (3, 3√3)
w = (3√3, √3)
Dada a T = [111−1] de uma transformação linear de R2 em R2 Seus autovalores associados são:
−1 e 1
−2 e 2
-2 e 2
−i e i
−2i e 2i
Seja T:V→W uma transformação linear arbitrária entre espaços vetoriais de dimensão finita, e seja A a matriz desta transformação em relação às bases de V e W. Analise as afirmativas identificando com “V” as VERDADEIRAS e com “F” as FALSAS, assinalando a seguir a alternativa CORRETA na sequência de cima para baixo.
( ) T(x+y) = T(x) + T(y), ∀ x,y ∈ V.
( ) A única solução para a equação T(x) = 0 é a solução trivial.
( ) Se V=W e det A≠0, então T:V→V é uma transformação linear injetiva.
( ) Se V=W=R, então T(x) = 2x e T(x) = x2 são exemplos de transformações lineares T:R→R.
( ) O conjunto {T(x); x ∈ V e T(x) ≠ 0} é um subespaço vetorial de W.
V – F – V – V – F.
F – V – V – V – F.
V – F – V – V – V
V – F – V – F – F.
V – V – F – F – V.
Preocupada com o seu peso, Joana quer se submeter a uma dieta saudável que permita manter sua saúde. Para isso ela precisa ingerir uma quantidade correta de nutrientes para manter a saúde com poucas calorias. Com base na tabela a seguir, será programada a dieta diária de Joana. Considere como um problema de programação linear. Qual a função objetivo do problema?
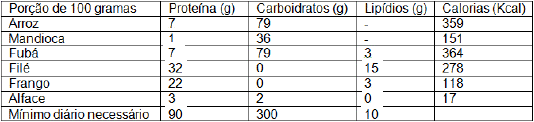
Maximizar z= 7x1 + x2 + 7x3 + 32x4 + 22x5 + 3x6 – 90.
Maximizar z = 359x1 + 151x2 + 364x3 + 278x4 + 118x5 + 17x6.
Maximizar z=3x3 + 15x4 + 3x5 -10.
Maximizar z=79x1 + 36x2 + 79x3 + 2x6 – 300.
Maximizar z= 90x1 + 300x2 + 10x3.
Com relação à Teoria das Matrizes, aos Espaços Vetoriais, às Transformações Lineares e às Integrais de Superfície, V (verdadeiro) ou F (falso), e assinale, a seguir, a opção correta.
( ) Toda matriz simétrica tem inversa também simétrica.
( ) Teorema de Gauss pode ser aplicado em qualquer superfície.
( ) Sendo A e B matrizes quadradas de ordem n, não singulares, então (AB)-1=B-1A-1.
( ) Em todo operador linear T: V →V, tem-se Dim(V) =Dim(KerT)+Dim(ImT).
( ) Se V e U são espaços vetoriais de dimensão m e n, respectivamente, então a dimensão do homeomorfismo de V e U vale m+n.
( ) Todo sistema gerador de um espaço vetorial é um conjunto de vetores LI.
( ) Espaço vetorial dos polinômios de determinada variável e grau menor ou igual a n tem dimensão (n+1).
(V) (F) (F) (V) (V) (F) (V)
(F) (V) (V) (F) (V) (V) (V)
(F) (F) (V) (V) (F) (F) (F)
(V) (V) (F) (F) (V) (F) (V)
(F) (F) (V) (V) (F) (F) (V)
A transformação linear do plano A(x, y)=(x-2y, 4y+x) possui soma dos autovalores igual a
-5
-1
0
1
5
Assinale a opção que apresenta a transformação do plano dada pela reflexão ortogonal em torno da reta y =4x.
A(x,y)=171(15x−8y,8x+15y)
A(x,y)=171(15x+8y,8x−15y)
A(x,y)=(15x+8y,8x+15y)
A(x,y)=(15x−8y,8x−15y)
A(x,y)=171(8x−15y,15x+8y)
Seja T: R3 → R4 uma transformação linear, cujo núcleo (kernel) e cuja imagem são representados, respectivamente, por Ker(T) e Im(T).
Se n é a dimensão do espaço vetorial Ker(T), e m é a dimensão do espaço vetorial Im(T), então o valor de n+m é
7
6
5
4
3
A transformação linear T: R3 → R2 , tal que T(1, 0, 0) = (1, 0) , T(0, 1, 0) = (1, 1) e T(0, 0, 1) = (0, 1), indica que T(2, 4, 5) é igual a
(4, 9).
(4, 6).
(2, 6).
(6, 9).
(9, 12).