Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
No código (sketch), para o Arduino Nano receber o nível lógico do sensor de nível é necessário usar o comando
digitalRead (nome_do_pino);
analaogRead (nome_do_pino);
digitalWrite (nome_do_pino);
digitalRead (nível_lógico);
analogWrite (nível_lógico);
Na IDE Arduino, há dois recursos para a apresentação de dados coletados via entrada serial do Arduino e do ESP32. São eles:
sketchbook e biblioteca.
biblioteca e bootloader.
bootloader e plotter serial.
monitor serial e datasheet.
monitor serial e plotter serial.
O esquema na linguagem Ladder a seguir, em que L é a variável para a lâmpada e D é a variável associada à temperatura de 150 °C, permite o acionamento da sirene (S).
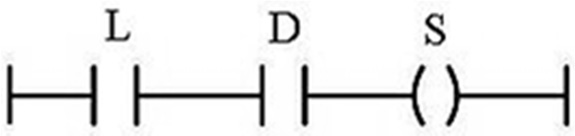
Certo
Errado
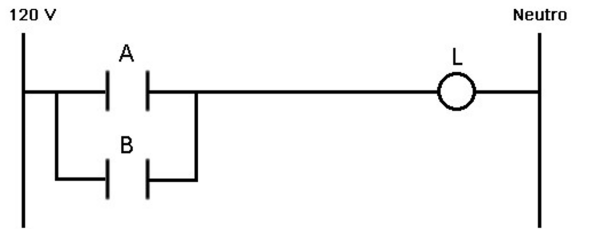
Observe a imagem a seguir:

De acordo com a lógica de programação implementada em CLP (Controladores Lógicos Programáveis), a função utilizada na imagem é:
NO
NC
OR
AND
A imagem retrata uma placa de um dispositivo microcontrolado mais conhecido como Arduino Nano:
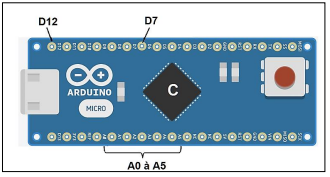
Considerando a imagem e suas funções, analise as afirmativas a seguir.
I. D12 é uma entrada analógica.
II. D7 pode ser entrada ou saída digital.
III. A0 a A5 são saídas analógicas PWM.
IV. O chip central (C) é um microprocessador.
Está correto o que se afirma apenas em

I.
II.
II e IV.
II e III.
III e IV.
Sabendo que o conversor A/D interno do Arduino Nano opera com 10 bits e que à temperatura de 30 °C a resistência do NTC vale aproximadamente 8 kΩ, o valor da leitura do pino A1, no sistema decimal, a ser considerado no código (sketch) para acionar o LED vale, aproximadamente,
128.
1023.
0.
453.
571.
O seguinte programa de CLP foi construído para o controle de um sistema de ventilação utilizando motores. O programa foi desenvolvido usando a linguagem de programação SFC (Sequential Flow Chart).
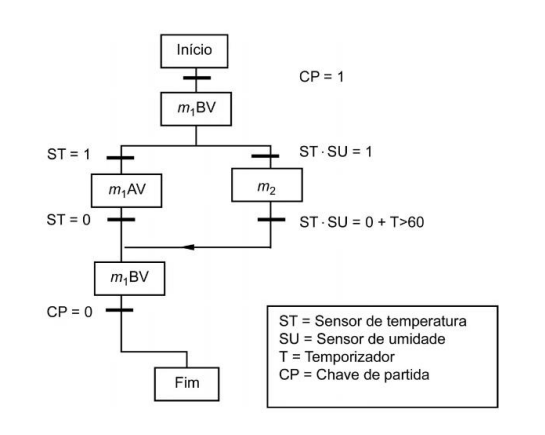
O motor m1 possui duas velocidades: baixa velocidade (BV) e alta velocidade (AV). O motor m2 possui velocidade única.
Sobre o programa, juntamente com sua legenda de funcionamento, é incorreto afirmar:
Para que o programa finalize, é necessário que a chave de partida seja desacionada (desativada) enquanto o motor m1 esteja operando em baixa velocidade.
É impossível que o motor m1 opere em baixa velocidade enquanto o motor m2 está ativo.
O motor m2 não pode ser acionado caso a chave de partida não tenha sido acionada ao menos uma vez, já que isso impediria que o programa acionasse o motor m2, ainda que ambos sensores de temperatura e umidade estivesse ativados.
Uma vez dada a partida no sistema, caso o sensor de temperatura seja acionado, o motor m1 somente retorna à baixa velocidade, antes de decorrida 1 hora, caso ambos os sensores de temperatura e umidade sejam desativados.
O motor m2 somente pode ser acionado caso os sensores de temperatura e umidade estejam ativados simultaneamente. Entretanto, o mesmo não pode permanecer acionado por mais de 1 hora.
Em um determinado momento, o sistema deve fazer o motor operar sequencialmente na velocidade máxima por 3 segundos, com uma velocidade média por 2 segundos e parar por 5 segundos. O trecho do código que representa essa sequência é:
analogWrite (6, 255);
delay (3000);
analogWrite (6, 127);
delay (2000);
analogWrite (6, 0);
delay (5000);
outputPWM (6, 255);
delay (3000);
outputPWM (6, 255/2);
delay (2000);
outputPWM (6, 0);
delay (5000);
analogOutput (6, 10);
delay (3);
analogOutput (6, 5);
delay (2);
analogOutput (6, 0);
delay (5);
analogWrite (6, 1023);
delay (300);
analogWrite (6, 511);
delay (200);
analogWrite (6, 0);
delay (500);
OutputSpeed (6, HIGH);
delay (3000);
OutputSpeed (6, LOW);
delay (2000);
OutputSpeed (6, NULL);
delay (5000);
Tratando dos motivos para a automação de sistemas industriais, assinale a alternativa abaixo que melhor representa as características do CLP (Controlador Lógico Programável).
Deve ser instalado em ambientes climatizados e livres de impurezas e ser utilizado com linguagens amigáveis para o projetista. Sua utilidade proporciona apenas automação de eventos discretos.
É robusto e adequado para ambientes industriais, programação a partir de terminais de operação e possibilita apenas quantidade pequenas de tráfico de dados em grandes redes de comunicação.
Permite programação em linguagem “HTTP” com comunicação em grandes redes de dados, como robustez para ambientes industriais.
Tem robustez capaz de atuar nos ambientes industriais, programação por meio de computadores utilizando sistemas de rede e linguagens amigáveis para o projetista de automação.
Tem linguagens amigáveis, baixa aceitação a variações de código e complexidade no uso.
Sobre os módulos de entradas e saídas dos PLC, analise as seguintes assertivas:
I. Módulos de entrada não podem possuir isolamento óptico devido ao fato de os isoladores ópticos terem baixa velocidade de resposta.
II. Nos módulos de entrada e saídas analógicos, são utilizados conversores A/D e D/A para converter os sinais em digitais e analógicos.
III. Os módulos de saída digital do CLP são acionados, basicamente, a relé, triac e transistor bipolar de junção ou de efeito de campo.
Quais estão corretas?
Apenas I.
Apenas I e II.
Apenas I e III.
Apenas II e III.
I, II e III.
Um controlador lógico programável (CLP) de uma indústria tem apresentado falhas inesperadas, interrompendo o funcionamento de algumas máquinas. Não houve danos aos equipamentos, apenas a interrupção do processo industrial. A indústria possui um banco de capacitores, que corrige o fator de potência para 0,90. Foram propostas algumas medidas mitigadoras, listadas a seguir:
I - Correção do fator de potência da indústria para 0,92 com um banco de capacitores no quadro de distribuição principal.
II - Instalação de um filtro passivo para harmônico no quadro de distribuição principal.
III - Instalação de um no-break on-line no circuito de alimentação do CLP.
IV - Instalação na subestação de um novo transformador trifásico com ligação triângulo-estrela para alimentar os motores trifásicos que possuem inversores de frequência.
É (são) solução (ões) efetiva (s) para o problema apresentado apenas o que se afirma em
II e IV.
I e II.
III e IV.
IV.
III.
Se a temperatura da caldeira for medida por um sensor do tipo termopar, este sensor deverá ser conectado à entrada analógica do CLP.
Certo
Errado
Um Projeto construído para um CLP foi programado em uma linguagem denominada “Ladder”, como apresentado na Figura 6 abaixo. Assinale a alternativa que descreve corretamente o comportamento do sistema.
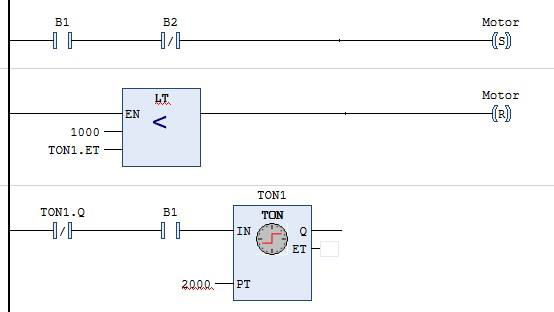
Figura 6
O sistema irá funcionar permanentemente até que o Botão B1 seja desligado, não sendo desligado por outro motivo.
O Sistema funcionará por 1000 unidades de tempo e depois ficará parado até que o Botão B1 seja ligado e desligado.
O sistema contará até 1000 unidades de tempo e depois reiniciará o processo, tendo suas variáveis resetadas e a contagem reiniciada.
O sistema funciona permanentemente. Após o B1 ser ligado e o B2 não ser modificado, o motor permanece sempre ligado.
O motor irá funcionar por 1000 unidades de tempo e ficará desligado pelo mesmo tempo depois que o B1 for pressionado.
Sobre o circuito de acionamento da bomba, o transistor
corta a corrente da bomba quando o pino 6 estiver em nível alto e o diodo evita que a corrente da fonte de alimentação de 12 V retorne para o pino 6.
funciona como uma chave eletrônica para acionar a bomba quando o pino 6 estiver em nível baixo e o diodo desvia a corrente da bomba, para não a danificar caso o transistor entre em permanente estado de saturação.
amplifica a corrente de saída do pino 6, quando ele estiver em nível alto, para um valor maior, sendo que esta corrente maior é proveniente da fonte de alimentação de 12 V, e o diodo protege o transistor quando o pino 6 muda de nível alto para baixo.
amplifica a corrente de saída do pino 6, quando ele estiver em nível baixo, para um valor maior compatível com a de acionamento da bomba, e o diodo protege o Arduino, caso a bomba entre em curto.
limita a corrente de saída do pino 6, para não forçar o Arduino, garantindo que a bomba acione sem forçá-lo, e o diodo protege a bomba, caso o transistor entre em curto.
Sabendo que o Arduino Nano opera com tensão de 5 V e que o LED instalado opera com 10 mA @ 2 V, o resistor comercial com tolerância de ± 5% adequado para polarizar o LED pode ser um dos três indicados em:
22 Ω, 27 Ω ou 33 Ω.
220 Ω, 270 Ω ou 330 Ω.
2k2 Ω, 2k7 Ω ou 3k3 Ω.
285 Ω, 300 Ω ou 315 Ω.
330 Ω, 470 Ω ou 1k Ω.
A lâmpada de sinalização deverá ser ligada à saída analógica do CLP.
Certo
Errado
Abaixo está representado um programa de CLP utilizando a linguagem Lista de Instruções. O programa considera como entradas as variáveis A,B,C,D e como saída a variável L.
LDN A
ANDN(
LD D
OR(
LDN C
ORN B
)
)
ST L
Assinale a equação lógica que corretamente especifica L em função das entradas citadas.
L = (A.D). (B+C)
L = (A+D). B.C
L = (A+D)+B+C
L = A+D .B.C
L = (A + D).B.C
A configuração do pino 3 como INPUT_PULLUP implica em
colocar o pino 3 em alta impedância (tri-state), para garantir nível lógico baixo neste pino quando o contato do sensor de nível estiver fechado.
colocar o pino 3 em alta impedância (tri-state), para garantir nível lógico alto neste pino quando o contato do sensor de nível estiver aberto.
conectar internamente no Arduino Nano uma resistência entre os pinos 3 e 6, para garantir que o sensor de nível possa acionar a bomba quando o seu contato estiver fechado.
conectar internamente no Arduino Nano uma resistência entre o pino 3 e o 5 V, para garantir nível lógico alto neste pino quando o contato do sensor de nível estiver aberto.
conectar internamente no Arduino Nano uma resistência entre o pino 3 e o GND, para garantir nível lógico baixo neste pino quando o contato do sensor de nível estiver aberto.
Considere o trecho genérico de fluxograma que pode ser usado no código (sketch) do sistema, conforme a seguir.
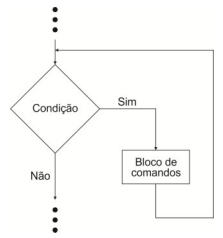
A estrutura de controle que ele representa é:

do − while.
while.
else.
if.
if − else.