







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
De acordo com o circuito físico e o programa lógico apresentados na figura a seguir, podemos afirmar que:
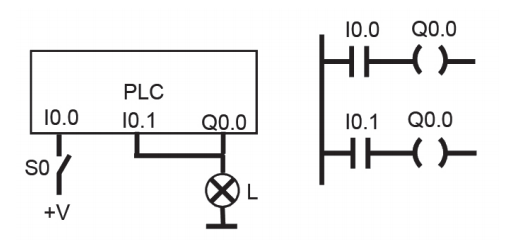
A lâmpada L será ativada após a chave S0 ser ativada.
A lâmpada L será desativada após a chave S0 ser ativada.
A lâmpada L nunca será ativada.
A lâmpada L nunca será desativada.
A lâmpada L será ativada quando a chave S0 for acionada e desativada em caso contrário.
As entradas analógicas de um Controlador Lógico Programável (CLP) utilizado em controle de processos em estações de tratamento de água possuem resolução de 16 bits. Referente ao assunto, assinale a alternativa correta.
O sinal proveniente de um sensor, conectado a esse CLP, pode variar de 0 a 4096 (em unidade de engenharia), desde que opere sob padrão elétrico de 4 a 20 mA.
Se um sensor de nível com faixa de 0 mm a 3500 mm for utilizado nesse CLP, quando o nível estiver em 100%, o valor convertido pelo conversor analógico-digital do cartão será igual a 32767 para a respectiva entrada analógica.
O cartão de entradas analógicas não permite operar em unidade de engenharia (UE).
A variável de processo está associada à saída do controlador enquanto a variável controlada está associada à entrada e realimentação do CLP.
A taxa de amostragem do cartão de entradas analógicas está limitada ao slew rate do amplificador operacional utilizado na conversão de tensão e corrente do mesmo, podendo operar em até 20 μs.
Um Controlador Lógico Programável (CLP) utilizado em uma estação elevatória de esgoto deve controlar o nível de um tanque de contenção por meio de uma bomba submersa, de acordo com a indicação do nível do fluido no tanque, informado através de um sensor ultrassônico. Sobre as ações de controle aplicáveis a essa malha, assinale a alternativa correta.
A ação de controle on-off é a mais indicada para essa malha, pois o sensor utilizado possui span binário.
A ação de controle PI (Proporcional Integral) é a mais indicada para esse tipo de controle, pois apresenta a sintonia mais simplificada por não utilizar a ação derivativa.
A ação de controle PID é a mais completa e simples de ser aplicada, podendo atender plenamente aos sistemas lineares e não lineares.
O nível depende da temperatura do fluido e não pode ser controlado pela ação de controle PID.
A ação de controle derivativa pura é a mais indicada para controlar esse processo, pois se configura como preditiva ao evento de desvio no domínio do tempo.
Considere as afirmativas abaixo sobre CPLD:
I- Um dispositivo de lógica programável (PLD) simples, como é o caso dos PAL (programmable array logic) e GAL (generic array logic), é capaz de implementar quaisquer funções lógicas, combinacionais e sequenciais, desde que respeitadas as limitações impostas por suas quantidades de linhas de entrada e saída.
II- Um dispositivo CPLD (Complex Programmable Logic Device ou Dispositivo Lógico Complexo Programável) pode ser entendido como um conjunto de dispositivos PLD simples interconectados por uma matriz de conexões, também programável.
III- O conceito de célula lógica - bloco lógico composto de um arranjo combinacional programável conectado a um flip-flop, normalmente tipo D, foi introduzido pelos dispositivos FPGA (field-programmable gate array).
Está(ão) correta(s) a(s) afirmação(ões):
I, II e III.
I e II, apenas.
III, apenas.
I e III, apenas.
II, apenas.
Sabendo que os FPGAs e CPLDs são dispositivos lógicos programáveis. Julgue as afirmações abaixo.
I. FPGAs são compostos por muitos pequenos blocos lógicos com flip-flops. CPLDs são compostos por um pequeno número de grande blocos lógicos.
II. Os FPGAs possuem um tempo de resposta melhor que os CPLDs.
III. CPLDs são baseados em RAM, enquanto os FPGAs são baseados em EEPROM.
IV. FPGAs são, tipicamente, usados em projetos complexos.
Assinale a alternativa que contenha somente as afirmações corretas.
I e IV
I e III
II e IV
I, II, III e IV
II, III e IV
Qual a norma IEC (Comissão Eletrotécnica Internacional) que padronizou as linguagens de Programação do Controlador Lógico Programável (CLP)?
ISO/IEC – 10646
IEC 60898
IEC 61131-3
IEC 60934
Um FPGA (Field Programmable Gate Array ou Arranjo de Portas Programável em Campo) é um circuito integrado projetado para ser configurado por um consumidor ou projetista após a fabricação. Considere as afirmativas abaixo sobre FPGA:
I- O termo "field-programmable" nos dispositivos FPGA está relacionado ao campo elétrico responsável pela manutenção de um estado lógico permanente em um transistor MOS de gate flutuante.
II- Os dados para o estabelecimento das funções lógicas desempenhadas por um dispositivo FPGA de alta densidade são armazenados em memória não-volátil, de modo que, uma vez alimentado, os dados de configuração são transferidos para as matrizes de conexão, onde são voláteis.
III- Os tempos de propagação internos, que determinam a frequência máxima de operação dos sistemas lógicos, são menores e mais facilmente determinados em dispositivos CPLD que em dispositivos FPGA.
Está(ão) correta(s) a(s) afirmação(ões):
I, II e III.
I e II, apenas.
II e III, apenas.
I e III, apenas.
II, apenas.
A respeito das arquiteturas dos processadores, analise as afirmativas a seguir.
I. As operações dos processadores RISC possuem muitos modos de endereçamento na sua totalidade.
II. As operações dos processadores CISC aumentam os custos de desenvolvimento de software.
III. As operações dos processadores CISC melhora a compactação do código.
Está correto o que afirma em
I, apenas.
II, apenas.
III, apenas.
I e III, apenas.
II e III, apenas.
Para determinar a velocidade real do eixo de um motor, são utilizados, com frequência, dispositivos capazes de converter a variação angular do eixo em pulso elétrico, sendo este aplicado a um CLP. De acordo com o exposto, assinale a alternativa correta.
Os pulsos utilizados para determinar a velocidade do eixo devem ser aplicados à uma entrada digital rápida do CLP.
Os dispositivos utilizados para converter a velocidade do eixo em sinal elétrico são conhecidos como piroelétricos e apresentam saída variável de 0 a 1024 bits.
O controle de velocidade utilizando sensores para realimentação consiste em controle multivariável em malha aberta.
Os dispositivos transdutores utilizados para converter variação angular em sinal elétrico são chamados de encoders incrementais, apresentam faixa de pulso proporcional à variação angular de 0 a 320° e são acoplados à saída digital do CLP.
Os encoders são dispositivos transdutores, assim como os acelerômetros e pirômetros radioativos.
Considere a implementação de um sistema para medição de temperatura em um CLP, via entrada analógica, com as seguintes características:
• Faixa de medição de temperatura do forno: 100 a 250 ºC.
• Instrumentação utilizada: Conjunto de medição para a faixa de 100 a 250 ºC com sinal de saída analógica na faixa de 4 a 20 mA.
• Entrada analógica do CLP: faixa nominal de 0 a 20 mA com resolução de 10 bits na conversão A/D.
Calculando-se o valor da temperatura medida no processo, quando o valor absoluto lido na entrada analógica (saída do conversor A/D) é de 837, obtém-se
153 ºC.
183 ºC.
204 ºC.
216 ºC.
232 ºC.
Em um projeto de eletrônica embarcada, um Engenheiro Eletricista encontrou um dispositivo lógico programável e, em sua análise, deve concluir sobre seu funcionamento para interpretar as funções previstas para ele. Com base nos conceitos de dispositivos lógico programáveis, assinale a alternativa correta.
Todos os dispositivos GAL (Lógica de Arranjo Genérico) apresentam matriz de termos de saída, portas XOR, cristal ressonante programável e microcélulas de lógica de entrada em sua arquitetura interna.
Os PLDs (Dispositivos Lógico Programáveis) são dispositivos programáveis que utilizam exclusivamente flipflops do tipo D para implementar o registrador na macrocélula.
A Macrocélula da Lógica de Saída (OLMC) não pode ser programada para complementar o bit resultante.
A arquitetura interna de todos os dispositivos PAL (Lógica de Arranjo Programável) utiliza ULA com ADC de 16 bits e filosofia CISC em dois barramentos, sendo um de dados e outro de instruções, conforme tecnologia Harvard.
A PAL (Lógica de Arranjo Programável) apresenta estrutura AND e OR, porém as entradas das portas AND são programáveis.
A norma IEC 61131-3, que trata da programação de Controladores Lógicos Programáveis, define três instruções de temporização. Abaixo são apresentadas definições para três instruções:
I. Quando a entrada muda do nível lógico alto para o nível lógico baixo a saída assume nível lógico alto e a contagem de tempo é iniciada. Quando o tempo programado na instrução é atingido, a saída assume nível lógico baixo.
II. Quando a entrada passa de falsa para verdadeira, a saída assume nível lógico alto e permanece até que seja esgotado o tempo programado na instrução, independentemente da entrada continuar ou não ligada.
III. Quando a entrada passa de falsa para verdadeira é iniciada a contagem de tempo e a saída só é energizada quando o tempo programado na instrução é atingido. Caso a entrada seja desativada antes do tempo programado ser atingido, a temporização é interrompida e o tempo acumulado é zerado.
As instruções I, II e III são, respectivamente:
TOF (Timer Off Delay), TON (Timer On Delay) e TP (Pulse Timer).
TON (Timer On Delay), TOF (Timer Off Delay) e TP (Pulse Timer).
TON (Timer On Delay), TP (Pulse Timer) e TOF (Timer Off Delay).
TP (Pulse Timer), TOF (Timer Off Delay) e TON (Timer On Delay).
TOF (Timer Off Delay), TP (Pulse Timer) e TON (Timer On Delay).
Em uma aplicação de automação, foram levantados os seguintes elementos de campo que devem ser conectados aos cartões de E/S de um Controlador Lógico Programável:
04 botões intermitentes | 03 sirenes |
03 sinaleiros | 10 contatores |
03 transmissores de pressão | 04 válvulas de abertura proporcional |
04 interruptores | 03 chaves fins-de-curso |
03 válvulas solenoides | 08 contatos NA de contator |
Para essa aplicação, são necessárias as seguintes quantidades de pontos de E/S:
19 entradas digitais, 4 entradas analógicas, 20 saídas digitais e 3 saídas analógicas.
22 entradas digitais, 3 entradas analógicas, 13 saídas digitais e 7 saídas analógicas.
18 entradas digitais, 4 entradas analógicas, 20 saídas digitais e 3 saídas analógicas.
16 entradas digitais, 6 entradas analógicas, 19 saídas digitais e 4 saídas analógicas.
19 entradas digitais, 3 entradas analógicas, 19 saídas digitais e 4 saídas analógicas.
Considere o desenvolvimento de um aplicativo SCADA para a coleta de dados de variáveis do PLC, por meio de TAGs do tipo PLC, via comunicação serial. Para a criação desses TAGs, são necessárias a prévia configuração e a correta associação a um driver de comunicação compatível com o PLC.
São parâmetros de configuração necessários para a criação de um driver de comunicação para comunicação serial, EXCETO:
Tipo de paridade.
Número da porta COM.
Timeout de reenvio de mensagens.
Velocidade de comunicação em bps.
Endereço do ponto de E/S do PLC a ser monitorado.
Um dos equipamentos mais versáteis utilizados na automação industrial da atualidade é o PLC, cuja sigla em inglês significa:
Program Logical Controller
Programmable Logic Controller
Program Logic Control
Programmable Logical Control
Os circuitos auxiliares são responsáveis para atuar em casos de falha do CLP (Controlador Lógico Programável). Sobre o circuito Power-Down, assinale a alternativa correta.
Quando se energiza um equipamento eletrônico digital, não é possível prever o estado lógico dos circuitos internos.
Para que não ocorra um acionamento indevido de uma saída que pode causar um acidente, existe um circuito encarregado de desligar as saídas no instante em que se energiza o equipamento.
Caso não seja acionado, este assume o controle do circuito sinalizando uma falha geral.
É utilizado no caso de falha do microprocessador. O programa não entra em loop, o que seria um desastre. Existe um circuito denominado “Cão de Guarda”, que deve ser acionado em intervalos de tempo predeterminados.
O caso inverso ocorre quando um equipamento é subitamente desenergizado.
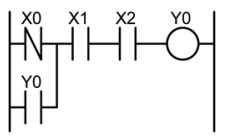
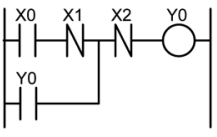
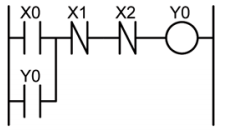
Considere o diagrama esquemático de um dispositivo lógico programável (PLC), usado para acionar um equipamento, onde:
• L é uma botoeira de pulso para ligar o equipamento;
• D é uma botoeira de pulso para desligar o equipamento;
• E é uma botoeira de “soco” (com trava) para desligamento emergencial do equipamento;
• K é o contator responsável por energizar o equipamento.
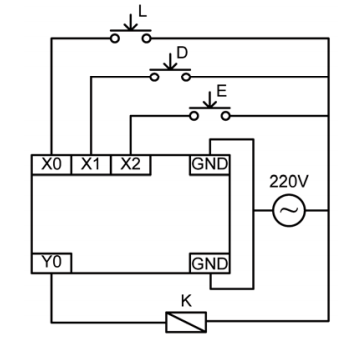
O diagrama de contato que corresponde ao esquema do PLC é o seguinte:
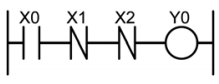
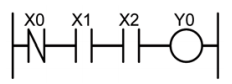
Nos Controladores Lógicos Programáveis (CLPs), é correto afirmar que os contatos de memória
são aqueles que possuem apenas dois resultados, 0 e 1.
podem variar passo a passo dentro de seu gradiente de variação.
são aqueles que só podem ser usados dentro do programa.
são entidades virtuais que são utilizados apenas para ajudar o desenvolvimento da lógica de programação escalar interna.
são utilizados para contatos internos do programa.
Pode-se apresentar a estrutura de um CLP dividida em três partes: entrada, processamento e saída. Sobre essas partes, analise as assertivas abaixo.
I. As saídas analógicas são módulos conversores A/D, que convertem um sinal de entrada em um valor digital, normalmente de 12 bits (4096 combinações).
II. Os sinais dos sensores são aplicados às entradas do controlador e a cada ciclo (varredura) todos esses sinais são lidos e transferidos para a unidade de memória interna denominada memória imagem de entrada.
III. As entradas analógicas são módulos conversores D/A, ou seja, um valor binário é transformado em um sinal analógico.
É correto o que se afirma em
I e II, apenas.
II e III, apenas.
I e III, apenas.
I, apenas.
II, apenas.
Os controladores lógicos programáveis (CLP) são usados industrialmente no controle de máquinas e processos discretos e independentes. O CLP recebe sinais acerca do estado das variáveis controladas do processo em seus terminais de entrada. A opção que apresenta apenas dispositivos de entrada de sinais no CLP é:
relé e contador.
sensor e botão de pulso.
alarme e solenoide.
solenoide e relé.
luz indicadora e botão.



