Questões de Concurso sobre Princípios de instrumentação e automação


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
50 questões encontradas
Questões por página
20
Mais recentes
 

Considere o Lugar Geométrico das Raizes (LGR) da Figura abaixo.
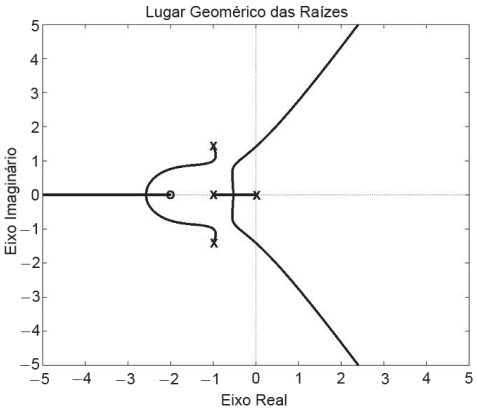

Imagem associada para resolução da questão


A malha fechada associada a esse LGR, para ganho K = 3, possui polos em


Considerando-se as informações acima, verifica-se que K = 3 é o ganho


A

subamortecido da malha aberta


B

derivativo do controlador


C

crítico para estabilidade


D

integral do controlador


E

de malha fechada

Considere o trecho de código na linguagem C, descrito abaixo.


int Teste[5] = {4,2,10,4,5};

int SomaQ = 0;

int i;


for (i=0;i<5;i++) {

"código a ser incluído aqui"

} /* for */


Qual código deve ser incluído na linha indicada entre aspas (" ") para que a variável SomaQ assuma o valor da soma dos quadrados dos números contidos no vetor Teste quando terminar o loop?


A

SomaQ = SomaQ + Teste[i];


B

SomaQ = SomaQ + i;


C

SomaQ = SomaQ + (Teste[i] * Teste[i]);


D

SomaQ = SomaQ + (Teste[i] - Teste[i]);


E

SomaQ = SomaQ + Teste[0];

Em alguns programas comerciais para simulação de sistemas dinâmicos, tais como Simulink/MATLAB e Xcos/SCILAB, entre outros, a implementação computacional de diagramas de blocos pode ser realizada diretamente para a solução do modelo de estado associado. Para tanto, recomenda-se que não haja inconsistências no modelo a ser simulado ou na sua representação gráfica.


Uma das possíveis inconsistências que devem ser evitadas são as malhas


A

com dois ou mais integradores em série


B

com integradores e ganhos em paralelo


C

com somadores de três ou mais entradas


D

sem integradores


E

sem integradores e ganhos em série

Ano: 2023
Prova: CESGRANRIO - TRANSPETRO - Profissional de Nível Superior - Área: Engenharia de Automação - 2023

Existem várias técnicas que podem ser usadas para aproximar numericamente integrais definidas de funções reais.


Uma técnica que NÃO se aplica a essa aproximação é a(o)


A

soma de Riemann


B

método de Romberg


C

regra dos trapézios


D

regra de Simpson


E

regra de Cramer

Em relação às ferramentas CAE (Computer Aided Engineering), marque V para as afirmativas verdadeiras e F para as falsas.


( ) São programas para engenharia que incluem análise de elementos finitos, dinâmica computacional de fluidos, dinâmicas multicorpos e otimização.

( ) O termo CAE envolve simulação, validação, otimização de produtos, ferramentas de fabricação, desenho assistido por computador e manufatura assistida por computador.

( ) São parâmetros normalmente utilizados em simulações CAE: temperatura, pressão, forças aplicadas e campos eletromagnéticos.

( ) São áreas abrangidas pelo CAE: análise de tensão na montagem utilizando elementos finitos, análise térmica, cinemática, dinâmica, projetos elétricos, desenhos elétricos e arquitetônicos.

( ) A engenharia assistida por computador, do inglês, Computer Aided Engineering, consiste no uso de um software para controlar ferramentas de máquinas e equipamentos relacionados ao processo de fabricação.


A sequência está correta em


A

V, F, V, F, V.


B

F, V, F, V, V.


C

F, V, F, V, F.


D

V, F, V, F, F.

Considere o programa apresentado a seguir
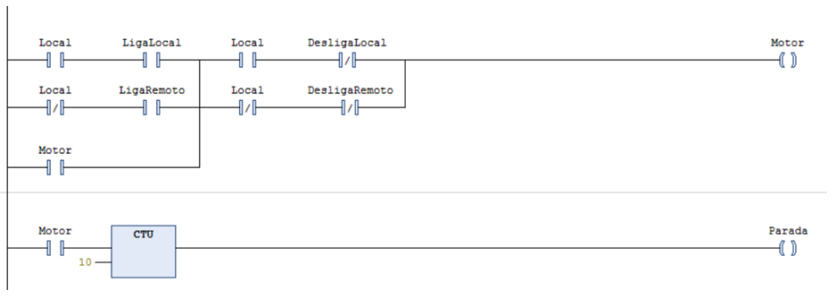

Imagem associada para resolução da questão


Sobre o seu funcionamento é correto afirmar que,


A

da forma como foi apresentado, o motor só pode ser acionado se a variável Local estiver acionada.


B

da forma como foi apresentado, o motor só pode ser acionado se a variável Local não estiver acionada.


C

assim que o motor for desligado 10 vezes, a variável de Parada será ativada.


D

assim que o motor for acionado 10 vezes, a variável de Parada será ativada.


E

para que o motor permaneça ligado, é necessário que a variável LigaLocal ou a variável LigaRemoto estejam ativas.

Atualmente, para que o profissional das engenharias aumente sua eficiência, qualidade e precisão de seus projetos, assim como o desempenho na execução dos serviços, é fundamental o conhecimento de ferramentas computadorizadas como CAE, CAD e CAM, em que os projetos são elaborados, simulados e gerenciados nas inúmeras áreas das engenharias. De acordo com os conceitos e características das ferramentas, analise as afirmativas a seguir.


I. CAE: possui ferramentas que possibilitam a simulação e análises de engenharia.

II. CAM: possui ferramentas que possibilitam a criação de desenhos técnicos 2D e 3D.

III. CAD: possui ferramentas que possibilitam a visualização e a criação de instruções para máquinas CNC, por exemplo.


Está correto o que se afirma apenas em


A

I.


B

I e II.


C

I e III.


D

II e III.

A pirâmide da automação industrial, mostrada a seguir, é uma representação muito utilizada para indicar a estruturação usualmente empregada nos projetos de automação industrial.
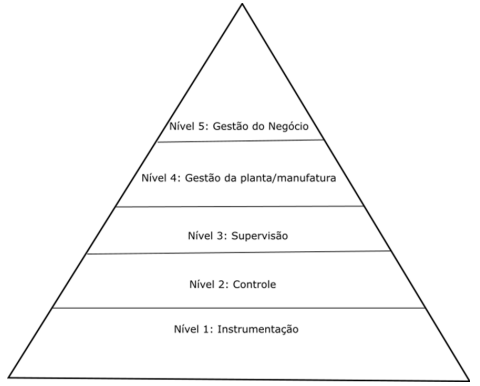

Imagem associada para resolução da questão


Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.


A

Foundation Fieldbus H1, Profibus FMS e Profinet.


B

DeviceNet, Profibus DP e PA, Foundation Fieldbus HSE.


C

Hart, ControlNet e Foundation Fieldbus HSE.


D

Foundation Fieldbus H1, Profibus DP e PA.


E

Ethernet Industrial, Foundation Fieldbus HSE e Profibus FMS.

Observe um código m-file do software Matlab.


clear all

clc

format long


T=0.01;

x1=[0];

x2=[1];

y=[0];

u=[0];

tempo=[0];

for k=2:1:500

u(k)=1;

x1(k)=x1(k-1)+T*x2(k-1);

x2(k)=(-6*T)*x1(k-1)+(-5*T+1)*x2(k-1)+T*u(k-1);

y(k)=x1(k);

tempo(k)=(k-1)*T;

end

plot(tempo,y,'r')

hold on plot(tempo,x1,'b')

plot(tempo,x2,'o')


O valor do terceiro elemento de y é:


A

0,01


B

0,0195


C

0,028619


D

0,03737035

Indústria 4.0 refere-se à indústria formada da união entre os mundos físico, digital e biológico para criar fábricas hiperconectadas e autogerenciáveis. A estimativa é que a migração para o conceito 4.0 reduza, no mínimo, 73 bilhões/ano de custos industriais no Brasil (ABDI). Esta Indústria é impulsionada pela utilização de sistemas digitais integrados e de tecnologias superavançadas, como Inteligência Artificial (IA ou AI), Internet das Coisas (IoT), Realidade Aumentada (AR), robótica, dentre outras evoluções, sendo, portanto, uma mudança de mentalidade. Sobre a Indústria 4.0, analise as afirmativas a seguir.


I. Robôs autônomos: substituição ou cooperação de tarefas executadas por humanos (normalmente perigosas ou repetitivas) pela mão de obra de robôs, que têm a capacidade de exercer o seu trabalho sem a necessidade de supervisão humana e, normalmente, possuem elevada eficácia em suas atividades.

II. Integração de sistemas: quando diferentes sistemas interagem de forma automatizada, centralizando as informações geradas como SAP; e-PDM; M.E.S; dentre outros.

III. Manufatura aditiva: integração de elementos virtuais com o mundo real como o uso de câmeras e sensores embarcados em dispositivos, como tablets e celulares.

IV. Realidade aumentada: modo como os objetos físicos estão conectados e se comunicam entre si, por meio de sensores inteligentes e softwares que transmitem dados para uma rede.

V. Big Data e Analytics: o Big Data armazena os dados gerados; e Analytics processa tais dados, transformando- -os, assim, em informações.

VI. Computação em nuvem: também conhecida como Cloud; trata-se da entrega de recursos da TI sob demanda por meio da Internet, como IaaS (Infraestrutura como Serviço), PaaS (Plataforma como Serviço) ou SaaS (Software como Serviço).

VII. Internet das coisas: forma de fabricação por meio aditivo, em que um modelo tridimensional é gerado através de sucessivas deposições de camadas de material (impressão 3D).


Está correto o que se afirma apenas em


A

I, IV e VII.


B

I, II, V e VI.


C

III, IV e VII.


D

II, III, IV e V.

As expressões lógicas que representam o diagrama de comandos são:
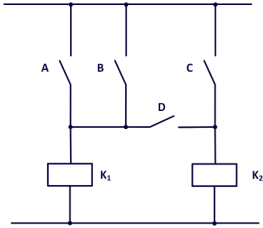

Imagem associada para resolução da questão


A

K1 = A + B + C . D

K2 = C . D . (A + B)


B

K1 = A . B + C . D

K2 = C + D . (A + B)


C

K1 = A + B + C + D

K2 = C + D . (A + B)


D

K1 = A + B + C . D

K2 = C + D + (A + B)


E

K1 = A + B + C . D

K2 = C + D . (A + B)

Considere a função de transferência, , onde U(s) e Y(s) é a entrada e a saída do sistema de controle, respectivamente. A representação matricial da equação diferencial de estado e da equação de saída do sistema são respectivamente:


A

x' = x + u, y= [1 2 3] x


B

x' = x + u, y= [3 2 1] x


C

x' = x + u, y= [-3 -2 -1] x


D

x' = x + u, y= [1 2 1] x


E

x' = x + u, y= [1 2 1] x

A transformada Z é um método muito utilizado para resolver equações diferenças. Considerando que a transformada Z da resposta (saída), após resolver a equação diferença do sistema a entrada ao degrau unitário, seja dada por:


O valor inicial e final da resposta y[n] são respectivamente:


A

0 e ∞


B

0 e 1


C

1 e 8


D

2 e 0


E

3/2 e 1/2

   
Gerar simulado