




Questões de Concurso sobre Projeções e Representações


Disciplina
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
604 questões encontradas
Questões por página
20
Mais recentes
 

Considere o descrito a seguir para responder às questões de nos 30 e 31.


Para realizar a correlação entre os dois referenciais geodésicos, são utilizados basicamente dois modelos de transformação: o de Bursa-Wolfe e o de Molodensky, cujas equações estão descritas abaixo.


Equações de Bursa-Wolfe


onde u, v e w são as coordenadas no sistema 1

x, y e z são as coordendas no sistema 2

σ é um fator de escala

κ, ϕ e ϖ são ângulos de rotação

Δx, Δy e Δz são parâmetros de translação


Equações de Molodensky Reduzidas


onde φ, λ e h são as coordenadas no sistema 1

x, y e z são as coordenadas no sistema 2

Δa é a diferença entre os comprimentos dos semieixos maiores

Δf é a diferença entre os valores do achatamento

Δx, Δy e Δz são parâmetros de translação


Pode-se perceber que, no modelo de Bursa-Wolfe, são introduzidas coordenadas cartesianas do ponto, enquanto que, no modelo de Molodensky reduzido, as coordenadas estão em sua forma elipsóidica. Assim, para selecionar um modelo em detrimento do outro, faz-se necessário transformar as coordenadas cartesianas em geodésicas ou vice-versa, conforme ilustra a figura a seguir.
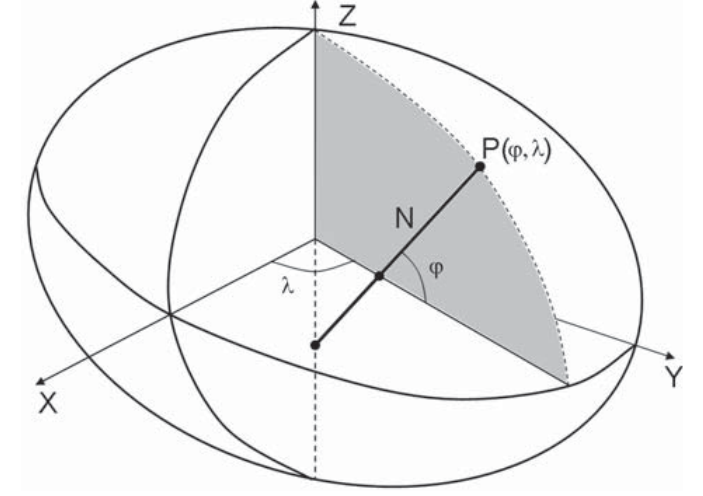

Imagem associada para resolução da questão


Nesse esquema, o parâmetro N representa o(a)

A

raio do elipsoide de referência do sistema


B

raio de curvatura de seção normal à longitude


C

raio de curvatura de seção transversal à latitude


D

grande normal


E

altitude elipsoidal do ponto

As projeções cartográficas são transformações matemáticas que fornecem valores sobre o plano a partir das coordenadas geográficas.


A escolha da superfície de projeção deve adequar-se às características da região representada, como é o caso de usar a projeção


A

cilíndrica normal em regiões de altas latitudes


B

cilíndrica transversa em regiões com grande extensão E-W


C

cônica normal em regiões com grande extensão E-W


D

cônica normal em regiões equatoriais


E

cônica transversa em regiões com grande extensão E-W

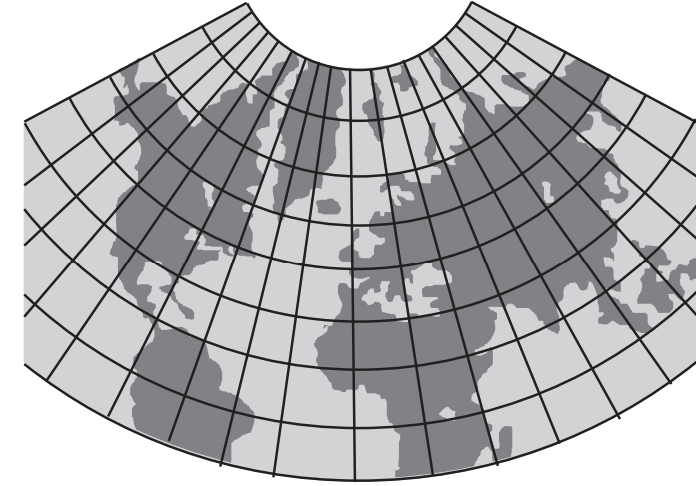
Imagem associada para resolução da questão


As representações de meridianos e paralelos em sistemas de coordenadas projetados estão sujeitas às influências das transformações aplicadas a todas as feições.


Na figura acima, a representação dos meridianos permite concluir que se trata de uma projeção


A

cônica normal


B

cônica transversa


C

plana horizontal


D

cilíndrica horizontal


E

policônica

O professor de Geografia deve esclarecer aos alunos que toda projeção cartográfica tem suas vantagens e desvantagens. A projeção cilíndrica de Mercator, por exemplo, deforma as dimensões das áreas representadas.

Na projeção mencionada, a porção da superfície terrestre representada com a menor distorção corresponde à zona:


A

polar norte.


B

polar sul.


C

intertropical.


D

temperada norte.


E

temperada sul.

As projeções cartográficas consistem na correlação entre os pontos da superfície da terra com suas representações planas. Entretanto, como sempre há uma deformação entre o real e o representado, costuma-se classificar as projeções cartográficas em função da propriedade conservada. Dessa forma, é correto afirmar que as projeções equidistantes NÃO


A

apresentam deformações lineares em uma ou algumas direções.


B

deformam as áreas, dentro de limites de extensão.


C

deformam ângulos e, portanto, mantêm a forma da área analisada.


D

deformam ângulos e áreas.


E

conservam nenhuma propriedade.

A Projeção Universal Transversa de Mercator − UTM − é um sistema válido universalmente para caracterização do posicionamento. NÃO pode ser considerada uma especificação do sistema UTM:


A

adoção de um fator de redução de escala k0 = 0,9996.


B

projeção cilíndrica, com uma rotação de 90° do eixo do cilindro.


C

adoção de um elipsoide de referência.


D

adoção de 45 cilindros de eixo transverso, obtidos através da rotação no plano do equador.


E

limitação dos fusos de latitude ao paralelo de 80° N e S.

Unidade funcional no uso de aerofotos; dela tiramos medidas horizontais, verticais e obtemos a posição real da escala, resultando numa representação gráfica que é o mapa.


A

Paralaxe


B

Fotobase


C

Aerobase


D

Estereopar


E

Marca fiducial

No universo de representação, definem-se as possíveis representações geométricas que podem estar associadas às classes do universo conceitual. É característica da representação vetorial

A
o espaço ser representado como um plano cartesiano composto de colunas e linhas e a associação de atributos apenas a classes do mapa.

B
a presença de três elementos gráficos: ponto, linha e área (polígono) e a facilidade em associar atributos a elementos gráficos.

C
a melhor capacidade de representação de fenômenos com variação contínua no espaço e simulação e modelagem mais fáceis.

D
a necessidade de os relacionamentos espaciais serem inferidos e a facilidade em associar atributos a elementos gráficos.

E
a melhor apresentação de fenômenos com variação contínua no espaço e a presença de três elementos gráficos: ponto, linha e área (polígono).

Analise o planisfério.

Imagem associada para resolução da questão

O planisfério está representado na projeção de


A

Mercator.


B

Bertin.


C

Mollweide.


D

Goode.


E

Robinson.

Nas representações de grandes extensões territoriais, em que as áreas constituem elemento relevante para as análises, deve-se empregar um sistema de projeção dito equivalente, que tem a propriedade de preservar, na representação, as relações existentes entre as áreas reais.


C
Certo

E
Errado

As coordenadas geográficas de um objeto georreferenciado na escala 1:25.000 serão as mesmas, independentemente de a carta topográfica ter como referência planimétrica o SAD-69 (south american datum) ou o Sistema de Referência Geocêntrico para as Américas (SIRGAS2000).


C

Certo


E

Errado

Trata-se da projeção preferida para a confecção de mapas geopolíticos, em que se pretende representar a situação de um Estado específico diante dos demais Estados. Nesse mapa, todas as coisas estão distorcidas quanto mais distantes do Estado-referência. A projeção abordada no texto trata-se:


A

Peters.


B

Mercator.


C

Azimutal ortográfica.


D

Hereford.


E

Mollweide.

A utilização frequente de algumas representações cartográficas leva-nos a acreditar que alguns mapas são mais corretos que outros, ou mesmo que eles têm a função exclusiva de retratar a distância e a posição exata entre os diversos lugares. Pois isto não é uma verdade absoluta quando se analisa uma anamorfose que deve ser entendida como:
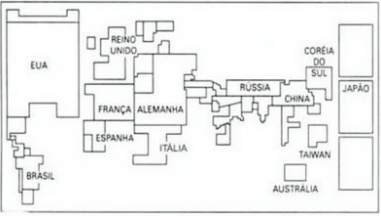

Imagem associada para resolução da questão


A

mapa onde se representa um fato, mediante um símbolo, desconsiderando uma possível escala de valores entre os elementos representados.


B

mapa anamórfico que mostra as suas proporções maiores dos seus territórios como, por exemplo, a extensão territorial.


C

planisfério no qual áreas de um país ou de um continente assumem o tamanho proporcional ao dado que se quer evidenciar.


D

carta de navegação aérea ou náutica que mostram países que mais se destacam nas transações econômicas mundiais.


E

planisfério no qual as representações representam o grau de importância que cada país tem no cenário político internacional.

A respeito do sistema UTM, utilizado no mapeamento sistemático brasileiro, considere as seguintes afirmativas:

I - as projeções dos meridianos são curvas simétricas em relação ao meridiano central;

II - há distorção linear ao longo dos meridianos secantes da projeção;

III - há distorção linear ao longo do meridiano central da projeção.

É(São) correta(s) APENAS a(s) afirmativa(s)


A

I.


B

II.


C

III.


D

I e II.


E

I e III.

O símbolo da ONU (Organização das Nações Unidas) mostra uma representação do mundo a partir de uma projeção:


A

cônica


B

cilíndrica


C

de Peters


D

de Mollweide


E

azimutal

A rede de paralelos e meridianos sobre a qual desenhamos um mapa constitui o que denominamos de:


A

GPS.


B

convenção cartográfica.


C

coordenadas geográficas.


D

aerofotogrametria.


E

projeção cartográfica.

O primeiro meridiano é o que passa pelo:


A

Observatório de Portugal.


B

Observatório do Rio de Janeiro.


C

Observatório de Greenwich


D

Observatório de Paris.


E

Observatório Ocidental.

   
Gerar simulado

