Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado - Página 12 | Gran Questões

Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
268 questões encontradas
Questões por página
20
Mais recentes
 

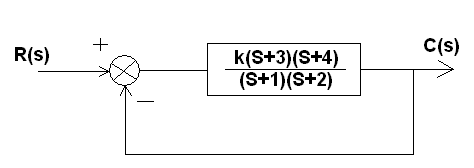
Analise o sistema a seguir.

Imagem associada para resolução da questão

Para o sistema acima, a respeito dos pólos e dos zeros, assinale a afirmativa correta.


A

–3 e –4 são os polos e –1 e –2 são os zeros.


B

+3 e +4 são os polos e +1 e +2 são os zeros.


C

–3 e –4 são os zeros e –1 e –2 são os polos.


D

+3 e +4 são os zeros e +1 e +2 são os polos.


E

–3 e –4 são os polos e +1 e +2 são os zeros.

O controle pode ser definido como sendo um sistema que busca manter uma relação preestabelecida entre duas variáveis.
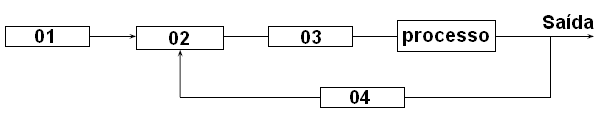
Imagem associada para resolução da questão

A figura acima apresenta um diagrama de blocos de um sistema de controle de malha fechada.

A respeito desse diagrama, pode‐se dizer que os blocos 1, 2, 3 e 4 são, respectivamente,


A

comparador, referência, controlador e medidor.


B

referência, comparador, controlador e medidor.


C

controlador, referência, comparador e medidor.


D

referência, medidor, comparador e controlador.


E

medidor, referência, comparador e controlador.

Um sistema de controle de posição de uma máquina ferramenta tem um amplificador em cascata com um chassi de válvulas deslizantes e uma realimentação com um sistema de medição de deslocamento. Sendo as funções de transferência (F.T) dadas a seguir, assinale a alternativa que corresponde à função de transferência global para o sistema de controle.
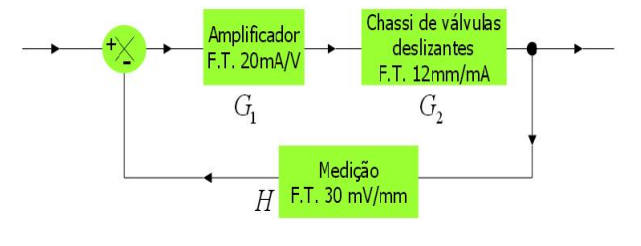
Imagem associada para resolução da questão


A

29,27 mm/V.


B

32,28 mm/V.


C

19,28 mm/V.


D

12,34 mm/V.


E

34,22 mm/V.

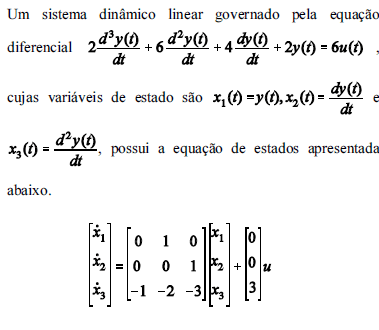
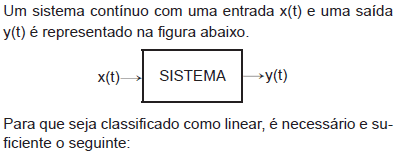
Imagem associada para resolução da questão


A

se a entrada x(t) for multiplicada por uma constante K, a saída y(t) será multiplicada pela mesma constante.


B

se a entrada for a soma x1(t)+x2(t), a saída será a soma das saídas produzidas pelas respectivas entradas, y1(t)+y2(t).


C

se a entrada for o produto x1(t)x2(t), a saída será o produto das saídas produzidas pelas respectivas entradas, y1(t)y2(t).


D

se a entrada for o quociente x1(t)/x2(t), a saída será o quociente das saídas produzidas pelas respectivas entradas, y1(t)/y2(t).


E

que o sistema seja homogêneo e aditivo.

 
Ir para a página:
OK
 
Gerar simulado