Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado - Página 10 | Gran Questões

Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
268 questões encontradas
Questões por página
20
Mais recentes
 

Considere o modelo de um sistema linear contínuo e em malha fechada, representado pelo diagrama em blocos da Figura abaixo.
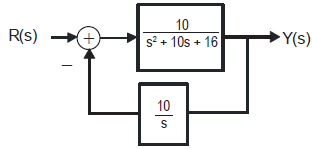

Imagem associada para resolução da questão


Se na entrada R deste sistema foi aplicado o sinal do tipo Rampa Unitária, o sinal da saída, Y, em regime permanente, tende para


A

infinito


B

zero


C

valor constante igual a 1


D

valor constante igual a 0,9


E

valor constante igual a 0,1

A classificação dos modelos depende do campo de conhecimento e escopo. Sobre os modelos classificados quanto a sua constituição, é correto afirmar que os modelos físicos


A

são aqueles com ênfase nas características físicas reais do sistema que estão descrevendo.


B

são aqueles que podem apenas ser desenhados em um papel, representado em um computador, descritos em palavras ou imaginado na mente das pessoas.


C

são aqueles com ênfase nas características físicas reais do sistema que estão descrevendo.


D

são objetos físicos que representam de forma equivalente, em escala real, ampliada ou reduzida, a forma do objeto que querem representar, ou operam de forma equivalente ao objeto que eles querem representar.


E

são empregados para ajudar a saber e compreender o sistema que eles representam.

As variáveis lógicas são todas as variáveis envolvidas em um circuito digital, podendo ser de entrada e de saída. Sobre essas variáveis, analise as assertivas abaixo.


I. As variáveis lógicas de entrada podem assumir apenas dois valores e podem ser provenientes, por exemplo, de uma chave, de sensores, dentre outros.

II. As variáveis lógicas de saída são representadas por letras maiúsculas.

III. As variáveis lógicas de saída são o resultado das variáveis de entrada processadas pelo circuito lógico.


É correto o que se afirma em


A

I e II, apenas.


B

II e III, apenas.


C

I e III, apenas.


D

I, apenas.


E

II, apenas.

Para entender e controlar sistemas complexos, deve-se obter modelos matemáticos quantitativos desses sistemas. Sobre a modelagem de sistemas físicos, marque V para verdadeiro ou F para falso e, em seguida, assinale a alternativa que apresenta a sequência correta.


( ) As variáveis generalizadas de um dado sistema são aquelas cujo produto é igual à potência entrando ou saindo do sistema.

( ) Sob o enfoque energético, pode-se classificar os elementos de sistemas físicos em três tipos: fonte de energia, armazenadores de energia e dissipadores de energia.

( ) No par de variáveis generalizadas, identificam-se dois tipos de variáveis, que dependem da forma com que elas agem nos elementos dos sistemas. Assim, têm-se variáveis ENTRE (corrente, força) e variáveis ATRAVÉS (tensão, velocidade).


A

V/ F/ F


B

F/ V/ V


C

F/ V/ F


D

V/ F/ V


E

V/ V/ F

Considere o Sistema de Controle Discreto cuja dinâmica é representada, em espaço de estado, pela seguinte equação matricial:


X(k +1) = ΦX(k) + Γu(k) e y(k) = CX(k)


onde


Φ = , Γ = e C = [1 0]


A expressão da Função de Transferência que relaciona a saída e a entrada deste sistema é


A


B


C


D


E

O degrau unitário u(t) é assim definido:


Um sinal pulsado v(t) é formado pela associação de funções do tipo degrau com a seguinte configuração:


v(t) = 5u(t + 4) −10u(t) + 5u(t−2)


O valor da integral v(t)dt é


A

0


B

5


C

8


D

10


E

20

Dos tipos de estratégia de controle, sobre o controle cascata, assinale a alternativa correta.


A

É aquele cuja correção é feita pelo aparecimento de um erro (desvio) da variável do processo.


B

Possui tomada de decisão da correção pelo aparecimento de um desvio em outras variáveis de operação.


C

Dirigir um carro com base nas placas de sinalização é um exemplo deste controle.


D

Dirigir um carro utilizando mais de um espelho retrovisor é um exemplo desse controle.


E

Dirigir um carro com base em um espelho retrovisor é um exemplo desse controle.

A figura a seguir apresenta um sistema de controle representado pelo diagrama de blocos.
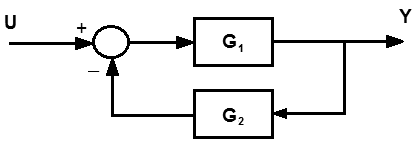

Imagem associada para resolução da questão


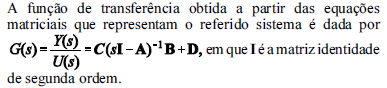
Esse sistema pode ser substituído por uma única função de transferência, conforme

A


B


C


D


E

A figura a seguir apresenta três curvas que correspondem às respostas de três funções de transferência. Relacione essas curvas com o fator de amortecimento ξ:
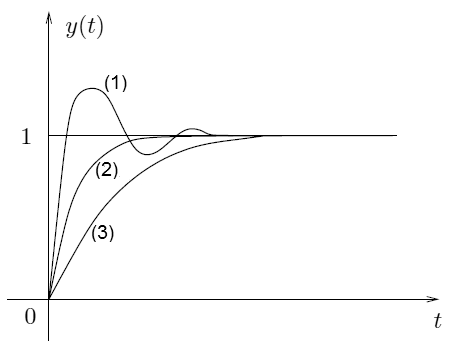

Imagem associada para resolução da questão


fator de amortecimento ξ:


( ) 0 < ξ < 1

( ) ξ < 1

( ) ξ = 1


Assinale a alternativa que mostra a relação correta, de cima para baixo:

A

1 – 2 – 3


B

1 – 3 – 2


C

3 – 2 – 1


D

3 – 1 – 2


E

2 – 3 – 1

Considere o sistema S:x(t) → y(t) dado por:


y(t) = S[x(t)] = 2x(t)cos(t + 1) – 3sen[x(t – 2)]


Analisando y(t) sob os aspectos de variância no tempo, causalidade e memória, esse sistema é


A

invariante no tempo, não-causal e com memória.


B

invariante no tempo, causal e sem memória.


C

variante no tempo, não-causal e com memória.


D

variante no tempo, causal e com memória.


E

variante no tempo, causal e sem memória.

 
Ir para a página:
OK
 
Gerar simulado