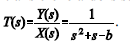Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado - Página 13 | Gran Questões

Questões de Concurso sobre Modelagem de sistemas dinâmicos, função de transferência e matrizes de estado


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
268 questões encontradas
Questões por página
20
Mais recentes
 

Um sistema linear e contínuo apresenta a equação diferencial do seu modelo em espaço de estados, referida à entrada u(t), dada por


= + u


onde o vetor de estados é definido por .


Esse sistema tem três polos reais, cujos valores são:


A

−1, −1 e −2


B

0, −2 e −3


C

0, −1 e −3


D

0, 1 e −12


E

1, −6 e −12

O polinômio do denominador da função de transferência de um sistema em malha fechada é dado por


s3 + 9s2 + 23s + 15 + K


Variando K positivamente a partir de K = 0, o valor de K a partir do qual o sistema vai para a instabilidade é


A

235


B

192


C

185


D

150


E

120

O modelo em função de transferência de um sistema linear contínuo é dado por


Para esse sistema, foi obtido um modelo equivalente discreto, com zero order hold, usando um período de amostragem de 10 ms. Considere que, para uma entrada degrau unitário, o tempo de acomodação (settling time) da resposta é calculado por , onde ς é a razão de amortecimento, e ωn é a frequência natural não amortecida do sistema contínuo.


Supondo que o sistema discretizado tenha o mesmo desempenho que o sistema contínuo, aproximadamente, quantas amostras levará o sistema discreto para atingir o estado estacionário, partindo do instante inicial?


A

250


B

150


C

100


D

80


E

50

Deseja-se controlar o sistema linear, representado pelo modelo em espaço de estado, cujas equações são mostradas a seguir
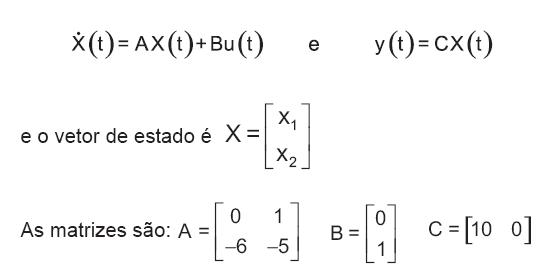
Imagem associada para resolução da questão

A estratégia de controle consiste em usar a seguinte realimentação: u(t) = − K X(t), onde K = [k1 k2] e alocar os polos de malha fechada no plano S em s1 = −5 +j5 e s2 = −5 −j5. O valor do vetor de ganhos K é


A

K = [ 5 44]


B

K = [ 44 5]


C

K = [ −5 −44]


D

K = [ 56 15]


E

K = [ −44 −5]

A planta do sistema é linear, consistindo em um sistema de primeira ordem. Apesar de essa planta estar sob a ação de uma malha de controle, formando um sistema em malha fechada, o sistema global também é linear e de primeira ordem.


C
Certo

E
Errado

Seja um sistema linear e invariante no tempo definido pelo seu modelo em espaço de estados:


= + u

y =


A função de transferência Y(s)/U(s) é


A


B


C


D


E

 
Ir para a página:
OK
 
Gerar simulado