







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
O que é o volume de trabalho de um manipulador de robô numa aplicação de automação industrial?
Quantidade de trabalho que o robô pode realizar.
Resolução de controle do robô.
Precisão e repetibilidade do robô.
Envelope ou espaço dentro do qual o robo pode operar.
Em sistemas de controle de atitude e trajetória de veículos em geral (aéreos, terrestre e outros) são geralmente empregadas as IMU (Unidades de Medida Inercial), compostas fundamentalmente por:
controladores PID
giroscópios e resistores
acelerômetros e capacitores
acelerômetros e girômetros
filtros e condicionadores de sinais
Um sensor de deslocamentos que realiza medidas na faixa de 10 mm a 50 mm indica o valor de 25 mm.
O intervalo provável do valor real, considerando uma exatidão de 1% do fundo de escala, é
25 mm ± 0,100 mm
25 mm ± 0,250 mm
25 mm ± 0,400 mm
25 mm ± 0,500 mm
25 mm ± 0,625 mm
Os acionadores são dispositivos responsáveis pelo movimento das articulações e do desempenho dinâmico do robô. Sobre os acionadores hidráulicos, analise as assertivas abaixo.
I. Os principais componentes desse sistema são: motor, cilindro, bomba de óleo, válvula e tanque de óleo. A bomba de óleo é responsável pelo fluxo de óleo no cilindro em direção ao pistão que movimenta a junta.
II. É geralmente associado a robôs de maior porte, quando comparados aos acionadores pneumáticos e elétricos. Entretanto, a precisão em relação aos acionadores elétricos é menor.
III. Existem diversos tipos diferentes de motores hidráulicos, como motor de palheta, de engrenagem, de lóbulos etc., e todos eles apresentam características de alto torque específico, ou seja, torque elevado com massa e volume reduzidos.
É correto o que se afirma em
I e II, apenas.
II e III, apenas.
I e III, apenas.
I, apenas.
III, apenas.
Os sensores são transdutores, ou seja, conversores de grandezas físicas em sinais elétricos correspondentes. Dos tipos de sensores, é correto afirmar que os encoders
medem por meio da emissão de energia para o ambiente ou por modificarem o ambiente.
podem ser classificados de acordo com o tipo de funcionamento como: incremental ou absoluto. Enquanto o incremental possibilita detectar apenas a mudança de posição, os absolutos indicam a posição real do objeto.
não emitem energia, mas pelo contrário, recebem energia do ambiente.
lidam com a observação de aspectos do mundo exterior ao robô.
utilizam um fluido à pressão para movimentar o braço.
Considerando o funcionamento das juntas em robótica, é correto afirmar que a junta prismática
gira em torno de uma linha imaginária estacionária chamada de eixo de rotação.
move em linha reta. São compostas de duas hastes que deslizam entre si.
funciona com a combinação de três juntas de rotação, realizando a rotação em torno de três eixos.
é composta por duas juntas, uma rotacional e uma cilíndrica.
é composta por duas juntas cilíndricas; realiza movimentos em duas direções.
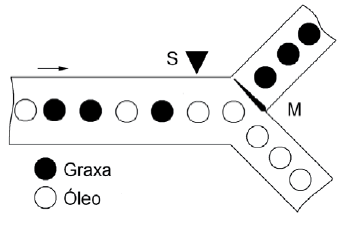
A Figura acima mostra uma esteira transportadora, em Y, para lubrificantes, com um sensor S montado em uma das laterais. Graxas são acondicionadas em embalagens metálicas, e óleos são acondicionados em embalagens de plástico, sendo que as dimensões das embalagens são todas iguais. O sensor percebe a diferença entre as embalagens e envia um sinal para o comando da alavanca M, que direciona graxas para um lado e óleos para o outro.
O sensor S é do tipo
transdutor estroboscópico
potenciômetro síncrono
encoder incremental
encoder absoluto
indutivo
Abaixo vê-se o comportamento dos termopares S, R e B considerados nobres e um Quadro com as características dos três termopares.
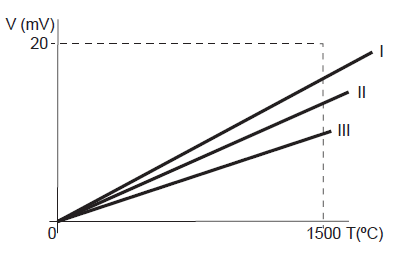
Termopar | Faixa de Operação |
S | 0°C a 1600°C 0 mV a 16,771 mV |
R | 0°C a 1600°C 0 mV a 18,842 mV |
B | 600°C a 1700°C 1,791 mV a 12,426 mV |
Analisando o gráfico e o Quadro, as curvas de comportamento I, II e III referem-se, respectivamente, aos termopares
B, R e S
B, S e R
R, S e B
S, B e R
S, R e B
A característica estática, que está presente em sensores indutivos, e que é observada quando para um mesmo valor de entrada obtêm-se valores diferentes para a saída, como a diferença entre seu ponto de ativação e seu ponto de desativação, é denominada
histerese
banda morta
deriva do zero
distância sensora nominal
distância sensora operacional
Assinale a alternativa INCORRETA em relação aos TERMOPARES.
Termopar tipo S - (cromel/alumel, O “C a 1 200 “C): é o mais utilizado na indústria em geral, pois tem excelente resistência à oxidação em alta temperatura e à corrosão em baixas temperaturas.
Termopar tipo E - (níquel-cromo/cobre-níquel, 200 “C a 870 ºC): é indicado para as atmosferas oxidantes e inertes; em ambientes redutores ou no vácuo, as características de dilatação se alteram e, nesses casos, não é indicado.
Termopar tipo T - (cobre/cobre-níquel, 180 “C a 370 ºC): sua principal característica é a excelente resistência à corrosão, sendo bastante utilizado em temperaturas negativas.
Termopar tipo R (platina 13%-ródio/platina, O “Ca 1 500 ºC): possui os mesmos componentes do termopar S. As quantidades envolvidas na liga variam para 87% de platina e 13% de ródio. Esse termopar tem alta utilização e é também empregado em laboratórios como padrão.
Termopar tipo J (ferro/constantan, O “C a 800 ºC): é indicado para aplicações no vácuo e em atmosferas oxidantes. É contraindicado para locais que contenham enxofre, por causa de interações químicas.
Na automação industrial existem dispositivos que fazem parte da interface entre a linha de produção e a central de processamento. Relacione adequadamente esses dispositivos às respectivas características.
1. Atuadores.
2. Transdutores.
3. Sensores.
4. Conversores.
( ) Medem as variáveis contínuas e discretas.
( ) Acionam os parâmetros contínuos e discretos do processo.
( ) Convertem sinais elétricos analógicos em dados digitais e vice-versa.
( ) Converte uma variável física de uma forma em outra mais útil para uma aplicação.
A sequência está correta em
2, 1, 4, 3.
2, 1, 3, 4.
3, 1, 4, 2.
3, 1, 2, 4.
3, 2, 4, 1.
O giroscópio é um dispositivo importante na orientação de sistemas com o objetivo de se opor a qualquer tentativa de mudar sua direção original.
Nesta linha de raciocínio, observa-se que
I. o giroscópio é um corpo rígido livre para girar em torno de um eixo que, por sua vez, gira em torno de um ponto fixo.
II. a nutação do giroscópio ocorre pelo movimento vertical do eixo do giroscópio quando ele sofre precessão.
III. o giroscópio sofre precessão em torno do seu eixo de giro.
Assinale:
se somente a afirmativa I estiver correta.
se somente as afirmativa I e III estiverem corretas.
se somente as afirmativa I e II estiverem corretas.
se somente a afirmativa II estiver correta.
se somente a afirmativa III estiver correta
Muitos robôs utilizam encoders para monitorar a posição do braço e, consequentemente, a posição da carga. Com relação ao encoder, assinale a alternativa correta.
O encoder absoluto é aquele em que o controlador não recebe a exata posição do braço e precisa do código binário para interpretar a troca de estado.
O encoder absoluto é aquele em que o controlador conhece exatamente a posição do braço e, quando é utilizado o código Gray, apenas um bit muda de cada vez.
O encoder absoluto é aquele em que o controlador recebe exatamente a posição do braço, porém não é possível distinguir se houve acréscimo ou decréscimo de posição.
O O encoder absoluto é aquele em que o controlador recebe exatamente a posição do braço, porém não é possível distinguir se houve acréscimo ou decréscimo de posição.
O encoder incremental é aquele que soma posições e permite ao controlador reconhecer a posição “zero”; não tem problemas com a falta de energia.
Considerando o contexto dos sensores angulares de posição, baseados em sensores ópticos (encoders ópticos), é correto afirmar:
Em encoders que utilizam um disco codificado, é preferível utilizar código Gray, pois assim tende-se a diminuir um eventual erro de medida.
Os encoders absolutos permitem a detecção do sentido de rotação, ao passo que, quando são utilizados encoders incrementais, esta detecção não é possível.
Em encoders incrementais, o circuito de controle deve ler o código binário gravado no disco para detectar a posição angular atual de um eixo de motor.
Para determinar a resolução de um encoder incremental, basta dividir o comprimento da circunferência de seu disco pela velocidade máxima a que ele será submetido.
Os encoders incrementais não se prestam à medida de velocidade angular de um eixo de motor, ainda que seja admitido um erro de leitura considerável.
Com relação aos sensores de proximidade indutivos (sensor de posição discreto), é correto afirmar:
Se a saída do sensor de proximidade for do tipo NPN, deve-se ligar a carga entre a saída do sensor e o polo negativo da alimentação (terra).
Esses sensores podem ser acionados mesmo por material metálico não ferromagnético e podem possuir contatos NA (normalmente abertos) e/ou NF (normalmente fechados).
Esses sensores somente podem ser acionados por material dielétrico (não condutor) e podem possuir saídas do tipo NPN e/ou PNP.
Esse tipo de sensor de proximidade tem de ser alimentado por uma fonte externa que forneça Corrente Alternada (CA) de baixa frequência.
Esse tipo de sensor não apresenta histerese.
O termopar é um sensor de temperatura cuja resistência varia em função da temperatura de sua junção bi-metálica.
Um amplificador de transresistência deve possuir baixa impedância de saída.
Matrizes de transformação homogênea entre segmentos do manipulador, ligados por juntas, dependem das variáveis de junta.



