Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
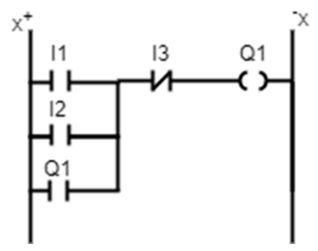
Considere que um CLP tem conectado nas suas entradas I1, I2 e I3, os botões B1, B2 e B3, respectivamente, todos normalmente abertos. Na sua saída Q1, o CLP tem conectada a lâmpada L1. Assinale a alternativa correta com relação a essa programação iadder.
Ao pressionar B1, L1 liga. Os botões B2 ou B3 desligam L1.
Ao pressionar B1 e B2, L1 liga sem selar. B3 desliga L1.
Ao pressionar B1 ou B2, L1 liga e sela. B3 desliga L1.
Ao pressionar B1 e B3 ou B2 e B3, L1 liga e sela.
Ao pressionar B1 e B2, L1 liga sem selar. B3 desliga L1.
Assinale a alternativa que contém linguagens de programação de CLPs definidas pela norma IEC 61131-3.
Ladder e Texto Estruturado.
Python e Diagrama de Blocos Funcionais.
Lista de Instruções e C++.
Ladder e Java.
SFC e Python.
Em uma máquina industrial, é utilizado um atuador pneumático que recebe ar em sua câmara de avanço por meio de uma eletroválvula comandada por um CLP. Em relação ao atuador pneumático citado, assinale a alternativa correta.
A velocidade de avanço não pode ser controlada em atuadores pneumáticos, pois é uma propriedade da pressão do ar.
O retorno de um cilindro pneumático não pode ser feito por mola.
A força de um atuador pneumático depende exclusivamente da corrente elétrica fornecida pelo CLP.
Em atuadores pneumáticos, a força é diretamente proporcional à pressão e inversamente proporcional à área do cilindro.
A linha pneumática para atuadores pneumáticos não requer filtragem, pois todos os tipos de atuadores possuem sistema de lubrificação e filtragem independentes da linha, e sua força independe da pressão do ar.
Um Controlador Logico Programável – CLP é definido pelo IEC (International Electrotechinical Commission) como: “Sistema eletrônico operando digitalmente, projetado para uso em um ambiente industrial, que usa uma memória programável para a armazenagem interna de instruções orientadas para o usuário para implementar funções específicas, tais como lógica sequencial, temporização, contagem e aritmética, para controlar, através de entradas e saídas digitais ou analógicas, vários tipos de máquinas ou processos. O controlador programável e seus periféricos associados são projetados para serem facilmente integráveis em um sistema de controle industrial e facilmente usados em todas suas funções previstas.”
No que se refere aos tipos de memórias de CLPs, assinale (V) para a afirmativa verdadeira e (F) para a falsa.
( ) Memória ROM (Read Only Memory) projetada para armazenamento permanente de um determinado programa ou de dados. Após a gravação do seu conteúdo, somente pode ser lido e nunca mais alterado. Desta forma, por natureza, as memórias ROM são imunes a alterações por ruídos elétricos e perda de energia.
( ) Memória EEPROM (Electrically Eraseble PROM) é volátil e oferece a mesma flexibilidade de programação que a ROM.
( ) Memória FLASH é um dos tipos mais antigos de memória. É utilizada pelas placas-mãe de computadores pessoais para armazenar o programa BIOS.
( ) Memória RAM (Random Access Memory): desenvolvida para que a informação possa ser escrita ou lida em qualquer posição de memória com alta velocidade. Esse tipo de memória é volátil, ou seja, não retém a informação se a fonte de alimentação for desligada.
As afirmativas são, respectivamente:
V, V, V, V.
V, V, F, V.
F, V, F, V.
V, F, V, F.
V, F, F, V.
Uma máquina dobradeira utiliza um CLP para controlar seu funcionamento de modo que precisa atender a normas de segurança, sendo obrigatório que o operador pressione simultaneamente 2 botões, “A” e “B”, para, assim, acionar seu mecanismo de dobra de forma segura. Em relação a essa máquina automatizada por CLP, assinale a alternativa correta.
A lógica utilizada nessa automação com CLP é sequencial, pois faz uso de Flip-Flop.
Essa máquina utiliza a lógica OU entre A e B.
Essa máquina faz uso da lógica E entre A e B para acionar seu mecanismo de dobra.
Essa máquina faz uso da lógica NE combinado com NOR entre A e B para acionar seu mecanismo de dobra.
Essa máquina faz uso da lógica NÃO entre A e B para acionar seu mecanismo de dobra.
A programação de CLPs pode ser feita pela linguagem ladder, na qual os contatos e as bobinas representam entradas e saídas do sistema de controle. Sobre os controladores lógicos programáveis, é correto afirmar que
o contato normalmente fechado representa a lógica SIM.
a associação em paralelo de contatos é considerada uma lógica XOR.
a transferência dos dados do computador para o CLP é sempre realizada por meio de rede sem fio.
os CLPs possuem apenas saídas a relé, o que os impossibilita de serem utilizados em aplicações de alta velocidade.
a lógica E entre duas variáveis discretas corresponde a dois contatos em série.
Em um processo industrial controlado por CLP, é comum o uso de dispositivos sensores e atuadores com sinais analógicos e digitais. Em relação aos controladores lógicos programáveis (CLPs), é correto afirmar que
apenas sensores digitais podem ser ligados em CLPs.
esse tipo de dispositivo pode utilizar entradas e saídas digitais e entradas e saídas analógicas.
a tensão de saída dos sensores conectados ao CLP deve ser de, no máximo, 5 V por padrão industrial internacional.
os sensores analógicos dependem de uma interface para serem conectados ao CLP denominada gateway.
sinais de corrente não podem ser associados ao CLP, apenas em tensão de 0 a 5 Vcc.
Modbus é um protocolo de comunicação industrial aberto utilizado para transmitir informação entre CLPs, sensores, atuadores e sistemas de supervisão e aquisição de dados (SCADA) em chão de fábrica.
Modbus RTU utiliza uma arquitetura mestre escravo com base em codificação de dados de Nx8 bits, verificação de erros por meio de CRC e taxas de transmissão de Mbps.
Modbus TCP permite a comunicação entre múltiplos mestres e escravos que aproveitam as infraestruturas LAN fazendo uso de protocolos TCP IP.
Modbus Plus é um protocolo multipropósito de comunicação peer to peer que usa duas camadas, a camada física baseada em RS485 e a camada de dados baseada no protocolo multiponto HDLC, alcançando taxas de transmissão de até 115.200 bps
Modbus TCP inclui sistemas de segurança contra invasão, acessos não autorizados e interceptação de dados.
Modbus RTU permite usar uma única linha de alimentação comum para o funcionamento dos dispositivos.
Um inversor de frequência que aciona um sistema de ventilação em uma indústria metalúrgica recebe sinal de controle do CLP, o qual pode variar de 0 a 10 V para controlar a rotação do eixo do motor do ventilador, variando entre 0 e 3600 rpm para uma frequência máxima de 60 Hz. Sobre elementos finais de controle, assinale a alternativa correta.
Se o CLP enviar o sinal de 5 V para o inversor, a velocidade do eixo do motor será de 1800 rpm.
O motor acionado por esse elemento final de controle possui 4 polos.
Esse tipo de elemento final de controle funciona apenas com sinais de corrente, portanto a tensão de 0 a 10 V não pode ser utilizada como referência de velocidade.
Quando o sinal do CLP for igual a 1 V, o motor passará a apresentar 12 polos.
O elemento final de controle citado utiliza a reatância do motor para controlar a velocidade de seu eixo, sendo independente da frequência e da tensão.
A respeito dos dispositivos de entrada/saída do CLP, analise as afirmativas a seguir.
I. As entradas analógicas de um CLP são geralmente empregadas em processos que exigem um controle mais preciso.
II. Muitas variáveis de entrada que possuem comportamento analógicos são controladas digitalmente.
III. Dada a sua simplicidade, as saídas analógicas são as mais utilizadas.
Está correto o que se apresenta em
I, somente.
I e II, somente.
I e III, somente.
II e III, somente.
I, II e III.
Os controladores lógicos programáveis podem ser programados em diversas linguagens programação diferentes. Segundo a IEC 61131-3, são exemplos de linguagens de programação:
Ladder (LD) e Texto Estruturado (ST);
Código G e Código M;
Código G e Github;
Bitbucket e Vagrant;
Os componentes principais de um CLP são o Módulo do processador (CPU); o Módulo de Entrada/Saída (E/S); o Dispositivo de programação e o Módulo de fonte de alimentação. O Módulo de Entrada/Saída pode ser incorporado em um CLP de forma fixa e modular. As principais vantagens da incorporação do Módulo de Entrada/Saída fixa em relação à modular são a(o)
flexibilidade quanto à quantidade e aos tipos de entradas do conjunto.
montagem separada do Módulo de Processamento e Módulo de Entrada/Saída no conjunto.
tamanho reduzido e o baixo custo do conjunto.
tamanho reduzido, o baixo custo e a flexibilidade quanto à quantidade e aos tipos de entradas do conjunto.
tamanho reduzido, o baixo custo e a conexão dos módulos fixos em rack de forma separada.
A rotação de uma esteira transportadora acionada por um motor elétrico de indução é controlada por um CLP. O acionamento do motor da esteira é realizado através de um inversor de frequência. Dessa forma, se o CLP enviar um sinal elétrico variável de 0 a 10 Vcc ao conversor de frequência, este, em função da parametrização escolhida, ajustará a velocidade do motor de um valor mínimo a um valor máximo, em resposta à solicitação do CLP. Neste caso, o inversor de frequência é classificado como dispositivo
de entrada analógica e digital ao mesmo tempo.
de saída analógica e digital ao mesmo tempo.
somente de entrada digital.
somente de saída analógica.
somente de saída digital.
Em relação ao CLP em linguagem LADDER, pode-se afirmar que:
I – o contato selo é utilizado para manter a saída energizada, independente de qualquer comando de entrada;
II – o contato selo é utilizado para manter a saída energizada, mesmo após o desligamento da entrada;
III – o contato selo é utilizado para manter a saída energizada somente quando a entrada estiver desligada.
Está correto o que se afirma em
Sobre os controladores lógicos programáveis, pode-se afirmar que:
I – são dotados de entradas que recebem sinais analógicos ou digitais;
II – um computador é utilizado para salvar na sua memória interna toda a programação que deverá ser executada;
III – a sua linguagem de programação é exclusivamente através do diagrama LADDER.
Está correto o que se afirma em
Sobre o protocolo ProfiBus DP, é CORRETO afirmar que:
Um mestre classe 1 é tipicamente um CLP.
Um mestre classe 1 é tipicamente um dispositivo usado para configuração, programação ou diagnóstico da rede.
Até 128 estações são permitidas no barramento, sem o uso de repetidores.
Até 64 estações são permitidas no barramento, sem o uso de repetidores.
A maior taxa de dados permitida no barramento é 1,5 Mbps.
Considerando o princípio de funcionamento de um CLP – Controlador Lógico Programável, é correto afirmar que
as entradas analógicas são aquelas que recebem sinais discretos, ou seja, sinais que só possuem dois valores que são denominados de nível alto, representado pelo algarismo 1, e nível baixo, representado pelo algarismo 0.
as entradas digitais são aquelas que recebem sinais contínuos no tempo e que podem assumir qualquer valor entre o mínimo e o máximo valor de trabalho da entrada.
um sinal digital pode ser o sinal enviado por um tacogerador para controlar a rotação de um motor. A tensão aumenta continuamente à medida que aumenta a rotação do motor.
as saídas analógicas são aquelas que só oferecem dois valores, nível alto ou nível baixo.
as saídas externas são aquelas por onde se comanda um motor, por exemplo. Isto é, o CLP irá enviar um sinal elétrico para um componente externo a ele, enquanto que uma saída interna pode ser a bobina de um FLAG ou ainda a bobina de um temporizador interno.
A norma IEC 61131 define que para um CLP - Controlador Lógico Programável estar de acordo com os padrões por ela estabelecidos, deve possuir ao menos duas linguagens gráficas e duas linguagens de texto para sua programação. Assinale a alternativa que possui uma linguagem de programação não padronizada.
IL - instruction list ou lista de instruções;
SFC - sequential function chart ou sequenciamento gráfico de funções;
ST - structured text ou texto estruturado;
LD - Ladder diagram ou diagrama Ladder;
FBD - function block diagram ou diagrama de blocos e funções;
Em 1992, a International Electrotechnical Commission (IEC — Comissão Internacional de Eletrotécnica) publicou a primeira edição da norma IEC 61131, com o objetivo de estabelecer padrões para os controladores programáveis. Essa norma foi dividida em vários capítulos, possibilitando a definição de critérios para cada um dos tópicos relacionados aos CLPs. Assinale a alternativa CORRETA em relação aos conteúdos dessa norma.
61131-1 - Requisitos de Hardware;
61131-2 — Requisitos de Software;
61131-3 — Comunicação;
61131-4 — Guia de Orientação ao usuário;
61131-5 — Linguagem de Programação