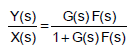Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.

Em uma indústria química, há muitos processos em que os dados são produzidos por sensores e atuadores, além de transmissores e posicionadores de válvulas, gerando grande volume de dados em rede de dispositivos industriais. Em relação às redes industriais utilizadas nas tecnologias da informação e comunicação aplicadas à indústria, assinale a alternativa correta.
A tecnologia de rede Profibus DP é aplicada com transmissores em redes de processos, enquanto a Profibus PA atua com inversores de frequência e blocos de remotas.
A classe de rede Sensorbus, que representa o protocolo AS-I, opera apenas com volume de dados de Gbps.
O protocolo Hart opera apenas com sinais digitais, e o protocolo Modibus RTU atua com dados analógicos de 4 a 20 mA em RS-232 com 32 nós.
O protocolo de rede DeviceNet é uma tecnologia que permite operar em 3 velocidades: 125 kbps, 250 kbps ou 500 kbps.
O padrão Ethernet é exclusivo para computadores e não pode ser implementado em ambiente industrial.
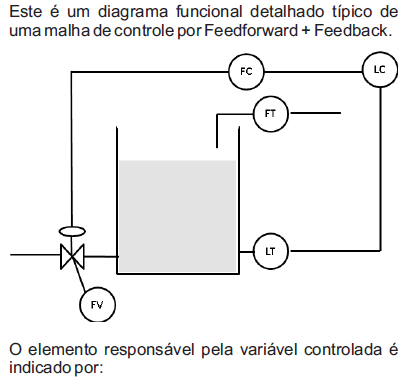
A variável controlada na malha 3 representada na figura é:
nível
pressão
viscosidade
temperatura
Os controladores são utilizados para modificar ou não o valor de uma variável manipulada de um processo. A respeito do tipo de ações realizadas pelos diversos tipos de controladores, assinale a afirmativa correta.
A ação proporcional não atua no erro.
A ação integral atua automaticamente no erro.
A ação derivativa deve atuar isoladamente de outras ações.
A ação on-off não é a mais adequada ao controle de processo.
A ação proporcional não atua juntamente com a ação integral.
Sobre automação programável, é correto afirmar que:
Há produção em pequenas células.
Proporciona alto volume de produção.
Dispõe de sequências de tarefas determinadas por um operador.
São considerados como exemplos: máquinas de ferramentas para comando numérico e robôs industriais.
Possui equipamento de produção projetado com pouca capacidade de modificar a sequência de operação, a fim de permitir uma configuração rígida de produto.
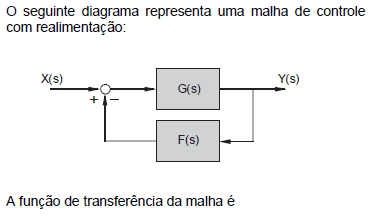
Leia o seguinte excerto a respeito do conceito Sistemas de Controle de Malha Fechada.
“Os sistemas de controle com realimentação são, com frequência, denominados também sistemas de controle de malha fechada. Em um sistema de controle de malha fechada, o sinal de ______, que é a diferença entre o sinal de entrada e o sinal de realimentação (que pode ser o próprio sinal de saída ou uma função do sinal de saída e suas derivadas e/ou integrais), _______o controlador, de modo a _______o erro e________ a saída do sistema ao valor desejado” (OGATA, 2010)
Assinale a alternativa que preencha correta e respectivamente as lacunas.
Dado um controlador PID (Proporcional-Integral-Derivativo), cuja função de transferência é dada por: C(s)=Kp+Ki/s+Kd.s
Observa-se no ajuste dos parâmetros Kp, Ki, Kd do controlador que:
I. Ao acionar a ação integradora (Ki > 0) garante-se resposta com erro nulo em regime permanente, independente da magnitude de Ki.
II. Ao aumentar o valor da ação proporcional (Kp), consegue-se estabilizar o sistema, reduzindo possíveis oscilações na resposta.
III. A ação derivativa (Kd) pode ser acionada para corrigir o erro em regime permanente, sem conseguir zerá-lo.
Sobre as afirmações acima, pode-se dizer que:
Somente as afirmações I e III estão corretas.
Há somente uma afirmação correta.
Somente as afirmações II e III estão corretas.
Somente as afirmações I e II estão corretas
Todas afirmações estão corretas.
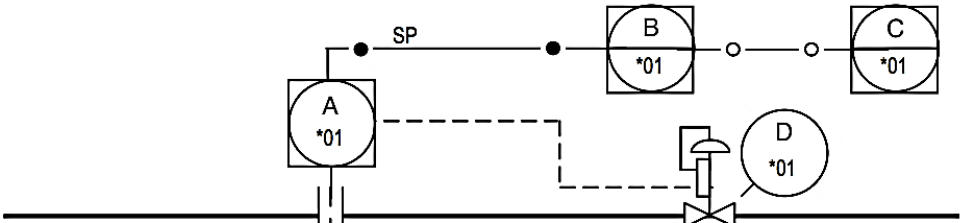
A norma ANSI/ISA 5.1 define a simbologia a ser aplicada na confecção de diagramas P&ID (Piping and Instrumentation Diagram).
Empregando-se a norma ISA 5.1 para representar um sistema que possua controle de vasão com uma rede de campo com transmissor/controlador e uma válvula com posicionador eletrônico, as letras A, B, C e D da figura correspondem, respectivamente a:
FC, FK, FI, FT
FC, FK, FI, FV
FT, FC, FI, FV
FT, FI, FC, FK
A norma IEC 61131 define o sequenciamento gráfico de funções, SFC. Segundo essa norma e observando-se o diagrama, analise as afirmações:
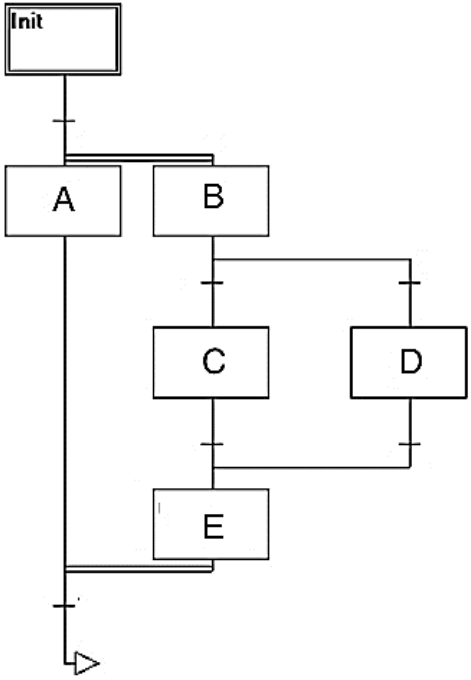
I. A e B são passos simultâneos que serão executados em paralelo.
II. Os passos B, C e E formam uma sequência incondicional serial.
III. O passo E somente será executado depois da convergência AND entre C e D.
Está CORRETO apenas o que se afirma em:
I.
II.
I e III.
II e III.
A figura abaixo mostra o sistema de controle para programação da temperatura de água quente usando a temperatura do ar externo para aplicação em ar condicionado. A válvula na linha de vapor (tipo normalmente aberta – N.A.) que serve um aquecedor de água quente deve ser regulada de modo que a temperatura da água que deixa o aquecedor seja programada com base na temperatura do ar externo, de acordo com a variação linear:
Temperatura de ar externo ( oC) | Temperatura da água quente de alimentação (oC) |
20 | 40 |
-20 | 90 |
A faixa do transmissor de temperatura na linha de água quente é de 30 a 100 °C e a do transmissor de temperatura do ar externo é de −30 a 30 °C, ambos proporcionando pressões de ar na faixa de 20 a 100 kPa. Considere a faixa de regulagem 4 K:
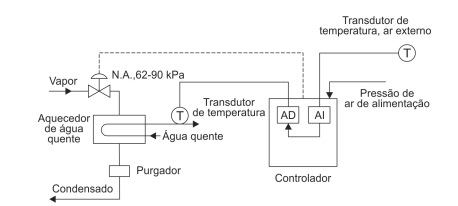
O ganho e o tipo de ação do controlador são, respectivamente,
1 e inversa.
4 e inversa.
3 e inversa.
6 e direta.
−2 e inversa.
Podemos afirmar que a função de um Sistema Supervisório é:
Permitir a visualização das variáveis de um processo em uma interface gráfica.
Controlar um processo em tempo real.
Permitir que o processo seja controlado pela área administrativa da empresa.
Permitir a programação de PLCs remotamente.
Integrar as áreas administrativa e técnica de uma empresa.
Na função de transferência abaixo, os zeros finitos desta função são
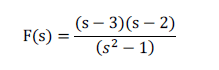
Com relação à complexidade dos componentes de uma rede industrial de automação, pode-se classificá-las como:
Ethernet, Internet e Extranet.
Fieldbus, Profibus e Devicebus.
Cliente/Servidor, Mestre/Escravo e Consumidor/Fornecedor.
Cabeada, Wireless e Ótica.
Sensorbus, Devicebus e Fieldbus.
Abaixo são apresentadas três características sobre sistemas de controle contínuo:
I. Neste tipo de controle, o objetivo é manter o desempenho do processo em certo nível ou dentro de uma faixa de tolerância deste nível. Uma ação de compensação é tomada apenas depois que uma perturbação já afetou a saída do processo.
II. Esta estratégia de controle busca antecipar o efeito de perturbações que vão prejudicar o processo fazendo seu sensoriamento e compensando-as antes que elas possam afetar o processo.
III. Este sistema combina o controle por realimentação e o controle otimizado medindo as variáveis relevantes do processo durante a operação e usando um algoritmo que tenta otimizar algum índice de desempenho.
A alternativa que contém os respectivos sistemas de controle de que tratam as características em sequência é:
Controle em estado estacionário, controle preditivo, controle adaptativo.
Controle em estado estacionário, controle adaptativo, controle preditivo.
Controle regulatório, controle preditivo, controle adaptativo.
Controle preditivo, controle regulatório, controle adaptativo.
Controle regulatório, controle adaptativo, controle em estado estacionário.
Um sistema pode ser definido como sendo um conjunto de elementos que são interligados de alguma maneira para compor um todo e, assim, realizar a funcionalidade específica. No sistema digital, com relação à representação corportamental, é correto afirmar que
define a caixa preta como um conjunto de componentes e suas interconexões.
captura o sistema como uma caixa preta e se concentra na especificação do comportamento como uma função dos valores de entrada e o tempo.
especifica a implementação do sistema sem qualquer referência à sua funcionalidade.
especifica as características físicas da caixa preta, indicando as dimensões e as posições de cada componente e conexão existentes na descrição estrutural do sistema.
descreve precisamente as relações espaciais dos vários componentes.

Os sistemas de controle envolvem componentes de diferentes tipos. Na engenharia de controle é comum representar esses componentes por modelos matemáticos. A respeito desses modelos, observe as afirmativas a seguir.
I - As relações entre entrada-saída de muitos componentes não lineares deverão ser linearizadas em torno dos pontos de operação, para limitar a faixa de variáveis.
II - O modelo matemático deve representar os aspectos essenciais de um componente físico.
III - As previsões do comportamento do sistema, baseadas no modelo matemático, devem ser razoavelmente precisas.
Está correto o que se afirma em
Com relação aos sistemas automatizados, observe as afirmações a seguir.
I - A linguagem verbal no desenvolvimento de projetos automatizados é muito indicada, pois pode gerar várias interpretações, enriquecendo a comunicação.
II - As representações gráfi cas não são as mais indicadas devido ao elevado grau de difi culdade em sua compreensão.
III - Uma das maiores difi culdades do desenvolvimento de Sistemas Automatizados é o fornecimento de informações de modo claro e conciso aos projetistas.
Está correto o que se afirma em
Os métodos usados para preparar adequadamente a função de transferência de um sistema, visando à determinação de seus polos e zeros, constitui poderoso ferramental matemático para o estudo da estabilidade de sistemas elétricos e eletrônicos.
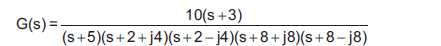
Dentro desse contexto, sabendo-se que um dado sistema apresenta a seguinte função de transferência
quais os valores de seus polos?