Questões de Concurso sobre Função de transferência de pulso e erro de regime permanente - Página 4 | Gran Questões

Questões de Concurso sobre Função de transferência de pulso e erro de regime permanente


Disciplina 1
Assunto 1
Banca
Instituição
Cargo
Ano
Carreira
Área de formação
Escolaridade
Dificuldade
 
Comentários:
Professores
Alunos
Meus Comentários
Vídeo
 
Minhas questões:
Resolvidas
Não resolvidas
Certas
Erradas
 
Tipo de questão:
Certo e errado
Múltipla escolha
Incluir questões:
Anuladas
Desatualizadas
 
Questões:
Todas as questões
 
Filtro simplificado
 
Questões
Todas as questões
 
88 questões encontradas
Questões por página
20
Mais recentes
 

A figura a seguir mostra a saída m(t) de um algoritmo PID para a entrada e(t).
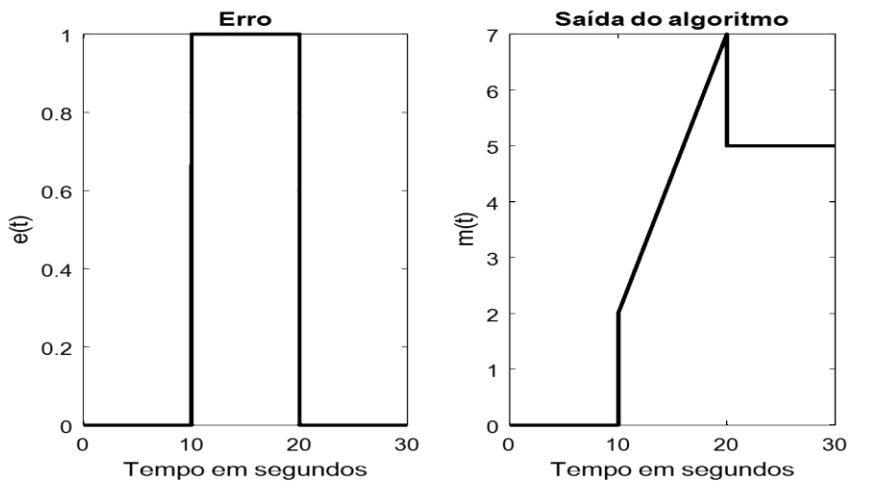

Imagem associada para resolução da questão


Sabendo que a equação do algoritmo é:


Analise as afirmativas a seguir:


1. O algoritmo empregado é o PID ISA ou PID ideal.

2. O algoritmo empregado é o PID paralelo ou clássico.

3. Analisando a figura, conclui-se que: KP = 1, TI = 2 e TD = 1.

4. Analisando a figura, conclui-se que: KP = 2, TI = 4 e TD = 0.


São CORRETAS as afirmativas:


A

1 e 4.


B

1 e 3.


C

2 e 4.


D

2 e 3.

Qual é o erro em regime permanente do sistema de controle a seguir se o controlador utilizado for um do tipo Proporcional-Integral (PI) com constantes KP = 12, KI = 2, e a entrada for do tipo degrau?
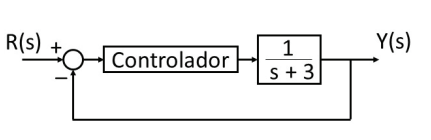

Imagem associada para resolução da questão


A

3


B

0


C

1


D

0.25


E

0.75

Considere o sistema apresentado abaixo. Suponha a=1 e b=2.
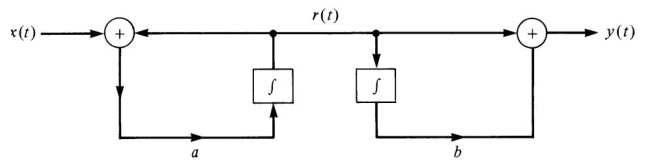

Imagem associada para resolução da questão


Determine a função de transferência do sistema. Este sistema é assintoticamente estável, marginalmente estável ou instável?


A

assintoticamente estável.


B

; assintoticamente estável.


C

; instável.


D

; assintoticamente estável.


E

; instável.

Dada a resposta ao degrau de um sistema dinâmico, determine os valores do sobressinal (Mp) e do tempo de acomodação (ta) para um critério de erro de 5%.
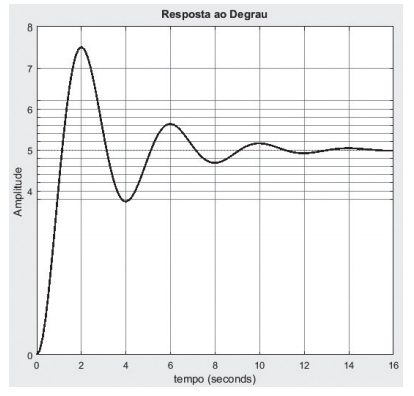


Imagem associada para resolução da questão


A

Mp = 75%, ta < 2 s.


B

Mp = 25%, ta < 4 s.


C

Mp = 50%, ta < 9 s.


D

Mp = 10%, ta < 16 s.


E

Mp = 20%, ta < 1 s.

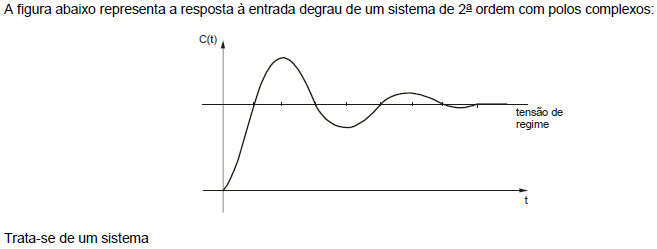
De acordo com as informações fornecidas, o sistema é


A

instável e tem fator de amortecimento ζ < 0.


B

subamortecido e tem fator de amortecimento ζ > 1.


C

não amortecido e tem fator de amortecimento ζ = 0.


D

superamortecido e tem fator de amortecimento ζ > 1.


E

subamortecido e tem fator de amortecimento 0 < ζ < 1.

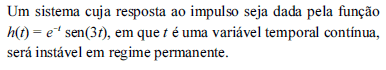
Considere que um sinal analógico u(t) seja aplicado à entrada do filtro, resultando em um sinal filtrado y(t) na saída. Nessa situação, se h(t) é a resposta ao impulso do filtro, então o sinal filtrado pode ser obtido por meio da relação y(t) = h(t)u(t).

C
Certo

E
Errado

Considere o enunciado a seguir para responder às questões de nos 29 e 30.


O modelo de um sistema linear, discreto e causal, é representado pela seguinte função de transferência:

G(z) =

A expressão da resposta ao impulso desse sistema, válida apenas para n ≥ 0, é


A

g(n) = (2)n


B

g(n) = 1 + (2)n


C

g(n) = (2)n + (3)n


D

g(n) = 2 − (2)n


E

g(n) = 2 (2)n−1 −1

   
Gerar simulado