







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Assinale a opção que apresenta o tipo de tecnologia emergente na robótica que permite que robôs aprendam e adaptem suas ações por meio de experiências.
inteligência artificial
visão computacional
robótica quântica
robótica autônoma
aprendizado de máquina
O desenvolvimento de robôs educacionais exige que o estudante unifique diversos elementos para a criação da unidade. Um desses componentes caracteriza-se por ser um sensor digital capaz de medir a distância até um objeto à frente dele a partir do envio de ondas sonoras de alta frequência e medindo quanto tempo leva para essa onda refletir e voltar ao sensor. Assinale a alternativa que apresenta o nome deste elemento empregado na robótica.
Sensor de Toque.
Sensor Giroscópio.
Sensor Ultrassônico.
Sensor Infravermelho.
Sensor de cor.
Como abordagem multidisciplinar, a Robótica Educacional emprega diversas áreas do saber, incluindo disciplinas além da área das Ciências Exatas. No entanto, a construção de uma unidade robótica é formada comumente por 4 (quatro) componentes. Assinale a alternativa que descreve os nomes desses componentes.
Grupo de válvulas, unidade de registro, componentes elétricos, componentes mecânicos.
Sistema computacional, unidade central de processamento, componentes filosóficos, componentes biológicos.
Sistema de software, unidade de processamento e controle, componentes elétricos, componentes mecânicos.
Sistema de georreferenciamento, unidade central de processamento, elementos cognitivos, componentes elétricos
Sistema computacional, unidade de registro, componentes biológicos.
A robótica é uma das ferramentas que permitem aos professores implementar o modelo STEM (Science, Technology, Engineering, Math). Nele, o foco é estimular o aprendizado dos alunos em várias frentes simultâneas (multidisciplinaridade), de modo muito mais abrangente e sem a segmentação comumente observada nas salas de aula. Em atividades de robótica neste modelo, é comum o uso de uma importante metodologia ativa de aprendizagem caracterizada por realizar empreitadas com esforço, tempo e escopo finitos e que propõe aos estudantes identificarem uma situação que pode ser melhorada, criando soluções que seguem uma linha de raciocínio de “o quê?”, “para quem?”, “para quê?” e “de que forma?”. Assinale a alternativa que descreve o nome desta metodologia ativa de aprendizagem.
Storytelling
Design Thinking.
Sala de Aula Invertida.
Aprendizado por Projeto.
Projeto Educacional.
A área da robótica que se concentra na criação de robôs capazes de realizar tarefas em ambientes perigosos ou inacessíveis para humanos é a robótica
de entretenimento.
industrial.
de serviços.
de exploração.
educacional.
Na robótica escolar, o Arduino é uma das plataformas mais adotadas, pois ela fornece acesso simplificado, barato e flexível ao ambiente de prototipagem eletrônica. Neste cenário, considere a seguinte parte do código de um programa para Arduino.
void loop {
digitalWrite(13, HIGH);
delay(1000);
digitalWrite(13, LOW);
delay(1000);
}
Considerando que o pino 13 refere-se à porta de saída e nele encontra-se ligado um led, assinale qual será o resultado deste programa quando for colocado em execução em um Arduino.
A luz do led se acenderá e se apagará uma única vez no intervalo de 1 (um) segundo.
A luz do led se acenderá e se apagará uma única vez no intervalo de 1000 (mil) segundos.
A luz do led se acenderá e se apagará indefinidamente no intervalo de 1 (um) segundo.
A luz do led se acenderá e se apagará indefinidamente no intervalo de 1000 (mil) segundos.
A luz do led se acenderá e se apagará indefinidamente no intervalo de 100 (cem) segundos.
Assinale a opção que apresenta um dos princípios básicos da robótica.
A autonomia informa que os robôs são capazes de interagir com seu ambiente, coletando dados por meio de sensores e respondendo a estímulos do ambiente.
Robôs são projetados para operar de forma autônoma ou semiautônoma, tomando decisões com base em sensores e programação, segundo o princípio da interação com o ambiente.
Robôs são controlados por meio de programas de computador, que definem suas ações e comportamentos, o que é uma característica do princípio básico da mobilidade.
Sensores, como de visão e ultrassom, são componentes críticos dos robôs, pois permitem que estes percebam o ambiente, enquanto os atuadores são responsáveis pelo movimento e pela ação do robô, incluindo motores, braços mecânicos e outros dispositivos mecânicos.
Por conta do princípio da programação, muitos robôs têm a capacidade de se mover, seja por rodas, pernas, esteiras, asas ou outros meios, o que lhes permite explorar ambientes e executar tarefas.
Assinale a opção em que é apresentado o tipo de movimento característico de um robô SCARA.
movimento linear e rotativo em três dimensões
movimento linear
movimento circular
movimento tridimensional
movimento linear e rotativo em duas dimensões
O Arduino é uma plataforma de prototipagem eletrônica muito versátil e amplamente utilizada por estudantes, hobbistas e profissionais das mais diversas áreas. O objetivo principal do Arduino é tornar o acesso à prototipagem eletrônica mais fácil, mais barato e flexível, sendo amplamente utilizado em aulas de robótica. Para programar um Arduino, faz-se necessária a construção de um código com 2 (dois) blocos básicos. Assinale a alternativa que apresenta o nome desses blocos no Arduino.
exec() e loop()
main() e loop()
setup() e exec()
main() e exec()
setup() e loop()
Em uma atividade prática de robótica, foi proposto um desafio para que os alunos programem um robô para seguir uma linha no chão. Qual tipo de sensor é o mais indicado para que o robô detecte a linha e possa gerar informações para ajustar sua trajetória?
Sensor de bluetooth.
Sensor acelerômetro.
Sensor infravermelho.
Sensor de rota.
Sensor NFC
Dentro da indústria de manufatura, a programação offline (OLP) tem se tornado uma prática comum na programação de robôs. Com relação à OLP, qual das seguintes afirmações é verdadeira?
A OLP é uma programação de robô utilizada para ligá-lo diretamente na linha de produção, aumentando a precisão dos seus movimentos.
A principal vantagem da OLP é que ela dispensa a necessidade de simulações, pois tudo é tempo real.
Com a OLP os programadores podem criar e testar programas em um ambiente simulado antes de implementarem no robô real.
A OLP permite que o programador controle o robô mesmo sem que esse esteja conectado à internet.
Assinale a opção que apresenta a principal contribuição do algoritmo de Denavit-Hartenberg à robótica.
desenvolvimento de algoritmos de aprendizado de máquina para robôs
desenvolvimento de sensores de última geração para robôs
estudo da interação entre robô e ambiente
cálculo da eficiência energética de robôs
padronização de um método para modelar as relações cinemáticas em robôs
Durante a construção de um Arduino que será acoplado a uma unidade robótica semelhante a um automóvel, você decide adicionar um botão a um pino do microcontrolador para controlar o estado dos faróis de LED conectados a este robô. Neste contexto, assinale a alternativa que descreve o nome da função a ser empregada para verificar o estado atual do farol e possibilitar ligar/desligar as luzes do robô.
if
while
LOW
HIGH
POP
Na construção de robôs nos meios educacionais, o estudante combina diversos componentes para a construção da máquina. Um desses componentes caracteriza-se por ser um modelo de motor elétrico, de corrente contínua (CC) e de corrente alternada (CA), empregado para o posicionamento de alta precisão, reversão rápida e aplicações de alto desempenho. Assinale a alternativa que apresenta o nome deste elemento empregado na robótica.
Servo Motor
Motor de Combustão.
Motor de Proximidade.
Exoesqueleto Dinâmico.
Malha fechada
O nome dado ao processo que envolve a implementação de ferramentas tecnológicas que possibilitem a substituição de tarefas outrora executadas por humanos, de forma que tais atividades passem a ser executadas por meio de um dispositivo, ou grupo de dispositivos, eletromecânico capaz de realizar trabalhos de maneira autônoma ou pré-programada, é
automação.
mecatrônica.
cinemática.
robotização.
cibernética.
Constitui(em) exemplo de aplicação da robótica a(o)
I cirurgia robótica.
II linha de montagem automatizada.
III controle de tráfego aéreo.
IV exploração de Marte.
V monitoramento de mudanças climáticas.
Estão certos apenas os itens
I e II.
III e IV.
I, III e V.
I, II, IV e V.
II, III, IV e V.
A figura abaixo apresenta um robô definido no espaço plano com cadeia cinemática do tipo RRP, sendo que R representa uma junta de revolução e P representa uma junta do tipo prismática.
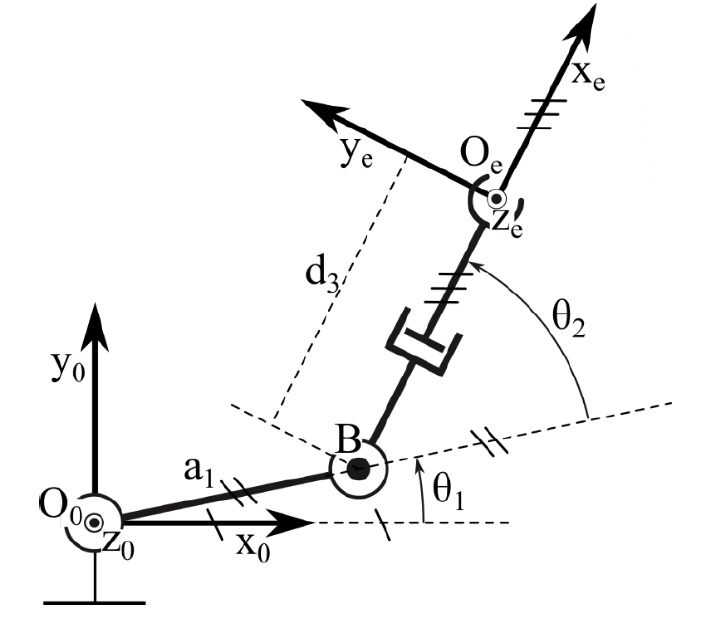
O robô RRP possui como base de referência o sistema de coordenadas O0–x0y0z0 e o sistema de coordenadas Oe–xeyeze fixo no elo do efetuador. A primeira junta de revolução tem seu eixo de rotação na direção e sentido do eixo z0 (perpendicular aos eixos x0 e y0, ou seja, saindo da página) passando pela origem do sistema de coordenadas da base em O0, com deslocamento de junta definido pelo ângulo θ1, medido entre o eixo x0 e a reta definida pelos pontos O0 e B, sobre o elo a1. A segunda junta de revolução tem eixo de rotação paralelo ao eixo da primeira junta de revolução, ou seja, na direção e sentido de z0, mas passando pelo ponto B, com deslocamento de junta definido pelo ângulo θ2, medido entre a reta definida entre os pontos O0 e B (alongamento tracejado na figura) e a reta definida entre os pontos B e a origem Oe. A terceira junta prismática tem seu eixo na direção e sentido do eixo xe (eixo x do sistema de coordenadas do efetuador) definido pela relação
xe = ∣∣Oe−B∣∣Oe−B
passando pelo ponto B, com deslocamento d3, correspondente à distância entre os pontos B e Oe.
Com respeito ao robô RRP, indique se as afirmativas a seguir são verdadeiras (V) ou falsas (F) e assinale a alternativa com a sequência correta de cima para baixo.
( ) Não é possível gerar movimento de deslocamento para o efetuador do robô RRP na direção de z0.
( ) O robô RRP possui quatro graus de mobilidade.
( ) O volume de trabalho do robô RRP é cilíndrico.
( ) O robô RRP não possui singularidades.
F – V – V – V
V – V – V – F
V – F – F – F
V – F – V – F
F – V – F – V
A crescente adoção da robótica nos meios acadêmicos é um dos sinais da revolução promovida por metodologias ativas capazes de engajar os estudantes para, de fato, tornarem-se protagonistas no processo de construção do próprio conhecimento. A robótica, por sinal, é uma das maiores expressões de uma importante metodologia ativa, que prega o princípio “do it yourself” ou “faça você mesmo”. Assinale a alternativa que descreve o nome desta metodologia ativa de aprendizagem.
Gamificação.
Cultura Maker.
Design Thinking.
Flipped Classroom.
Todas as alternativas estão incorretas.
O efetuador de um manipulador robótico
refere-se ao motor utilizado para movimentar o braço robótico até a peça.
refere-se ao programa que controla o manipulador.
refere-se à ferramenta ou garra acoplada no último ligamento do braço.
refere-se ao operador do robô, quando está em modo manual.
refere-se ao controle de programação do manipulador.
Considere um robô móvel não-holonômico que se move sobre um plano horizontal sem obstáculos. É correto dizer que o robô:
se move de maneira livre pelo ambiente, sendo capaz de alcançar qualquer posição e de estabelecer qualquer velocidade instantânea.
se move pelo ambiente apenas para alcançar posições restritas, mas é capaz de exibir velocidades arbitrárias.
se move de modo que sua velocidade está limitada a um conjunto restrito de possibilidades, e isto o impede de alcançar qualquer posição.
se move de modo que sua velocidade está limitada a um conjunto restrito de possibilidades, mas isto não necessariamente o impede de alcançar qualquer posição.
não se move sem que sua velocidade passe por zero.



