







Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
Na Robótica Educacional, os kits de robótica são conjuntos de construção especiais para a criação de robôs, especialmente robôs móveis autônomos, amplamente utilizados nos meios escolares. Assinale a alternativa que apresenta o nome de um kit de robótica educacional.
(__) Qfix.
(__) Arquelin.
(__) Squeletiks.
(__) Lego Brainstorm.
V-F-F-V.
F-F-V-V.
V-V-F-F.
F-V-F-F.
V-F-F-F.
Em um sistema de logística, um robô é utilizado para direcionar pacotes para diferentes destinos com base em um código de barras presente em cada pacote. O robô funciona com uma máquina de estados com quatro estados: S0, S1, S2 e S3, que representam diferentes destinos. A lógica da máquina de estados é:
• No estado S0: com entrada 1, vai para S1; com entrada 0, permanece em S0.
• No estado S1: com entrada 1, vai para S2; com entrada 0, volta para S0.
• No estado S2: com entrada 1, retorna para S1; com entrada 0, vai para S3.
• No estado S3: independente da entrada, retorna para S0.
Se o robô começa no estado S0 e recebe as entradas: 1, 1, 0, qual será o estado final?
S0
S1
S2
S3
Considere a construção de uma unidade robótica móvel composta por sensor de infravermelho utilizado para medir a distância entre o robô e um objeto durante seu deslocamento. O robô então inicia a se movimentar em trajetória retilínea com velocidade inicial de 10 m/s, em direção a uma parede. No início do movimento, o sensor indica que a distância entre o robô e a parede é de 5 metros. Depois de 5 segundos, o sensor informa que a distância entre o robô e a parede é de 30 metros. Diante do exposto, considerando o robô como um ponto material, assinale qual o módulo da aceleração empregada pelo robô durante seu deslocamento.
12 m/s2
5 m/s2
10 m/s2
25 m/s2
2 m/s2
Com o crescimento das tecnologias nos meios educacionais, a Robótica Educacional vem sendo adotada por escolas em todo o mundo, uma vez que ela tem o poder de transformar e significar o processo de aprendizagem. Assinale a alternativa que apresenta a alternativa que melhor descreve o conceito da Robótica Educacional.
Método de aprendizagem que visa o emprego de tecnologias de realidade virtual e aumentada para a simulação de robôs em ambientes 3D virtuais.
Método de aprendizagem focado na pesquisa, descoberta e construção de uma máquina capaz de receber comandos e executar determinadas tarefas.
Método de aprendizagem que objetiva no desenvolvimento de linhas de produção automatizadas para fábricas, baseadas em robôs para a produção de itens.
Método de aprendizagem voltado para a criação de jogos digitais e filmes relacionados à temática da robótica futurista e reflexão sobre o futuro da automação.
Método de aprendizagem focado na construção de máquinas.
Em uma fábrica de eletrônicos, um robô industrial é utilizado para a montagem de placas de circuito. A velocidade e a precisão do robô são essenciais para garantir a qualidade do produto e otimizar a produção. Nesse contexto, o acionamento por servomecanismo é fundamental.
O que diferencia um servomecanismo de outros tipos de acionamentos em robótica?
A capacidade de operar de forma autônoma, sem a necessidade de programação.
O uso de transdutores para fornecer feedback em tempo real, ajustando o movimento.
A habilidade de operar em altas temperaturas sem necessidade de resfriamento.
A vantagem de não precisar de manutenção para garantir sua adequada operação.
Assinale a opção que descreve corretamente a STEM (ciência, tecnologia, engenharia e matemática) em robótica.
A ciência (science) se refere à aplicação prática do conhecimento científico para resolver problemas e atender às necessidades humanas. Ela engloba o desenvolvimento de produtos, sistemas, dispositivos e soluções que melhoram a qualidade de vida e a eficiência.
A tecnologia (technology) envolve observação, descrição, análise e compreensão do mundo natural. Os princípios da tecnologia são baseados na observação empírica e na coleta de evidências para explicar fenômenos naturais. A curiosidade, o método científico e a experimentação são centrais para a tecnologia.
A engenharia (engineering) é uma linguagem universal que descreve relações, padrões e estruturas em todas as áreas STEM. Ela fornece ferramentas para modelar, medir, analisar e resolver problemas quantitativos.
A integração das áreas STEM envolve a combinação de conhecimentos matemáticos, científicos, tecnológicos e de engenharia para resolver problemas complexos, cuja interdisciplinaridade, essencial para abordar desafios de robótica, combina conhecimentos de todas essas áreas.
A matemática (mathematics) é o processo de conceber, projetar, construir e manter sistemas, estruturas e produtos. Os matemáticos aplicam princípios científicos e matemáticos para criar soluções práticas e inovadoras para desafios do mundo real.
_____Desafio de Robôs de Sumô é uma popular competição de robótica que envolve a construção e a programação de robôs autônomos que se enfrentam em uma espécie de ringue, em que o objetivo é empurrar o robô adversário para fora da área de combate.
Nesse contexto, é correto afirmar que essa atividade
constitui uma prática educacional de baixa interatividade e limitada criatividade, ainda que estimule o pensamento crítico, pois orienta os alunos a uma experimentação egoística e competitiva, todavia muito eficaz para aprender sobre as consequências da robótica.
constitui uma prática de entretenimento robótico que envolve atividades lúdicas de programação, engenharia, design e resolução de problemas com a robótica industrial.
é de temerário potencial de aprendizagem, pois os robôs são programados para a violência, e não permite praticar criatividade sadia com diversão.
tem por objetivo estabelecer habilidades de gamer, ao mesmo tempo que promove a competição que se concentra na criação de robôs capazes de realizar tarefas em ambientes perigosos ou bélicos.
constitui uma prática educacional que exige conhecimentos básicos sobre como os sensores e motores funcionam nos robôs, sendo os alunos separados em equipes para projetar e construir seu próprio sumô, considerando o design, o peso e a estratégia de empurrar o adversário.
O conceito de automação e robótica está relacionado aos seguintes aspectos:
I inteligência artificial.
II internet das coisas (IoT).
III realidade virtual (VR).
IV terapia genética.
Assinale a opção correta.
Apenas os itens I e III estão certos.
Apenas os itens I e IV estão certos.
Apenas os itens II e IV estão certos.
Apenas os itens I, II e III estão certos.
Todos os itens estão certos.
Assinale a opção que apresenta o nome do primeiro robô industrial comercializado em 1961, que desencadeou a revolução da automação na indústria.
Stanford Arm
Shakey
Milacron T3
Unimate
Famulus
As válvulas de controle dispensam o emprego de componentes acessórios, o que facilita a automação.
Certo
Errado
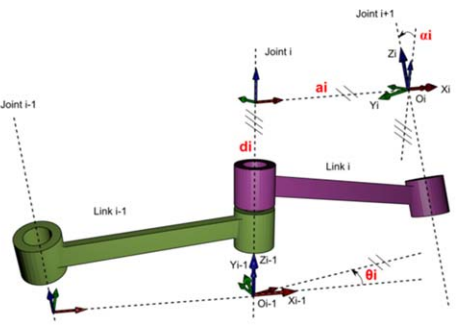
No problema cinemático direto de robôs manipuladores, usando os parâmetros Denavit-Hartenberg, a posição e a orientação do sistema de coordenadas i em relação ao sistema i-1 pode ser definida como uma sequência de quatro transformações, duas rotações (Rot) duas translações (Trans). Com base nas informações da figura, assinale a alternativa que indica a sequência correta das transformações.
Ai−1i= Rot (z,θi) Trans (z,di) Trans (x,ai) Rot (x,ai)
Ai−1i= Trans (z,di) Rot (z,θi) Trans (x,ai) Rot (x,ai)
Ai−1i= Trans (z,di) Rot (z,θi) Rot (x,ai) Trans (x,ai)
Ai−1i= Rot (z,θi) Rot (x,ai) Trans (z,di) Trans (x,ai)
Ai−1i= Trans (z,di) Trans (x,ai) Rot (z,θi) Rot (x,ai)
Analise as asserções a seguir e a relação proposta entre elas.
I - Na robótica móvel, em se tratando de algoritmos de planejamento de caminhos, são desejáveis como características: possibilidade de cálculo em tempo de execução; tratamento de obstáculos complexos; facilidade de implementação; lidar com incertezas
PORQUE
II - tais robôs podem ser usados em ambientes bem estruturados, esparsos, com iluminação uniforme e com poucas fontes de distúrbios.
A respeito das asserções, é correto afirmar que
ambas são falsas.
I é falsa e II verdadeira.
I é verdadeira e II é falsa.
as duas são verdadeiras e II justifica I.
as duas são verdadeiras, mas II não justifica I.
Descreva o que é um grau de liberdade em um manipulador robótico.
Grau de liberdade é a capacidade de uma junta se deslocar em uma direção específica;
Grau de liberdade é a capacidade de uma junta não se deslocar em uma direção específica;
O grau de liberdade em um manipulador está relacionado ao tipo de motor utilizado por ele;
Indica a capacidade de um manipulador usinar peças mecânicas;
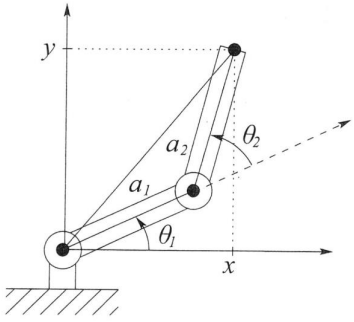
A Figura abaixo representa um manipulador robótico planar ou robô cotovelo. Este mecanismo possui dois graus de liberdade rotacionais e elos com comprimentos a1 e a2. Sabendo que os ângulos das juntas são θ1 e θ2, qual equação representa de forma implícita os torques nas juntas do mecanismo?
Os símbolos τ, F, θ e J(q) representam o vetor de torque generalizado, a força no efetuador, os ângulos nas juntas e o jacobiano do manipulador, respectivamente.
τ = J(q)T F
τ = J(q)-1 F
τ = J(q)T θ
τ = J(q)-1 θ
Todas as alternativas são incorretas.
Em sistemas robóticos, a cinemática estuda os movimentos dos(as)
robôs, sem considerar as causas que lhes dão origem.
robôs, levando-se em conta as forças e torques que os causam.
massas ou forças envolvidas nos movimentos dos robôs.
corpos ligados por mecanismos mobiles.
graus de liberdade dos sistemas robotizados.
Em robótica, transformações homogêneas são usadas para representação de configurações, para mudar o sistema de referência e para deslocar um ponto ou sistema. Nesse contexto, considere as afirmações abaixo a respeito de transformações homogêneas.
I Satisfazem as propriedades associativa e comutativa.
II Podem ser representadas por uma matriz de transformação de dimensão 4x4.
III São compostas das operações de rotação e translação.
IV São compostas apenas de operações de translação.
Estão corretas as afirmações
II e IV.
I e III.
I e IV.
II e III.
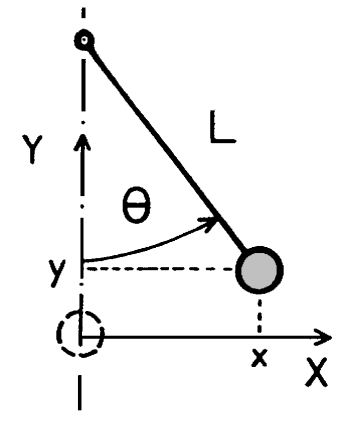
Para movimentar um manipulador robótico articulado para uma dada posição no espaço, é preciso encontrar uma sequência de deslocamentos angulares para suas articulações. Isso pode ser feito com a utilização da inversa da matriz jacobiana do manipulador, que representa as variações de posição do manipulador com relação aos ângulos das articulações. Considerando o manipulador ao lado, a matriz jacobiana desse manipulador está representada em
[Lcos(Θ) Lsen(Θ)]T
[Lsen(Θ) Lsen(Θ)]T
[Lcos(Θ) Lcos(Θ)]T
[Lsen(Θ) Lcos(Θ)]T
Em relação à redundância cinemática em robôs manipuladores, é INCORRETO afirmar:
Manipuladores redundantes podem ter infinitas configurações de juntas para uma determinada postura do efetuador final.
Redundância é um conceito relativo à tarefa definida para o efetuador final, podendo um manipulador ser considerado redundante para uma tarefa e não redundante para outra.
Considerando tarefas e manipuladores planares, robôs com mais de três graus de liberdade são intrinsecamente redundantes.
A redundância cinemática em manipuladores ocorre sempre que a dimensão do espaço das juntas é menor que a dimensão do espaço operacional (ou do espaço da tarefa).
A matriz Jacobiana de manipuladores redundantes é retangular, de dimensão (r x n), com n > r.
Os dois problemas inerentes à dinâmica de manipuladores são a dinâmica direta e a dinâmica inversa. As afirmações abaixo correspondem à aplicações de cada tipo de problema. Assinale a alternativa que descreve CORRETAMENTE o tipo de problema na ordem que se apresenta (I, II, III, IV).
I. Implementação de algoritmos de controle do manipulador.
II. Determinação dos torques necessários para gerar o movimento especificado nas juntas, conhecidos os esforços exercidos no efetuador final por contato com o ambiente.
III. Determinação das acelerações causadas pelos esforços no manipulador, uma vez conhecida a configuração inicial deste.
IV. Simulação de sistemas dinâmicos de manipuladores.
Inversa, Inversa, Direta, Direta.
Inversa, Direta, Inversa, Direta.
Inversa, Inversa, Direta, Inversa.
Direta, Direta, Inversa, Inversa.
Direta, Inversa, Direta, Inversa.
O método de localização e orientação de um robô móvel apenas a partir de informações de sensores proprioceptivos e IMU, sendo conhecida a posição inicial deste, é denominado:
SLAM (Simultaneous Location and Mapping).
Telemetria.
Dead reckoning (navegação estimada).
Localização inercial.
Medição inercial.



