





Seu próximo nível começa aqui
Com a Assinatura Ilimitada, você tem tudo que precisa para sua aprovação.
Com a Assinatura Ilimitada, você combina prática, teoria e método em uma única assinatura com tudo que você precisa para sua aprovação.
A rotação de uma esteira transportadora acionada por um motor elétrico de indução é controlada por um CLP. O acionamento do motor da esteira é realizado através de um inversor de frequência. Dessa forma, se o CLP enviar um sinal elétrico variável de 0 a 10 Vcc ao conversor de frequência, este, em função da parametrização escolhida, ajustará a velocidade do motor de um valor mínimo a um valor máximo, em resposta à solicitação do CLP. Neste caso, o inversor de frequência é classificado como dispositivo
de entrada analógica e digital ao mesmo tempo.
de saída analógica e digital ao mesmo tempo.
somente de entrada digital.
somente de saída analógica.
somente de saída digital.
Para o entendimento do que é um controlador lógico programável (CLP), é necessário entender o que é um sistema de controle, quais são seus elementos básicos e quais são os seus principais tipos. A figura abaixo mostra um esquema de um diagrama simplificado de um sistema de controle. Sobre esse diagrama é correto afirmar que

o processo é responsável pela medição do desempenho do sistema de automação ou de uma propriedade particular de algum de seus componentes.
o controlador e o atuador, respectivamente, são responsáveis por comparar os valores medidos com valores preestabelecidos de entrada e operar a presença de distúrbios, tendendo reduzir a diferença entre a saída de um sistema e a entrada de referência.
o processo e o controlador, respectivamente, são responsáveis pela medição do desempenho do sistema de automação e operar a presença de distúrbios, tendendo reduzir a diferença entre a saída de um sistema e a entrada de referência.
o atuador mede o desempenho do sistema de automação ou uma propriedade particular de algum de seus componentes, como termômetros e velocímetros.
o processo e o sensor, respectivamente, são responsáveis pela operação que evolui progressivamente, constituindo-se por uma série de ações controladas, objetivando um resultado particular e a medição do desempenho do sistema de automação.
O controlador PID é muito utilizado na indústria devido à sua capacidade de controlar adequadamente a dinâmica de uma grande variedade de processos industriais, mesmo possuindo uma estrutura de controle relativamente simples.
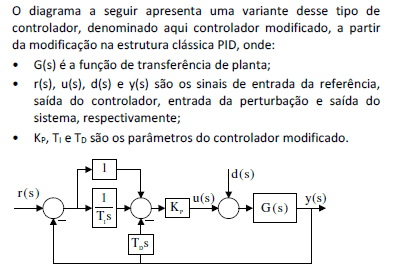
Uma das diferenças entre o controlador modificado e o controlador PID clássico é a capacidade que aquele tem de
O Controlador Lógico Programável (CLP), como todo sistema microprocessado, tem seu princípio de funcionamento baseado em passos, chamado de ciclo de varredura. A figura abaixo mostra a inicialização e o ciclo de varredura de um CLP.

Sobre o passo “atualiza as saídas”, é correto afirmar que o CLP

executa uma série de operações pré-programadas, gravadas em seu Programa Monitor.
armazena os resultados obtidos em uma região de memória chamada de Memória Imagem das Entradas e Saídas.
lê o estado de cada uma das Entradas e Saídas, verificando se alguma foi acionada.
escreve o valor contido na Memória das Saídas, atualizando as interfaces ou módulos de saída.
verifica o estado das chaves principais (RUN/STOP, PROG, etc).
Um controlador PID introduz na malha aberta de um sistema de controle
zeros nulos
polos não nulos
dois zeros nulos e um polo ajustável
dois zeros e dois polos ajustáveis
dois zeros ajustáveis e um polo nulo
A figura a seguir mostra a saída m(t) de um algoritmo PID para a entrada e(t).
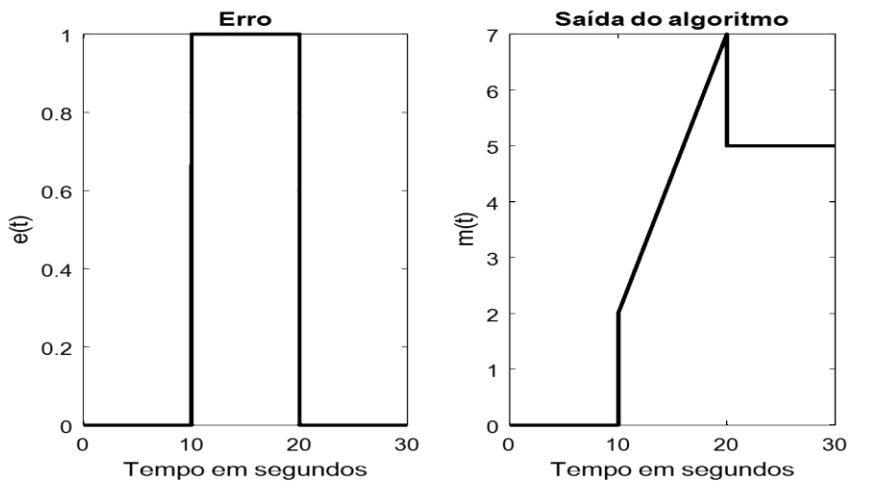
Sabendo que a equação do algoritmo é:
m(t)=KP[e(t)+T11t∫0e(τ)dτ+TDdtde(t)]
Analise as afirmativas a seguir:
1. O algoritmo empregado é o PID ISA ou PID ideal.
2. O algoritmo empregado é o PID paralelo ou clássico.
3. Analisando a figura, conclui-se que: KP = 1, TI = 2 e TD = 1.
4. Analisando a figura, conclui-se que: KP = 2, TI = 4 e TD = 0.
São CORRETAS as afirmativas:
1 e 4.
1 e 3.
2 e 4.
2 e 3.
Um controlador deve se comunicar com um sensor utilizando o protocolo I2C (“Inter-Integrated Circuit”), com os sinais SDA (“Serial Data”) e SCL (“Serial Clock”) – ver diagrama abaixo.
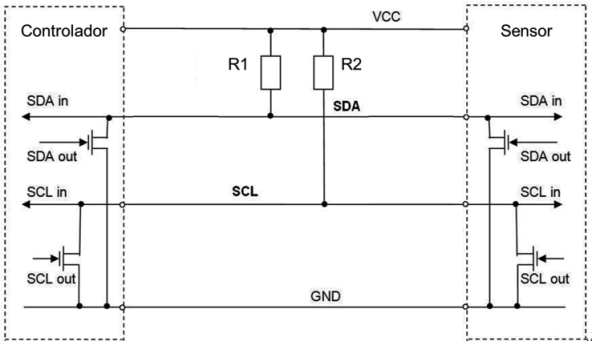
Assume-se que:
• os sinais SDA e SCL são gerados a partir de saídas do tipo “open-drain”;
• não existem resistores de “pull-up” internos aos dispositivos (controlador e sensor), existem somente os resistores de “pull-up” externos R1 e R2;
• no controlador e no sensor, a corrente máxima com a saída ativada (tensão baixa) para SDA e SCL é 5 mA cada;
• no controlador e no sensor, a corrente de entrada quando a saída não está ativada, (tensão baixa) para SDA e SCL, pode ser considerada desprezível.
Se VCC = +5 V, e a tensão máxima para se considerar o zero lógico é +0,4 V, quais são os valores mínimos, em ohm, de R1 e R2, respectivamente?
80 e 920
920 e 920
1.000 e 1.000
2.000 e 2.000
10.000 e 10.000
Ao substituir um controlador analógico por um digital, o que acontecerá com o desempenho do sistema de controle se variarmos o período de amostragem?
O sistema terá o mesmo desempenho para qualquer período de amostragem.
O sistema não funcionará, independentemente do período de amostragem.
A estabilidade do sistema piorará com o aumento do período de amostragem.
A estabilidade do sistema melhorará com o aumento do período de amostragem.
Um controlador digital não pode controlar um sistema analógico.
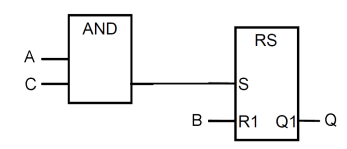
Considere o trecho de programa de um Controlador Lógico Programável (CLP) feito em LADDER apresentado na Figura 15:
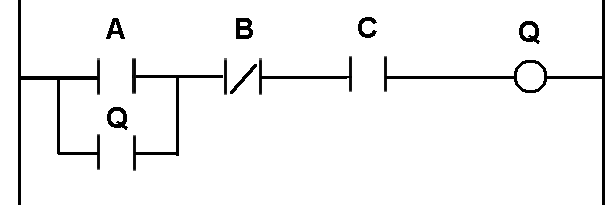
FIGURA 15
De acordo com a norma IEC-6113-1, o programa em Function Block Diagram (FBD) que fornecerá o mesmo resultado é:
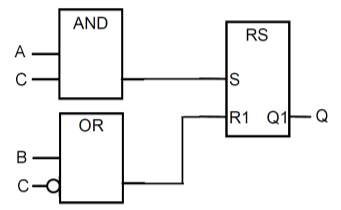
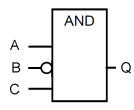
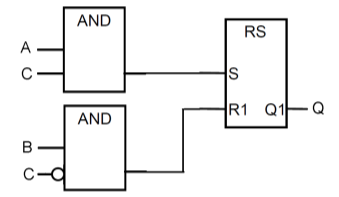
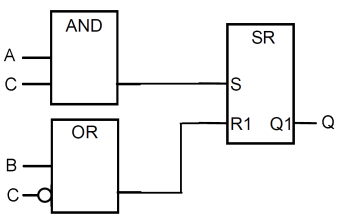
Considerando os controladores PID, no que diz respeito aos controladores por realimentação e série, é correto afirmar que
em geral, os projetos de controladores por realimentação são mais simples que os de controladores série.
os controladores por realimentação normalmente exigem amplificadores adicionais para aumentar o ganho do sistema.
os controladores não lineares são exemplos de controladores série.
os controladores lineares, tais como combinação das ações PID, atraso de fase e avanço de fase são exemplos de controladores por realimentação.
nos controladores por realimentação, o número de componentes necessários na compensação série será menor que o número de componentes na composição por realimentação.
Em condições ideais, um compensador do tipo PID em ação Proporcional-Integral-Derivativa permite introduzir, no ramo direto de um sistema de controle,
um polo e dois zeros, todos em qualquer posição na origem.
um polo e dois zeros no plano complexo com uma relação fixa entre eles.
um polo na origem e dois zeros em qualquer posição do plano complexo.
dois polos em qualquer posição do plano complexo e um zero na origem.
três polos em qualquer posição do plano complexo.
Quando a malha aberta de um sistema de controle é oscilatória, recomenda-se verificar o comportamento da malha fechada empregando inicialmente um controlador do tipo
I
P
PD
Pl
PID
Os controladores são equipamentos responsáveis pela tomada de decisão de corrigir os desvios que ocorrem entre variável controlada. Dos tipos de controladores, no que tange aos controladores descontínuos, assinale a alternativa correta.
Executam a função de compararem os valores das variáveis medidas com o valor do set point.
Têm, como função, calcular a modificação que deve ser feita à variável manipulada de modo a controlar o processo.
Continuamente, recebem sinal, tomam decisão e enviam o sinal.
Trabalham com sinais discretos.
Sua posição pode ser manual, ou seja, a saída de controle é função do modo de controle.

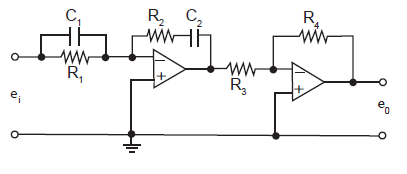
O circuito analógico da Figura acima corresponde a um

filtro passa-alta
filtro passa-faixa
controlador PI
controlador PID
condicionador de sinais
O controle do tipo PID é largamente utilizado no ambiente industrial para controle de processos, incluindo servomecanismos.
Sobre o controle PID, assinale a afirmativa correta.
A ação de controle integral tem, como principal função, o aumento do amortecimento do sistema.
A ação do controle integral tem como principal função a eliminação do erro de regime permanente do sistema.
A ação de controle proporcional responde à taxa de variação do sinal de erro.
A ação de controle derivativo responde à magnitude do sinal de erro.
A ação do controle derivativo responde à área sob a curva do sinal de erro atuante, até aquele momento.
O tipo de controle, no qual a saída é um sinal K vezes maior do que a entrada, possui limites superior e inferior que, quando atingidos, satura o sistema. Esses limites, inferior e superior, também conhecidos como banda proporcional, podem ser ajustados em muitos controladores. O grande problema deste controlador é que sempre existirá um erro em regime.
Estas informações são referentes ao sistema de
controle ON-OFF.
controle proporcional – P.
controle proporcional e Integral – PI.
controle proporcional e Derivativo – PD.
controle proporcional, Integral e Derivativo – PDI.

